

ブラケットが治具の中心からずれていても、まっすぐな接合部が得られる場合があります。長い溶接シームは正しい位置から始まり、部品が加熱されるにつれて移動する可能性があります。どちらの場合も、トーチが接合部から外れた位置にある可能性があり、それぞれ異なる測定が必要になる場合があります。ロボット溶接シームトラッキングとは、センサーのフィードバックを利用して溶接中にトーチの経路を調整することです。
ロボット溶接のシームトラッキングは、センサーからのフィードバックを利用して溶接中のトーチ経路を調整します。溶接前にタッチセンシングを試して部品のオフセットを再現性よく調整するか、溶接中にアークトラッキングやライブレーザープロファイリングをテストして、信号が確実に接合部を識別できるようにしてください。
基本仕様
- 弧の前に
- 選択した基準点をタッチするか、継ぎ目をスキャンして接合部の位置を特定します。
- 溶接中
- 信号が生産経路全体で維持される場合は、アークフィードバックまたはレーザービジョンセンサーを使用してください。
- 試行出力
- 溶接部の位置、経路修正、検査済みの溶接部、および合格部品あたりの溶接時間(秒)を比較する。
主要な取り組み
- ロボットは接合部を追従しても、検査に合格しない溶接を行う可能性がある。
- 位置ずれした部品は、短い接触サイクルだけで済む場合がある。溶接中に動く継ぎ目は、リアルタイムでの監視が必要となる。
- 同じ部品に取り付けられた様々なオプションを比較します。これには、扱いにくいクランプ位置や溶接の最終部分なども含まれます。
ロボット溶接シームトラッキング測定とは
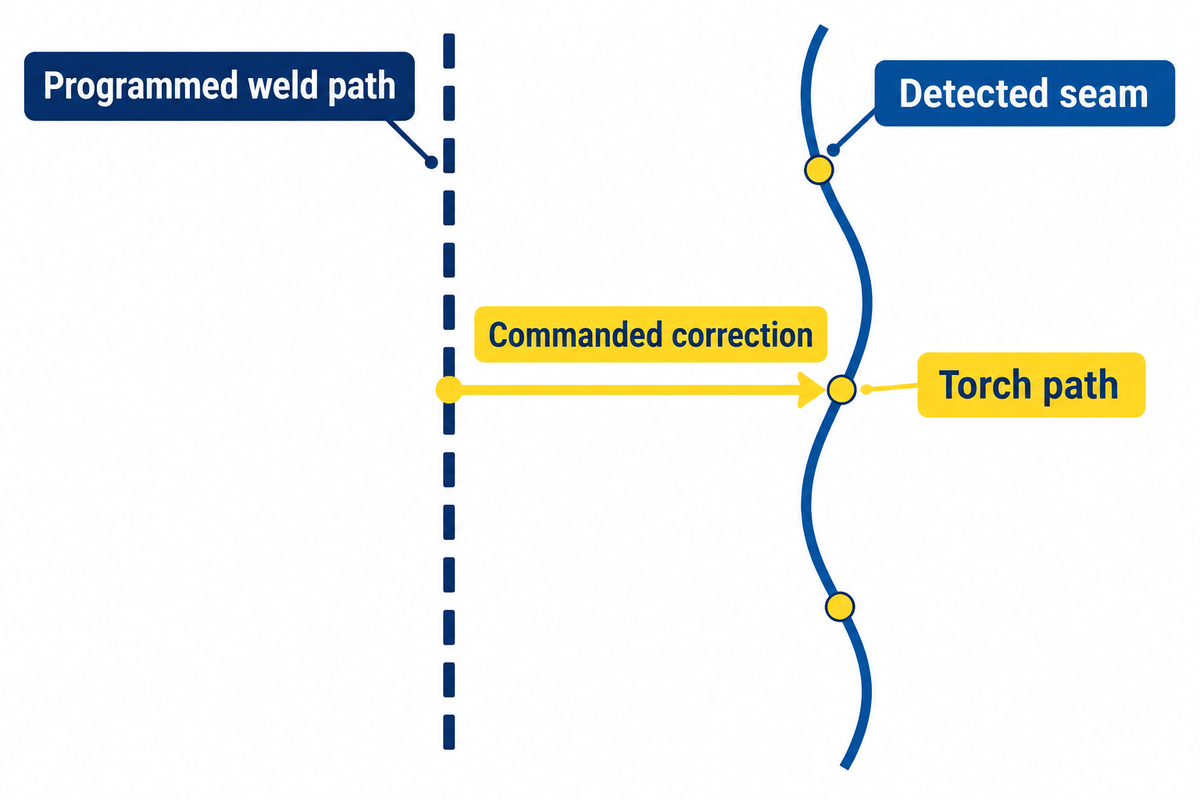
ロボット溶接における溶接継手追跡は、2つの位置から始まります。溶接継手追跡システムは、プログラムされた溶接経路と継手の位置推定値を比較します。溶接開始前に継手位置を特定するのが溶接継手検出です。リアルタイム追跡では、溶接実行中に取得した信号を使用します。自動溶接プロセスでは、これら2つの方法を順次使用できます。
サプライヤーに、検出とシームトラッキングを処理するハードウェア、およびロボットが修正を開始するタイミングを明示するよう依頼してください。安川電機は、シーム検出およびトラッキングガイドの中で、溶接を開始する前に部品上の既知のポイントを使用してプログラムを調整する方法について説明しています。
ロボットはどのようにして溶接継ぎ目をリアルタイムで追跡するのでしょうか?
コントローラは溶接継ぎ目の位置に関する信号を受信し、トーチの移動位置を推定します。アークトラッキング方式では、この信号は溶接電流です。レーザープロファイリング方式では、カメラ画像に投影されたストライプの形状から信号が得られます。制御システムは、溶接の進行に合わせてロボットの経路に補正を適用します。
試行では、プログラムされた位置、検出された継ぎ目、および指令された修正を同じタイムラインまたは位置スケールに表示します。測定可能な場合は、それらを独立した基準と比較します。これらの記録により、ミスが継ぎ目の検出、座標変換、または動作自体のいずれから始まったかを判断できます。Mouらが研究した実験システムでは、キャリブレーション、ティーチング、および位置決めが、基準と測定された経路の差に影響を与えました。
タッチセンシングだけで十分な場合
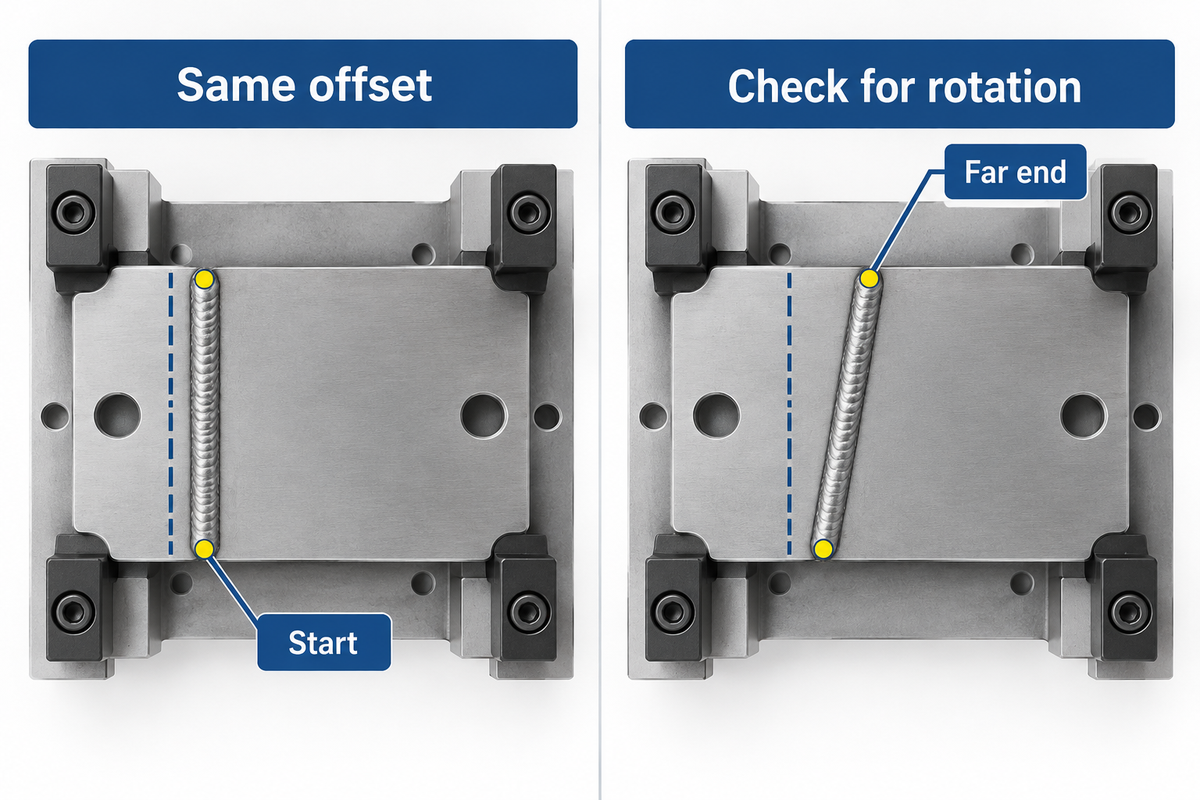
タッチセンシングは、接合部が部品と共に移動し、ロボットが既知の導電性表面に到達できる場合に、溶接前のシーム検出に有効です。ワイヤタッチサイクルでは、コントローラは選択された位置での接触を検出します。これらの位置での一貫したシフトは、その部品のプログラムされた経路の修正をサポートします。安川電機のワイヤタッチの説明
摩耗した位置決め部に対して横方向にスライドするブラケットを考えてみましょう。溶接部の始点付近と終点付近をチェックします。両端で同じオフセットが見られる場合は、ブラケットがずれている可能性があります。終点で異なる結果が出た場合は、傾きや局所的な歪みがないか確認する必要があります。インテグレーターにパス全体の移動を依頼する前に、複数の箇所で測定を行い、両者の違いを明確にしてください。
ABICOR BINZEL は2020 年に、ワイヤまたはノズルの接触センシングにより 2D 部品の溶接サイクルに 6 ~ 10 秒追加される可能性があると推定しました。複数回の開始を伴う短い溶接の場合は、プロービング時間を溶接サイクル評価に含めます。実際の治具で、接近、後退、接触再試行の時間を計測します。きれいなテストプレートでは、生産面で発生する接触の問題が隠蔽される可能性があります。溶接中にジョイントに沿って移動する触覚シームトラッキングシステムは、アクセスと接触について個別に評価する必要があります。この例では、ワイヤ接触は溶接前の測定とみなされます。シフトの原因がロケータの摩耗によるものである場合は、評価中に修理された治具で観察された結果を検討します。
アークトラッキングが溶接に適している場合
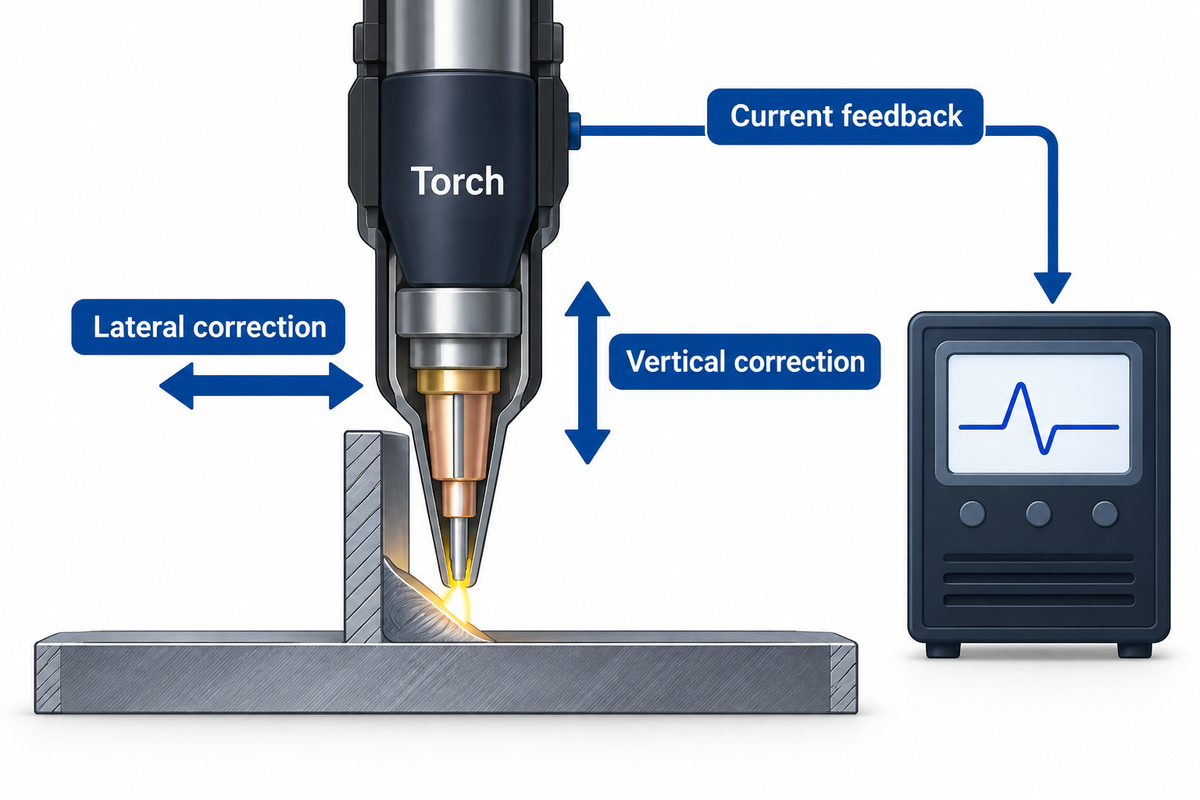
アーク溶接信号が溶接トーチと接合部との位置関係に応じて再現性のある変化を示す場合、アークトラッキングは有効な選択肢となります。ファナックは、アークシームトラッキング機能について、電流フィードバックを用いて溶接経路を横方向および垂直方向に調整する機能であると説明しています。また、このトラッキング機能は、溶接開始位置を特定するためにタッチセンシングと組み合わせて使用されることが多いとのことです。詳細については、ファナックのアークシームトラッキングに関するドキュメントを参照してください。
ロボットアーク溶接中に、アセンブリが加熱されるにつれて位置が変化する長いすみ肉溶接を想像してみてください。アーク溶接によるシームトラッキングの試行では、工場で実際に使用する継手、溶接源、および承認済みの作業手順を使用する必要があります。提案されたシームトラッキング技術にウィーブが必要な場合は、インテグレーターにウィーブが承認済みのプロセスに適合していることを実証するよう依頼してください。異なる手順で実行した場合、生産信号はテストされません。
トーチがタックやその他の中断に到達し、フィードバックが信頼できなくなったときに何が起こるかを確認してください。提案されたオプションが一時停止するか、部品にフラグを立てるか、構成済みの応答に従うかをログに記録します。 Association for Advancing Automation が公開したケース スタディでは、溶接前にタッチ センシング、実行中にアーク センシングを使用する KUKA セルが Trützschler で紹介されています。これは、これらのジョブを 1 つのセルで分割する方法の例をバイヤーに示しています。Association for Advancing Automation は、Trützschler の設置について説明しています。
提案されているアーク検知オプションが、具体的にどの溶接プロセスに対応しているかを確認してください。
レーザープロファイリングがその真価を発揮する時
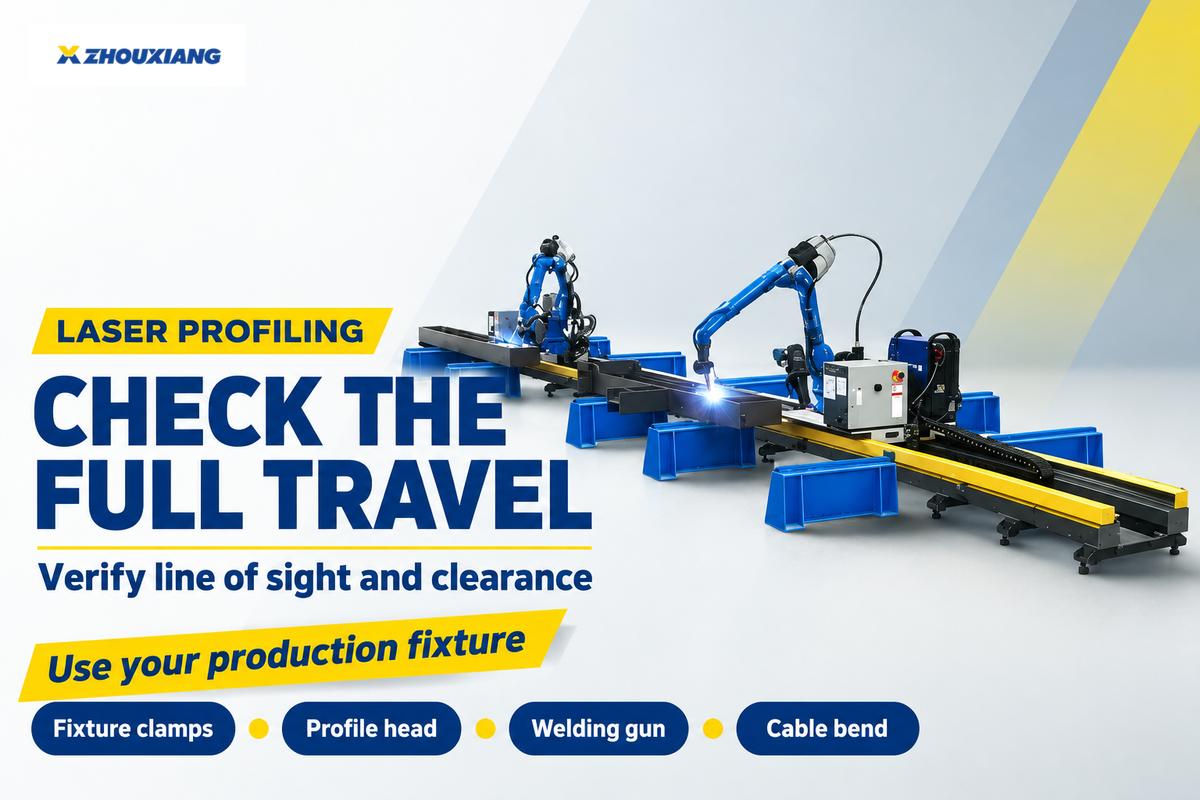
レーザーシームトラッキングは、数点のタッチポイントでは捉えきれない継ぎ目の形状を正確に追跡できます。プロファイルヘッドでは、レーザービームが継ぎ目を横切る線を照射します。カメラはその線の変化を捉え、画像処理によってエッジや溝の位置を特定します。レーザー三角測量では、カメラは既知の角度から線を捉えます。
DAIHENは、FDシリーズコントローラ用のFD-QTシステムにおける投影ストライプとカメラについて説明しています。DAIHENはこのモデル用に12種類の組み込みジョイント形状をリストアップしています。これらの形状を、図面に示されているジョイントと比較してください。DAIHENロボットセンサーのドキュメントを参照してください。
自動レーザー溶接では、レーザー溶接部を形成するビームと、溶接ガイドとしてプロファイルセンサーが投影するラインは、それぞれ異なる役割を担います。セルに両方の光学システムが使用されている場合は、サプライヤーに提案書にその旨を明記するよう依頼してください。
保存されたプリスキャンにより、アーク開始前にジョイントがマッピングされます。ロボットが溶接すると、トーチ前方のプロファイラがジョイントを少し先でサンプリングし、コントローラがプロファイルをパスに合わせます。ヘッドを全動作にわたって動かしてみてください。クランプがレーザーラインを隠してしまう可能性があります。溶接ガンが既に通過できる場所でも、プロファイルヘッドのクリアランスを確認してください。サプライヤーに、ケーブルの曲がりを含むセンサーマウントと溶接ヘッドの複合寸法を提供してもらうよう依頼してください。ABICOR BINZEL の光学シームトラッキングガイドを参照してください。
Sensorsの実験では、テストした直線および曲線の溝に正確に位置決めした後、測定された各方向 X および Z で平均特徴点偏差が 0.5 mm 未満であることが報告されました。サプライヤーは、ジョイントの種類に対してトラッキング精度をどのように測定しましたか? テストで検出された溶接位置のみが報告されている場合は、トーチでの 2 回目の測定を依頼してください。溶接精度の比較のために、検出された各位置を、同じ座標スケールで測定されたトーチ位置とペアにします。光学テストには、プロファイルが失われる可能性のあるケースを含める必要があります。別の実験では、深刻なアーク干渉により画像が過剰に露出された場合に、検出可能なシームの特徴が失われたことが記録されました。特徴位置決めペーパーには、両方のテスト溝の結果が示されています。アーク干渉ペーパーには、特徴抽出の失敗が示されています。
関節の動き方で選ぶ
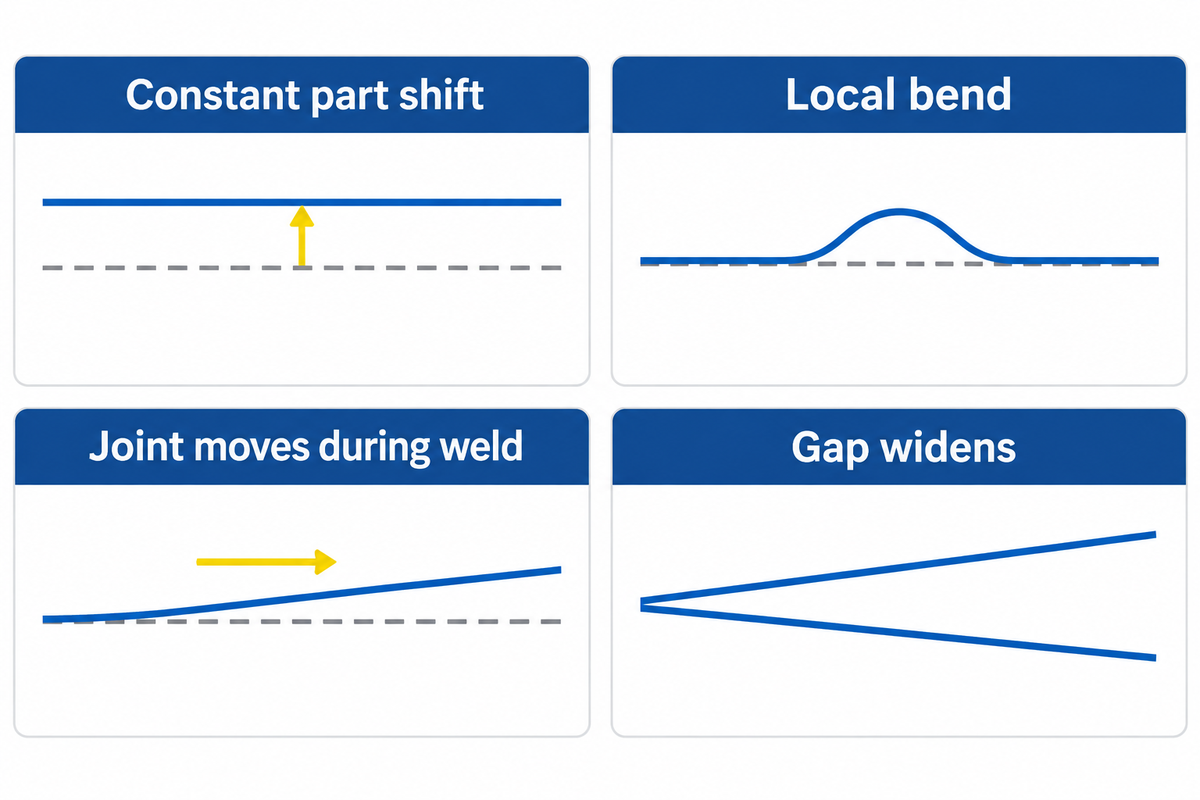
複数の部品の開始時、中間、終了時における、プログラムされた溶接線と実際の溶接線の差を測定します。次に、その差が生じるタイミングを特定します。差が一定であるか、既に曲がりが生じているか、溶接中にずれが生じているかによって、異なるテストを実施します。候補となる溶接技術と観察されたパターンを比較します。
入札者が正確な縫い目追跡を約束する場合は、その精度を実証できるように必要な部品を提供してください。表を使用して、観察したパターンを試作図書に変換してください。
| 試験で観察された変異の種類 | テスト対象者 | 確認すべきこと |
|---|---|---|
| 一定の部品シフト | 器具を確認し、既知の箇所でワイヤタッチテストを行ってください。 | シフトを適用した後、遠端における残差を測定します。 |
| 部品が治具内で回転する | 回転を示す地点を調査する。 | 支持部品の補正によって、継ぎ目が両端で許容範囲内に収まっているかどうかを確認してください。 |
| 溶接前に局所的な曲がりが生じている | 輪郭が見える状態でレーザーによる事前スキャンを試してみてください。 | 保存された経路を、曲がり角周辺の独立して測定された地点と比較する。 |
| 溶接が進むにつれて接合部が動く | 生産レシピ上で、アークトラッキングとライブレーザートラッキングを比較してください。 | 計画した溶接速度でのトーチの位置と、溶接終了間際のトーチの位置を比較してください。 |
| アーク信号が不整合 | 同じ関節で、サポートされている別のセンシングモードをテストしてください。 | 承認済みのレシピにおいて、信号が不安定になる箇所を記録してください。 |
| 視界が遮られる | 別のマウントまたは別のセンシング方法を確認してください。 | クランプ部とコーナー部におけるクリアランスと視線を再度確認してください。 |
| ポジショナーはジョイントを重ね合わせます | ポジショナーを稼働させた状態で、提案された追跡モードを試してみてください。 | 修正が始まった時点と、重複期間中の修正の挙動を記録してください。 |
| ギャップが承認範囲を超えて拡大する | 提案された停止場所、旗、または承認された変更について尋ねてください。 | 記録された状態と部品の処理状況を確認してください。 |
| 意味のある偏差なし | 現在の設定を比較対象として維持する。 | 代表的な部品構成全体にわたって、出力と検査結果を確認する。 |
ギャップの検出は、2 つ目の判断を追加します。溶接追跡システムは、溶接ギャップがその作業で許容される範囲を超えている間、拡大する溝の中心を追跡する可能性があります。適応溶接の研究では、溶接前のギャップ測定値を使用して、溶接中の溶接条件を計算しました。サプライヤーが溶接パラメータの調整を提案する場合は、どの入力を使用しているかを確認し、ロボット溶接プロセスウィンドウガイドを参照して、その応答を承認済みの制限と比較してください。Sharif他、日本溶接学会季刊誌。
生産部品のテスト追跡
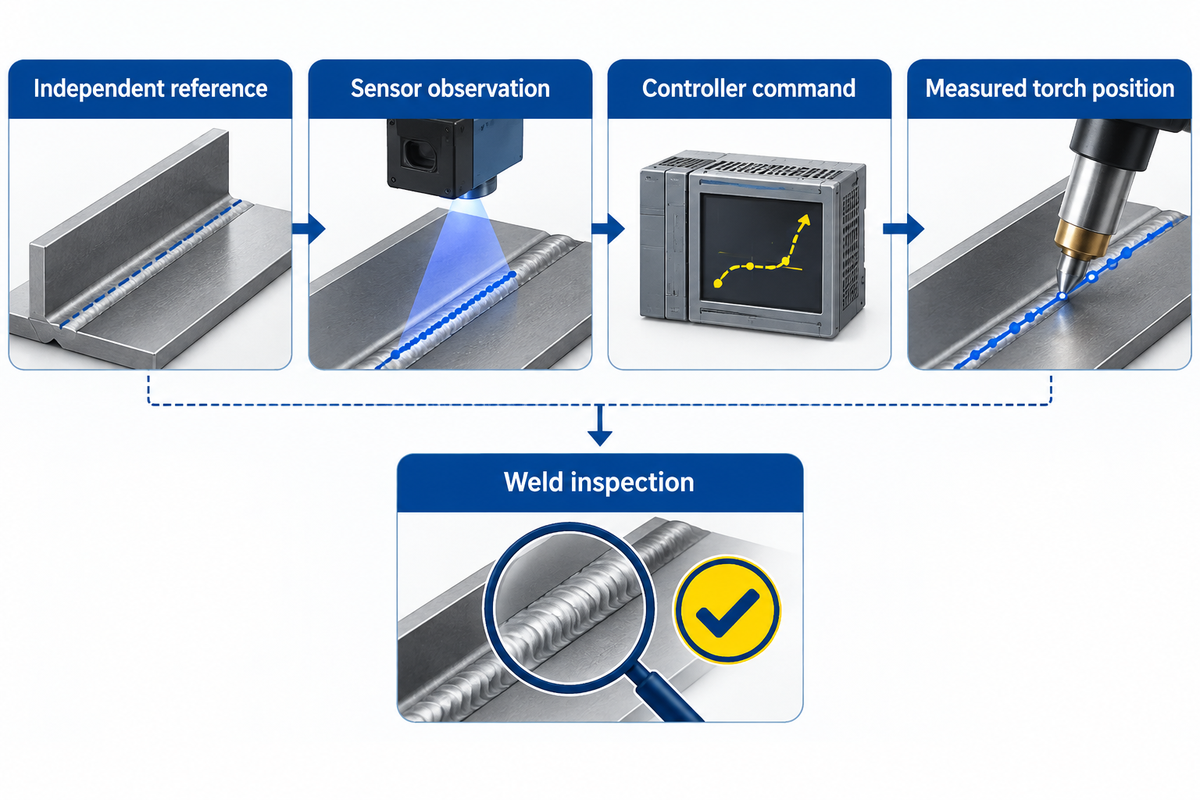
有効な受入試験を実施することで、各溶接箇所を部品、治具、作業手順、追跡データにまで遡って追跡できます。デモンストレーションの前に、品質チームと許容範囲を設定してください。両方のセットアップで同じ部品の組み合わせを使用してください。最小クリアランスの治具位置、通常の嵌合範囲、およびセンシングを妨げる繰り返し発生する条件を含めてください。
| USBレコーディング | 何を捕らえるか | 支持する決定 |
|---|---|---|
| 部品および固定具 | 部品識別子、治具識別子、および実行順序。 | コントローラーのログを検査対象部品に紐付けてください。 |
| 関節の状態 | 縫い目の種類、取り付け方法、およびアクセスが制限されている場所。 | ミスが特定の箇所に集中しているかどうかを特定する。 |
| レシピとスピード | 承認された作業手順と計画された移動速度。 | 2つのオプションで同じジョブが実行されたことを確認してください。 |
| 独立した縫い目参照 | 開始時、中間時、終了時の基準値を測定した。 | センサーの読み取り値との比較基準を提供する。 |
| センサー観測 | 検出された継ぎ目の位置と時間、または走行に沿った位置。 | 推定値が基準値から最初に乖離する箇所を特定する。 |
| コントローラーコマンド | 同じ位置で経路修正を要求しました。 | コントローラーがオフセットを適用し始めたタイミングを確認してください。 |
| トーチの位置を測定 | 共有座標系における観測されたトーチの軌跡。 | 実際の残留量を、合意された部品許容値と比較してください。 |
| 信号損失と処理 | 事象発生場所、記録された対応状況、および部品の処分状況。 | 試行記録に信号喪失の記録があるかどうかを確認してください。 |
| サイクルタイムと検査 | 経過時間、合格数、検査結果、および再作業。 | 合格部品1個あたりの所要時間と溶接品質を比較してください。 |
円周方向のパイプトライアルでは、ポジショナーが継ぎ目を始点に戻す位置を記録します。最初の有効な修正と、重なり部分で見落とされたプロファイルにタイムスタンプを付けます。これにより、フィードバックが削除される前か後か、溶接位置が変更されたタイミングを特定できます。
溶接品質には、それ自身の証拠が必要です。追跡データは、システムが接合部をどこで認識し、どのように反応したかを示します。センサーは、溶接完了後に検査が必要な場合でも、トーチを溶融池の中心に維持することができます。合意された検査方法を使用し、必要に応じて溶接の溶け込み不足を確認してください。ISO 17662:2025は、溶接生産設備の校正、検証、妥当性確認について規定しており、完成品の適合性検査に関するこれらの要件は、その適用範囲外としています。
トラッキングシステムの設置コストを比較する
2つの溶接シーム追跡システムは、同様のハードウェアを使用しても、ロボットや電源との通信には異なる作業が必要となる場合があります。入札比較では、両入札者が同じ試作価格を提示し、同じ範囲境界を使用する必要があります。NISTは、デバイスおよびセンサーインターフェースをカスタム統合のソースとして特定しています。(NISTロボットシステム統合プログラムを参照。)
縫い目追跡改修の価格に影響を与える要因は何ですか?
工業用溶接セルの設置価格は、センサーの種類、対応コントローラーオプション、機械作業、試運転時間などによって左右されます。溶接システムの見積もりには、取り付け、ケーブル、ソフトウェア、および繰り返し試運転が含まれているかを確認してください。計画的な停止時間とメンテナンスについては、別途項目を設けてもらい、両方の見積もりを比較検討できるようにしましょう。
| 引用文 | 確認対象範囲 |
|---|---|
| ハードウェアとオプション | バージョンごとのセンサーシステム、ブラケット、ケーブル、コントローラーのオプション。 |
| 細胞統合 | 治具または取り付け方法の変更、キャリブレーション、ソースインターフェース、およびジョブプログラミング。 |
| 生産受入検査 | 試運転部品、検査、オペレーターへの引き継ぎ、および修正後の再運転。 |
| 植え付け時期と維持管理 | 設置時のダウンタイム、清掃、スペアパーツ、および引き渡し後のサポート。 |
この例では、同じバッチサイズで同じ検査ルールを使用する 2 つのオプションについて、合格品数と溶接時間を比較します。オプション A は 72 分かかり、合格品が 92 個生産されます。合格品 1 個あたりの所要時間は 46.96 秒です。オプション B は 78 分かかり、合格品が 97 個生産されます。合格品 1 個あたりの所要時間は、オプション A の方が短くなっています。オプション B は同じバッチから合格品が 5 個多く生産され、所要時間は 6 分余計にかかります。工場の実際の制約を反映した指標を使用してください。
コントローラーとサプライヤーの適合性を確認してください
ロボットの種類、コントローラバージョン、溶接電源、およびサポートされている補正モードについて、互換性を評価してください。旧型コントローラを搭載した従来型溶接ロボットの場合:組み合わせのオプションコードまたはインターフェースドキュメントを使用して、ソフトウェアリリースにおけるオプションの利用可能性を確認してください。TIG溶接の場合は、そのプロセスと電源に対してオプションが指定されているかどうかを確認してください。見積書に受入試験の項目を含めてください。
コントローラまたは電源の変更後に応答を確認し、受け入れ試験を繰り返すことができる担当者に、校正、信号喪失時の挙動、およびサポートに関する責任を割り当ててください。溶接機の変更がセンサー入力に影響を与える場合に、保守担当者が使用すべき連絡先を指定してください。複数の溶接アプリケーションを実行するセルについては、独自のセンサー設定または校正が必要なジョブを特定してください。
接合図面、治具の写真、および計画移動速度をセルサプライヤーに送付してください。アクセスが最も困難な箇所を示し、製造部門が溶接部をどのように検査するかを説明してください。周翔(Zhouxiang)の協働溶接ロボットシリーズには、レーザービジョン追跡機能が搭載されています。周翔の溶接ロボット構成について問い合わせる際は、試運転記録を持参してください。そうすることで、提案書に、対象となる具体的なコントローラ、センサ、および接合条件が明記されます。
よくある質問
自動溶接セルにおいて、シームトラッキングはどのような場合に必要となるのか?
実行中にジョイントがプログラムされた経路から外れた場合、提案されたフィードバックによってその変化を検出できるため、ライブトラッキングが有効になります。まず、治具と生産部品の継ぎ目を確認してください。円弧が始まる前にジョイント全体が一緒にずれる場合は、部品位置補正によって、より短いセンシングサイクルで問題を解決できる可能性があります。
ロボットによるパイプ溶接において、シームトラッキングは有効でしょうか?
はい、センサーがパイプの周囲の継ぎ目を認識でき、ロボットとポジショナーが協調していれば問題ありません。ABB Robotics Community のパイプオペレーターは、アークが正しい位置から始まったと報告しました。その後、トーチは継ぎ目から少し離れました。トラッキングフィードバックによって経路が修正されました。提案されたシステムが同様のハンドオフを使用する場合は、治具でのテストを依頼してください。移行の両側と重なりを文書化してください。ABB Robotics Community の議論。
既存の溶接ロボットにシームトラッキング機能を後付けすることは可能でしょうか?
コントローラが提案された入力に対応し、必要な経路補正を適用できる場合、後付けが可能となる可能性があります。また、ハードウェアを取り付け、ケーブルを可動範囲全体にわたって配線するための十分なスペースも必要です。コントローラのバージョン、電源、オプションの詳細を確認し、計画した速度で自社で組み合わせをテストしてください。
レーザーシームトラッカーは貫通深さを検証できますか?
いいえ。レーザーシームトラッカーは、接合部の形状または位置を報告します。部品に指定された方法で溶接の浸透度を確認してください。
シームトラッキングは、溶接部に沿って広がる継ぎ目の隙間を修正する効果がありますか?
いいえ。トラッキング機能を使えば、開口部が広がってもトーチを常に中央に保つことができます。ストッパー、フラッグ、または承認済みの調整方法を選択する前に、測定した隙間を作業で許容されている範囲と比較してください。
参考文献と情報源
- Mouらによるロボット溶接追跡における参照経路と測定経路に関する研究.
- 自動化推進協会によるタッチセンサーとアークセンサーに関する事例研究
- センサーによる直線および曲線溝における特徴の精密位置決めに関する研究
- センサーによるアーク干渉下での検出実験
- 日本溶接学会季刊誌におけるギャップベース溶接条件に関する研究
- ISO 17662:2025 生産溶接装置の適用範囲
- NISTによるロボットシステムの相互運用性と統合に関する研究









