
2026年11月更新 · 産業用ロボットアーク溶接セルのエンジニアリングと統合ガイド
産業用ロボット溶接制御システムは、中央コンピュータ1台ではなく、4台のハードウェアキャビネットにリアルタイム処理を分散させています。6軸ロボットコントローラは、1~8ミリ秒ごとに経路補間を計算します。専用の溶接電源は、マイクロ秒単位のインバータ速度でアーク電圧と溶接電流を制御します。一方、デュアルチャネル安全PLCは、ISO 10218-2:2025およびANSI/A3 R15.06-2025に基づいてセルゲートを監視します。4台目の駆動装置は、溶接ポジショナ上でワークピースを回転させます。
ロボット自動化システムを初めて導入する企業は、アームキャビネットが電流、ライトカーテン、ターンテーブルを直接駆動するものと誤解しがちです。シールドされていないアナログリード線やシングルチャンネルリレーの使用など、不適切な設計手法は試運転の遅延につながります。高い溶接精度と生産性を実現するには、機器発注前に各キャビネットの信号所有権とピン配置をマッピングすることが重要です。
クイックスペック:ロボット溶接制御システムのタイミング、インターフェース、および安全閾値
| 4つのハードウェア制御層 | 6軸ロボットコントローラ、インバータ溶接電源、デュアルチャンネル安全PLC、ポジショナ/セルPLC |
| コントローラー間ハンドシェイク予算 | 4~8ミリ秒の周期的なフィールドバス交換。0.5~1.5秒のアーク確立開始ホールドタイムアウト。 |
| 電源インターフェース階層 | ハードワイヤード24Vディスクリート+アナログ電圧チャネルとEtherNet/IP、PROFINET、EtherCAT、またはOEM溶接バスとの比較 |
| 手動ティーチペンダント速度制限 | 3ポジションイネーブルスイッチ付きで、250 mm/s (10 in./s) 以下 (OSHA OTM セクション IV 章 4 および ISO 10218-1:2025) |
| アーク電気および校正規則 | ≤ 100 V 自動開回路キャップおよびボンディングリターン(OSHA 29 CFR 1910.254);ISO 17662:2025 による校正 |
| 2026年のセル予算と構築ウィンドウ | 15,000ドルから80,000ドルの工場直送ワークステーション(30日から45日、周翔)対100,000ドルから250,000ドルの米国ターンキーセル(Relling 2026) |
ロボット溶接制御システムとは? 4つのサブシステムの信号所有権
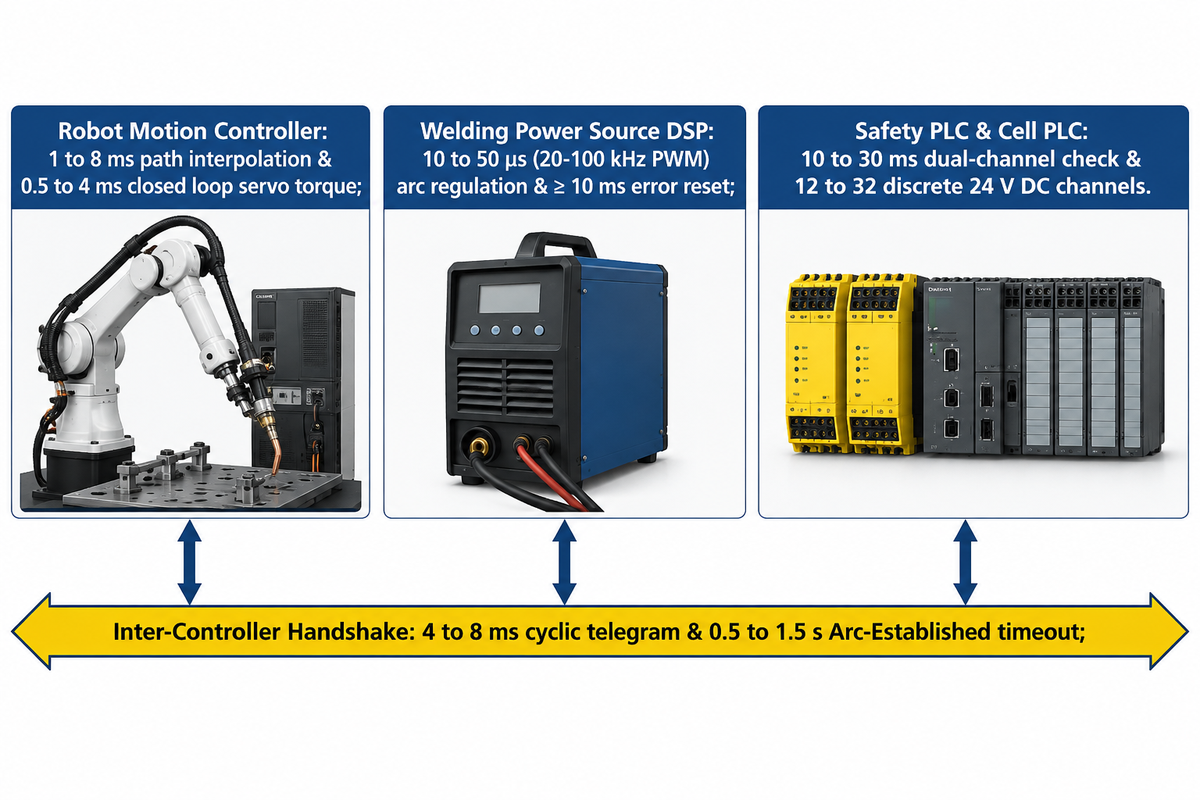
ロボット溶接システムは、マイクロ秒単位のインバータアーク制御、1~8ミリ秒のロボットおよび協調ポジショナ経路補間ループ、10~30ミリ秒の安全PLCデュアルチャネルチェック、および50~250ミリ秒のセルPLC補助シーケンスという4つの制御ドメインに実行を分割します。コントローラ間のハンドシェイクは4~8ミリ秒の許容範囲内で行われ、アーク確立を宣言するためのタイムアウトは0.5~1.5秒に設定されます。
ロボット溶接セルは、単独の外科医というよりは外科チームのようなものだと考えてください。ロボットコントローラは、溶接トーチを3次元の溶接経路に沿って動かします。一方、電源として機能するインバータは、最も速い機械式アーム関節の反応速度よりも速く金属滴を移送できるようにします。OSHA技術マニュアル第IV部第4章によると、産業用制御システムは、マニピュレータ、ティーチペンダント、エンドエフェクタ、および周辺機器をリンクします。周辺コントローラからの同期されていないライブ入力は、信号の所有権が不明確な場合に、予期しないロボットの動きにつながる可能性があります。
すべての自動溶接パスは、溶接シーケンスを制御するために6ステップのハンドシェイクを経ます。まず、アームはワイヤ先端を始点に保持し、0.2~0.5秒間ガスの予流をトリガーします。2番目のステップでは、アームを静止させたまま、溶接コントローラが開始出力を有効にします。3番目に、溶接機はアークを点火し、アーク確立ステータスビットを返します。0.5~1.5秒を超えて確認が欠落すると、アーク開始エラーが発生し、プロセスが中止されます。4番目に、アームは継手に沿ってプログラムされた溶接速度まで加速します。5番目のステップでは、継ぎ目の端で、コントローラが収縮割れを軽減するためにクレーター充填を実行します。6番目に、インバータはトーチがリーマステーションに戻る前に、ミリ秒単位のバーンバックパルスとワイヤスティックチェックを実行します。
顧客が初めてロボット溶接機を導入する際、補助ステーションの配線を電気回路図から省略することがよくあります。空気圧式治具クランプ、部品近接センサー、排煙ダンパー、ノズルリーマーなどには、12~32個の独立した24V DC電源チャンネルが必要です。これらのタスクを小型セルPLCにオフロードすることで、ロボットCPUは経路同期に集中できます。
ロボット溶接プロセスを制御するために、どのような制御システムが使用されていますか?
産業用ロボット溶接システムは、階層型閉ループ分散制御システムで構成されています。このシステムは、6軸サーボモーションコントローラ、高周波インバータ電源レギュレータ、およびデュアルチャネル安全PLCを統合しています。モーションループはミリ秒単位で更新され、インバータ電流ループはマイクロ秒単位で切り替えられます。
分散制御システムは、多くの種類の溶接と多様な溶接プロセスに対応するために使用されます。この同じコントローラ階層は、金属アーク溶接、TIG溶接、プラズマ溶接、ロボットプラズマ切断、抵抗溶接、スポット溶接、レーザー溶接に使用されます。レーザー溶接またはビーム溶接セルでは、ファイバーレーザーがアークインバータに取って代わり、4~8ミリ秒のモーションハンドシェイクは維持されます。
| シグナルクラスター | 原案キャビネット | 受信ハードウェア | 典型的な信号媒体 | サイクル/タイムアウトウィンドウ |
|---|---|---|---|---|
| 1. 6軸ジョイントサーボトルク&エンコーダ | ロボットモーションコントローラー | アーム型ACサーボアンプおよびエンコーダ | 独自の高速サーボバス | 0.5~4msのクローズドループ |
| 2. 溶接開始およびジョブ/設定値コマンド | ロボットモーションコントローラー | 溶接電源インターフェース | 24V DC + 0~10Vアナログまたはフィールドバス | 4~8ミリ秒周期のサイクリックテレグラム |
| 3. アークの確立と主な現状 | 溶接電源 | ロボットモーションコントローラー | 24Vデジタル入力またはフィールドバスビット | 0.5~1.5秒の動作保持ゲート |
| 4. インバータPWM波形とワイヤ送給 | 溶接電源DSP | IGBTブリッジと4ロールワイヤフィーダー | 内部インバータバス / LocalNet | 10~50μs(20~100kHz PWM) |
| 5. ソースエラーリセットとワイヤスティックチェック | ロボットモーションコントローラー | 溶接電源 | 24Vパルスまたはフィールドバスリセットビット | 10ms以上のリセットパルス(Fronius仕様) |
| 6. 緊急停止ボタン、ゲートインターロック、ライトカーテン | 安全PLC/安全リレー | ロボットSTOおよび溶接機安全接触器 | デュアルチャネル24V OSSDまたはCIP/PROFIsafe | 10~30msのデュアルチャネルチェック |
| 7. 7番目/8番目のポジショナー軸の協調動作 | ロボットマルチグループソルバー | 補助サーボドライブおよびギアヘッド | OEMサーボバス / CIPモーション / EtherCAT | 1~4ミリ秒の運動学的同期 |
| 8. シームトラッキングオフセットベクトル | 2D/3DレーザーカメラまたはTASTボード | ロボット経路補正レジスタ | 産業用イーサネット/センサーイーサネット | 4~20ミリ秒のリアルタイムパスシフト |
| 9. トーチリーマー、ワイヤカッター、クランプ | セルPLC(またはロボット補助I/O) | ソレノイドバルブとリーマーステーション | ディスクリート24V DCシンク/ソースI/O | 50~250ミリ秒のステーションシーケンス |
溶接電源インターフェース:ハードワイヤード0~10Vアナログ vs. デジタルフィールドバス
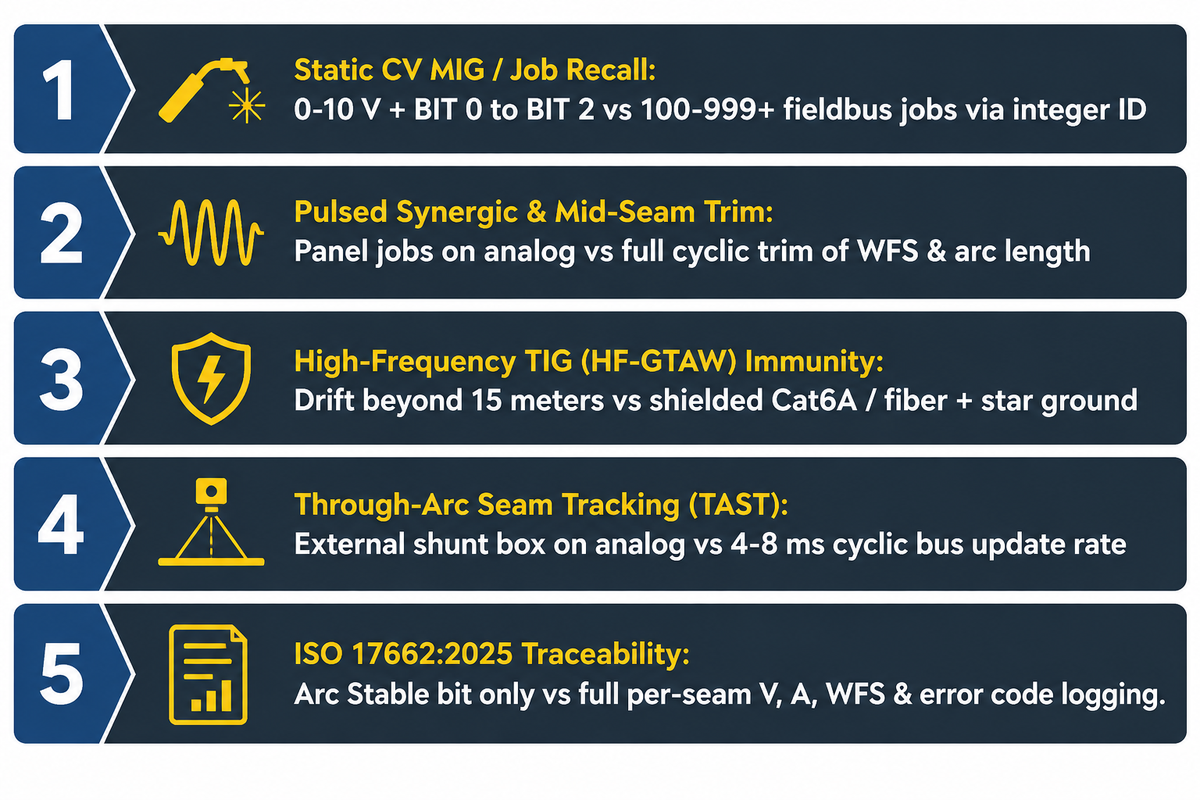
基本機能としては、定電圧MIG溶接の設定値とバイナリジョブ呼び出し用に、24Vのデジタル入力と0~10Vのアナログ出力を配線してください。100~999以上のパルスシナジースケジュール、リアルタイムのスルーアークシームトラッキング、シームごとの溶接データロギングなどの高度な溶接機能には、4~8msのデジタルフィールドバスを選択してください。
溶接現場では、ハードワイヤードのアナログインターフェースでは静的なスケジュールを1つしか実行できないという誤解がよくありますが、主要なOEMハードウェアマニュアルではこの誤解を否定しています。Fronius ROB 4000およびROB 5000のインターフェースに関するドキュメントにもこの誤解を否定する記述があります。基本的なROB 4000は、溶接機パネルでモード選択を行いながら、0~10Vのアナログ溶接電流コマンドを送信します。ROB 5000には、離散バイナリビット(BIT 0~BIT 2)やロボットによるジョブモードの呼び出しといった追加機能が搭載されています。また、タッチセンシング、プロセスアクティブフィードバック、イーサネットケーブル不要の10msソースエラーリセットパルスも備えています。
パルスシナジックトリムやシームトラッキングなど、厳しい公差が求められるプロセスでは、デジタルフィールドバスが不可欠です。デジタルフィールドバスリンクは、自動溶接品質ログもサポートします。ロボット溶接パラメータウィンドウと設定値のトレーサビリティを監査するエンジニアは、周期的なバスワードを介して実際の電圧、電流、ワイヤ送給速度を読み取ります。北米の工場では主にEtherNet/IPまたはDeviceNetが使用され、ヨーロッパの工場では主にPROFINETまたはEtherCATが使用されています。ArcLink XTなどのOEM溶接バスは、メニューをロボットペンダントに直接ロードします。
長いケーブル長と高周波アークスタートは、2つ目の境界線を作り出します。ガントリーケーブルトラックが15メートルを超えると、低電圧アナログリード線は抵抗降下を起こし始め、ワイヤ送給速度に不均一が生じます。AC GTAWの高周波アークスタートは、保護されていないアナログケーブルに無線周波数ノイズを放射します。この干渉は、スタービルディンググランド、校正されたスパークギャップ、シールドされたフィールドバスラインがないソリッドステートコントローラボードを破壊する可能性があります。ロボットアームと溶接機のRJ-45ジャックが一致していても、プロトコルが異なると通信がブロックされます。ゲートウェイまたはオプションカードを使用しない限り、PROFINETアダプタはEtherNet/IPスキャナと通信できません。
| プロセス信号要件 | 24Vディスクリート+0~10Vアナログ | 標準フィールドバス(EtherNet/IP、PROFINET、DeviceNet) | ネイティブOEM溶接機バス(例:ArcLink XT) |
|---|---|---|---|
| 1. 静的CV MIG / 基本ジョブリコール | 十分な(0~10Vの設定値+バイナリジョブビット) | サポート対象(整数IDによる100~999個以上の保存済みジョブ) | 完全なペンダント波形グラフィックに対応 |
| 2. パルスシナジック&ミッドシームトリム | 事前に保存された溶接パネル作業に限定されます | WFS、アーク長、インダクタンスの完全な周期調整 | リアルタイム波形およびパルスモード切り替え |
| 3. 高周波TIG溶接(HF-GTAW)耐性 | シールドされていない0~10Vリード線ではEMIドリフトのリスクが高い | シールド付きCat6A/ファイバー+スターグラウンドによる高い耐性 | 設計されたシールドケーブルアセンブリ+絶縁型トランシーバー |
| 4. アークシームトラッキング(TAST) | 外部電流シャントセンサーボックスが必要です | 4~8ミリ秒の周期的なバス更新レートに対応 | ネイティブな決定論的アーク電流フィードバックループ |
| 5. ISO 17662:2025 / 溶接データのトレーサビリティ | 外部ロガーなしでArc Stableビットのみ合格/不合格判定 | シームごとに実際のV、A、WFS、ガス故障、エラーコードを記録します。 | 生産状況の完全な監視と溶接痕の記録 |
ISO 10218-2に基づく安全PLCアーキテクチャとセルインターロック
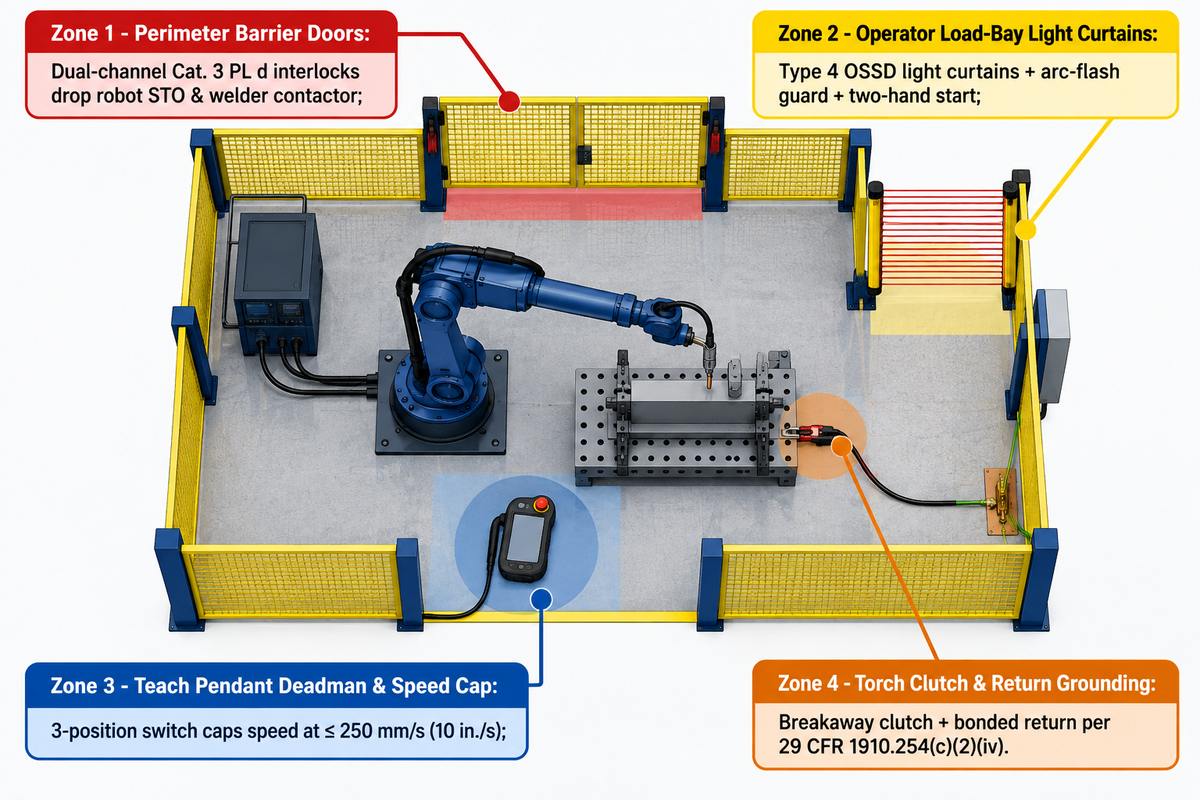
ISO 10218-1/2:2025およびANSI/A3 R15.06-2025に基づき、ロボット溶接セルにはデュアルチャンネル安全回路(ISO 13849-1 カテゴリー3、PL d)と、250 mm/s(10 in./s)以下の手動ティーチ速度制限が必要です。また、OSHA 29 CFR 1910.254(d)(9)に基づき、欠陥のある溶接装置は直ちにロックアウトする必要があります。標準的なPLC出力は、生命安全停止の対象にはなりません。
「このため、接触の可能性を減らし、怪我の可能性を最小限に抑えるために、指導中は、ロボットの速度を毎秒10インチ(250mm/秒)以下に減速して、アプリケーションのどの部分でも動作させるべきである。」
プラントの安全エンジニアが、境界ゲートに標準的なPLCラダーロジックを採用しないのはなぜでしょうか?標準的なPLCでは、リレー接点の溶接やトランジスタの短絡によって、停止回路が静かに無効になってしまうからです。安全PLC(EtherCAT上でCIP Safety、PROFIsafe、またはFailSafeを実行)は、パルス状のテスト信号を使用して2つの冗長チャネルを相互チェックします。The Fabricatorのロボット溶接安全ガイドに記載されているように、ゲートインターロックは安全コンタクタを介して直接配線されます。溶接作業中にセルドアを開けると、アームサーボと溶接電源コンタクタの両方への電源が遮断されます。
2025年の2つの安全に関する調査結果が、新しいロボット溶接設備のあり方を根本的に変える。2025年10月に発行された403ページのANSI/A3 R15.06-2025規格は、米国の規則をISO 10218-1:2025およびISO 10218-2:2025に整合させるものである。この規格は、ホットワイヤやアークフラッシュの周囲で協働ロボットアームを自動的に安全とみなすのではなく、協働アプリケーションを規制する。一方、NIH PubMed Central(PMCID: PMC12595067)に掲載された査読済みの信頼性研究では、ロボット溶接ステーションにおけるオペレーターのエラー率が測定された。HMI設計の不備とドキュメントの不十分さにより、エラー発生確率は13%~23%から28%~46%に上昇し、トレーニングだけではハードウェアインターロックを代替できないことが確認された。
4ゾーン溶接セルインターロックチェックリスト
- ゾーン1 — 外周バリアドア: すべてのメンテナンスゲートに、ロボットの安全トルクオフ(STO)と溶接機のコンタクタ電源を遮断するデュアルチャンネルインターロックスイッチを配線してください。惰性走行時間が作業者の手の届く範囲を超える場合は、ガードロックアウトを使用してください。
- ゾーン2 – オペレーター用荷積み場ライトカーテン: ターンテーブルとシャトルロードステーションには、タイプ4のOSSDライトカーテンとアークフラッシュ保護装置を使用し、両手操作式のスタートボタンを使用する。
- ゾーン3 – ティーチペンダントデッドマン&スピードキャップ: 3 ポジション スイッチを使用して、モーション システムの速度を 250 mm/s 以下に制限します。ゾーン 3、ティーチ ペンダント デッドマン & スピード キャップ: 手動プログラミング中は OSHA の単一制御点を適用し、外部 PLC がモーションをトリガーできないようにします。
- ゾーン4 – トーチクラッチおよびリターンアース: トーチブレークアウェイクラッチを使用して、衝撃時にサーボドライブを停止します。29 CFR 1910.254(c)(2)(iv)に従い、ホイストチェーンを使用せずに治具の戻り経路をボンディングし、1910.254(d)(9)(i)に従って損傷したリード線をロックアウトします。
ポジショナー制御:協調運動軸とPLCインデックステーブルの比較
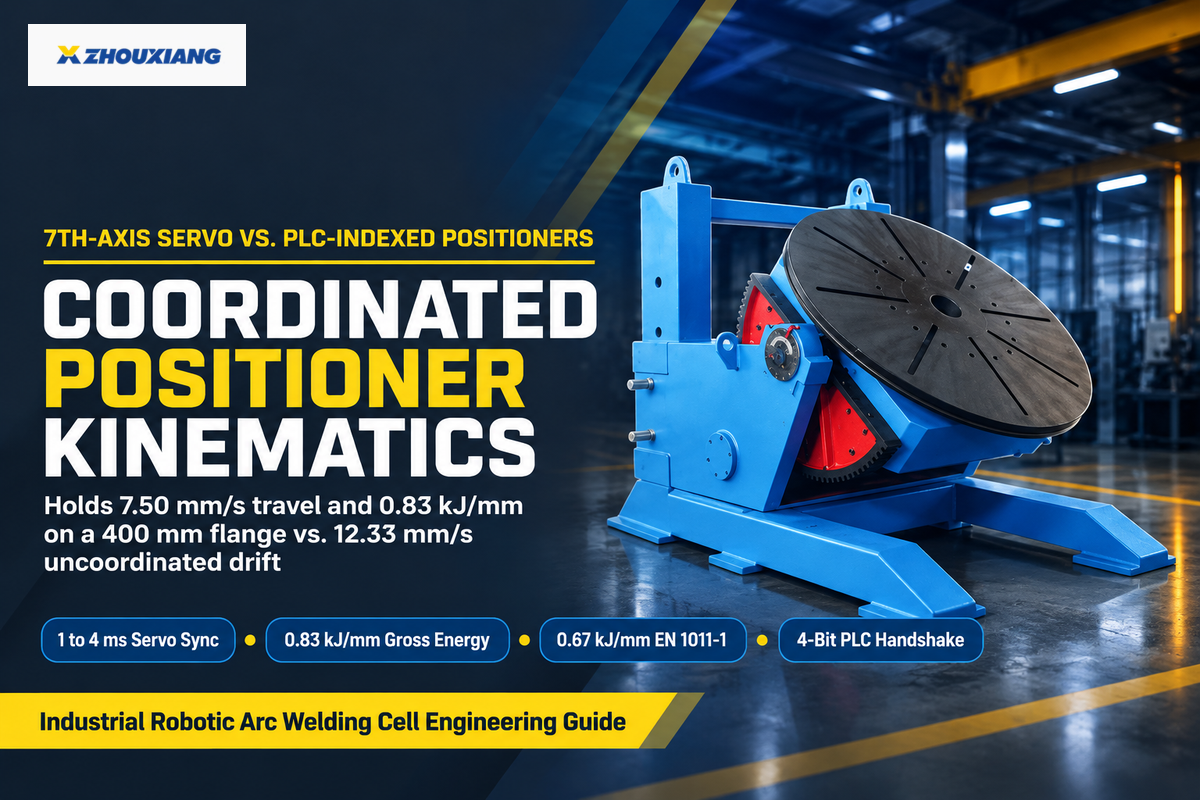
ロボットコントローラの運動学ソルバー内部で動作する協調型外部軸ポジショナーは、回転する400 mmフランジ上で7.50 mm/s(0.45 m/分)の表面速度を維持します。この速度では、総アークエネルギーが0.83 kJ/mm(EN 1011-1熱入力で0.67 kJ/mm)に維持されますが、補正されていない回転では12.33 mm/sに達し、アークエネルギーは0.51 kJ/mm(正味0.40 kJ/mm)に低下します。
- ロボットコントローラーキャビネット内部の対応するOEMサーボアンプによって駆動される
- 運動学的ソルバーは、回転中にトーチと表面間の相対速度を一定に保つ。
- パイプや容器上で、溶融溶接プールを水平な1Gダウンハンド姿勢に保つ
- 有料のマルチグループモーションソフトウェアと、キャリブレーション済みのリーダー・フォロワーフレームが必要です。
- 独立したACベクトル駆動装置により、ディスクリートPLC入出力を介して駆動される
- 溶接トーチが安全なホームインターロック位置にある間のみ回転します。
- 4つの個別のハンドシェイクビットを交換します:ホームクリア、インデックス、インポジション、ブレーキロック
- 平面多面ブラケット治具におけるOEMサーボライセンス費用を削減
購入者は、プラッターが回転している間、6 軸ロボットアームが連続的に溶接することを期待して、スタンドアロンの電動ターンテーブルを購入することがよくあります。リレーでリンクされた 2 つの独立したコントローラでは、変化する半径にわたって 3D 表面速度を同期できません。例: 想定される入力は、240 A、26 V の GMAW (EN 1011-1 による 0.8 の熱係数) で 0.35 rpm で回転する外径 400 mm のパイプフランジです。部品表面速度は π × 400 mm × 0.35 rpm ÷ 60 = 7.33 mm/s (0.44 m/min) です。協調 7 番目の軸運動学の下では、ソルバーはこの 7.33 mm/s のベクトルを減算し、正味の移動は 7.50 mm/s のままになります。総アークエネルギーは 26 V × 240 A ÷ (1,000 × 7.50 mm/s) = 0.83 kJ/mm で維持され、EN 1011-1 の正味熱入力は 0.67 kJ/mm となります。協調していないトーチを回転方向とは逆方向に 5.00 mm/s のトーチ移動設定で移動させると、表面速度の合計が 12.33 mm/s に上昇し、総エネルギーは 0.51 kJ/mm (正味 0.40 kJ/mm) に減少します。
回転式および傾斜式溶接ポジショナーでは、帰還電流の絶縁が同様に重要です。最新のインバータ電源は、回転接地抵抗が急上昇すると故障する高感度な電圧フィードバックループを備えています。インテグレータは、サーボモータ、ウォームギアボックス、プラッタ間の絶縁体とともに、バネ式の真鍮またはグラファイトの回転スリップリングを取り付け、迷走電流がベアリングを損傷しないようにしています。6~15mの構造用桁では、長尺梁用のヘッドストックおよびテールストック溶接ポジショナーが両端の回転を同期させ、ねじれを防止します。
PLCインデックス式ポジショナーではなく、協調外部軸を選択すべきなのはどのような場合ですか?
連続サーボ軸は、円周状のパイプ継手や連続すみ肉を持つ容器を回転させて平坦な1G溶融池を維持する必要がある場合に、継手の溶接に使用できます。直線状の継ぎ目を90度または180度の角度で固定して溶接する場合は、PLCインデックス式ポジショナーを選択してください。
平らな構造ブラケット、トレーラーフレーム、長方形のサブアセンブリでは、有料のOEM補助サーボドライブやマルチグループキネマティクスはほとんど必要ありません。空気圧式ショットピンロックを使用することで、再現性のあるインデックス位置を作成でき、位置検出リミットスイッチからPLCにフィードバックを提供することで、溶接位置決めシステムを制御できます。
シームトラッキングと適応制御ループ:タッチセンシング、スルーアーク、レーザービジョン
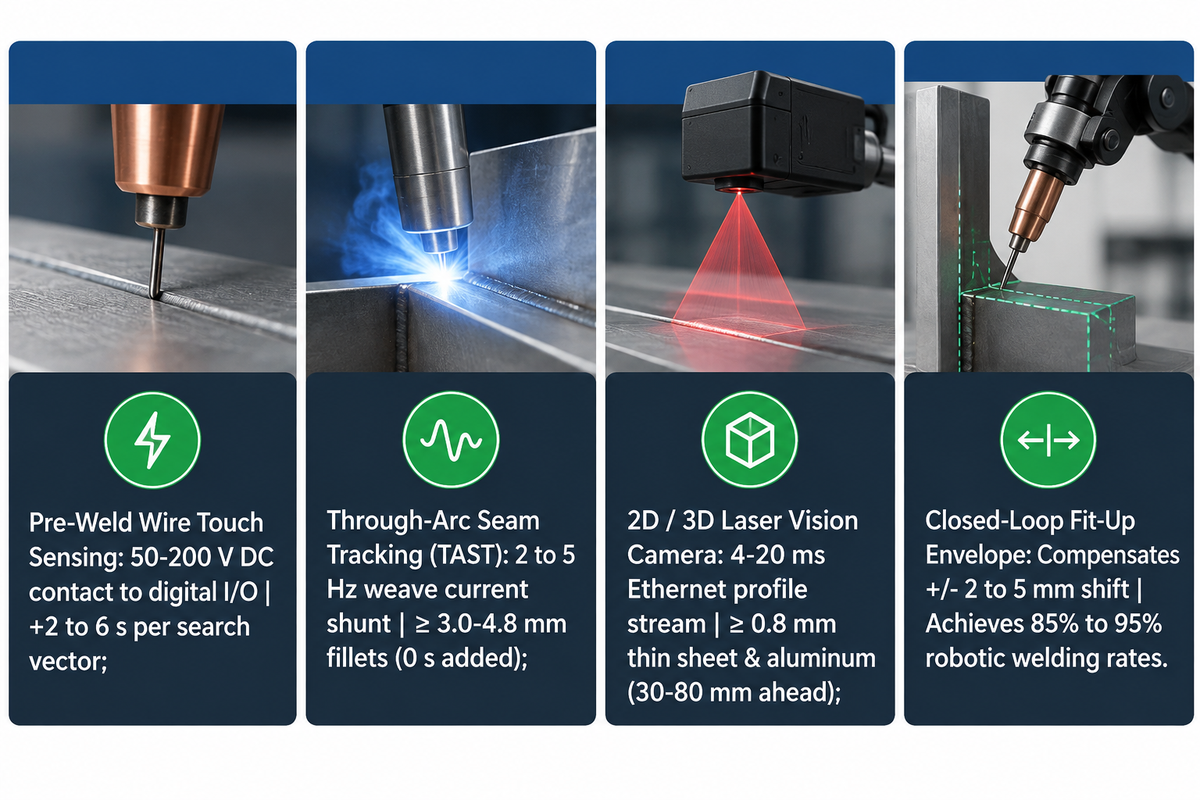
産業用アーク溶接ロボットは、3つのフィードバックループを使用して接合部のずれを補正できます。1つ目は、50~200Vの電圧で溶接部を検知するDCタッチセンサーで、1回の検知に2~6秒かかります。リアルタイムのスルーアーク溶接シームトラッキングは、厚さ3~4.8mm以上のすみ肉溶接をガイドし、3Dレーザーカメラは薄板やアルミニウムを追跡します。
「溶接前には、ビジョンシステムによって溶接ビードの検出と接合部の位置特定が可能になり、時間のかかる手動プログラミングが不要になります。溶接中は、リアルタイムの溶接ビード追跡により、ロボットが接合部のばらつきを補正し、最適なワイヤ位置を維持できます。溶接後には、同じセンサーで溶接ビードのサイズ、形状、位置、欠陥などを検査します。」
各センシング方式は、異なるハードウェアチャネルを介してコントローラに入力されます。ワイヤまたはノズル接触センシングでは、溶接機またはタッチモジュールからの低電流DCサーチ電圧を使用します。アームは、切断されたワイヤが鋼材に接触するまで移動し、3D開始オフセットを保存します。スルーアークシームトラッキング(TAST)は、2~5Hzでウィービング中にリアルタイムで動作します。コントローラは、左右の溝壁の電流を測定します。中心線の位置は、突き出しを均一にするために調整されます。USPTO特許US11623294B2などの閉ループアーキテクチャでは、絶対トーチ先端位置センサと相対関節位置センサを使用して、ロボットの軌道を調整します。
センサーの物理特性を接合部の形状に合わせることで、レーザービジョンでのトラッキングのドロップアウトや溶接ロボットのアークシームトラッキングを防ぐことができます。ミルスケールや切断されていないシリカワイヤボールは、DCタッチコンタクトを妨げ、自動ワイヤカッターがサイクルごとにチップをトリミングした場合にのみ回復します。TASTは側壁電流の変化を測定するため、3 mm未満のシート、密着した突合せ接合部、およびアルミニウムではロックが失われます。これらの接合部は、アークの30~80 mm前方に硬化して取り付けられた3Dマシンビジョンレーザーを使用して対処されます。適切に設計されたビジョン誘導セルは、クルーがTCPポインターチェックを定期的に実行して徐々にネックやチップがずれるのを検出すれば、85~95%のロボット溶接率を達成します。
ロボット溶接制御システムは、部品の嵌合誤差を補正できるか?
はい。タッチセンシングとTASTまたは3Dレーザービジョンを組み合わせることで、パスをずらし織り幅を調整することにより、±2~5mmの接合部位置のずれや適度な根元ギャップの拡大を補正できます。ただし、センサーではクランプの緩みや火炎切断による過剰なギャップを修正することはできません。
溶接協会(TWI)の技術ガイダンスによると、自動化された溶接セルには、再現性のあるエッジ加工と剛性の高いクランプ治具が必要である。ガセットギャップが認定された溶接ルート開口部を超えると、上流側のフィッティング制御がなければ、適応型ワイヤ送給では溶け落ちを防ぐことができない。
| センシング方法 | コントローラーフィードバックパス | 最小壁/ジョイント形状 | サイクルタイムへの影響 | プライマリーショップの制限 |
|---|---|---|---|---|
| 溶接前ワイヤ/ノズル接触検知 | ロボットのデジタルI/Oへの50~200V DC接点入力 | ラップ、Tフィレット、または溝加工を施した、きれいな鋼壁 | アーク開始前の検索ベクトルごとに+2~6秒 | 厚いミルスケールまたは切断されていないワイヤボールによってブロックされている。溶接途中のトラッキングはゼロ。 |
| アークシームトラッキング(TAST) | リアルタイムアーク電流シャントまたはフィールドバス周期ワード | 3.0~4.8 mm以上の鋼製フィレットおよび織り込み付きV溝 | 溶接前に0秒追加。織り込み中はトラックが稼働中。 | 3mmより薄い板材、角型突き合わせ継ぎ目、またはストリンガービードではロックが緩む。 |
| 2D/3Dレーザービジョン三角測量 | 高速イーサネットプロファイルストリーム(4~20ミリ秒のオフセット) | 薄板(0.8 mm以上)、突き合わせ、重ね合わせ、フィレット、アルミニウム | 0秒の溶接前保持と先読みトラッキング | カメラハウジングのため、狭い場所での作業が制限されます。レンズの手入れにはエアナイフが必要です。 |
プログラミングインターフェースと溶接トレーサビリティ:ティーチペンダント、リードスルー、オフラインCAD
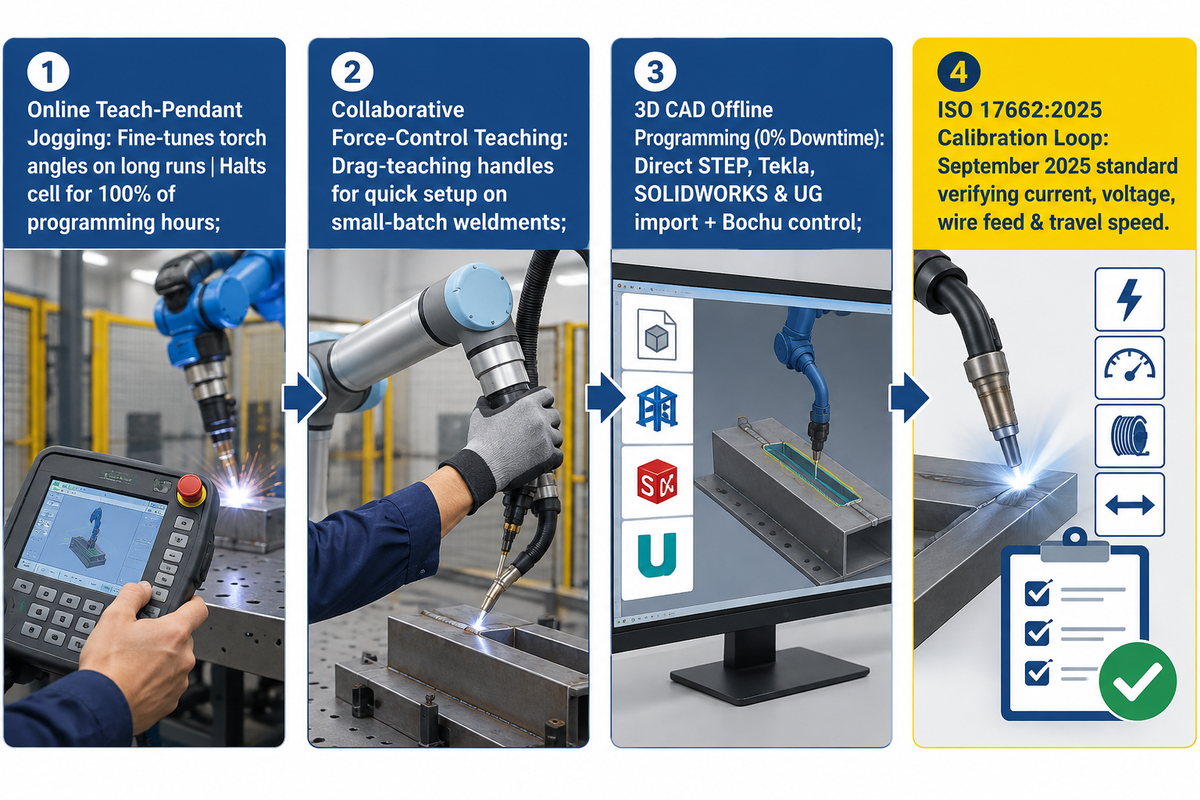
CADからパスへのオフラインロボットプログラミングは、生産セルのダウンタイムを0%に抑えながら、オフィスPC上で衝突のない溶接軌道を作成します。一方、オンラインティーチペンダントジョギングでは、プログラミング時間の100%でアーク出力が停止します。ステーションレベルでは、ISO 17662:2025が溶接プロセス制御装置のワークショップでの校正、検証、妥当性確認を規定しています。
多品種少量生産の構造物製造工場では、ペンダント溶接で50個のガセットシームをジョギングするのに時間がかかるため、反復的な溶接作業の自動化を遅らせることが一般的です。The Fabricatorのオフラインプログラミングエンジニアリングガイドによると、溶接におけるプログラムされたポイントの半分以上は、クランプ周辺の非溶接の空気移動です。オフライン溶接ソフトウェアは、アームとポジショナーの3D運動学的コピーをシミュレートし、衝突のない経路を生成する一方、製造現場では生産アプリケーションが実行されます。
3種類のプログラミングインターフェースが、現代の製造ニーズに対応します。標準ペンダントは、長時間の作業におけるトーチ角度の微調整を可能にし、協働溶接ロボットは、力制御ハンドルを追加することで、少量のバッチでの迅速なドラッグティーチングを実現します。重量鋼材の場合、3D CADモデルはSTEP、Tekla、SOLIDWORKS、UGから直接インポートされ、片持ち式ステーションには、経路生成のためのBochuインテリジェント制御システムが統合されています。
溶接品質管理に関して、ISO 17662:2025(2025年9月に廃止された2016年版に代わるもの)は、電流、電圧、ワイヤ送給速度、および移動速度を制御する計器の校正および検証間隔を規定しています。コントローラの表示装置とシャントをISO 17662:2025に準拠して校正することで、生産シフト間で供給される熱入力の再現性を確保できます。
2026年型ロボット溶接セルのコスト、納期、およびコントローラーオプションの追加料金
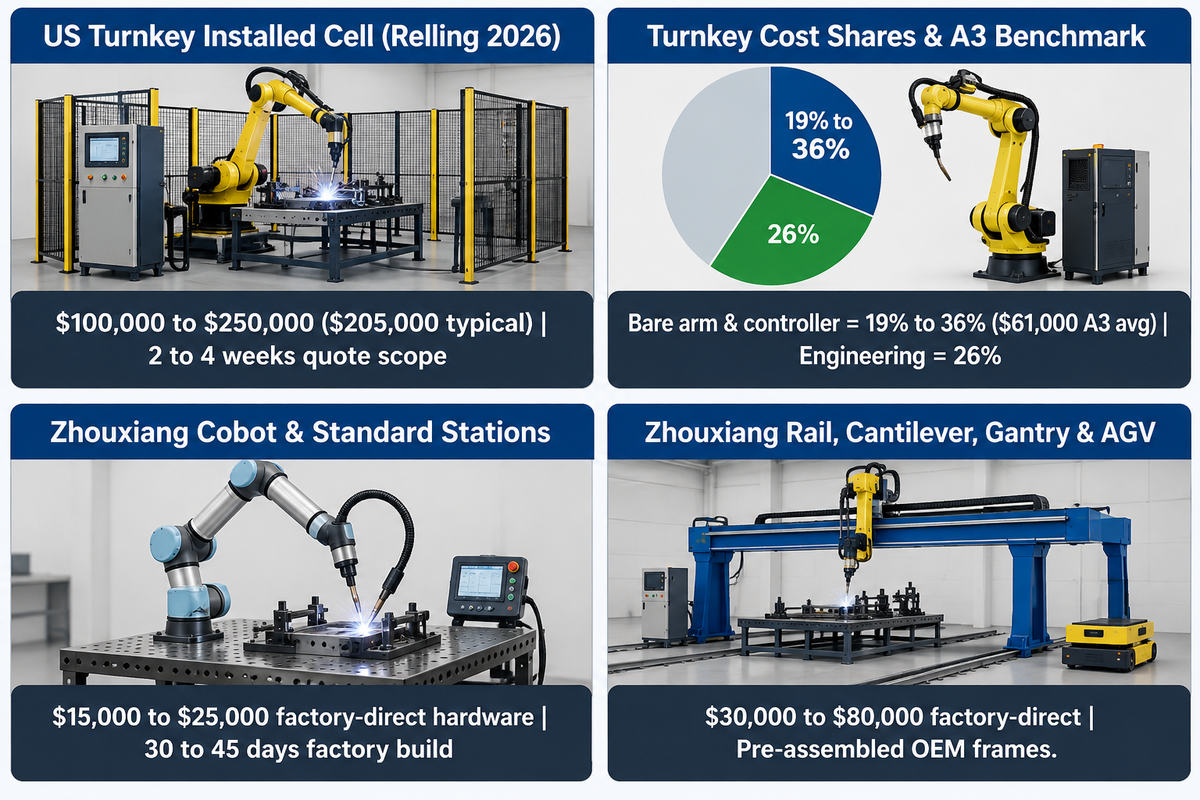
ソフトウェアのオプション、キャリブレーション範囲、および統合作業が2026セルの予算を左右します。米国のインテグレータースタックは、ターンキー方式で設置されたシングルロボット溶接セルを10万ドルから25万ドル(標準は20万5000ドル)で提供しています。無錫周祥の工場直送ワークステーションは、協働ロボットまたはコンパクトステーションで1万5000ドルから2万5000ドル、レール、片持ち梁、ガントリー、またはAGVモデルで3万ドルから8万ドル(製造期間は30日から45日)です。
マニピュレータを使用するシステムのターンキー見積もりが、マニピュレータ単体のコストの 2 ~ 5 倍になるのはなぜですか? Relling Systems の 2026 年米国計画スタックでは、ロボットアームとコントローラは、設置済みセルの 19% ~ 36% を占めるにすぎません。参考までに、A3 の 2025 年北米受注データでは、ロボット 1 台あたり平均 61,000 ドルです。エンジニアリング、配線、プログラミング、および現場試運転は、一般的な 205,000 ドルの溶接セルの 26% (セルタイプ全体で 22% ~ 33%) を占め、残りはツーリング、ビジョン、ポジショナ、および安全制御で構成されています。標準化された工場直送の溶接ソリューションは、OEM 工場から組み立て済みのフレームを出荷し、現地のユーティリティ接続はショップの作業員に任されます。
ロボット溶接と手動溶接のスループットを比較するチームは、「ポジショナーインターフェース付属」が実際に何を意味するのかを確認する必要があります。多くのコントローラーの見積もりでは、これはウォームギア式ターンテーブルや安全カーテンではなく、キャビネットコネクタやソフトウェアドライバを意味します。物理的なサーボヘッドストック、3Dレーザーカメラ、有料の溶接プロセスソフトウェアを追加すると、ロボットアーク溶接アーム単体の場合と比べて、はるかに大きな範囲になります。溶接生産性の投資回収を正確に見積もるには、ロボット溶接のリアルオプション取引の価格設定が重要になります。
ポジショナーインターフェースを備えた完全なロボット溶接セルの価格はいくらですか?
ロボット溶接の利点と実際のオプション価格を比較検討することで、溶接生産性の投資回収予測の精度を維持できます。ガード、ツーリング、ポジショナー統合を含む北米向けのターンキー方式のシングルロボット溶接セル一式は、2026年に設置した場合、10万ドルから25万ドルの予算となります(インテグレーターの見積もりには、範囲の特定に2~4週間かかります)。無錫周祥の工場直送モジュール式ワークステーションは、1台あたり1万5000ドルから8万ドルの予算で、工場での生産期間は30日から45日です。
カスタム仕様のロボット溶接オペレーター位置決めインターフェースには、内部キャビネットプラグまたはソフトウェアドライバのみが含まれます。お客様は、回転テーブル、補助サーボアンプ、および荷積みベイ用のライトカーテンを別途購入する必要があります。
OEMコントローラーのエコシステムと構造物製造用ワークステーションの仕様策定
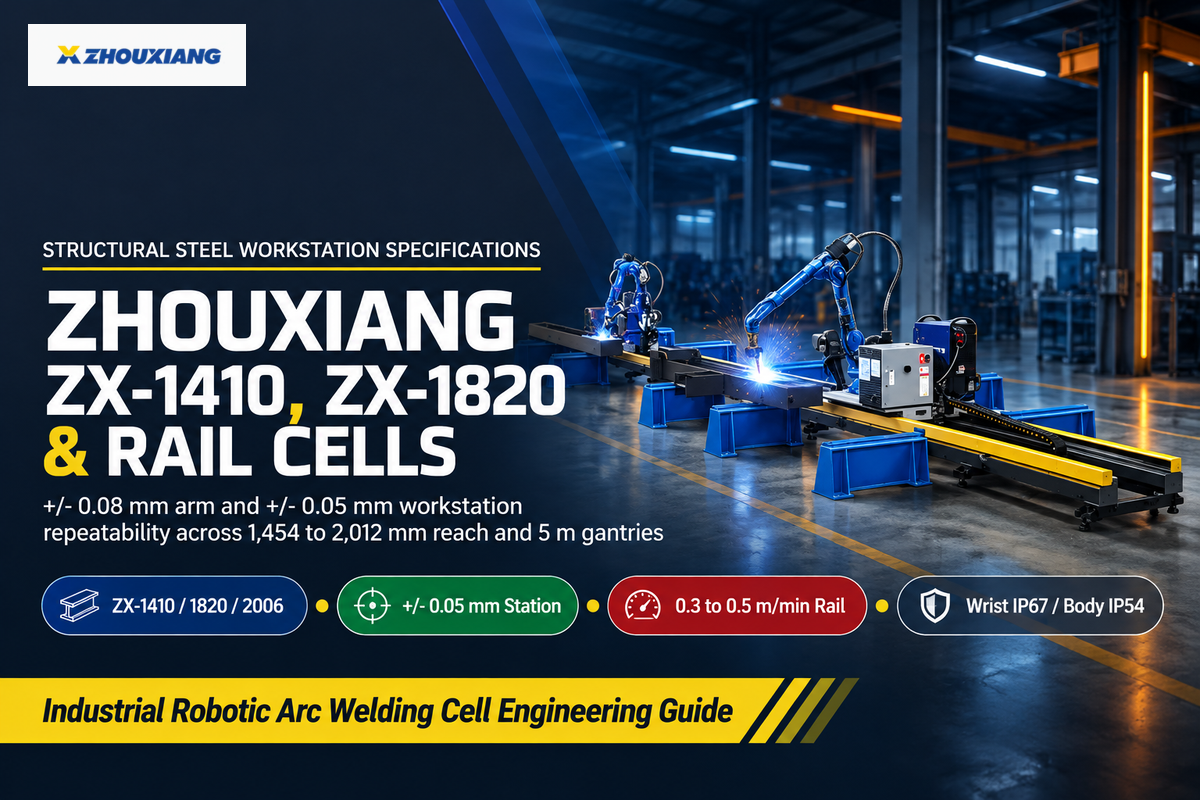
購入者は、ロボット溶接自動化システムを、グローバルロボットOEM(FANUC、Yaskawa、ABB、KUKA)、溶接プロセスOEM(Lincoln Electric、Fronius、Miller)、および無錫周祥などの構造ワークステーションメーカーの3つのサプライヤー層から調達しています。周祥のZX-1410、ZX-1820、ZX-2006ロボットアームの繰り返し精度は、アームの繰り返し精度が±0.08mm、ワークステーションの繰り返し精度が±0.05mmです。
世界の工場におけるロボットの設置は、溶接業界およびより広範な製造業において拡大を続けている。国際ロボット連盟(IFR)の「World Robotics 2025」レポートによると、2024年には世界中の工場で全セクターにわたって542,000台の産業用ロボットが設置され、稼働中の在庫は9%増加して4,664,000台(米国で新たに設置された34,200台を含む)となった。産業用溶接における一般的なロボット溶接用途では、世界のロボットOEMが高速自動車ラインをリードしている。溶接プロセスOEMは、薄板合金MIG溶接および航空宇宙アーク溶接用途向けの高度なロボット溶接パッケージに注力している。
構造用鋼材および重機械工場は、より大きな外郭の問題に直面しています。6メートルから15メートルの桁は、ロボット溶接機が地上レール、片持ち梁、またはオーバーヘッドガントリー上を移動しない限り、標準的な1.4メートルから2.0メートルのロボットのリーチを超えます。1991年に設立され、400人以上の従業員とISO9001:2008およびCE認証を取得している無錫周祥は、厚板および梁の加工用の産業用6軸および協働溶接ロボットワークステーションを製造しています。同社の6軸ラインナップは、ZX-1410(10 kgの負荷、1,454 mmのリーチ、170 kg)、ZX-1820(20 kgの負荷、1,730 mmのリーチ、285 kg)、およびZX-2006(6 kgの負荷、2,012 mmのリーチ、291 kg)に及びます。各アームは手首保護等級IP67、本体保護等級IP54を備え、50kVA、2,500kgのAGV移動ステーションと組み合わせることができます。直線状の重桁や高溶着サブマージアーク溶接用途では、専用のH形鋼組立ラインとサブマージアーク溶接ラインが、関節式セルを凌駕し、多軸ロボット溶接ソリューションよりも優れた性能を発揮します。
| モデル/セル構成 | ペイロード/到達距離/スパン | 再現性と密閉性 | 制御とセンシングのハイライト | 掲載価格/製作範囲 |
|---|---|---|---|---|
| 周翔 ZX-1410 6軸アーム | 10kgの耐荷重/1,454mmのリーチ(170kg) | ± 0.08 mm; 手首 IP67 / 本体 IP54 | 標準溶接セル向け小型6軸マニピュレーター | 2万ドル~2万5千ドルの駅(30~45日間) |
| 周翔 ZX-1820 6軸アーム | 20kgの耐荷重/1,730mmのリーチ(285kg) | ± 0.08 mm; 手首 IP67 / 本体 IP54 | タンデム/水冷式GMAW溶接用の大型トーチ容量 | 工場直送のワークステーション統合 |
| 周翔ZX-2006延長アーム | 6kgの耐荷重/2,012mmのリーチ(291kg) | ± 0.08 mm; 手首 IP67 / 本体 IP54 | 幅広の構造フレームに対応する拡張2m外形 | 工場直送のワークステーション統合 |
| 周郷協働ロボットステーション | コンパクトなテーブル/移動式カートの設置面積 | ワークステーションの再現性:±0.05 mm | 力制御によるドラッグティーチング + AI & レーザートラッキング | 15,000万ドル~20,000万ドルの工場直送ハードウェア |
| 周郷標準溶接ステーション | 単一セル固定ベース構成 | ワークステーションの再現性:±0.05 mm | 6軸ロボット+溶接装置+治具ベース | 20,000万ドル~25,000万ドルの工場直送ハードウェア |
| 周翔AGV移動式ワークステーション | 2,500 kgのユニット / 最高走行速度2.2 km/h | ±0.05 mm; 定格電力50 kVA | 大型溶接構造物への自律的なフロアナビゲーション | 30,000万ドル~40,000万ドルの工場直送ハードウェア |
| 周郷地上レール式ワークステーション | 直線レール移動速度:0.3~0.5m/分 | ±0.05 mm; 4.5 kVAレール駆動 | STEP、Tekla、SOLIDWORKS、UG 3D CADのインポート | 30,000万ドル~80,000万ドルの工場直送ハードウェア |
| 周郷カンチレバー/ガントリー駅 | ガントリーは箱型/H型鋼材の場合、最大5mのスパンに対応します。 | ワークステーションの再現性:±0.05 mm | ボチュウ制御、3D点群、超音波プローブ、トーチクリーナー | 40,000ドル~80,000ドル(片持ち式)/70,000ドル~80,000ドル(ガントリー式) |
| 米国/EUターンキーインテグレーター溶接セル | シングルアームセル+カスタム固定具&フェンス | ISO 10218-2:2025 / R15.06-2025 承認 | FANUC / ABB / Yaskawa + EtherNet/IP または PROFINET PLC | 設置費用込みで10万ドル~25万ドル(標準価格は20万5000ドル、Relling社製) |
発注書を発行する前に、下記の6項目からなるインターフェースマトリックスを完成させ、見積依頼書に添付してください。この手順により、工場出荷前検査の前に、電気系統とソフトウェア系統のすべての連携を1つのエンジニアリングチームが担当することになります。
6点セルインターフェースのピン配置マトリックス — ロボット溶接の見積依頼書にコピーしてください。
| 推奨範囲 | 重要性 | 確認方法 | |
|---|---|---|---|
| 1. 電源プロトコルカード | 4~8 ms EtherNet/IP、PROFINET、EtherCAT、または 24 V + 0~10 V | アームと溶接機間のRJ45プロトコルの不一致を防止します | FATの前に、スキャナー/アダプターのEDSファイルとジョブリコールテーブルを照合してください。 |
| 2. 機能安全回路 | デュアルチャンネル Cat. 3 PL d; ≤ 250 mm/s 手動ティーチキャップ | ISO 10218-2:2025、ANSI/A3 R15.06-2025、および工場EHS監査に適合 | ゲートインターロック、非常停止、STOに対する単一故障注入試験 |
| 3. ポジショナー駆動および復帰 | 1~4msサーボキネマティック同期または4ビットPLCインデックス+スリップリング | 一定のkJ/mmの熱入力を維持し、ベアリングの迷走電流を遮断します。 | 連続パイプ回転テスト + サーボマウント間のメガオームチェック |
| 4. 縫い目センサーフィードバックループ | 50~200Vタッチ+TAST(3mm以上)または4~20ms 3Dレーザー | センサーの物理特性をプレートの厚さと接合部の隙間に合わせる | FAT治具上で試験片を±3mmずらし、フィレット脚を検査する。 |
| 5. CAD/OLPおよびキャリブレーション | STEP / Tekla / SOLIDWORKS インポート + ISO 17662:2025 ログ | 高配合鋼材製造における現場のペンダント型機器のダウンタイムを解消します | サンプル顧客向けSTEPアセンブリをインポートし、V/Aメーターの精度を検証する |
| 6. エンクロージャー、リーマー、および接地 | 手首部IP67/本体IP54;開放電圧≤100V;スター接地 | スパッタの侵入、HF-GTAWのEMI、およびOSHA 1910.254違反を防止します。 | 自動ワイヤカッター/リーマーサイクルと専用アースボンディングを点検する |
ロボット溶接制御システムについては、4つのレイヤーすべてにわたって仕様を明記してください。4~8msのフィールドバスまたはアナログ溶接カード、デュアルチャンネルPLd安全停止装置(ティーチ速度250mm/s以下)、サーボまたはインデックス式ポジショナー、および厚み適合シームセンサーを組み合わせてください。
構造用鋼材または厚板用ロボット溶接ワークステーションの構成
貴社工場では、重量のあるサブアセンブリ向けに、ガントリー式、地上レール式、または協働型ワークステーションの導入をご検討中ですか?STEP、Tekla、SOLIDWORKS、またはUG形式の部品図面と電源インターフェースの要件を、無錫周祥のエンジニアまでお送りください。
ロボット溶接制御システムに関するよくある質問
溶接ロボットコントローラーとセルPLCの違いは何ですか?
溶接ロボットのモーションコントローラは、6軸の逆運動学に加え、1~8ミリ秒ごとのトーチ速度とウィーブパターンを制御します。一方、セルPLCはステーションごとに12~32個の個別I/Oチャンネルをシーケンス制御します。このステーションPLCは、連続的なアーム軌道を計算することなく、空気圧クランプ、部品存在スイッチ、シャトル搬送装置、ノズルリーマ、およびHMIを制御します。
ロボット溶接用電源装置はすべてイーサネットフィールドバスカードを必要とするのでしょうか?
いいえ。定電圧ガス金属アーク溶接は、保存されたワイヤ送給速度と電圧設定により、ハードワイヤードの個別のスタート/ステータスピンと2つの0~10Vアナログ出力で正常に動作します。パルスシナジックトリム、スルーアークシームトラッキング、溶接データロギングには、EtherNet/IP、PROFINET、EtherCATなどの産業用イーサネットフィールドバスが必要になります。
ロボット溶接制御システムにおいて、アークスタートタイムアウトエラーが発生する原因は何ですか?
アークスタートタイムアウトは、ロボットコントローラが点火点で溶接開始信号を送信した後、0.5~1.5秒以内にアークの発生を確認する電流フィードバックがない場合に発生します。工場でよく見られる原因としては、ミルスケールの付着、スパッタで汚れたワークの接地クランプ、ワイヤライナーの絡まり、シリカワイヤボールのクリップ漏れ、シールドガスボンベの空などが挙げられます。
高周波TIG溶接開始がロボット溶接コントローラーに干渉するのはなぜですか?
高周波GTAWパルスによって発生する高周波ノイズは、シールドされていないアナログ回路やグランドループに干渉を引き起こす可能性があります。シールド付きデジタルフィールドバス、スター型ビルディンググランド、および校正済みのスパークギャップを使用することで、コントローラのリセットを防ぐことができます。
協働溶接ロボットの制御装置は、フェンスで囲まれた産業用ロボットの制御装置とどのように異なるのでしょうか?
協働ロボットは、力制限トルクコントローラと手動操作ハンドルを使用して、協働溶接におけるロボットの動作を迅速に習得します。一方、フェンスで囲まれた産業用コントローラは、より高速なマルチグループサーボを駆動します。産業用キャビネットは、複数シフトにわたる重溶接作業において、数トンのポジショナーや5mのガントリートラックを同期させます。ISO 10218-2:2025では、どちらのタイプのコントローラも、アークグレアシールド、ヒューム抽出、およびホットワイヤー保護を必要とします。
古いロボットコントローラーに最新の溶接電源を取り付けることは可能ですか?
はい。対応するDeviceNet、EtherNet/IP、またはPROFINETカード、あるいは汎用的なデジタルおよびアナログロボットインターフェースボックスを使用することで、最新の電源を旧型のロボットコントローラに接続できます。
ISO 17662は、ロボット溶接制御システムが規格に準拠した溶接を行うことを認証していますか?
いいえ。ISO 17662:2025では、溶接電流、アーク電圧、ワイヤ送給速度、および溶接移動速度を制御する機器について、シフトをまたいでの作業場精度チェックを規定しています。完成した構造用鋼または圧力溶接の規格適合には、適用される構造溶接規格に基づく、資格のある溶接手順仕様書、健全な継手合わせ、および溶接後の目視検査または非破壊検査が依然として必要です。
参考文献と情報源
- ANSI/A3 R15.06-2025(パート1、2、および3)産業用ロボットおよびロボットシステムの安全要求事項(ISO 10218-1:2025およびISO 10218-2:2025に準拠) 米国規格協会(ANSI)
- OSHA技術マニュアル(OTM)第IV部:第4章、産業用ロボットシステムおよび産業用ロボットシステムの安全性 米国労働省、労働安全衛生局(OSHA)
- 29 CFR § 1910.254 アーク溶接および切断 米国労働省、労働安全衛生局(OSHA)
- ロボット溶接における安全対策:作業セルリスク評価、インターロック、および安全対策 製造業者/溶接工(製造業者・生産者協会)
- 拡張TESEO法およびHEART法を用いた溶接ロボットオペレーターの信頼性分析への革新的なアプローチ(PMCID: PMC12595067) 米国国立衛生研究所/国立医学図書館
- 溶接自動化と検査の次なる進化(ジェフ・ノラック) 米国溶接協会(AWS)の検査動向
- 米国特許US11623294B2:ロボット溶接における位置追跡機能を備えたスマートトーチを用いた方法およびシステム 米国特許商標庁(USPTO / Google Patents)
- ISO 17662 溶接、溶接用機器の校正、検証及び妥当性確認(ISO 17662:2025へのライフサイクルアップデート) 国際標準化機構(ISO)
- 溶接ロボットのオフラインプログラミング:シミュレーション、キャリブレーション、およびサイクルタイム短縮 ザ・ファブリケーター(製造業者・加工業者協会)
- ワールドロボティクス2025産業用ロボットレポート:工場における世界のロボット需要 国際ロボット連盟(IFR)
この制御アーキテクチャ分析について
このガイドでは、ISO 10218-1/2:2025、ANSI/A3 R15.06-2025、OSHA 29 CFR § 1910.254、OSHA テクニカル マニュアル セクション IV 第 4 章、および ISO 17662:2025 にわたる電気インターフェース、機能安全、運動学的位置決め、シーム トラッキング、および校正ルールをまとめています。また、2026 年の北米インテグレーターのコスト スタックと OEM ロボット インターフェース データもペアリングしています。無錫周祥溶接設備有限公司は、6 軸溶接ロボット (ZX-1410、ZX-1820、ZX-2006)、地上レール、片持ち梁、ガントリー、AGV、および協働ロボットワークステーション、溶接ポジショナー、および H ビーム溶接ラインを製造しています。特定のフィールドバス オプション カードとプラント安全 PLC インターフェースは、プロジェクトの注文ごとに構成されます。無錫周祥溶接設備有限公司の技術チームによるレビュー済み。









