
Bijgewerkt november 2026 · Handleiding voor engineering en integratie van industriële robotbooglascellen
Een industrieel robotbesturingssysteem voor lassen verdeelt de realtime-uitvoering over vier hardwarekasten in plaats van één centrale computer. De zesassige robotcontroller berekent de padinterpolatie elke 1 tot 8 ms. Een speciale lasstroombron regelt de boogspanning en lasstroom met een frequentieregelaar van microseconden. Ondertussen bewaakt een tweekanaals veiligheids-PLC de celpoorten volgens ISO 10218-2:2025 en ANSI/A3 R15.06-2025 . Een vierde aandrijving roteert het werkstuk op de laspositioneerders.
Kopers die voor het eerst robotautomatisering aanschaffen, gaan er vaak vanuit dat de armkast rechtstreeks de stroomtoevoer, lichtschermen en draaitafels aanstuurt. Ongecontroleerde engineeringpraktijken, zoals het gebruik van niet-afgeschermde analoge kabels of enkelkanaalsrelais, leiden tot vertragingen bij de inbedrijfstelling. Een hoge lasconsistentie en productiviteit beginnen met het in kaart brengen van signaalbeheer en pinbezetting in elke kast voordat de apparatuur wordt besteld.
Specificaties in het kort: Timing, interfaces en veiligheidsdrempels van het robotlasbesturingssysteem
| Vier hardware-besturingslagen | 6-assige robotcontroller, inverter-lasvoeding, tweekanaals veiligheids-PLC en positioneerder/cel-PLC |
| Inter-Controller Handshake Budget | Cyclische veldbusuitwisseling van 4 tot 8 ms; start-hold-time-out voor Arc-Established van 0.5 tot 1.5 s. |
| Interfacelagen voor stroombronnen | Vast aangesloten discrete 24V- en analoge spanningskanalen versus EtherNet/IP, PROFINET, EtherCAT of OEM-lasbus. |
| Handmatige Teach-Pendant Speed Cap | ≤ 250 mm/s (10 inch/s) met 3-standen inschakelschakelaar (OSHA OTM Sectie IV Hoofdstuk 4 & ISO 10218-1:2025) |
| Regels voor elektrische boogontlading en kalibratie | ≤ 100 V automatische open-circuitkap en geaarde retourleiding (OSHA 29 CFR 1910.254); kalibratie volgens ISO 17662:2025 |
| Budget en bouwvensters voor 2026 | Werkstations rechtstreeks van de fabriek voor $15,000 tot $80,000 (30 tot 45 dagen, Zhouxiang) versus kant-en-klare cellen in de VS voor $100,000 tot $250,000 (Relling 2026). |
Wat is een robotlasbesturingssysteem? Signaaleigendom van 4 subsystemen
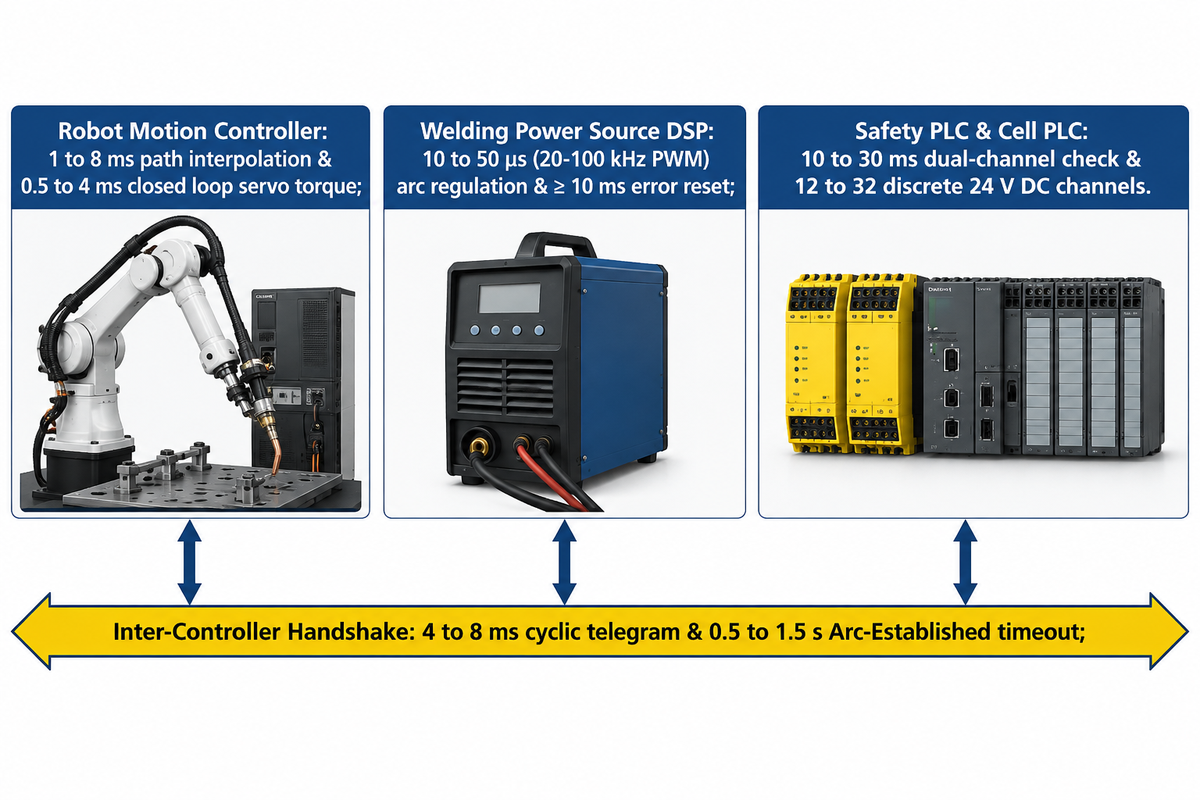
Een robotlassysteem verdeelt de uitvoering over vier besturingsdomeinen: boogregeling met microseconden-inverter, interpolatielussen van 1 tot 8 ms voor de robot en de gecoördineerde positioneerder, veiligheidscontroles met twee kanalen van de PLC van 10 tot 30 ms en hulpsequenties met de PLC van 50 tot 250 ms. Communicatie tussen de controllers vindt plaats binnen een tijdsbestek van 4 tot 8 ms en er is een time-out van 0.5 tot 1.5 seconde ingesteld om aan te geven dat de boog tot stand is gebracht.
Beschouw een robotlascel eerder als een chirurgisch team dan als een enkele chirurg. De robotcontroller stuurt de lastoorts langs een driedimensionaal laspad. De inverter, die als stroombron fungeert, zorgt ondertussen voor een snellere overdracht van metaaldruppels dan het snelst reagerende gewricht van de robotarm. Volgens sectie IV, hoofdstuk 4 van het OSHA Technical Manual verbinden industriële besturingssystemen de manipulator, de teach pendant, de eindeffector en de randapparatuur. Niet-gesynchroniseerde live-input van randapparatuurcontrollers kan leiden tot onverwachte robotbewegingen wanneer de signaaloverdracht onduidelijk is.
Alle geautomatiseerde lasprocessen doorlopen een zesstappenprotocol om de lasvolgorde te regelen. Eerst parkeert de arm de draadpunt op het startpunt en activeert de gasvoorstroom gedurende 0.2 tot 0.5 seconde. In de tweede stap activeert de lascontroller de startuitgang, terwijl de arm stil wordt gehouden. Ten derde ontsteekt de lasser de boog en geeft de statusbit 'Boog gevestigd' terug. Als deze bevestiging na 0.5 tot 1.5 seconde ontbreekt, treedt er een boogstartfout op en wordt het proces afgebroken. Ten vierde versnelt de arm tot de geprogrammeerde lassnelheid langs de lasnaad. In de vijfde stap, aan het uiteinde van de lasnaad, voert de controller een vulproces uit om krimpscheuren te voorkomen. Ten zesde geeft de inverter een terugbrandpuls van een milliseconde en een draadcontrole voordat de lastoorts zich terugtrekt naar een ruimstation.
Bij het configureren van hun eerste robotlasmachine laten klanten doorgaans de bedrading van hulpstations weg uit hun elektrische schema's. Pneumatische klemmen, aanwezigheidssensoren, rookafzuigkleppen en sproeierruimers vereisen 12 tot 32 afzonderlijke 24V DC-kanalen. Door deze taken over te dragen aan een compacte PLC kan de robot-CPU zich concentreren op padsynchronisatie.
Welk type besturingssysteem wordt gebruikt om het robotlasproces te besturen?
Industrieel robotlassen bestaat uit een hiërarchisch, gesloten-lus gedistribueerd besturingssysteem. Het integreert een zesassige servobewegingscontroller, een hoogfrequente inverter-stroomregelaar en een tweekanaals veiligheids-PLC. Bewegingslussen worden in milliseconden bijgewerkt en inverter-stroomlussen worden in microseconden geschakeld.
Een gedistribueerd besturingssysteem wordt gebruikt voor veel verschillende soorten lassen en een breed scala aan lasprocessen. Dezelfde controllerhiërarchie wordt gebruikt voor metaalbooglassen, TIG-lassen, plasmalassen, robotgestuurd plasmasnijden, weerstandlassen, puntlassen en laserlassen. In een laserlas- of straallascel vervangt een fiberlaser de booginverter, terwijl de bewegingshandshake van 4 tot 8 ms behouden blijft.
| Signaalcluster | Oorspronkelijk kabinet | Ontvangstapparatuur | Typisch signaalmedium | Cyclus / Time-outvenster |
|---|---|---|---|---|
| 1. Servokoppel en encoder voor 6-assige gewrichten | Robotbewegingscontroller | Arm AC-servoversterkers en -encoders | Eigen hogesnelheidsservobus | 0.5 tot 4 ms gesloten lus |
| 2. Start van het lassen & Taak-/instelpuntcommando | Robotbewegingscontroller | Interface voor de stroombron bij het lassen | 24 V DC + 0–10 V analoog of Fieldbus | Cyclisch telegram van 4 tot 8 ms |
| 3. Arc opgericht en huidige status | Lasstroombron | Robotbewegingscontroller | 24 V digitale ingang of Fieldbus-bit | 0.5 tot 1.5 s bewegingsvasthoudpoort |
| 4. Omvormer PWM-golfvorm en draadaanvoer | Lasstroombron DSP | IGBT-brug en 4-rollen draadaanvoer | Interne inverterbus / LocalNet | 10 tot 50 μs (20–100 kHz PWM) |
| 5. Bronfout resetten & draadcontrole | Robotbewegingscontroller | Lasstroombron | 24 V puls of veldbus resetbit | Resetpuls van ≥ 10 ms (Fronius-specificatie) |
| 6. Noodstop, poortvergrendeling en lichtscherm | Veiligheids-PLC / Veiligheidsrelais | Robot STO & Lasapparaat Veiligheidscontactor | Dubbelkanaals 24 V OSSD of CIP/PROFIsafe | 10 tot 30 ms dual-channel controle |
| 7. Gecoördineerde 7e/8e positioneringsassen | Robot Multi-Group Solver | Hulpservoaandrijving en tandwielkast | OEM-servobus / CIP Motion / EtherCAT | 1 tot 4 ms kinematische synchronisatie |
| 8. Naadvolgoffsetvector | 2D/3D-lasercamera of TAST-board | Robotpadcorrectieregister | Industriële Ethernet / Sensor Ethernet | 4 tot 20 ms real-time padverschuiving |
| 9. Toortsruimer, draadsnijder en klemmen | Cel-PLC (of hulp-I/O voor robots) | Magneetventielen en ruimstation | Discrete 24 V DC sinking/sourcing I/O | 50 tot 250 ms stationssequentie |
Aansluitingen voor lasstroombronnen: Vast aangesloten 0–10V analoog versus digitale veldbus
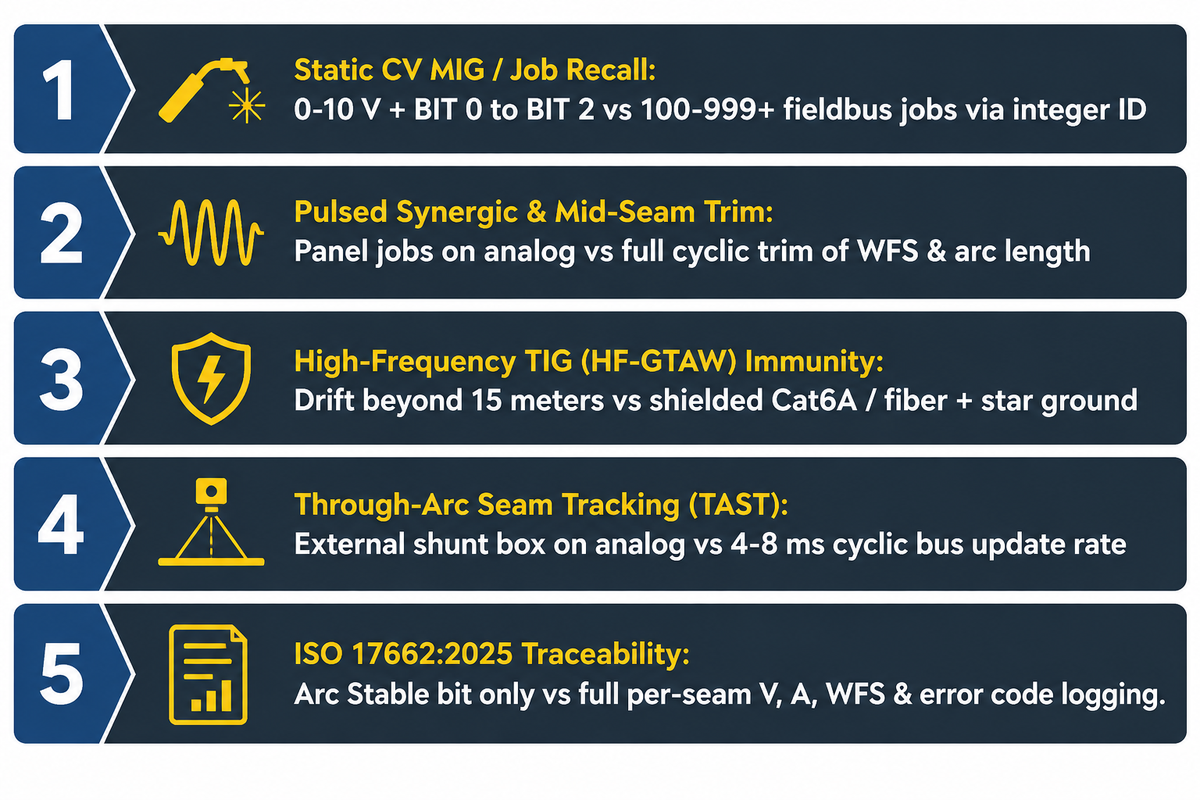
Voor de basisfunctionaliteit sluit u discrete 24 V-ingangen en analoge uitgangen van 0 tot 10 V aan voor MIG-instelpunten met constante spanning en binaire taakoproep. Kies in plaats daarvan een digitale veldbus van 4 tot 8 ms voor geavanceerd lassen met 100 tot 999+ gepulseerde synergische schema's, realtime doorlasnaadvolging en gegevensregistratie per lasnaad.
In de werkplaats heerst de misvatting dat vast aangesloten analoge interfaces slechts één statisch schema kunnen uitvoeren. De handleidingen van de belangrijkste OEM-fabrikanten weerleggen deze mythe echter. De documentatie van de Fronius ROB 4000 en ROB 5000 interfaces ontkracht deze mythe: de basis ROB 4000 verstuurt analoge lasstroomcommando's van 0 tot 10 V, terwijl de modusselectie op het bedieningspaneel van de lasser behouden blijft. De ROB 5000 heeft extra functies, zoals discrete binaire bits (BIT 0 tot BIT 2) en robotgestuurde Job Mode Recall. Daarnaast beschikt hij over aanraakdetectie, actieve procesfeedback en een resetpuls van 10 ms voor bronfouten, zonder dat er Ethernet-bekabeling nodig is.
Bij processen met nauwe toleranties, zoals gepulseerd synergisch trimmen en naadvolging, zijn digitale veldbussen cruciaal. Digitale veldbusverbindingen ondersteunen ook geautomatiseerde logboekregistratie van de laskwaliteit. Ingenieurs die de parameterwaarden en de traceerbaarheid van instelpunten van robotlassen controleren , lezen de werkelijke spanning, stroom en draadaanvoersnelheid af via cyclische buswoorden. Noord-Amerikaanse fabrieken gebruiken voornamelijk EtherNet/IP of DeviceNet. Europese fabrieken gebruiken voornamelijk PROFINET of EtherCAT. OEM-lasbussen zoals ArcLink XT laden menu's rechtstreeks naar de robotbediening.
Lange kabellengtes en hoogfrequente boogontstekingen creëren een tweede scheidingslijn. Bij kabelgoten van meer dan 15 meter lengte van de portaalconstructie beginnen laagspanningsanaloge draden weerstandsverlies te ondervinden, wat leidt tot ongelijkmatige draadaanvoersnelheid. Hoogfrequente boogontstekingen bij AC GTAW zenden radiofrequente ruis uit naar onbeschermde analoge kabels. Deze interferentie kan halfgeleidercontrollers beschadigen als er geen stervormige aarding, gekalibreerde vonkopeningen en afgeschermde veldbuslijnen aanwezig zijn. Overeenkomende RJ-45-aansluitingen op een robotarm en een lasmachine blokkeren nog steeds de communicatie wanneer de protocollen verschillen. Een PROFINET-adapter kan niet communiceren met een EtherNet/IP-scanner, tenzij een gateway of optiekaart wordt gebruikt.
| Proces signaalvereiste | 24 V discreet + 0–10 V analoog | Standaard Fieldbus (EtherNet/IP, PROFINET, DeviceNet) | Eigen OEM-laserbus (bijv. ArcLink XT) |
|---|---|---|---|
| 1. Statische CV MIG / Basis taakoproep | Voldoende (0–10 V instelpunten + binaire Job-bits) | Ondersteund (100–999+ opgeslagen taken via integer-ID) | Ondersteund met volledige golfvormgrafieken van de hanger. |
| 2. Pulserende Synergetische & Middennaadafwerking | Beperkt tot vooraf opgeslagen laspaneelopdrachten. | Volledige cyclische afstelling van WFS, booglengte en inductantie | Realtime schakelen tussen golfvorm en pulsmodus |
| 3. Immuniteit tegen hoogfrequente TIG (HF-GTAW) | Hoog risico op EMI-drift bij niet-afgeschermde 0–10 V-leidingen | Hoge immuniteit met afgeschermde Cat6A/glasvezel + steraarding | Speciaal ontworpen afgeschermde kabelassemblage + geïsoleerde transceiver |
| 4. Door-boog naadvolging (TAST) | Vereist een externe stroomshunt-sensorbox. | Ondersteund binnen een cyclische busupdatefrequentie van 4-8 ms | Inheemse deterministische boogstroom-terugkoppelingslus |
| 5. ISO 17662:2025 / Traceerbaarheid van lasgegevens | Geslaagd/mislukt Arc Stable-bit alleen zonder externe logger | Registreert de werkelijke V, A, WFS, gasstorings- en foutcodes per laag. | Volledige productiebewaking en registratie van lasresultaten |
Veiligheids-PLC-architectuur en celvergrendelingen volgens ISO 10218-2
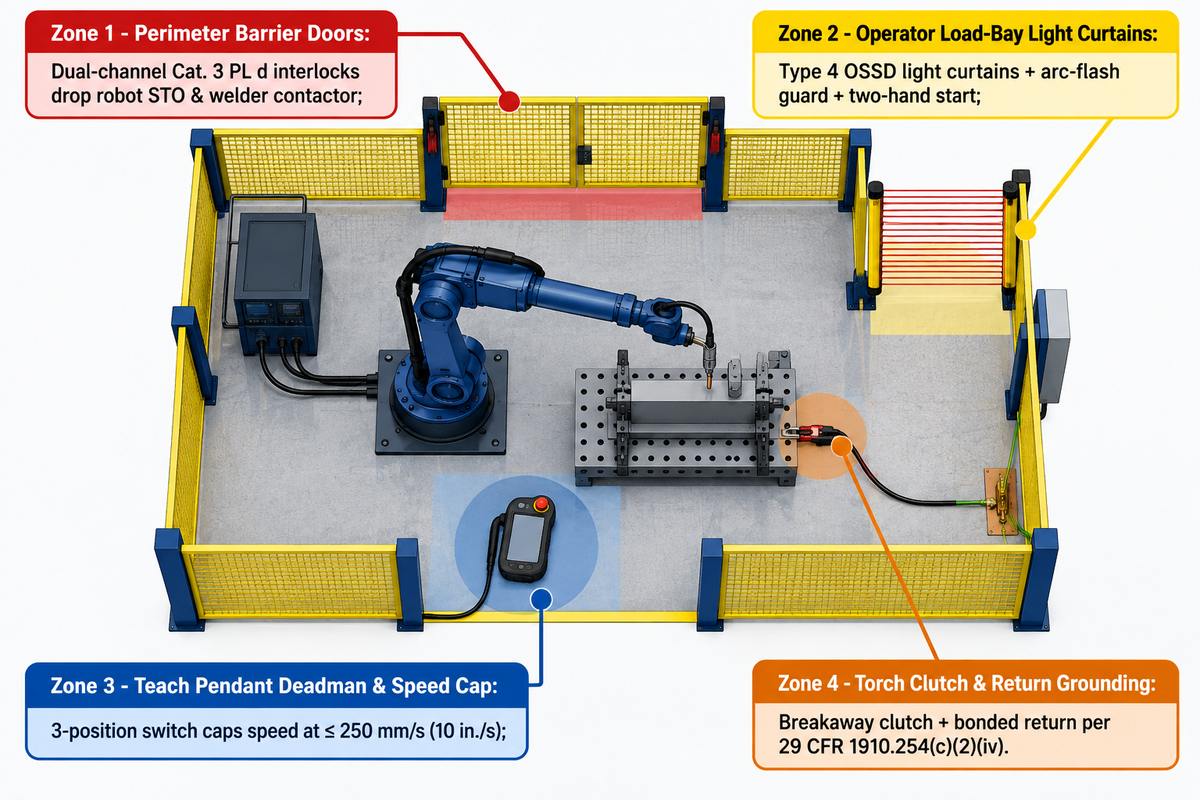
Volgens ISO 10218-1/2:2025 en ANSI/A3 R15.06-2025 vereisen robotlascellen dubbelkanaals veiligheidscircuits (ISO 13849-1 Categorie 3, PL d) en een handmatige instelsnelheidslimiet van 250 mm/s (10 inch/s) of minder. Defecte lasapparatuur moet bovendien onmiddellijk worden vergrendeld volgens OSHA 29 CFR 1910.254(d)(9) . Standaard PLC-uitgangen komen nooit in aanmerking voor levensreddende noodstops.
"Daarom moet de robotsnelheid tijdens het inleren op elk onderdeel van de applicatie worden ingesteld op een lagere snelheid van 250 mm/seconde (10 inch per seconde) of minder, om de kans op contact te verkleinen en het risico op letsel te minimaliseren."
Waarom wijzen veiligheidsingenieurs in fabrieken standaard PLC-ladderlogica op perimeterpoorten af? Eén vastgelast relaiscontact of kortgesloten transistor in een standaard PLC schakelt het stopcircuit ongemerkt uit. Veiligheids-PLC's (die CIP Safety, PROFIsafe of FailSafe via EtherCAT gebruiken) controleren twee redundante kanalen met behulp van gepulseerde testsignalen. Zoals beschreven in de handleiding voor beveiliging van robotlassen van The Fabricator , lopen poortvergrendelingen rechtstreeks via veiligheidscontactoren. Het openen van een celdeur tijdens laswerkzaamheden onderbreekt de stroomtoevoer naar zowel de armservomotoren als de lasstroomcontactoren.
Twee veiligheidsbevindingen uit 2025 hervormen nieuwe robotlasinstallaties. De in oktober 2025 gepubliceerde ANSI/A3 R15.06-2025-norm van 403 pagina's stemt de Amerikaanse regelgeving af op ISO 10218-1:2025 en ISO 10218-2:2025. Deze norm reguleert samenwerkingstoepassingen in plaats van elke cobotarm automatisch als veilig te beschouwen in de buurt van hete draden en vlambogen. Tegelijkertijd heeft een peer-reviewed betrouwbaarheidsstudie in NIH PubMed Central (PMCID: PMC12595067) de foutpercentages van operators op robotlasstations gemeten. Slecht HMI-ontwerp en gebrekkige documentatie verhoogden de foutkansen van 13%-23% naar 28%-46%, wat bevestigt dat training alleen hardwarebeveiligingen niet kan vervangen.
Checklist voor de vergrendeling van de 4-zone lascel
- Zone 1 — Deuren van de perimeterbeveiliging: Voorzie elke onderhoudspoort van tweekanaals vergrendelingsschakelaars om de Safe Torque Off (STO)-functie van de robot en de stroomtoevoer naar de lascontactoren te onderbreken. Gebruik een beveiligingsvergrendeling als de uitlooptijd langer is dan het bereik van de operator.
- Zone 2 – Lichtschermen voor de laadruimte van de operator: Beveilig de draaischijf en de laadstations met Type 4 OSSD-lichtschermen en vlamboogbeveiliging, en gebruik een startknop die met twee handen bediend kan worden.
- Zone 3 – Leer de Deadman- en Speed Cap-oefeningen met de hanger: Gebruik een driestandenschakelaar om de snelheid van het bewegingssysteem te beperken tot 250 mm/s of minder. Zone 3, Teach Pendant Deadman & Speed Cap: Handhaaf de OSHA Single Point of Control tijdens handmatige programmering, zodat externe PLC's geen beweging kunnen aansturen.
- Zone 4 – Aarding van de toortskoppeling en retourleiding: Gebruik een noodkoppeling voor de lastoorts om de servoaandrijving bij impact te stoppen. Volgens 29 CFR 1910.254(c)(2)(iv) moeten retourleidingen van de armatuur worden verbonden zonder gebruik te maken van hijskettingen en moeten beschadigde leidingen worden vergrendeld volgens 1910.254(d)(9)(i).
Positioneringsbesturing: Gecoördineerde kinematische assen versus PLC-geïndexeerde tafels
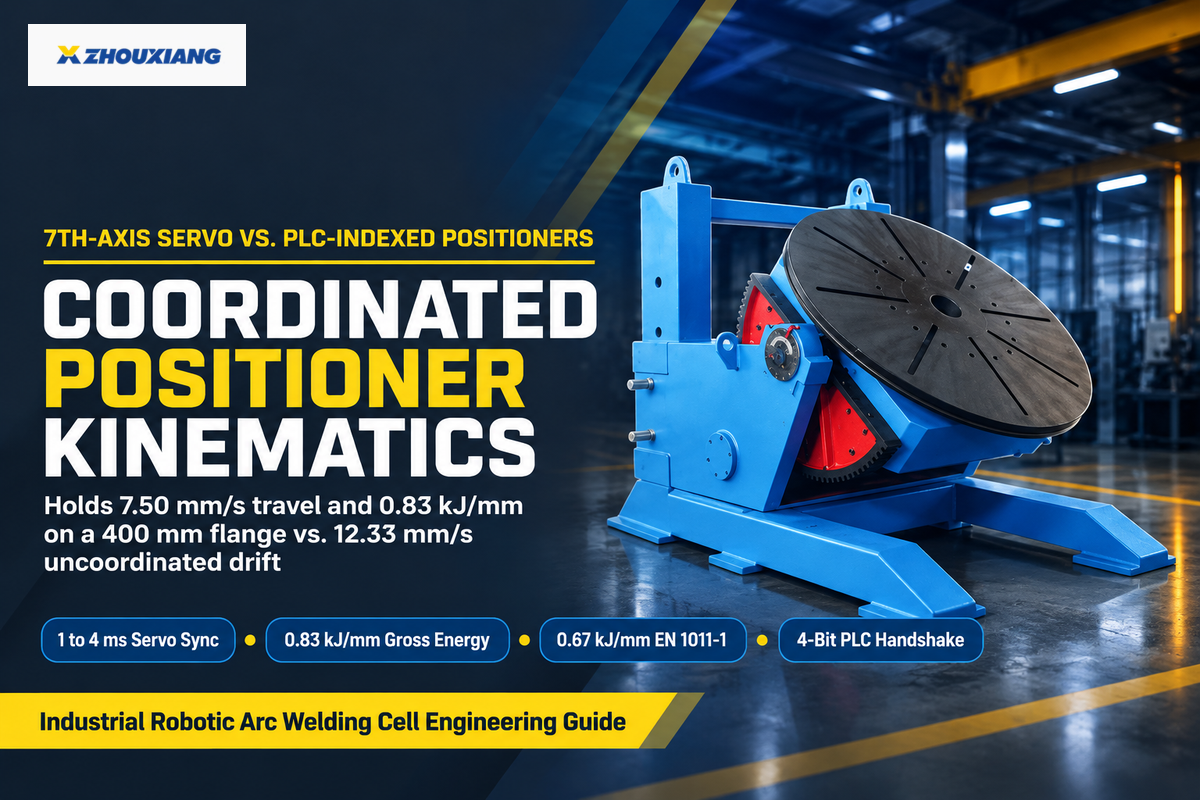
Een gecoördineerde positioneerder voor de externe as werkt binnen de kinematische solver van de robotcontroller om een oppervlaktesnelheid van 7.50 mm/s (0.45 m/min) te handhaven op een roterende flens van 400 mm. Deze snelheid resulteert in een bruto boogenergie van 0.83 kJ/mm (0.67 kJ/mm volgens EN 1011-1 warmte-input), terwijl een ongecompenseerde rotatiesnelheid 12.33 mm/s bereikt en de boogenergie verlaagt tot 0.51 kJ/mm (0.40 kJ/mm netto).
- Aangedreven door bijpassende OEM-servoversterkers in de robotbesturingskast.
- De kinematische oplosser handhaaft een constante relatieve snelheid van de brander ten opzichte van het oppervlak tijdens de rotatie.
- Houdt het gesmolten lasbad in een vlakke, naar beneden gerichte positie (1G) op pijpen en vaten.
- Vereist betaalde software voor bewegingsdetectie met meerdere groepen en gekalibreerde leider-volgerframes.
- Aangedreven door een onafhankelijke AC-vectoraandrijving via discrete PLC-I/O.
- Draait alleen wanneer de lasbrander zich in een veilige vergrendelingspositie bevindt.
- Wisselt 4 afzonderlijke handshake-bits uit: Home Clear, Index, In-Position, Brake Locked
- Bespaart OEM-licentiekosten voor servomotoren bij gebruik van vlakke, meerzijdige bevestigingsbeugels.
Kopers kopen vaak een losstaande gemotoriseerde draaitafel in de verwachting dat een zesassige robotarm continu last terwijl de draaischijf draait. Twee afzonderlijke controllers, verbonden door een relais, kunnen de 3D-oppervlaktesnelheid niet synchroniseren over veranderende radii. Voorbeeld: Stel dat de invoer bestaat uit een pijpflens met een buitendiameter van 400 mm die roteert met 0.35 rpm onder 240 A en 26 V GMAW (thermische factor 0.8 volgens EN 1011-1). De oppervlaktesnelheid van het onderdeel is gelijk aan π × 400 mm × 0.35 rpm ÷ 60 = 7.33 mm/s (0.44 m/min). Bij gecoördineerde 7e-as kinematica trekt de solver die vector van 7.33 mm/s af, zodat de netto verplaatsing 7.50 mm/s blijft. De bruto boogenergie bedraagt 26 V × 240 A ÷ (1,000 × 7.50 mm/s) = 0.83 kJ/mm, wat resulteert in een netto warmte-input van 0.67 kJ/mm volgens EN 1011-1. Door een niet-gecoördineerde toorts tegen de rotatierichting in te bewegen met een toortssnelheid van 5.00 mm/s, stijgt de gecombineerde oppervlaktesnelheid tot 12.33 mm/s en daalt de bruto energie tot 0.51 kJ/mm (netto 0.40 kJ/mm).
Retourstroomisolatie is even belangrijk bij roterende en kantelende laspositioneerders . Moderne invertervoedingen werken met gevoelige spanningsterugkoppelingslussen die storingen veroorzaken wanneer de rotatieweerstand van de aarde piekt. Integrators monteren veerbelaste messing of grafieten roterende sleepringen in combinatie met diëlektrische isolatie tussen de servomotor, wormwieloverbrenging en draaischijf, zodat zwerfstroom de lagers nooit beschadigt. Bij constructiebalken van 6 tot 15 meter synchroniseren de kop- en staartstukken van de laspositioneerders voor lange balken de rotatie aan beide uiteinden om torsie te voorkomen.
Wanneer moet u kiezen voor een gecoördineerde externe as in plaats van een PLC-gestuurde positioneerder?
Een continue servo-as kan worden gebruikt voor het lassen van een verbinding wanneer een omtrekspijpverbinding of een vat met een doorlopende hoeklas moet roteren om een vlak 1G-lasbad te behouden. Kies een PLC-gestuurde positioneerder wanneer rechte naden stationair worden gelast na een indexering van 90 of 180 graden.
Platte constructiebeugels, trailerframes en rechthoekige subassemblages vereisen zelden betaalde OEM-hulpservoaandrijvingen en multi-groepskinematica. Een pneumatische vergrendeling met schotpen kan worden gebruikt om herhaalbare, geïndexeerde posities te creëren en een eindschakelaar voor de in-positie-status kan feedback geven aan een PLC, die een laspositioneringssysteem kan aansturen.
Naadvolging en adaptieve regelkringen: aanraakdetectie, boogdetectie en laserzicht
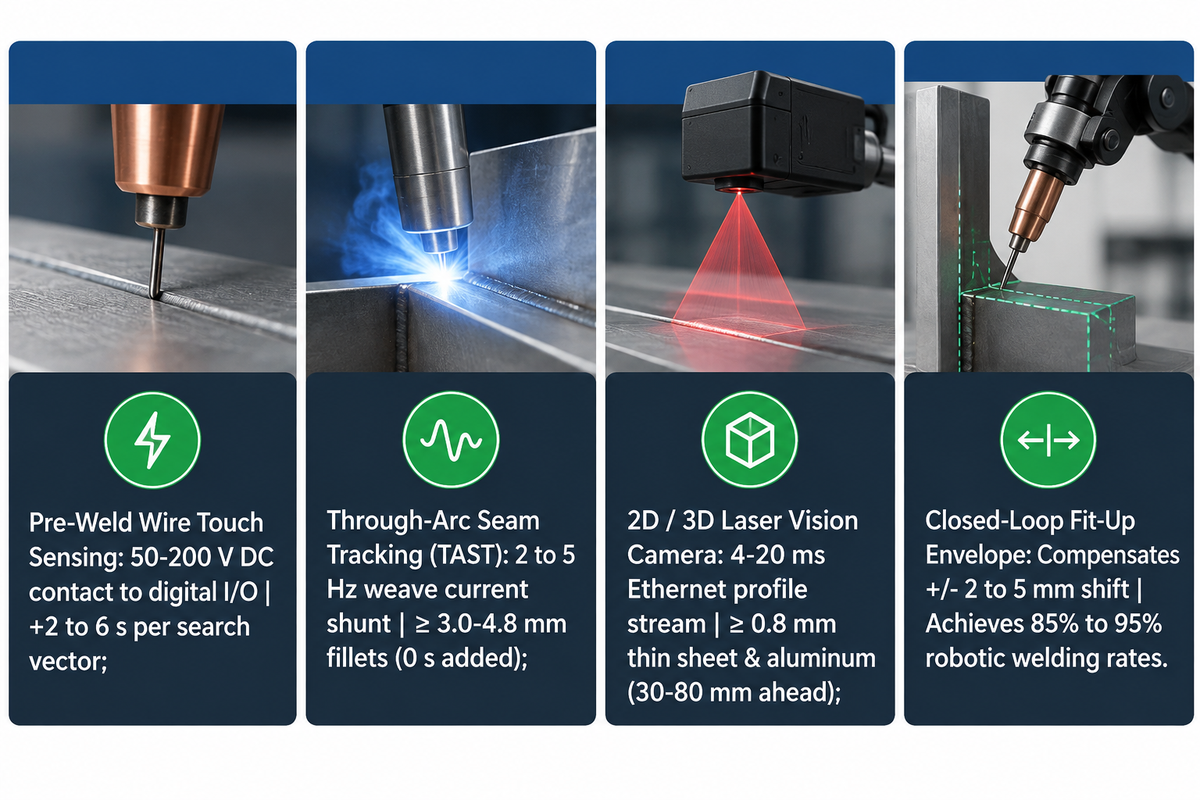
Industriële booglasrobots kunnen verschuivingen in de lasnaad corrigeren met behulp van drie feedbackloops. De eerste is een DC-aanraaksensor die een lasnaad detecteert tussen 50 en 200 V en daar 2 tot 6 seconden per zoekactie voor nodig heeft. Realtime doorlasnaadvolging begeleidt lasnaden van 3 tot 4.8 mm en dikker, terwijl 3D-lasercamera's dunne platen en aluminium volgen.
“Vóór het lassen maken vision-systemen het mogelijk om de lasnaad te detecteren en de positie van de verbinding te bepalen, waardoor tijdrovende handmatige programmering overbodig wordt. Tijdens het lassen zorgt realtime naadvolging ervoor dat robots variaties in de verbinding kunnen compenseren en de optimale draadpositie kunnen behouden. Na het lassen inspecteren dezelfde sensoren de afgewerkte lasrups en meten ze de grootte, vorm, locatie en eventuele defecten.”
Elke detectiemethode ontvangt de controller via een ander hardwarekanaal. Draad- of nozzle-aanraakdetectie maakt gebruik van een laagstroom gelijkspanningszoekspanning van de lasmachine of aanraakmodule. De arm beweegt totdat de afgeknipte draad het staal raakt en slaat een 3D-startoffset op. Through-Arc Seam Tracking (TAST) werkt live tijdens het weven met een frequentie van 2 tot 5 Hz. De controller meet de stroom op de linker- en rechtergroefwanden. De middenlijnpositie wordt aangepast om de uitsteeksels te egaliseren. Een gesloten-lusarchitectuur, zoals beschreven in USPTO-patent US11623294B2 , gebruikt absolute toorts-tip-positiesensoren en relatieve gewrichtspositiesensoren om het traject van de robot aan te passen.
Door de sensorfysica af te stemmen op de geometrie van de lasverbinding, worden uitval van de laserzichtfunctie en de booglasnaadvolging voor lasrobots voorkomen . Walshuid en niet-afgeknipte silicadraadbolletjes belemmeren het DC-aanraakcontact, dat alleen hersteld wordt als een automatische draadsnijder de punt bij elke cyclus afknipt. Omdat TAST veranderingen in de stroomsterkte aan de zijwand meet, verliest het de vergrendeling bij platen dunner dan 3 mm, strakke stompe lasverbindingen en aluminium. Deze verbindingen worden aangepakt met behulp van 3D-machinezichtlasers, die gehard zijn en 30-80 mm voor de boog gemonteerd worden. Goed ontworpen, door zicht gestuurde cellen bereiken robotlassnelheden van 85% tot 95%, mits de teams regelmatig TCP-aanwijzercontroles uitvoeren om geleidelijke afwijking van de hals of punt te detecteren.
Kan een robotlasbesturingssysteem variaties in de passing van onderdelen compenseren?
Ja. Tastdetectie in combinatie met TAST of 3D-laservisie compenseert een verschuiving van de gewrichtspositie van +/- 2 tot 5 mm en een matige groei van de wortelspleet door het pad te verschuiven en de weefbreedte aan te passen. Sensoren kunnen losse klemmen en te grote snijspleten niet corrigeren.
Volgens de technische richtlijnen van The Welding Institute (TWI) vereisen geautomatiseerde lascellen een herhaalbare randvoorbereiding en stevige klemmen. Als de spleten tussen de verstevigingsplaten de gekwalificeerde laswortelopening overschrijden, kan adaptieve draadaanvoer doorbranden niet voorkomen zonder voorafgaande controle van de passing.
| Detectiemethode | Controller-terugkoppelingspad | Minimale wand-/voeggeometrie | Impact van de cyclusduur | Primaire winkelbeperking |
|---|---|---|---|---|
| Voorlasdraad / Aanraaksensor voor het mondstuk | 50–200 V DC contactingang naar digitale I/O van de robot | Overlappen, T-rondingen of groeven met schone stalen wanden | +2 tot 6 seconden per zoekvector vóór aanvang van de boog | Verstopt door dikke walshuid of niet-afgeknipte draadkogel; geen spoorvorming halverwege de las |
| Doorgaande-boognaadvolging (TAST) | Real-time boogstroomshunt of veldbus cyclisch woord | Stalen afrondingen en V-groeven met weefstructuur van ≥ 3.0–4.8 mm | 0 seconden toegevoegd vóór het lassen; sporen actief tijdens het weven | Verliest vergrendeling op platen dunner dan 3 mm, vierkante stootvoegen of sierlijsten. |
| 2D/3D Laser Vision Triangulatie | Snelle Ethernet-profielstream (offset van 4–20 ms) | Dunne plaat (≥ 0.8 mm), stompe, overlappende, afgeronde en aluminium | 0 seconden voorlasvasthoudtijd met vooruitkijkfunctie | De camerabehuizing beperkt de toegang tot krappe hoeken; lensreiniging met een luchtmes is nodig. |
Programmeerinterfaces en lastraceerbaarheid: Teach Pendant, Lead-Through en offline CAD
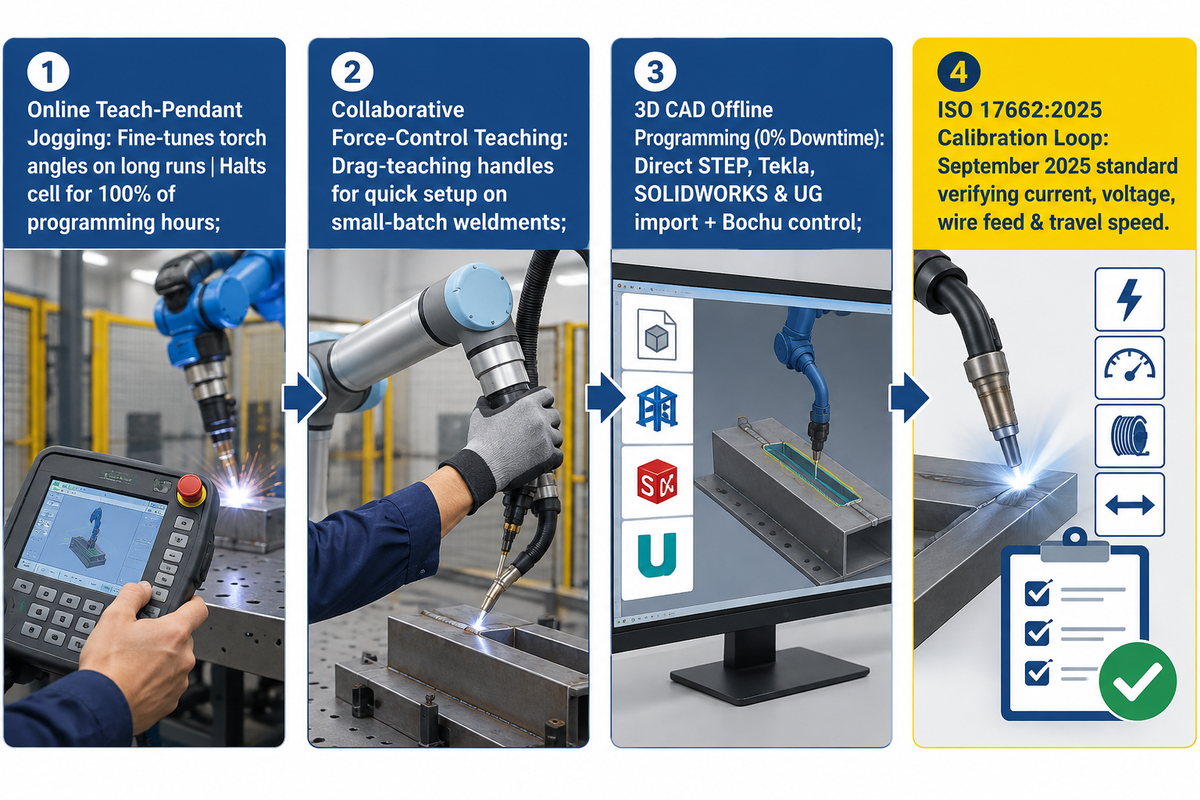
CAD-naar-pad offline robotprogrammering genereert botsingsvrije lastrajecten op een kantoor-pc met 0% stilstand van de productiecel, terwijl online teach-pendant jogging de boogproductie gedurende 100% van de programmeeruren onderbreekt. Op stationsniveau regelt ISO 17662:2025 de kalibratie, verificatie en validatie van lasprocesbesturingsapparatuur in de werkplaats.
In constructiewerkplaatsen met een hoge productvariatie wordt het automatiseren van repetitieve lastaken doorgaans uitgesteld vanwege de tijd die nodig is om 50 verstevigingsnaden handmatig te positioneren. Zoals beschreven in de handleiding voor offline programmeren van The Fabricator , bestaat meer dan de helft van de geprogrammeerde punten bij het lassen uit niet-lasgerelateerde luchtbewegingen rond klemmen. Offline lassoftware simuleert een 3D-kinematische kopie van de arm en positioneerder, waardoor botsingsvrije paden worden gegenereerd, terwijl de productieomgeving gewoon doorgaat met de productie.
Drie programmeerinterfaces voorzien in de moderne behoeften van de fabricage: de standaard bedieningspanelen maken het mogelijk om de toortshoek nauwkeurig af te stellen bij lange lastrajecten; en samenwerkende lasrobots voegen krachtgestuurde handgrepen toe voor snelle aanpassing van de lasrichting bij kleine series. Voor zwaar staal worden 3D CAD-modellen rechtstreeks geïmporteerd vanuit STEP, Tekla, SOLIDWORKS en UG, en de cantilever-stations integreren een intelligent Bochu-besturingssysteem voor het genereren van laspaden.
Voor kwaliteitscontrole van lassen stelt ISO 17662:2025 (die de ingetrokken editie van 2016 in september 2025 vervangt) kalibratie- en verificatie-intervallen vast voor meters die stroom, spanning, draadaanvoer en lassnelheid regelen. Kalibrerende controllerdisplays en shunts volgens ISO 17662:2025 zorgen ervoor dat de geleverde warmte-inbreng consistent blijft gedurende de verschillende productiediensten.
Kosten, levertijd en toeslagen voor controlleropties van de robotlascel in 2026
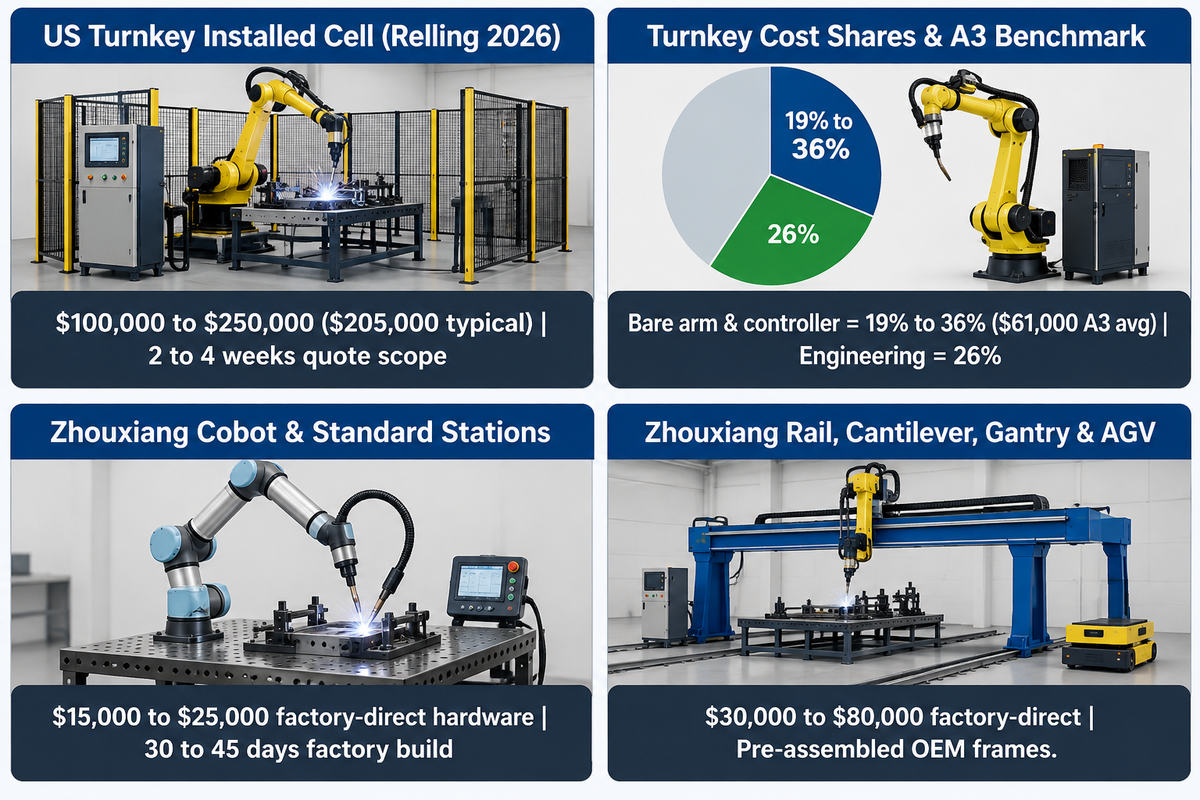
Softwareopties, kalibratiemogelijkheden en arbeidskosten voor integratie bepalen de budgetten voor lascellen in 2026: Amerikaanse integrators rekenen kant-en-klare, geïnstalleerde lascellen met één robot tussen de $100,000 en $250,000 (gemiddeld $205,000). Werkstations rechtstreeks van Wuxi Zhouxiang kosten $15,000 tot $25,000 voor cobot- of compacte stations en $30,000 tot $80,000 voor rail-, cantilever-, portaal- of AGV-modellen (bouwtijd 30 tot 45 dagen).
Waarom zijn turnkey-offertes voor systemen met manipulatoren twee tot vijf keer zo duur als de kosten van de manipulator zelf? In de Amerikaanse planningsoverzichten van Relling Systems voor 2026 vertegenwoordigen de robotarm en de controller slechts 19% tot 36% van de geïnstalleerde cel. Ter vergelijking: de ordergegevens van A3 voor Noord-Amerika in 2025 laten een gemiddelde prijs van $ 61,000 per robot zien. Engineering, bekabeling, programmering en inbedrijfstelling op locatie zijn goed voor 26% van een typische lascel van $ 205,000 (22% tot 33% voor verschillende celtypen), terwijl gereedschap, vision-systemen, positioneerders en veiligheidsvoorzieningen de rest uitmaken. Gestandaardiseerde lasoplossingen die rechtstreeks vanuit de fabriek worden geleverd, verzenden voorgemonteerde frames vanuit de OEM-fabriek, waardoor de lokale aansluitingen voor nutsvoorzieningen aan uw eigen team worden overgelaten.
Teams die de doorvoer van robotlassen vergelijken met die van handmatig lassen, moeten ook nagaan wat "inclusief positioneringsinterface" precies inhoudt. Bij veel offertes voor controllers gaat het hierbij om een kastconnector of een softwarestuurprogramma, in plaats van een wormwieloverbrenging en veiligheidsschermen. Het toevoegen van een fysieke servokop, een 3D-lasercamera en betaalde lasprocessoftware brengt een aanzienlijk grotere investering met zich mee dan een kale robotarm voor booglassen. Een nauwkeurige inschatting van de terugverdientijd voor de lasproductiviteit is afhankelijk van de prijs van de daadwerkelijke opties voor robotlassen.
Wat kost een complete robotlascel met positioneerinterface?
Door de voordelen van robotlassen af te wegen tegen de werkelijke kosten, blijven de prognoses voor de terugverdientijd van de lasproductiviteit accuraat. Een complete, kant-en-klare Noord-Amerikaanse lascel met één robot, inclusief afscherming, gereedschap en positioneerder, kost tussen de $100,000 en $250,000 en wordt in 2026 geïnstalleerd (het duurt 2 tot 4 weken om een offerte van een integrator op te stellen). Modulaire werkstations rechtstreeks van Wuxi Zhouxiang kosten tussen de $15,000 en $80,000 per stuk, met een productietijd van 30 tot 45 dagen.
Een op maat gemaakte interface voor de positionering van de robotlasmachine omvat alleen de interne kaststekker of het softwarestuurprogramma. Klanten moeten nog steeds een draaitafel, een extra servoversterker en lichtschermen voor de laadruimte aanschaffen.
OEM-controller-ecosystemen en het specificeren van werkstations voor constructiefabricage
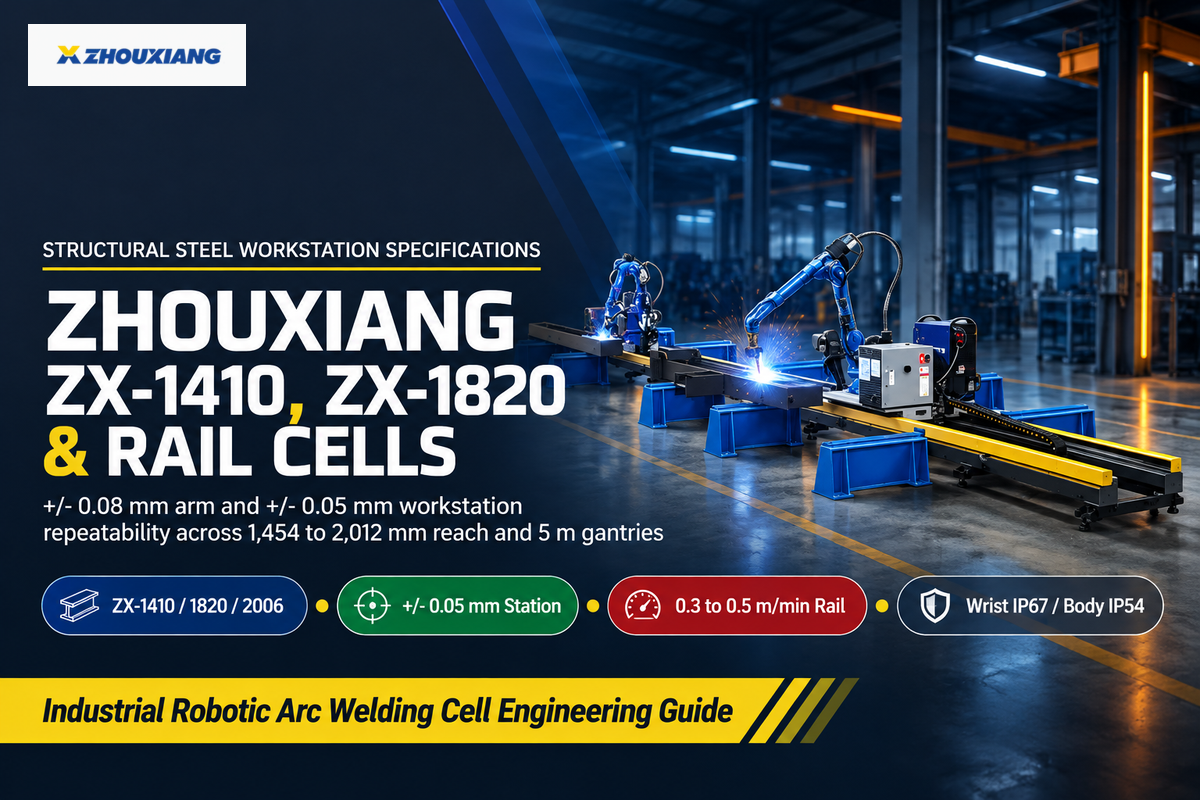
Kopers betrekken robotgestuurde lasautomatisering van drie leveranciersniveaus: wereldwijde OEM's voor robots (FANUC, Yaskawa, ABB, KUKA), OEM's voor lasprocessen (Lincoln Electric, Fronius, Miller) en bouwers van werkstations zoals Wuxi Zhouxiang. De herhaalbaarheid van de robotarmen ZX-1410, ZX-1820 en ZX-2006 van Zhouxiang bedraagt +/- 0.08 mm voor de arm en +/- 0.05 mm voor het werkstation.
De wereldwijde installatie van industriële robots in fabrieken blijft zich uitbreiden, zowel in de lasindustrie als in andere productieomgevingen. Volgens het World Robotics 2025-rapport van de International Federation of Robotics (IFR) werden er in 2024 wereldwijd 542,000 industriële robots geïnstalleerd in alle sectoren, waardoor de actieve voorraad met 9% steeg tot 4,664,000 eenheden (inclusief 34,200 nieuwe eenheden in de VS). Voor gangbare robotlastoepassingen in de industrie zijn wereldwijde robotfabrikanten toonaangevend in snelle productielijnen voor de automobielindustrie. Fabrikanten van lasprocessen richten zich op geavanceerde robotlassystemen voor MIG-lassen van dunne legeringen en booglassen in de lucht- en ruimtevaart.
Fabrieken voor constructiestaal en zware machines kampen met een groter probleem qua beschikbare ruimte. Balken van zes tot vijftien meter overschrijden het standaard bereik van een robot van 1.4 tot 2.0 meter, tenzij de lasrobot zich verplaatst over een grondrail, een cantilever of een bovenloopkraan. Wuxi Zhouxiang, opgericht in 1991, met meer dan 400 medewerkers en ISO 9001:2008- en CE-gecertificeerd, bouwt industriële 6-assige en collaboratieve lasrobotwerkstations voor de fabricage van zware platen en balken. Het 6-assige assortiment omvat de ZX-1410 (10 kg belasting, 1,454 mm bereik, 170 kg), ZX-1820 (20 kg belasting, 1,730 mm bereik, 285 kg) en ZX-2006 (6 kg belasting, 2,012 mm bereik, 291 kg). Elke arm is voorzien van IP67-bescherming voor de pols en IP54-bescherming voor het lichaam, in combinatie met AGV-mobiele stations van 50 kVA en 2,500 kg. Voor rechte, zware balken en onderpoederlassen met hoge afzettingsdiepte zijn speciale H-balkmontage- en onderpoederlaslijnen superieur aan gelede cellen en overtreffen ze robotlasoplossingen met meerdere assen.
| Model-/celconfiguratie | Laadvermogen / Bereik / Spanwijdte | Herhaalbaarheid en behuizing | Belangrijkste kenmerken van besturing en sensoren | Gepubliceerde prijs / Bouwomvang |
|---|---|---|---|---|
| Zhouxiang ZX-1410 6-assige arm | 10 kg belasting / 1,454 mm bereik (170 kg) | ± 0.08 mm; Pols IP67 / Lichaam IP54 | Compacte 6-assige manipulator voor standaard lascellen | Station van $20,000–$25,000 (30–45 dagen) |
| Zhouxiang ZX-1820 6-assige arm | 20 kg belasting / 1,730 mm bereik (285 kg) | ± 0.08 mm; Pols IP67 / Lichaam IP54 | Krachtige brander voor tandem/watergekoelde GMAW-lassen | Werkstationintegratie rechtstreeks vanuit de fabriek |
| Zhouxiang ZX-2006 Verlengarm | 6 kg belasting / 2,012 mm bereik (291 kg) | ± 0.08 mm; Pols IP67 / Lichaam IP54 | Verlengde ruimte van 2 meter voor brede constructieframes | Werkstationintegratie rechtstreeks vanuit de fabriek |
| Zhouxiang samenwerkings-cobotstation | Compacte tafel / mobiele trolley | ± 0.05 mm herhaalbaarheid van het werkstation | Krachtgestuurde sleepkrachttraining + AI & lasertracking | Fabrieks- en hardwareprijzen tussen $15,000 en $20,000 |
| Zhouxiang standaard lasstation | Vaste basisconfiguratie met één cel | ± 0.05 mm herhaalbaarheid van het werkstation | 6-assige robot + lasapparatuur + opspanbasis | Fabrieks- en hardwareprijzen tussen $20,000 en $25,000 |
| Zhouxiang AGV mobiel werkstation | Eenheid van 2,500 kg / tot 2.2 km/u rijden | ± 0.05 mm; vermogen van 50 kVA | Autonome vloernavigatie naar extra grote lasconstructies | Fabrieks- en hardwareprijzen tussen $30,000 en $40,000 |
| Zhouxiang grond-rail werkstation | Lineaire railbeweging 0.3–0.5 m/min | ± 0.05 mm; 4.5 kVA rail aandrijving | Importeer STEP, Tekla, SOLIDWORKS en UG 3D CAD-software | Fabrieks- en hardwareprijzen tussen $30,000 en $80,000 |
| Zhouxiang Cantilever / Portaalstation | Portaalconstructies met overspanningen tot 5 meter voor koker-/H-balken. | ± 0.05 mm herhaalbaarheid van het werkstation | Bochu-besturing, 3D-puntenwolk, ultrasone sonde en reiniger voor branders | $40,000–$80,000 (cantilever) / $70,000–$80,000 (portaalkraan) |
| VS/EU Kant-en-klare integrator Lascel | Enkelarmige cel + op maat gemaakt armatuur & hekwerk | ISO 10218-2:2025 / R15.06-2025 goedkeuring | FANUC / ABB / Yaskawa + EtherNet/IP of PROFINET PLC | $100,000–$250,000 inclusief installatie ($205,000 gemiddeld, Relling) |
Voordat u een bestelling plaatst, dient u de onderstaande zespunts interface-matrix in te vullen en bij uw offerteaanvraag te voegen. Deze stap zorgt ervoor dat één engineeringteam verantwoordelijk is voor alle elektrische en softwarematige communicatie voorafgaand aan de fabriekstest.
De 6-punts pinoutmatrix voor celinterfaces — Kopieer deze naar uw offerteaanvraag voor robotlassen:
| Parameter | Aanbevolen bereik | Waarom dit zo belangrijk is | Hoe te verifiëren |
|---|---|---|---|
| 1. Voedingsprotocolkaart | 4–8 ms EtherNet/IP, PROFINET, EtherCAT of 24 V + 0–10 V | Voorkomt mismatch in RJ45-protocollen tussen arm en lasapparaat. | Zorg ervoor dat de EDS-bestanden van de scanner/adapter overeenkomen met de taakoproeptabel vóór de FAT-configuratie. |
| 2. Functioneel veiligheidscircuit | Dubbelkanaals Cat. 3 PL d; ≤ 250 mm/s handmatige teach cap | Voldoet aan ISO 10218-2:2025, ANSI/A3 R15.06-2025 en de EHS-audit van de fabriek. | Test met injectie van een enkele fout op poortvergrendeling, noodstop en STO. |
| 3. Positioneerder aandrijving en retour | 1–4 ms servokinematische synchronisatie of 4-bits PLC-index + sleepring | Houdt de warmte-input constant in kJ/mm en voorkomt zwerfstromen in het lager. | Continue pijprotatietest + megohm-controle over de servohouder |
| 4. Naadsensor-terugkoppelingslus | 50–200 V aanraaksensor + TAST (≥ 3 mm) of 4–20 ms 3D-laser | Stemt de sensorfysica af op de plaatdikte en de voegopening. | Verschuif het teststuk ± 3 mm op de FAT-mal en inspecteer de afrondingspoot. |
| 5. CAD / OLP & Kalibratie | STEP / Tekla / SOLIDWORKS-import + ISO 17662:2025-logboek | Elimineert stilstandtijd van de hangende bedieningspanelen op de werkvloer bij de productie van staal met een hoge productvariatie. | Importeer een voorbeeld van een STEP-assemblage van een klant en controleer de nauwkeurigheid van de V/A-meter. |
| 6. Behuizing, ruimer en gronding | Pols IP67 / Lichaam IP54; ≤ 100 V OCV; steraarding | Blokkeert spatwaterindringing, HF-GTAW EMI en OSHA 1910.254-fouten. | Controleer de cyclus van de automatische draadsnijder/ruimer en de bijbehorende aardverbinding. |
Specificeer elk robotlasbesturingssysteem over vier lagen. Kies voor een veldbus van 4 tot 8 ms of een analoge laskaart, tweekanaals PL d-veiligheidsstops (leerlimiet ≤ 250 mm/s), servo- of geïndexeerde positioneerders en dikte-aangepaste lasnaadsensoren.
Configureer een robotlaswerkstation voor constructiestaal of dikke platen.
Overweegt uw fabriek portaalkranen, railsystemen of samenwerkingswerkstations voor zware subassemblages? Stuur uw STEP-, Tekla-, SOLIDWORKS- of UG-onderdeeltekeningen en uw eisen voor de stroomvoorziening naar de ingenieurs van Wuxi Zhouxiang.
Ontdek de lasrobotwerkstations van Zhouxiang en vraag een gratis lay-outontwerp aan →
Veelgestelde vragen over robotlasbesturingssystemen
Wat is het verschil tussen een controller voor een lasrobot en een PLC voor een lascel?
De bewegingscontroller van de lasrobot implementeert inverse kinematica voor zes assen, evenals de snelheid van de lastoorts en de laspatronen om de 1 tot 8 ms. Tegelijkertijd stuurt een PLC per station 12 tot 32 afzonderlijke I/O-kanalen aan. Deze PLC bestuurt pneumatische klemmen, onderdeelaanwezigheidsschakelaars, shuttle-transfers, sproeierruimers en de HMI, zonder continu armtrajecten te berekenen.
Vereisen alle stroombronnen voor robotlassen een Ethernet-veldbuskaart?
Nee. Gasmetaalbooglassen met constante spanning, met de opgeslagen draadaanvoersnelheid en spanningsinstellingen, verloopt probleemloos met de vast aangesloten discrete start-/statuspinnen en de twee analoge uitgangen van 0 tot 10 V. Industriële Ethernet-veldbussen zoals EtherNet/IP, PROFINET of EtherCAT zijn nodig voor gepulseerde synergische trim, doorlasnaadvolging en het vastleggen van lasgegevens.
Wat veroorzaakt een boogstart-time-outfout in een robotlasbesturingssysteem?
Een boogstart-time-out treedt op wanneer de robotcontroller het lasstartsignaal op het ontstekingspunt verzendt en er binnen 0.5 tot 1.5 seconden geen stroomfeedback is die de totstandkoming van een boog bevestigt. Veelvoorkomende oorzaken in een werkplaats zijn onder andere dikke walshuid, met spatten vervuilde werkstukklemmen, draadophoping, niet-afgeknipte silicadraadbollen of een lege beschermgasfles.
Waarom veroorzaken TIG-ontstekingen met hoge frequentie storingen bij robotlascontrollers?
De radiofrequente ruis die wordt gegenereerd door hoogfrequente GTAW-pulsen kan interferentie veroorzaken in niet-afgeschermde analoge circuits en aardlussen. Het gebruik van afgeschermde digitale veldbussen, stervormige aardverbindingen en gekalibreerde vonkbruggen kan resets van de controller voorkomen.
Waarin verschillen de besturingseenheden voor samenwerkende lasrobots van de besturingseenheden voor afgeschermde industriële robots?
Samenwerkingsrobots gebruiken koppelregelaars met krachtbegrenzing en handbediende handgrepen om de robot snel te leren lassen, terwijl afgeschermde industriële controllers snellere servomotoren met meerdere groepen aansturen. Industriële schakelkasten synchroniseren positioneerders van meerdere tonnen of portaalrails van 5 meter voor zware laswerkzaamheden die meerdere ploegen in beslag nemen. Volgens ISO 10218-2:2025 vereisen beide typen controllers nog steeds afscherming tegen vlambogen, rookafzuiging en beveiliging tegen hete draden.
Kun je een moderne lasstroombron achteraf inbouwen in een oudere robotcontroller?
Ja. Met behulp van bijpassende DeviceNet-, EtherNet/IP- of PROFINET-kaarten – of een universele interfacebox voor zowel discrete als analoge signalen – kunnen moderne stroombronnen worden aangesloten op oudere robotcontrollers.
Garandeert ISO 17662 dat een robotgestuurd lassysteem lassen produceert die voldoen aan de geldende normen?
Nee. ISO 17662:2025 stelt nauwkeurigheidscontroles vast voor instrumenten die de lasstroom, boogspanning, draadaanvoersnelheid en lassnelheid regelen, ongeacht de ploegendienst. Acceptatie van afgewerkte constructiestaal- of druklassen vereist nog steeds een gekwalificeerde lasprocedure, een goede passing van de lasnaad en een visuele of niet-destructieve inspectie na het lassen volgens de geldende norm voor constructielassen.
Referenties en bronnen
- ANSI/A3 R15.06-2025 (delen 1, 2 en 3) Veiligheidseisen voor industriële robots en robotsystemen (geharmoniseerd met ISO 10218-1:2025 & ISO 10218-2:2025) American National Standards Institute (ANSI)
- OSHA Technisch Handboek (OTM) Sectie IV: Hoofdstuk 4, Industriële robotsystemen en veiligheid van industriële robotsystemen Amerikaans ministerie van Arbeid, Arbeidsveiligheids- en gezondheidsadministratie (OSHA)
- 29 CFR § 1910.254 Booglassen en -snijden Amerikaans ministerie van Arbeid, Arbeidsveiligheids- en gezondheidsadministratie (OSHA)
- Veilig werken met robotlassen: risicobeoordeling van de werkcel, vergrendelingen en beveiliging De Fabricator / De Lasser (Fabricators & Manufacturers Association)
- Een innovatieve benadering voor de betrouwbaarheidsanalyse van lasrobotoperatoren met behulp van uitgebreide TESEO- en HEART-methoden (PMCID: PMC12595067) Amerikaanse Nationale Instituten voor Volksgezondheid / Nationale Bibliotheek voor Geneeskunde
- De volgende evolutie in lasautomatisering en -inspectie (Jeff Noruk) Trends in inspecties van de American Welding Society (AWS)
- Amerikaans octrooi US11623294B2: Methoden en systemen voor het gebruik van een slimme lastoorts met positiebepaling bij robotlassen. Het Amerikaanse octrooi- en merkenbureau (USPTO / Google Patents)
- ISO 17662 Lassen, kalibratie, verificatie en validatie van apparatuur die voor lassen wordt gebruikt (levenscyclusupdate van ISO 17662:2025) Internationale organisatie voor normalisatie (ISO)
- Offline programmeren van lasrobots: simulatie, kalibratie en verkorting van de cyclustijd De Fabricator (Fabricators & Manufacturers Association)
- World Robotics 2025 Rapport over industriële robots: Wereldwijde vraag naar robots in fabrieken Internationale Federatie van Robotica (IFR)
Over deze analyse van de besturingsarchitectuur
Deze handleiding bundelt regels voor elektrische interfaces, functionele veiligheid, kinematische positionering, lasnaadvolging en kalibratie volgens ISO 10218-1/2:2025, ANSI/A3 R15.06-2025, OSHA 29 CFR § 1910.254, OSHA Technical Manual Section IV Chapter 4 en ISO 17662:2025. Ook worden de kostenramingen voor Noord-Amerikaanse integrators in 2026 gekoppeld aan robotinterfacegegevens van OEM's. Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd. produceert 6-assige lasrobots (ZX-1410, ZX-1820, ZX-2006), grondrail-, cantilever-, portaal-, AGV- en cobot-werkstations, laspositioneerders en H-balklaslijnen. Specifieke veldbus-optiekaarten en PLC-interfaces voor fabrieksveiligheid worden per project geconfigureerd. Beoordeeld door het technische team van Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd.









