

Een beugel kan excentrisch in een mal geplaatst worden en toch een rechte verbinding opleveren. Een lange lasnaad kan op de juiste plaats beginnen en verschuiven naarmate het onderdeel opwarmt. In beide gevallen kan de lastoorts buiten de lasnaad blijven en is er mogelijk een andere meetnauwkeurigheid nodig. Robotlassen met naadvolging maakt gebruik van sensorfeedback om het traject van de lastoorts tijdens het lassen aan te passen.
Robotlasnaadvolging maakt gebruik van sensorfeedback om het traject van de lastoorts tijdens het lassen aan te passen. Probeer vóór het lassen aanraaksensoren voor een herhaalbare offset van het onderdeel, of test doorboogvolging of live laserprofilering tijdens het lassen wanneer het signaal de lasnaad betrouwbaar identificeert.
Snelle specificaties
- Voor de boog
- Raak geselecteerde referentiepunten aan of scan de naad om de verbinding te lokaliseren.
- Tijdens het lassen
- Gebruik boogterugkoppeling of een laserzichtsensor als het signaal over het gehele productietraject stabiel blijft.
- Resultaten van de proef
- Vergelijk de naadpositie, padcorrectie, geïnspecteerde lassen en seconden per goedgekeurd onderdeel.
Key afhaalrestaurants
- Een robot kan de lasnaad volgen en toch een las produceren die de inspectie niet doorstaat.
- Een verschoven onderdeel heeft mogelijk slechts een korte contactcyclus nodig. Een naad die tijdens het lassen beweegt, vereist continue observatie.
- Vergelijk de geïnstalleerde opties op dezelfde onderdelen, inclusief een onhandige klempositie en het laatste segment van de las.
Wat meet robotlassen met behulp van naadvolging?
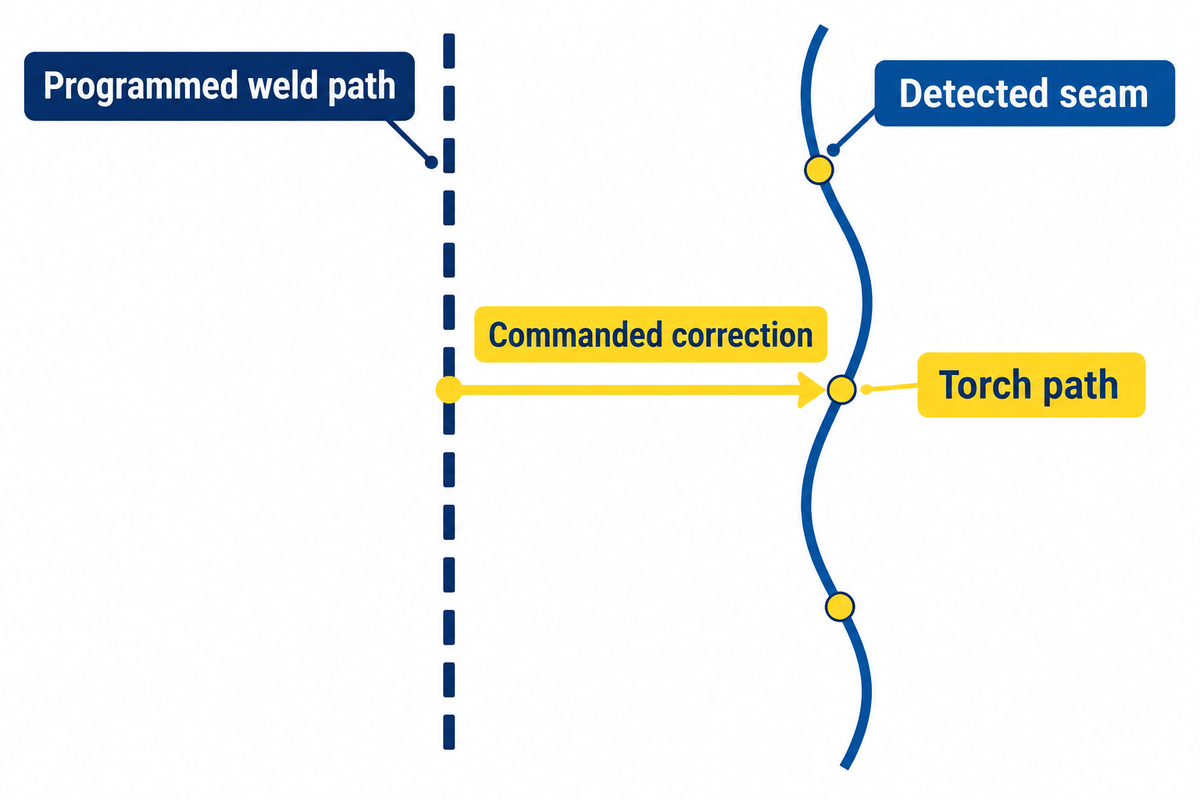
Het volgen van de lasnaad bij robotlassen begint met twee posities. Het naadvolgsysteem vergelijkt het geprogrammeerde laspad met een schatting van de locatie van de lasnaad. Naaddetectie lokaliseert het onderdeel of de lasnaad voordat het lassen begint. Realtime tracking maakt gebruik van een signaal dat tijdens het proces wordt ontvangen. Een geautomatiseerd lasproces kan beide methoden achter elkaar gebruiken.
Vraag de leverancier om aan te geven welke hardware de detectie en het volgen van de lasnaad verzorgt, en wanneer de robot begint met het maken van correcties. Yaskawa noemt in hun handleiding voor het vinden en volgen van lasnaden het gebruik van bekende punten op een onderdeel om het programma aan te passen voordat het lassen begint.
Hoe volgt een robot een lasnaad in realtime?
De controller ontvangt een signaal met betrekking tot de positie van de lasnaad en schat in waar de lastoorts naartoe moet bewegen. Bij boogvolging kan het signaal de lasstroom zijn. Bij laserprofilering is het afkomstig van de vorm van een geprojecteerde streep in een camerabeeld. Het besturingssysteem corrigeert het robotpad tijdens het lassen.
Plaats voor een proef de geprogrammeerde positie, de gedetecteerde naad en de aangegeven correctie op dezelfde tijdlijn of positieschaal. Vergelijk deze met een onafhankelijke referentie, waar u de meting ook kunt uitvoeren. Aan de hand van deze gegevens kunt u bepalen of een fout is ontstaan bij de naaddetectie, de coördinatenomrekening of de beweging zelf. Kalibratie, inleren en positioneren droegen bij aan het verschil tussen de referentie en de gemeten trajecten in het experimentele systeem dat door Mou en collega's werd bestudeerd.
Wanneer tastzin voldoende is
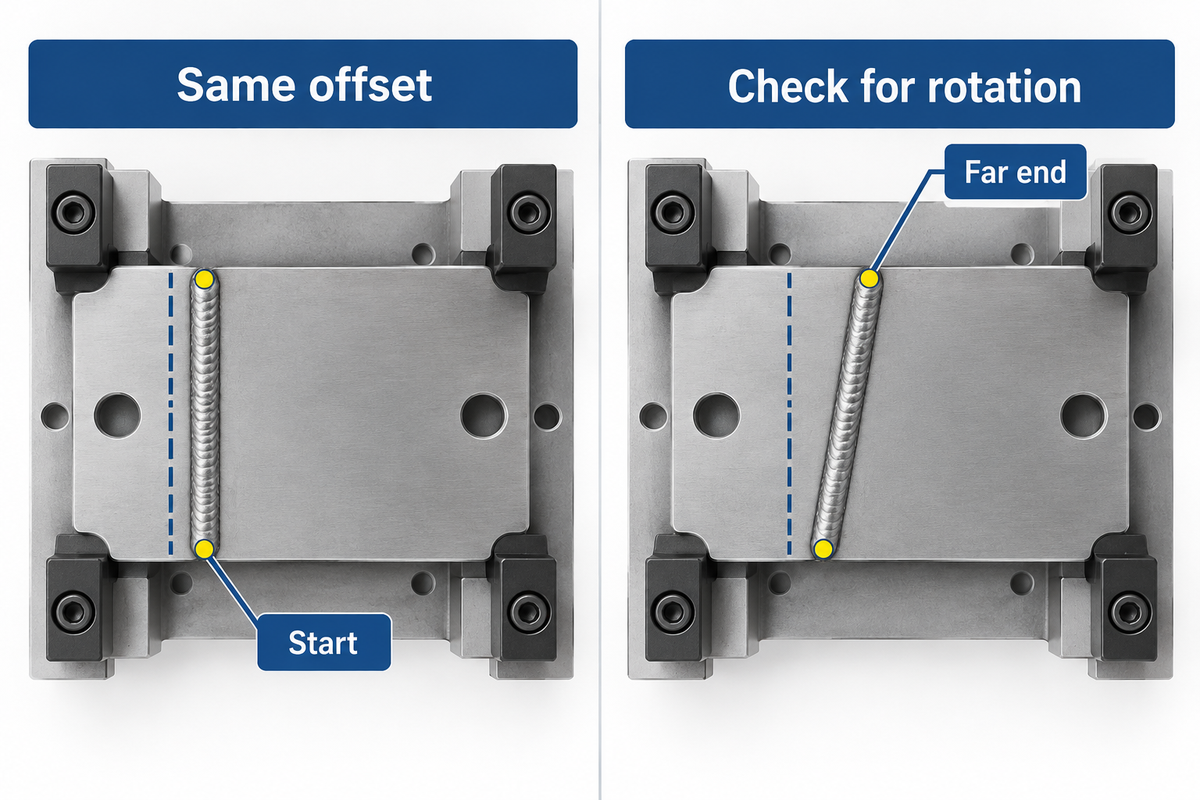
Aanraakdetectie werkt voor het lokaliseren van lasnaden wanneer de verbinding met het onderdeel meebeweegt en de robot bekende geleidende oppervlakken kan bereiken. In een draadaanraakcyclus detecteert de controller contact op geselecteerde locaties. Een consistente verschuiving op deze locaties helpt bij het corrigeren van het geprogrammeerde pad voor dat onderdeel. Beschrijving van draadaanraakdetectie door Yaskawa.
Neem bijvoorbeeld een beugel die zijdelings langs een versleten positioneringspunt schuift. Controleer zowel aan het begin als aan het einde van de las. Als aan beide uiteinden dezelfde afwijking optreedt, is de beugel mogelijk verschoven. Een afwijkend resultaat aan het uiteinde vereist een controle op kanteling of lokale vervorming. Meet op meerdere locaties om onderscheid te maken tussen de twee voordat u een specialist vraagt om het hele traject te verschuiven.
ABICOR BINZEL schatte in 2020 dat het detecteren van de lasdraad of het mondstuk met een sensor 6 tot 10 seconden aan een lascyclus op een 2D-onderdeel kon toevoegen. Bij korte lassen met meerdere startpunten moet de meettijd worden meegenomen in de beoordeling van de lascyclus. Meet de tijd voor het aanloop-, terugtrek- en contactherhalingen op het daadwerkelijke opspanapparaat. Een schone testplaat kan een contactprobleem maskeren dat zich voordoet op productieoppervlakken. Tactiele systemen voor het volgen van de lasnaad, die tijdens het lassen met de las meebewegen, moeten afzonderlijk worden beoordeeld op toegang en contact. In dit voorbeeld wordt de draaddetectie beschouwd als een meting vóór het lassen. Als de afwijking wordt toegeschreven aan een versleten positioneringssensor, moet tijdens de beoordeling rekening worden gehouden met het resultaat dat is waargenomen met een gerepareerd opspanapparaat.
Wanneer booggeleiding geschikt is voor de las
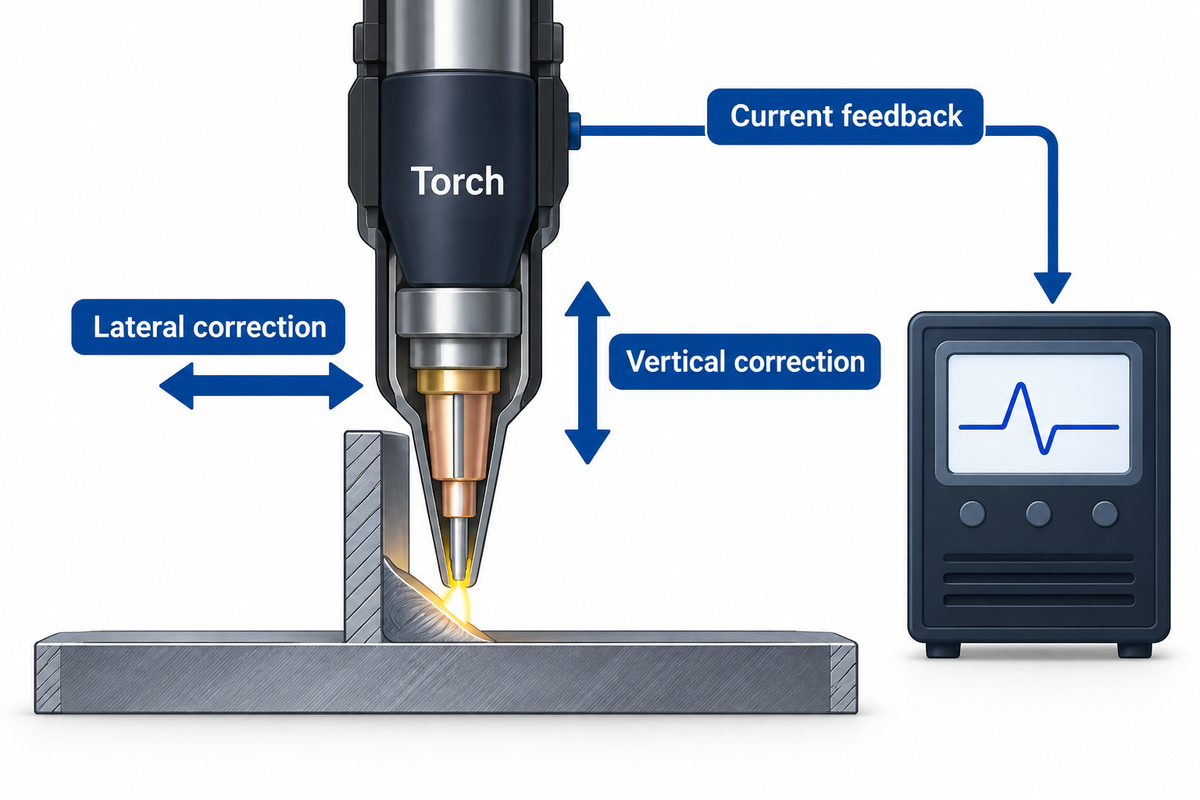
Doorboogvolging is een optie als het booglassignaal op een herhaalbare manier verandert naarmate de lastoorts ten opzichte van de lasnaad beweegt. FANUC beschrijft de optie Doorboogvolging als het gebruik van stroomfeedback om het traject lateraal en verticaal aan te passen. FANUC geeft aan dat de volgoptie vaak wordt gebruikt in combinatie met aanraakdetectie om het begin van de las te bepalen. Zie de documentatie van FANUC over Doorboogvolging voor meer informatie.
Stel je een lange hoeklas voor waarvan de positie verandert naarmate het werkstuk opwarmt tijdens robotbooglassen. Een proef met doorlasnaadvolging moet gebruikmaken van de verbinding, de bron en het goedgekeurde recept dat de fabriek zal uitvoeren. Als de voorgestelde naadvolgtechniek een weefpatroon vereist, vraag de integrator dan aan te tonen dat het weefpatroon geschikt is voor het goedgekeurde proces. Een proef met een ander recept laat het productiesignaal ongetest.
Observeer wat er gebeurt wanneer de lastoorts een laspunt of een andere onderbreking bereikt en de feedback onbetrouwbaar wordt. Registreer of de voorgestelde optie pauzeert, het onderdeel markeert of een geconfigureerde reactie uitvoert. Een casestudy gepubliceerd door de Association for Advancing Automation beschrijft een KUKA-cel bij Trützschler die gebruikmaakt van aanraakdetectie vóór het lassen en boogdetectie tijdens het proces. Het geeft kopers een voorbeeld van hoe deze taken op één cel kunnen worden gesplitst. De Association for Advancing Automation beschrijft de installatie bij Trützschler.
Controleer welke specifieke lasprocessen de voorgestelde boogdetectieoptie ondersteunt.
Wanneer laserprofilering zijn waarde bewijst
Lasernaadvolging kan de geometrie van naden traceren die door een paar contactpunten niet volledig in kaart gebracht kunnen worden. In een profielkop vormt een laserstraal een lijn over de voeg. Een camera registreert hoe de lijn verandert en beeldverwerking lokaliseert een rand of groef. Bij lasertriangulatie bekijkt de camera de lijn vanuit een bekende hoek.
DAIHEN beschrijft een geprojecteerde streep en camera op zijn FD-QT-systeem voor de FD-serie controller. DAIHEN geeft een lijst met 12 ingebouwde gewrichtsgeometrieën voor dat model. Vergelijk deze geometrieën met het gewricht dat op uw tekening is weergegeven. DAIHEN robotische sensordocumentatie.
Bij geautomatiseerd laserlassen heeft de laserstraal die de las vormt een andere functie dan de geprojecteerde lijn die een profielsensor gebruikt voor lasgeleiding. Vraag de leverancier om beide optische systemen in de offerte te vermelden als de lascel ze gebruikt.
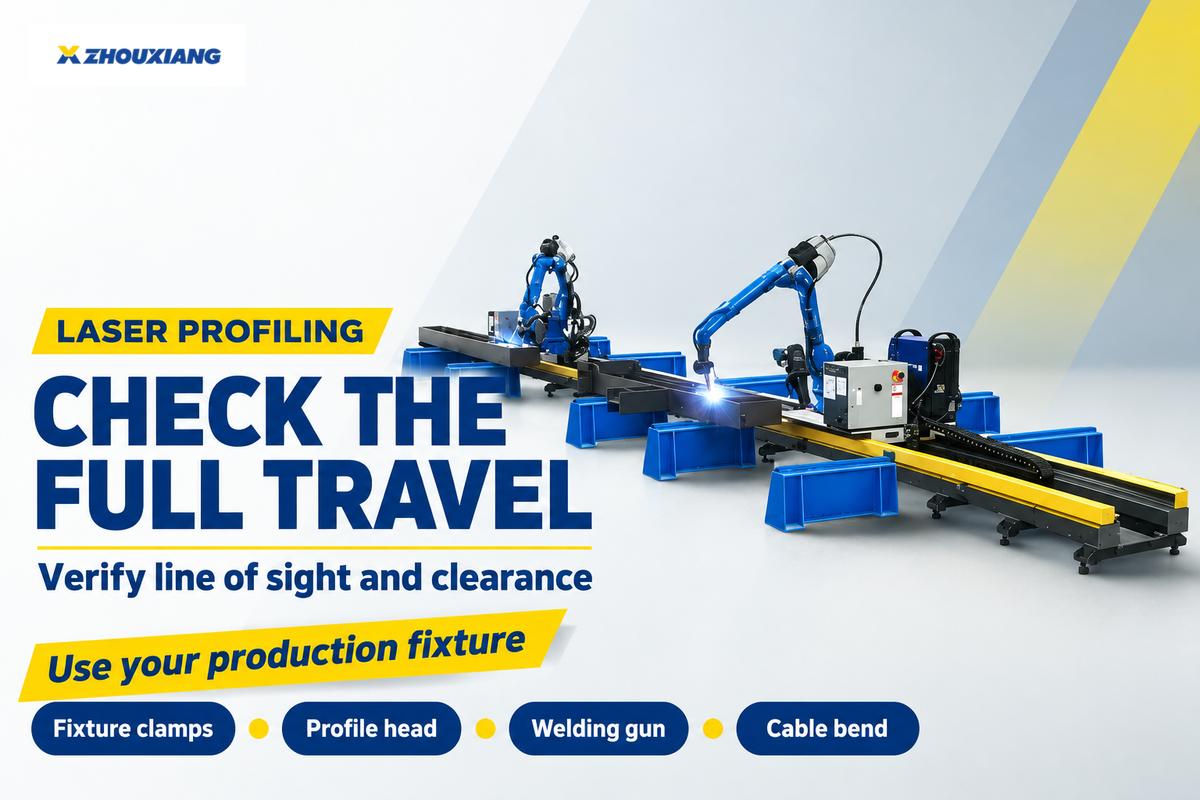
Een opgeslagen pre-scan brengt de lasnaad in kaart voordat de boog begint. Terwijl de robot last, meet een profiler vóór de lastoorts de lasnaad op korte afstand, waarna de controller het profiel aanpast aan het laspad. Probeer de kop door de volledige bewegingsruimte te bewegen. Een klem kan de laserlijn verbergen. Controleer de speling voor de profiler, zelfs waar het laspistool al kan passeren. Vraag uw leverancier om de gecombineerde afmetingen van de sensorhouder en de laskop, inclusief de kabelbocht. Raadpleeg de handleiding voor optische lasnaadvolging van ABICOR BINZEL.
Uit een experiment van Sensors bleek dat de gemiddelde afwijkingen van de kenmerkpunten in beide meetrichtingen (X en Z) lager waren dan 0.5 mm, na nauwkeurige positionering op de geteste rechte en gebogen groeven. Hoe heeft de leverancier de trackingnauwkeurigheid voor uw verbindingstypen gemeten? Als de test alleen de gedetecteerde laspositie rapporteert, vraag dan om een tweede meting bij de lastoorts. Voor een vergelijking van de lasnauwkeurigheid moet elke gedetecteerde positie worden gekoppeld aan een lastoortspositie gemeten op dezelfde coördinatenschaal. Een optische test moet gevallen omvatten die kunnen leiden tot een verloren profiel. Een ander experiment registreerde verlies van detecteerbare naadkenmerken wanneer ernstige booginterferentie de afbeelding overbelichtte. Het document over kenmerkpositionering geeft de resultaten van beide testgroeven weer . Het document over booginterferentie toont mislukte kenmerkextractie.
Kies op basis van hoe het gewricht beweegt.
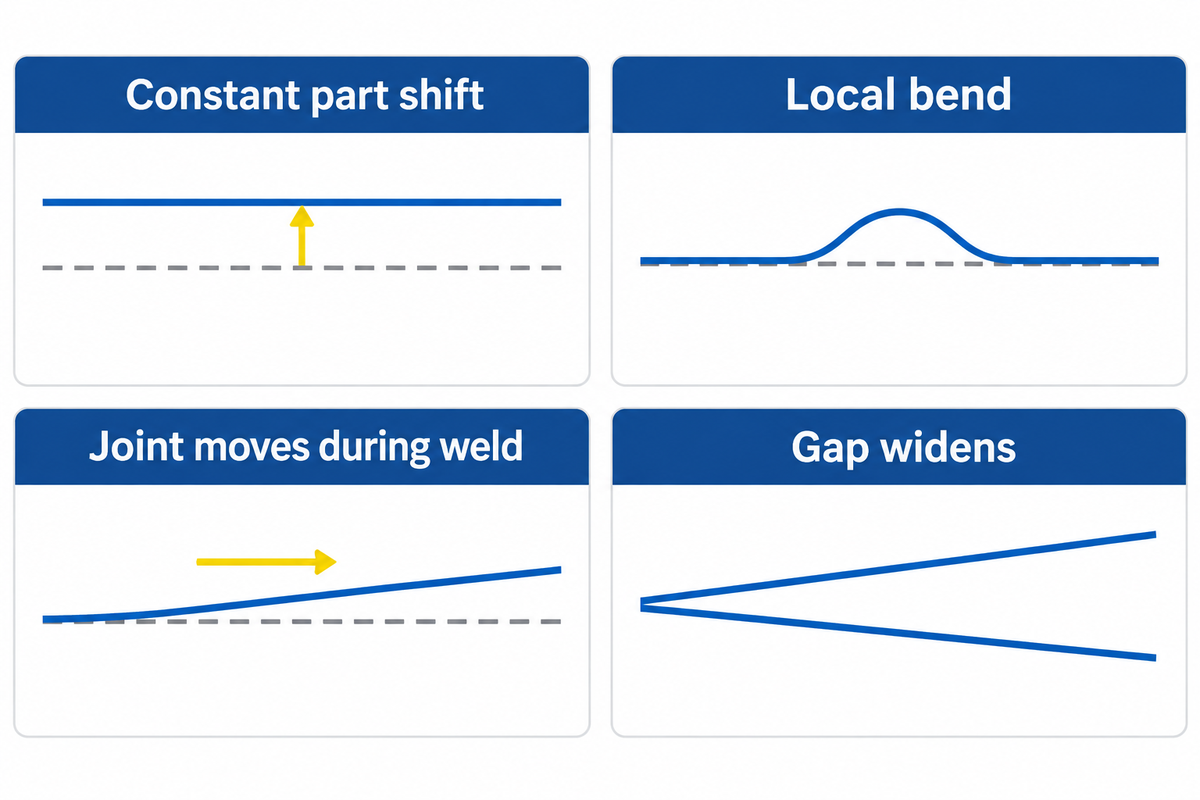
Meet het verschil tussen de geprogrammeerde en de daadwerkelijke lasnaad aan het begin, in het midden en aan het einde van verschillende onderdelen. Bepaal vervolgens wanneer dit verschil optreedt. Er worden verschillende tests uitgevoerd, afhankelijk van of het verschil constant is, of er al een buiging aanwezig is, of dat er een afwijking optreedt tijdens het lassen. Vergelijk de voorgestelde lastechnologie met het waargenomen patroon.
Als een bieder nauwkeurige naadvolging belooft, lever dan de betreffende onderdelen aan zodat deze de nauwkeurigheid kan aantonen. Gebruik de tabel om het waargenomen patroon om te zetten in een proefopdracht.
| Variatietype waargenomen in de proef | Kandidaat voor de test | Wat te verifiëren |
|---|---|---|
| Vaste deeltijdploeg | Controleer het armatuur en test de draadcontactpunten op bekende locaties. | Meet de restwaarde aan het uiteinde na het toepassen van de verschuiving. |
| Het onderdeel roteert in de bevestiging. | Sondelocaties die rotatie onthullen. | Controleer of de correctie van het ondersteunde onderdeel de naad aan beide uiteinden binnen de tolerantie houdt. |
| Plaatselijke kromming aanwezig vóór het lassen | Probeer een laser-voorscan waarbij het profiel zichtbaar blijft. | Vergelijk het opgeslagen traject met onafhankelijk gemeten punten rond de bocht. |
| De verbinding beweegt mee naarmate het lassen vordert. | Vergelijk laservolging door de boog en live laservolging op het productieproces. | Vergelijk de positie van de lastoorts bij de geplande snelheid en aan het einde van de las. |
| Inconsistent boogsignaal | Test een andere ondersteunde detectiemodus op hetzelfde gewricht. | Noteer waar het signaal onbetrouwbaar wordt in het goedgekeurde recept. |
| Geblokkeerd optisch zicht | Probeer een andere bevestiging of een andere detectiemethode. | Controleer nogmaals de speling en het zicht bij de klemmen en hoeken. |
| De positioneerder brengt het gewricht door een overlapping. | Probeer de voorgestelde volgmodus uit terwijl de positioneerder actief is. | Noteer wanneer de correctie begint en hoe deze zich gedraagt gedurende de overlapping. |
| De kloof wordt groter dan het goedgekeurde bereik. | Vraag naar de voorgestelde halte, vlag of goedgekeurde aanpassing. | Controleer de geregistreerde status en de bestemming van het onderdeel. |
| Geen significante afwijking | Behoud de huidige configuratie als vergelijkingsgeval. | Bevestig de output en inspectie voor de representatieve onderdelenmix. |
Het detecteren van een opening voegt een tweede beslissing toe. Een lasvolgsysteem kan het midden van een verbredende groef volgen, terwijl de lasopening de voor die klus acceptabele limiet overschrijdt. In een adaptief lasonderzoek werden metingen van de lasopening vóór het lassen gebruikt om de lasomstandigheden tijdens het lassen te berekenen. Als een leverancier een aanpassing van de lasparameters voorstelt, vraag dan welke inputs hij gebruikt en vergelijk dat antwoord met uw goedgekeurde limieten, waarbij u de handleiding voor het robotlasproces als referentie gebruikt. Sharif et al., Quarterly Journal of the Japan Welding Society.
Testregistratie van productieonderdelen
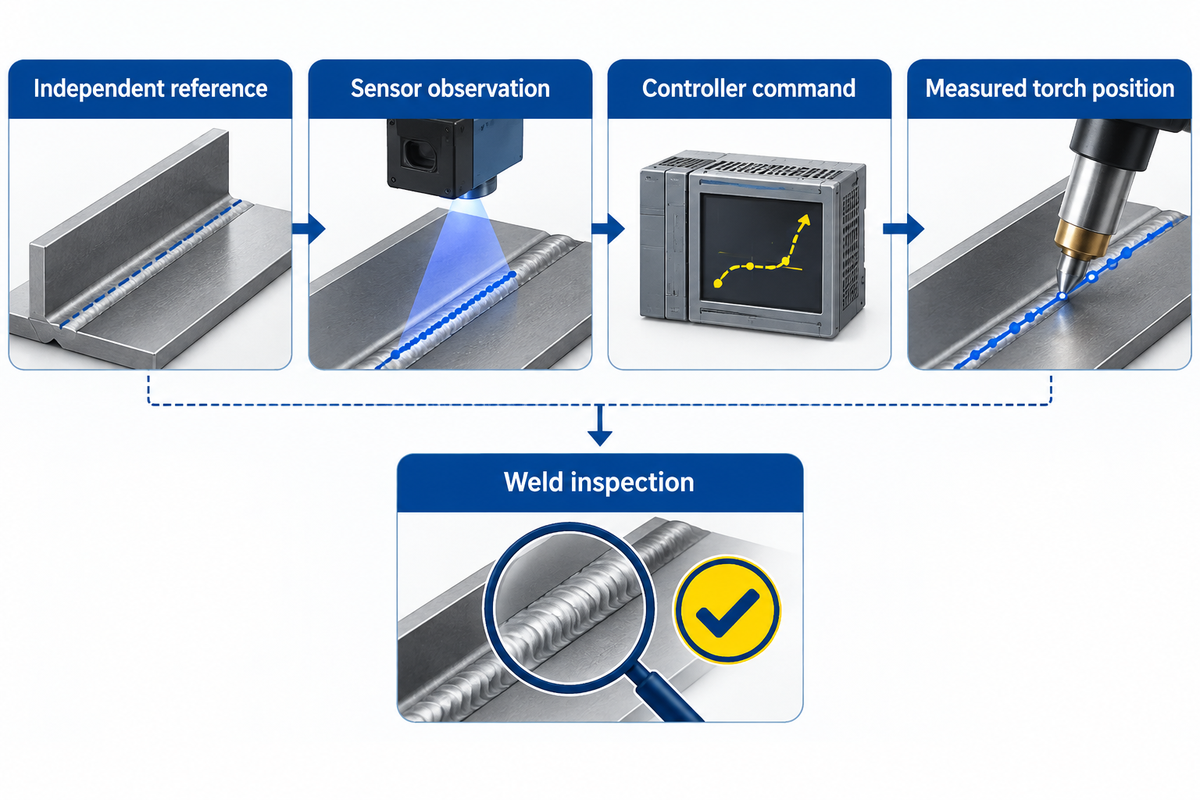
Een nuttige acceptatietest stelt ons in staat om elke las te herleiden tot het onderdeel, de mal, het werkproces en de traceergegevens. Stel de toleranties vast met het kwaliteitsteam vóór de demonstratie. Test dezelfde combinatie van onderdelen op beide opstellingen. Neem de malpositie met de minste speling, het normale passingbereik en eventuele terugkerende omstandigheden die de detectie verstoren mee in de test.
| Record | Wat vast te leggen | De beslissing die het ondersteunt |
|---|---|---|
| Onderdeel en bevestiging | Onderdeelidentificatie, opspaninrichtingidentificatie en productievolgorde. | Koppel het controllerlogboek aan het geïnspecteerde onderdeel. |
| Gezamenlijke toestand | Soort naad, pasvorm en beperkte toegang. | Bepaal of een misser zich in bepaalde onderdelen concentreert. |
| Recept en snelheid | Goedgekeurd werkplan en geplande reissnelheid. | Controleer of beide opties dezelfde taak hebben uitgevoerd. |
| Onafhankelijke naadreferentie | Gemeten referentiepunten aan het begin, in het midden en aan het einde. | Geef een basis voor vergelijking met de sensorwaarde. |
| Sensorwaarneming | De gedetecteerde naadpositie en het tijdstip of de positie langs de naad. | Zoek uit waar de schatting voor het eerst afwijkt van de referentiewaarde. |
| Controller-opdracht | Padcorrectie aangevraagd op dezelfde posities. | Kijk wanneer de controller de offset begon toe te passen. |
| Gemeten positie van de fakkel | Waargenomen fakkelbaan in het gedeelde referentiekader. | Vergelijk het werkelijke restproduct met de overeengekomen deellimiet. |
| Signaalverlies en afhandeling | Locatie van het incident, geregistreerde reactie en afhandeling van onderdelen. | Controleer of een verloren signaal zichtbaar is in het testverslag. |
| Cyclustijd en inspectie | Verstreken tijd, geaccepteerd aantal, inspectiebevindingen en herwerk. | Vergelijk de tijd die nodig is om een goedgekeurd onderdeel te verkrijgen met de laskwaliteit. |
Een proeflas rondom de pijp legt de locatie vast waar de positioneerder de lasnaad terugbrengt naar het begin. Voorzie de eerste geldige correctie en eventuele gemiste profielen in de overlap van een tijdstempel. Dit helpt bepalen wanneer de positie van de las veranderde, vóór of na het wegvallen van de feedback.
De kwaliteit van een las vereist eigen bewijs. Trackinggegevens tonen aan waar het systeem de lasverbinding heeft waargenomen en hoe het daarop heeft gereageerd. De sensor kan de lastoorts gecentreerd boven het smeltbad houden terwijl de voltooide las nog moet worden geïnspecteerd. Gebruik de overeengekomen inspectiemethode en controleer indien nodig op onvolledige laspenetratie. ISO 17662:2025 behandelt de kalibratie, verificatie en validatie van lasapparatuur en laat deze eisen voor conformiteitsinspecties van het eindproduct buiten het toepassingsgebied.
Vergelijk de installatiekosten van trackingsystemen.
Twee systemen voor het volgen van lasnaden kunnen vergelijkbare hardware gebruiken, maar toch verschillende aanpassingen vereisen voor de communicatie met de robot en de stroombron. Voor de offertevergelijking moeten beide bieders dezelfde productieproef aanbieden en dezelfde projectgrenzen hanteren. NIST beschouwt apparaat- en sensorinterfaces als een bron voor maatwerkintegratie. (Zie het NIST-programma voor robotsysteemintegratie .)
Wat beïnvloedt de prijs van een naadvolgsysteem-retrofit?
De sensor, de beschikbare besturingsopties, de mechanische werkzaamheden en de inbedrijfstellingstijd beïnvloeden de installatieprijs van een industriële lascel. Controleer of de offertes voor het lassysteem montage, bekabeling, software en herhaalde tests omvatten. Vraag om aparte posten voor geplande stilstand en onderhoud, zodat u beide offertes kunt vergelijken.
| Citaatregel | Inclusief bereik om te bevestigen |
|---|---|
| Hardware en opties | Sensorsysteem, beugel, kabels en controlleropties per versie. |
| Celintegratie | Wijzigingen aan de armatuur of montage, kalibratie, broninterface en taakprogrammering. |
| Productieacceptatie | Afronding van de testonderdelen, inspectie, overdracht aan de operator en eventuele herhaling van de test na correctie. |
| Planttijd en onderhoud | Installatietijd, reiniging, reserveonderdelen en ondersteuning na oplevering. |
In dit uitgewerkte voorbeeld vergelijken we de geaccepteerde output en de totale lastijd voor twee opties die beginnen met dezelfde batchgrootte en dezelfde inspectieregel hanteren. Optie A duurt 72 minuten en produceert 92 geaccepteerde onderdelen, oftewel 46.96 seconden per geaccepteerd onderdeel. Optie B duurt 78 minuten en produceert 97 geaccepteerde onderdelen, oftewel 48.25 seconden per geaccepteerd onderdeel. Optie A gebruikt minder tijd per geaccepteerd onderdeel. Optie B levert vijf geaccepteerde onderdelen meer uit dezelfde batch en duurt zes minuten langer. Gebruik de meeteenheid die de werkelijke beperking van de fabriek weerspiegelt.
Controleer of de controller en de leverancier geschikt zijn.
Beoordeel de compatibiliteit voor de exacte robot, controllerversie, lasstroombron en ondersteunde correctiemodus. Traditionele lasrobots met oudere controllers: bepaal de beschikbaarheid van de optie voor de softwareversie aan de hand van de optiecode of het interface-document van de combinatie. Controleer voor TIG-lassen of de optie is gespecificeerd voor het proces en de stroombron. Neem de acceptatietest op in de offerte.
Wijs de verantwoordelijkheid voor kalibratie, signaalverlies en ondersteuning toe aan de partij die de respons kan verifiëren en de acceptatietest kan herhalen na een wijziging van de controller of stroombron. Geef aan welke contactpersoon moet worden gebruikt bij onderhoud wanneer een wijziging aan de lasmachine de sensorinput beïnvloedt. Identificeer voor een cel met meerdere lastoepassingen welke taken een eigen sensorinstelling of -kalibratie vereisen.
Stuur een gezamenlijke tekening, foto's van de opspaninrichting en de geplande rijsnelheid naar de leverancier van de robotcel. Geef het minst toegankelijke gebied aan en beschrijf hoe de productie de las controleert. De collaboratieve lasrobots van Zhouxiang beschikken over laser vision tracking. Neem het testverslag mee wanneer u informeert naar een configuratie van een Zhouxiang-lasrobot, zodat het voorstel de specifieke controller, sensor en lasverbindingcondities beschrijft die worden gedekt.
Veelgestelde Vragen / FAQ
Wanneer is naadvolging nodig in een geautomatiseerde lascel?
Live tracking is nuttig wanneer het gewricht tijdens de bewerking afwijkt van het geprogrammeerde pad en de voorgestelde feedback de verandering kan detecteren. Controleer eerst de opspaninrichtingen en de naden van de productieonderdelen. Als het hele gewricht tegelijk verschuift voordat de boog begint, kan een correctie van de positie van het onderdeel het probleem oplossen met een kortere detectiecyclus.
Kan naadvolging werken bij robotgestuurd pijplassen?
Ja, zolang de sensor de verbinding rond de pijp kan zien en de robot en positioneerder goed op elkaar zijn afgestemd. Een pijpoperator van de ABB Robotics Community meldde dat de boog op de juiste positie begon. De lastoorts bewoog vervolgens even weg van de naad. De trackingfeedback corrigeerde het traject. Als het voorgestelde systeem een vergelijkbare overdracht gebruikt, vraag dan om een test op uw armatuur. Documenteer beide zijden van de overgang en eventuele overlappingen. Discussie op de ABB Robotics Community.
Kan een bestaande lasrobot achteraf worden uitgerust met naadvolging?
Een aanpassing achteraf is mogelijk als de controller de voorgestelde invoer ondersteunt en de benodigde padcorrectie kan toepassen. Er moet ook voldoende ruimte zijn om de hardware te monteren en de kabels over het volledige bewegingsbereik te leiden. Vraag naar de controllerversie, de voeding en de opties, en test de combinatie vervolgens zelf op de geplande snelheid.
Kan een lasernaaddetector de penetratie controleren?
Nee. De laserlasnaadvolger rapporteert de geometrie of positie van de lasnaad. Controleer de laspenetratie met de methode die voor het onderdeel is gespecificeerd.
Lost naadvolging een voegopening op die langs de laslijn groeit?
Nee. Door middel van tracking blijft de brander gecentreerd naarmate de opening groter wordt. Vergelijk de gemeten opening met het acceptabele bereik van de klus voordat u een aanslag, markering of goedgekeurde aanpassing kiest.
Referenties en bronnen
- Mou et al. over referentie- en gemeten paden bij robotgestuurde lasvolging.
- Casestudy van de Association for Advancing Automation over aanraak- en boogsensoren.
- Sensoronderzoek naar de precieze positionering van kenmerken in rechte en gebogen groeven.
- Sensoren experimenteren met detectie onder booginterferentie.
- Studie in het Quarterly Journal of the Japan Welding Society over lasomstandigheden op basis van spleetvorming.
- ISO 17662:2025 toepassingsgebied voor productielasapparatuur
- NIST-onderzoek naar de interoperabiliteit en integratie van robotsystemen









