
Mise à jour : novembre 2026 · Guide d'ingénierie et d'intégration des cellules de soudage à l'arc robotisées industrielles
Un système de commande de soudage robotisé industriel répartit l'exécution en temps réel sur quatre armoires matérielles au lieu d'un ordinateur central. Le contrôleur du robot à six axes calcule l'interpolation de trajectoire toutes les 1 à 8 ms. Une source d'alimentation dédiée régule la tension d'arc et le courant de soudage à la vitesse d'un onduleur (microseconde). Parallèlement, un automate programmable de sécurité à deux canaux surveille les portes logiques des cellules conformément aux normes ISO 10218-2:2025 et ANSI/A3 R15.06-2025 . Un quatrième entraînement assure la rotation de la pièce à souder sur les positionneurs.
Les acheteurs novices en automatisation robotique supposent souvent que l'armoire du bras pilote directement l'ampérage, les barrières immatérielles et les plateaux tournants. Des pratiques d'ingénierie non rigoureuses, comme l'utilisation de câbles analogiques non blindés ou de relais monocanal, entraînent des retards de mise en service. Une grande homogénéité des soudures et une productivité élevée reposent sur le mappage précis des signaux et des brochages de chaque armoire avant toute commande d'équipement.
Caractéristiques techniques : Système de commande de soudage robotisé : synchronisation, interfaces et seuils de sécurité
| Quatre couches de contrôle matériel | Contrôleur de robot à 6 axes, source d'alimentation de soudage à onduleur, automate programmable de sécurité à deux canaux et automate programmable de positionneur/cellule |
| Budget de communication inter-contrôleurs | Échange cyclique de bus de terrain de 4 à 8 ms ; délai d'attente de maintien/démarrage de l'arc établi de 0.5 à 1.5 s |
| Niveaux d'interface de source d'alimentation | Canaux de tension discrets et analogiques câblés 24 V vs EtherNet/IP, PROFINET, EtherCAT ou bus de soudage OEM |
| Boîtier de vitesse du pendentif d'apprentissage manuel | ≤ 250 mm/s (10 po/s) avec interrupteur d'activation à 3 positions (OSHA OTM Section IV Ch. 4 et ISO 10218-1:2025) |
| Règles électriques et d'étalonnage des arcs électriques | ≤ 100 V, protection automatique contre les courts-circuits et retour à la masse (OSHA 29 CFR 1910.254) ; étalonnage selon la norme ISO 17662:2025 |
| Budget cellulaire et fenêtres de construction 2026 | Postes de travail vendus directement d'usine (30 à 45 jours, Zhouxiang) contre cellules clés en main américaines (Relling 2026) de 15,000 80,000 à 100,000 250,000 $ |
Qu'est-ce qu'un système de commande de soudage robotisé ? Propriété des signaux des 4 sous-systèmes
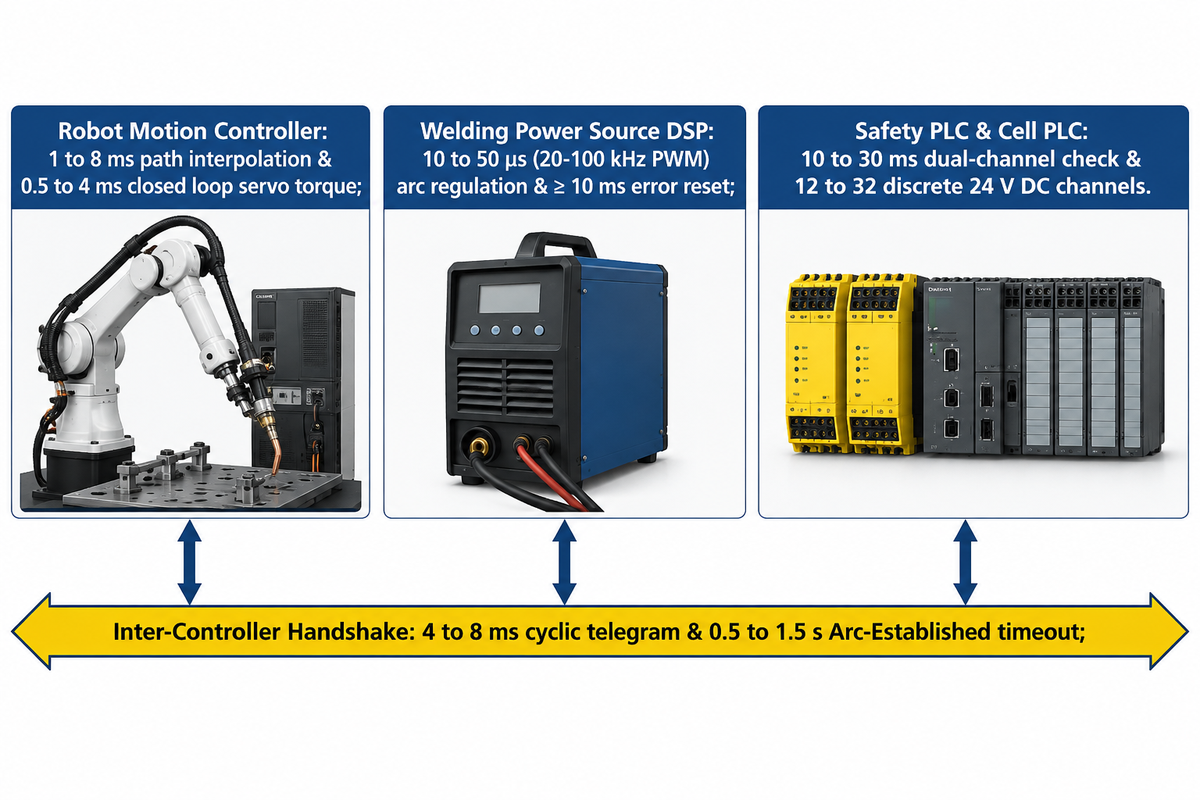
Un système de soudage robotisé répartit l'exécution sur quatre domaines de contrôle : régulation de l'arc par l'onduleur (à la microseconde près), boucles d'interpolation de la trajectoire du robot et du positionneur coordonné (1 à 8 ms), contrôles de sécurité à deux canaux par automate programmable (10 à 30 ms) et séquences auxiliaires par automate programmable (50 à 250 ms). Les échanges entre les contrôleurs s'effectuent en 4 à 8 ms et un délai de 0.5 à 1.5 seconde est défini pour confirmer l'établissement de l'arc.
Considérez une cellule de soudage robotisée comme une équipe chirurgicale plutôt que comme un chirurgien isolé. Le contrôleur du robot guide la torche de soudage le long d'une trajectoire de soudage tridimensionnelle. Simultanément, l'onduleur, faisant office de source d'énergie, permet le transfert de gouttelettes de métal plus rapidement que ne peut réagir l'articulation la plus rapide du bras mécanique. Conformément à la section IV, chapitre 4 du manuel technique de l'OSHA , les systèmes de contrôle industriels relient le manipulateur, la console d'apprentissage, l'effecteur et les périphériques. Des entrées en direct non synchronisées provenant des contrôleurs périphériques peuvent entraîner des mouvements imprévus du robot lorsque la responsabilité du signal est incertaine.
Chaque passe de soudage automatisée suit une procédure de contrôle en six étapes. Premièrement, le bras positionne l'extrémité du fil au point de départ et active le pré-gaz pendant 0.2 à 0.5 s. Deuxièmement, le contrôleur de soudage active la sortie de démarrage tout en maintenant le bras immobile. Troisièmement, le soudeur amorce l'arc et confirme son amorçage. Si cette confirmation n'est pas reçue après 0.5 à 1.5 s, un défaut d'amorçage d'arc est détecté et le processus est interrompu. Quatrièmement, le bras accélère jusqu'à la vitesse de soudage programmée le long du joint. Cinquièmement, à l'extrémité du joint, le contrôleur effectue un remplissage de cratère pour limiter les fissures de retrait. Sixièmement, l'onduleur émet une impulsion de contrôle de l'adhérence du fil d'une milliseconde avant que la torche ne se rétracte vers la station d'alésage.
Lors de la configuration de leur premier robot soudeur, les clients omettent généralement le câblage des stations auxiliaires de leurs schémas électriques. Les dispositifs de fixation pneumatiques, les capteurs de proximité de pièces, les clapets d'extraction des fumées et les alésoirs de buses nécessitent de 12 à 32 canaux discrets de 24 V CC. Le déchargement de ces tâches sur un automate programmable compact permet au processeur du robot de se concentrer sur la synchronisation des trajectoires.
Quel type de système de contrôle est utilisé pour piloter le processus de soudage robotisé ?
Le soudage robotisé industriel repose sur un système de commande distribué hiérarchique en boucle fermée. Il intègre un contrôleur de mouvement servo à six axes, un régulateur de puissance à onduleur haute fréquence et un automate programmable de sécurité à deux canaux. Les boucles de mouvement sont mises à jour en millisecondes et les boucles de courant de l'onduleur commutent en microsecondes.
Un système de contrôle distribué est utilisé pour gérer de nombreux types de soudage et une grande variété de procédés de soudage. Cette même hiérarchie de contrôleurs est utilisée pour le soudage à l'arc métallique, le soudage TIG, le soudage plasma, la découpe plasma robotisée, le soudage par résistance, ainsi que le soudage par points et le soudage laser. Dans une cellule de soudage laser ou de soudage par faisceau, un laser à fibre remplace l'onduleur d'arc tout en conservant le même temps de réponse de 4 à 8 ms.
| Groupe de signaux | Cabinet d'origine | Matériel de réception | Support de signal typique | Fenêtre de cycle/d'expiration |
|---|---|---|---|---|
| 1. Servomoteur à 6 axes avec couple et encodeur | Contrôleur de mouvement de robot | Amplificateurs et codeurs servo AC Arm | Bus servo haute vitesse propriétaire | boucle fermée de 0.5 à 4 ms |
| 2. Commande de démarrage de soudage et de consigne | Contrôleur de mouvement de robot | Interface de source d'alimentation de soudage | 24 V CC + 0–10 V analogique ou bus de terrain | télégramme cyclique de 4 à 8 ms |
| 3. Arc établi et état du courant principal | Source d'alimentation de soudage | Contrôleur de mouvement de robot | Entrée numérique 24 V ou bit de bus de terrain | porte de maintien de mouvement de 0.5 à 1.5 s |
| 4. Forme d'onde PWM de l'onduleur et alimentation par fil | Source d'alimentation de soudage DSP | Pont IGBT et dévidoir à 4 rouleaux | Bus onduleur interne / LocalNet | 10 à 50 μs (PWM 20–100 kHz) |
| 5. Réinitialisation de l'erreur source et vérification du fil coincé | Contrôleur de mouvement de robot | Source d'alimentation de soudage | Impulsion de 24 V ou bit de réinitialisation du bus de terrain | Impulsion de réinitialisation ≥ 10 ms (spécifications de Fronius) |
| 6. Arrêt d'urgence, verrouillage de portail et barrière immatérielle | Automate programmable de sécurité / Relais de sécurité | Contacteur de sécurité pour robot STO et soudeur | OSSD ou CIP/PROFIsafe à deux canaux 24 V | Vérification à deux canaux de 10 à 30 ms |
| 7. Axes de positionnement coordonnés 7e/8e | Résolveur multi-groupes de robots | Servomoteur auxiliaire et réducteur | Bus servo OEM / CIP Motion / EtherCAT | Synchronisation cinématique de 1 à 4 ms |
| 8. Vecteur de décalage de suivi de couture | Caméra laser 2D/3D ou tableau TAST | Registre de correction de trajectoire du robot | Ethernet industriel / Ethernet pour capteurs | décalage de trajectoire en temps réel de 4 à 20 ms |
| 9. Alésoir à chalumeau, coupe-fil et pinces | Automate programmable de cellule (ou E/S auxiliaires du robot) | Station d'électrovannes et d'alésoirs | E/S discrètes 24 V CC à source/puits | séquence de stations de 50 à 250 ms |
Interfaces d'alimentation pour soudage : bus de terrain analogique 0–10 V câblé ou numérique
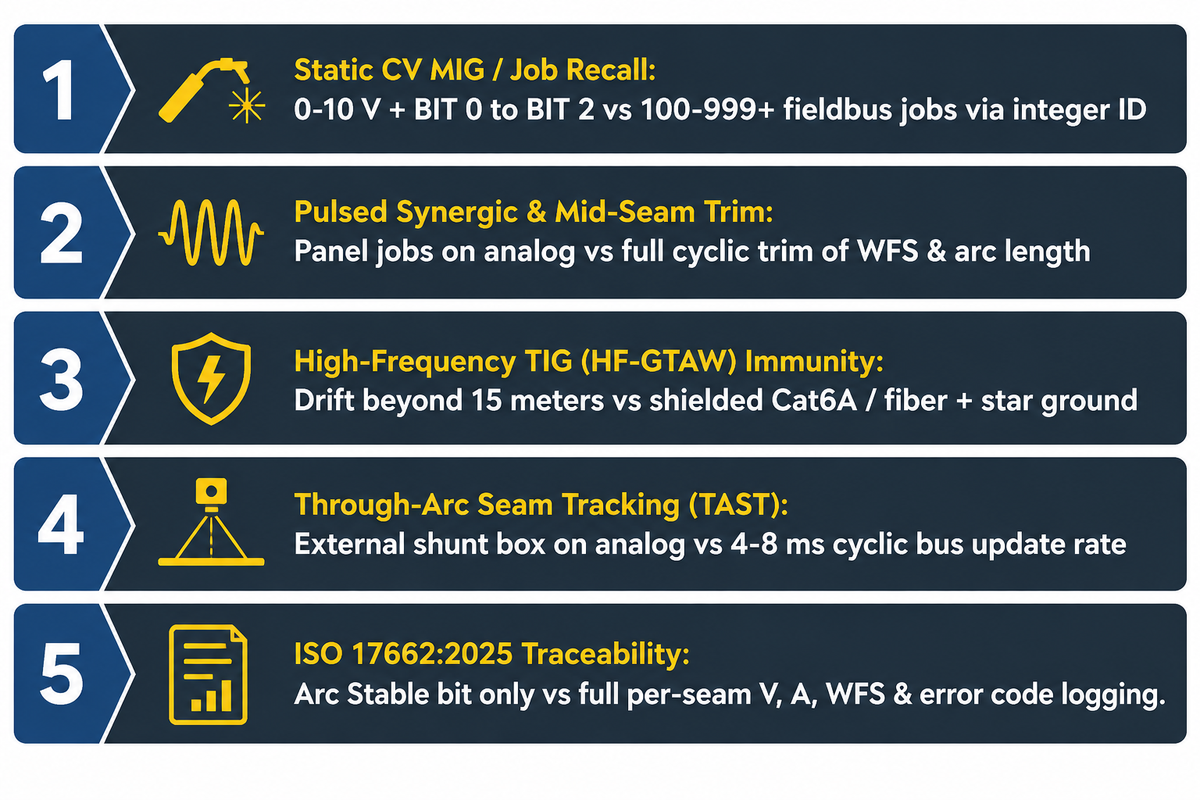
Pour les fonctions de base, utilisez des entrées discrètes 24 V et des sorties analogiques 0 à 10 V pour la définition de points de consigne MIG à tension constante et la mémorisation binaire des programmes. Pour des fonctions de soudage avancées avec 100 à plus de 999 cycles synergiques pulsés, le suivi en temps réel du cordon de soudure et l'enregistrement des données de soudage par cordon, optez pour un bus de terrain numérique 4 à 8 ms.
Il est courant, dans les ateliers, de croire à tort que les interfaces analogiques câblées ne peuvent exécuter qu'une seule séquence statique. Pourtant, les manuels des principaux fabricants d'équipement d'origine (OEM) démentent cette idée reçue. La documentation des interfaces Fronius ROB 4000 et ROB 5000 le prouve : le ROB 4000 de base envoie des commandes de courant de soudage analogiques de 0 à 10 V tout en conservant la sélection du mode sur le panneau de commande du poste à souder. Le ROB 5000 offre des fonctionnalités supplémentaires telles que la gestion de bits binaires discrets (BIT 0 à BIT 2) et le rappel du mode de travail déclenché par le robot. Il intègre également la détection tactile, un retour d'information actif sur le processus et une impulsion de réinitialisation de 10 ms en cas d'erreur de source, sans câblage Ethernet.
Dans les procédés exigeant des tolérances serrées, tels que l'usinage synergique pulsé et le suivi de joint, les bus de terrain numériques sont essentiels. Ces liaisons permettent également la génération automatisée de rapports de qualité de soudage. Les ingénieurs chargés de contrôler les paramètres de soudage robotisé et la traçabilité des points de consigne lisent la tension, le courant et la vitesse de dévidage du fil réels via des messages de bus cycliques. Les usines nord-américaines utilisent principalement EtherNet/IP ou DeviceNet, tandis que les usines européennes privilégient PROFINET ou EtherCAT. Les bus de soudage OEM, comme ArcLink XT, chargent directement les menus sur la console du robot.
Les grandes longueurs de câbles et les amorçages d'arc à haute fréquence constituent une seconde limite. Au-delà de 15 mètres de câbles de portique, les conducteurs analogiques basse tension subissent une chute de tension résistive, engendrant des irrégularités dans la vitesse de dévidage du fil. Les amorçages d'arc à haute fréquence des machines de soudage TIG (GTAW) émettent des interférences radiofréquences dans les câbles analogiques non protégés. Ces interférences peuvent endommager les cartes de contrôle à semi-conducteurs en l'absence de mise à la terre en étoile, d'éclateurs calibrés et de lignes de bus de terrain blindées. Même avec des prises RJ-45 identiques sur un bras robotisé et une machine à souder, la communication reste impossible lorsque les protocoles diffèrent. Un adaptateur PROFINET ne peut pas communiquer avec un scanner EtherNet/IP sans passerelle ou carte d'extension.
| Exigence de signal de processus | 24 V discret + 0–10 V analogique | Bus de terrain standard (EtherNet/IP, PROFINET, DeviceNet) | Bus de soudage OEM natif (par exemple, ArcLink XT) |
|---|---|---|---|
| 1. CV statique MIG / Rappel d'emploi de base | Suffisant (points de consigne 0–10 V + bits de tâche binaires) | Prise en charge (100 à plus de 999 tâches enregistrées via un identifiant entier) | Prise en charge par des graphiques de forme d'onde complets du pendentif |
| 2. Bordure synergique pulsée et couture centrale | Limité aux travaux de panneaux de soudage préenregistrés | Réglage cyclique complet du WFS, de la longueur d'arc et de l'inductance | Commutation en temps réel de la forme d'onde et du mode impulsionnel |
| 3. Immunité au soudage TIG haute fréquence (HF-GTAW) | Risque élevé de dérive électromagnétique sur les câbles 0-10 V non blindés | Haute immunité grâce à un câble Cat6A/fibre blindé avec mise à la terre en étoile. | Câble blindé conçu + émetteur-récepteur isolé |
| 4. Suivi de couture à travers l'arc (TAST) | Nécessite un boîtier de capteur de shunt de courant externe | Prise en charge d'une fréquence de mise à jour cyclique du bus de 4 à 8 ms | Boucle de rétroaction déterministe native du courant d'arc |
| 5. ISO 17662:2025 / Traçabilité des données de soudage | Réussite/échec du bit Arc Stable uniquement sans enregistreur externe | Enregistre les valeurs réelles de V, A, WFS, les codes de défaut de gaz et d'erreur par joint. | Surveillance complète de la production et enregistrement des scores de soudure |
Architecture de sécurité des automates programmables et interverrouillages de cellules selon la norme ISO 10218-2
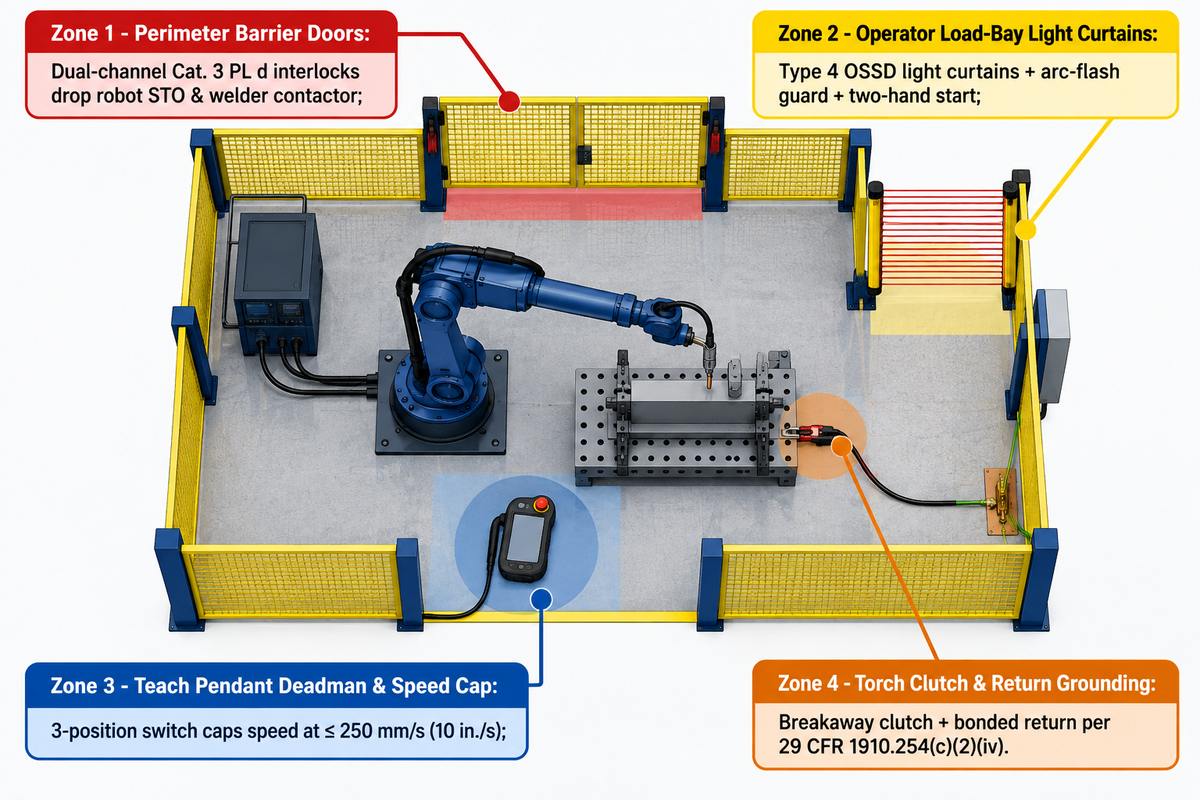
Conformément aux normes ISO 10218-1/2:2025 et ANSI/A3 R15.06-2025, les cellules de soudage robotisées doivent être équipées de circuits de sécurité à deux canaux (ISO 13849-1 Catégorie 3, PL d) et leur vitesse d'apprentissage manuel doit être limitée à 250 mm/s (10 po/s). Tout équipement de soudage défectueux doit être immédiatement mis hors service conformément à la norme OSHA 29 CFR 1910.254(d)(9) . Les sorties d'automates programmables standard ne sont jamais adaptées à la mise en sécurité des équipements.
« Pour cette raison, la vitesse du robot doit être réduite à 10 pouces par seconde (250 mm/seconde) ou moins, sur toute partie de l'application pendant l'enseignement, afin de diminuer la probabilité de contact et de minimiser le risque de blessures. »
Pourquoi les ingénieurs de sécurité des installations industrielles rejettent-ils la logique à relais standard des automates programmables pour les portes périmétriques ? Un contact de relais soudé ou un transistor en court-circuit à l'intérieur d'un automate standard désactive silencieusement le circuit d'arrêt. Les automates de sécurité (utilisant CIP Safety, PROFIsafe ou FailSafe sur EtherCAT) effectuent une vérification croisée sur deux canaux redondants à l'aide de signaux de test pulsés. Comme indiqué dans le guide de sécurité du soudage robotisé de The Fabricator , les interverrouillages des portes sont câblés directement via des contacteurs de sécurité. L'ouverture d'une porte de cellule pendant une opération de soudage coupe l'alimentation des servomoteurs du bras et des contacteurs d'alimentation de soudage.
Deux conclusions relatives à la sécurité, publiées en 2025, redéfinissent les nouvelles installations de soudage robotisé. La norme ANSI/A3 R15.06-2025, longue de 403 pages, aligne la réglementation américaine sur les normes ISO 10218-1:2025 et ISO 10218-2:2025. Elle encadre les applications collaboratives au lieu de considérer tout bras cobot comme automatiquement sûr à proximité de fil chaud et d'arc électrique. Parallèlement, une étude de fiabilité évaluée par des pairs et publiée dans NIH PubMed Central (PMCID : PMC12595067) a mesuré les taux d'erreur des opérateurs sur les stations de soudage robotisé. Une conception déficiente de l'interface homme-machine (IHM) et une documentation insuffisante ont fait passer les probabilités d'erreur de 13 %–23 % à 28 %–46 %, confirmant ainsi que la formation seule ne peut remplacer les dispositifs de sécurité matériels.
Liste de contrôle de verrouillage de la cellule de soudage à 4 zones
- Zone 1 — Portes de barrière périmétrique : Chaque porte de maintenance doit être équipée d'interrupteurs de sécurité à deux canaux pour couper l'alimentation du robot (arrêt d'urgence) et du contacteur de soudage. Un dispositif de verrouillage est nécessaire si la durée de la course morte dépasse la portée de l'opérateur.
- Zone 2 – Barrières immatérielles du quai de chargement de l’opérateur : Protéger les stations de chargement des plateaux tournants et des navettes à l'aide de barrières immatérielles OSSD de type 4 et d'une protection contre les arcs électriques, et utiliser un bouton de démarrage à deux mains.
- Zone 3 – Enseigner le pendentif Deadman et le Speed Cap : Utilisez un commutateur à trois positions pour limiter la vitesse du système de mouvement à 250 mm/s ou moins. Zone 3, Paramétrage du dispositif de sécurité et de limitation de vitesse : Appliquez la norme OSHA relative au point de contrôle unique lors de la programmation manuelle afin d’empêcher les automates programmables externes de déclencher le mouvement.
- Zone 4 – Embrayage de la torche et mise à la terre du retour : Utilisez un embrayage de sécurité pour arrêter le servomoteur en cas d'impact. Conformément à la norme 29 CFR 1910.254(c)(2)(iv), reliez les chemins de retour des dispositifs de fixation sans utiliser de chaînes de levage et bloquez les fils endommagés conformément à la norme 1910.254(d)(9)(i).
Commande de positionneur : axes cinématiques coordonnés vs. tables indexées par automate programmable
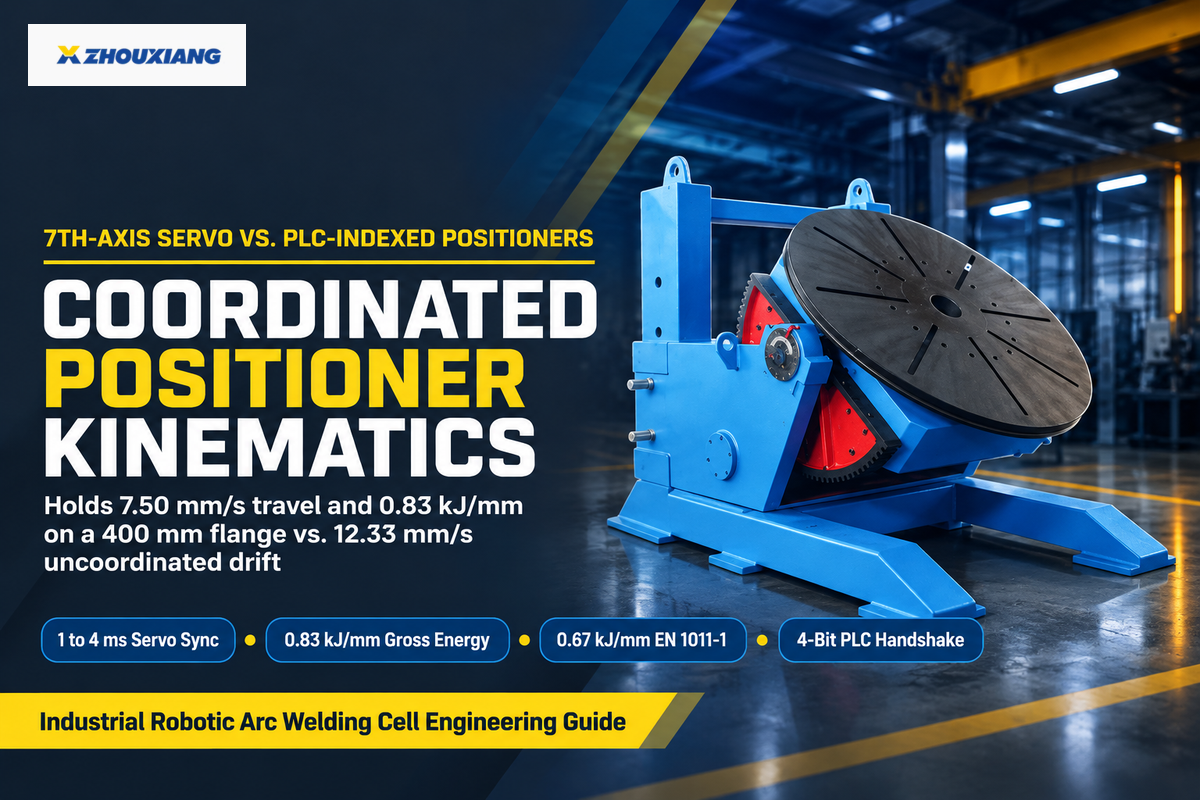
Un positionneur à axe externe coordonné, intégré au solveur cinématique du contrôleur du robot, maintient une vitesse de surface de 7.50 mm/s (0.45 m/min) sur une bride rotative de 400 mm. Cette vitesse permet de conserver une énergie d'arc brute de 0.83 kJ/mm (apport de chaleur de 0.67 kJ/mm selon la norme EN 1011-1), tandis qu'une rotation non compensée atteint 12.33 mm/s et fait chuter l'énergie d'arc à 0.51 kJ/mm (0.40 kJ/mm net).
- Entraîné par des servomoteurs d'origine compatibles, intégrés à l'armoire de commande du robot
- Le solveur cinématique maintient une vitesse relative constante entre la torche et la surface pendant la rotation.
- Maintient le bain de fusion en position horizontale (1G) sur les tuyaux et les cuves.
- Nécessite un logiciel de mouvement multi-groupes payant et des cadres de suivi-leader calibrés.
- Entraîné par un variateur de fréquence vectoriel AC indépendant via des E/S PLC discrètes
- La rotation n'intervient que lorsque la torche de soudage est en position de sécurité.
- Échange 4 bits de poignée de main distincts : Home Clear, Index, In-Position, Brake Locked
- Permet de réduire les coûts de licence des servomoteurs OEM sur les supports plats à plusieurs faces.
Les acheteurs acquièrent souvent une platine motorisée autonome en s'attendant à ce qu'un bras robotisé à six axes soude en continu pendant la rotation du plateau. Deux contrôleurs distincts, reliés par un relais, ne peuvent pas synchroniser la vitesse de surface 3D sur des rayons variables. Exemple : on suppose une bride de tuyau de 400 mm de diamètre extérieur tournant à 0.35 tr/min sous un courant de 240 A et une tension de 26 V (GMAW, facteur thermique de 0.8 selon la norme EN 1011-1). La vitesse de surface de la pièce est de π × 400 mm × 0.35 tr/min ÷ 60 = 7.33 mm/s (0.44 m/min). En cinématique coordonnée sur le 7e axe, le solveur soustrait ce vecteur de 7.33 mm/s, de sorte que le déplacement net reste à 7.50 mm/s. L'énergie brute de l'arc se maintient à 26 V × 240 A ÷ (1 000 × 7.50 mm/s) = 0.83 kJ/mm, ce qui correspond à un apport de chaleur net de 0.67 kJ/mm selon la norme EN 1011-1. Le déplacement d'une torche non coordonnée dans le sens inverse de sa rotation, à une vitesse de déplacement de 5.00 mm/s, augmente la vitesse de surface combinée à 12.33 mm/s et réduit l'énergie brute à 0.51 kJ/mm (0.40 kJ/mm net).
L'isolation du courant de retour est tout aussi importante sur les positionneurs de soudage rotatifs et inclinables . Les alimentations à onduleur modernes utilisent des boucles de rétroaction de tension sensibles qui se mettent en défaut en cas de pic de résistance de terre. Les intégrateurs installent des bagues collectrices rotatives en laiton ou en graphite, montées sur ressort, ainsi qu'une isolation diélectrique entre le servomoteur, le réducteur à vis sans fin et le plateau, afin d'éviter la corrosion des roulements par les courants vagabonds. Sur les poutres de 6 à 15 m, les positionneurs de soudage de la poupée fixe et de la poupée mobile pour poutres longues synchronisent la rotation aux deux extrémités pour éviter la torsion.
Quand faut-il choisir un axe externe coordonné plutôt qu'un positionneur indexé par automate programmable ?
Un axe servo continu peut être utilisé pour souder un joint lorsqu'un joint de tuyauterie circonférentiel ou une cuve avec un cordon de soudure continu doit tourner afin de maintenir un bain de fusion plat (1G). Choisissez un positionneur indexé par automate programmable lorsque des joints droits sont soudés à l'arrêt après un indexage de 90° ou 180°.
Les supports structuraux plats, les châssis de remorque et les sous-ensembles rectangulaires nécessitent rarement des servomoteurs auxiliaires OEM payants ni une cinématique multigroupe. Un verrouillage pneumatique par goupille permet de créer des positions indexées et répétables, et un capteur de fin de course en position peut transmettre des informations à un automate programmable, lequel peut piloter un système de positionnement de soudage.
Suivi de couture et boucles de contrôle adaptatives : détection tactile, contrôle par arc et vision laser
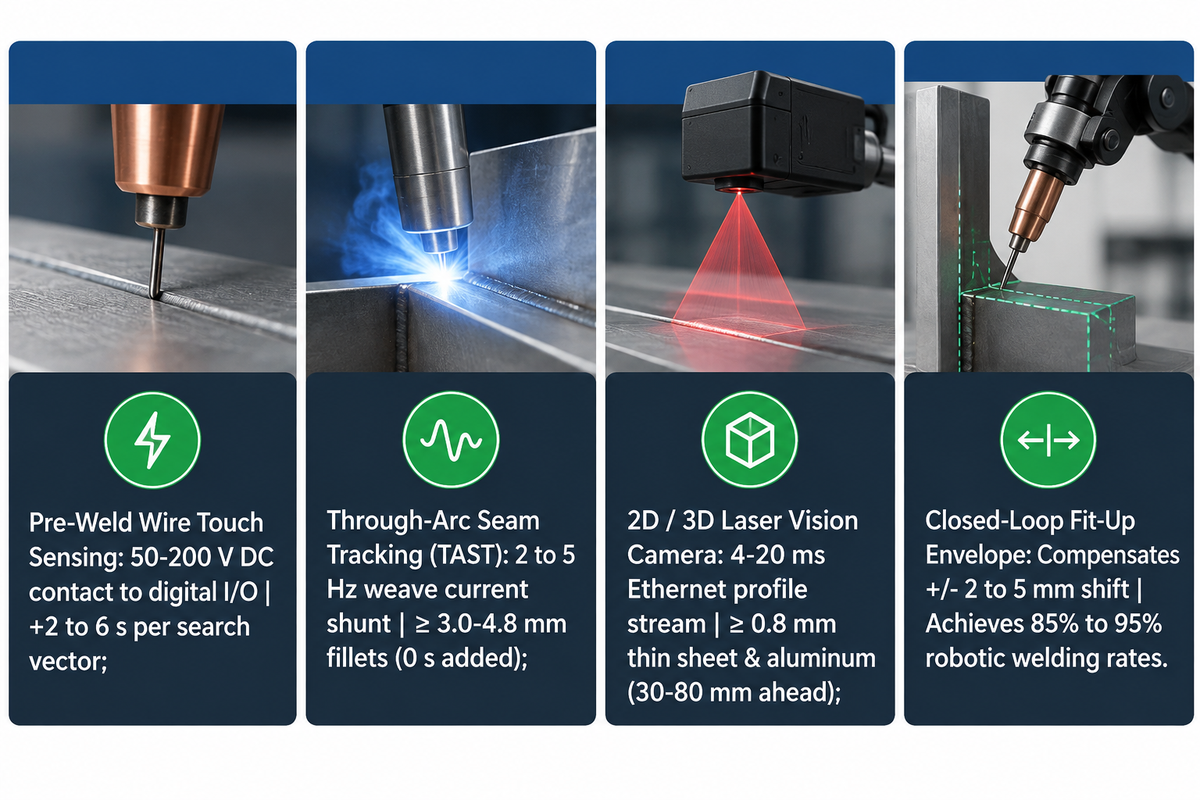
Les robots de soudage à l'arc industriels peuvent corriger les décalages de joints grâce à trois boucles de rétroaction. La première est un capteur tactile CC qui recherche le joint de soudure entre 50 et 200 V et effectue une recherche en 2 à 6 secondes. Le suivi en temps réel du joint à travers l'arc guide les cordons d'angle de 3 à 4.8 mm et plus, tandis que des caméras laser 3D suivent les tôles fines et l'aluminium.
Avant le soudage, les systèmes de vision permettent de repérer le cordon de soudure et de localiser le joint, éliminant ainsi les longues opérations de programmation manuelle. Pendant le soudage, le suivi du cordon en temps réel permet aux robots de compenser les variations du joint et de maintenir une position optimale du fil. Après le soudage, les mêmes capteurs inspectent le cordon de soudure fini, en mesurant sa taille, sa forme, son emplacement et les défauts.
Chaque méthode de détection est transmise au contrôleur via un canal matériel différent. La détection par fil ou par contact de buse utilise une tension de recherche CC de faible intensité provenant du poste de soudage ou du module tactile. Le bras se déplace jusqu'à ce que le fil coupé touche l'acier et enregistre un décalage initial 3D. Le suivi de couture à travers l'arc (TAST) fonctionne en temps réel pendant le tissage à une fréquence de 2 à 5 Hz. Le contrôleur mesure le courant sur les parois gauche et droite de la rainure. La position de l'axe central est ajustée pour compenser le dépassement. Une architecture en boucle fermée, telle que celle décrite dans le brevet américain US11623294B2 , utilise des capteurs de position absolue de la pointe de la torche et des capteurs de position relative des articulations pour ajuster la trajectoire du robot.
L'adaptation des capteurs à la géométrie des joints évite les pertes de suivi lors du soudage par vision laser et du suivi de cordon à travers l'arc pour les robots de soudage . La calamine et les billes de fil de silice non coupées empêchent le contact direct en courant continu, qui n'est rétabli que si un coupe-fil automatique ajuste l'extrémité à chaque cycle. Le système TAST mesurant les variations de courant sur les parois latérales, il perd le verrouillage sur les tôles de moins de 3 mm d'épaisseur, les joints bout à bout serrés et l'aluminium. Ces joints sont traités par des lasers de vision industrielle 3D, trempés et montés 30 à 80 mm en amont de l'arc. Des cellules de soudage robotisées correctement conçues atteignent des taux de soudage de 85 % à 95 %, à condition que les équipes effectuent des contrôles réguliers du pointeur TCP pour détecter toute dérive progressive du collet ou de la pointe.
Un système de commande de soudage robotisé peut-il compenser les variations d'ajustement des pièces ?
Oui. La détection tactile, associée à la technologie TAST ou à la vision laser 3D, compense un décalage de +/- 2 à 5 mm au niveau des joints et une croissance modérée de l'espace entre les racines en modifiant la trajectoire et en adaptant la largeur du tissage. Les capteurs ne peuvent pas corriger un serrage desserré ni un espacement excessif lors de la découpe à la flamme.
Les recommandations techniques du Welding Institute (TWI) précisent que les cellules automatisées nécessitent une préparation des bords reproductible et des dispositifs de serrage rigides. Si l'écartement des goussets dépasse l'ouverture de la racine de soudure admissible, l'alimentation adaptative du fil ne peut empêcher la perforation sans un contrôle précis de l'ajustement en amont.
| Méthode de détection | Chemin de retour du contrôleur | Géométrie minimale des murs et des joints | Impact sur le temps de cycle | Limite de magasin principale |
|---|---|---|---|---|
| Détection tactile du fil de pré-soudage / de la buse | Entrée de contact 50–200 V CC pour E/S numériques du robot | Recouvrement, congé en T ou rainure avec parois en acier propres | +2 à 6 s par vecteur de recherche avant le début de l'arc | Obstrué par une épaisse couche de calamine ou une bille de fil non coupée ; suivi de soudure nul |
| Suivi de couture à travers l'arc (TAST) | Shunt de courant d'arc en temps réel ou mot cyclique de bus de terrain | congés et rainures en V en acier de ≥ 3.0–4.8 mm avec tissage | 0 s ajoutées avant soudure ; les pistes sont en direct pendant le tissage | Perd le verrouillage sur les feuilles de moins de 3 mm d'épaisseur, les joints bout à bout carrés ou les baguettes de finition. |
| Triangulation de vision laser 2D/3D | Flux de profil Ethernet haut débit (décalage de 4 à 20 ms) | Tôle mince (≥ 0.8 mm), bout à bout, à recouvrement, à congé et aluminium | Maintien avant soudage de 0 s avec suivi prédictif | Le boîtier de l'appareil photo limite l'accès aux angles étroits ; l'objectif nécessite un nettoyage à l'air comprimé. |
Interfaces de programmation et traçabilité des soudures : pupitre de programmation, transmission directe et CAO hors ligne
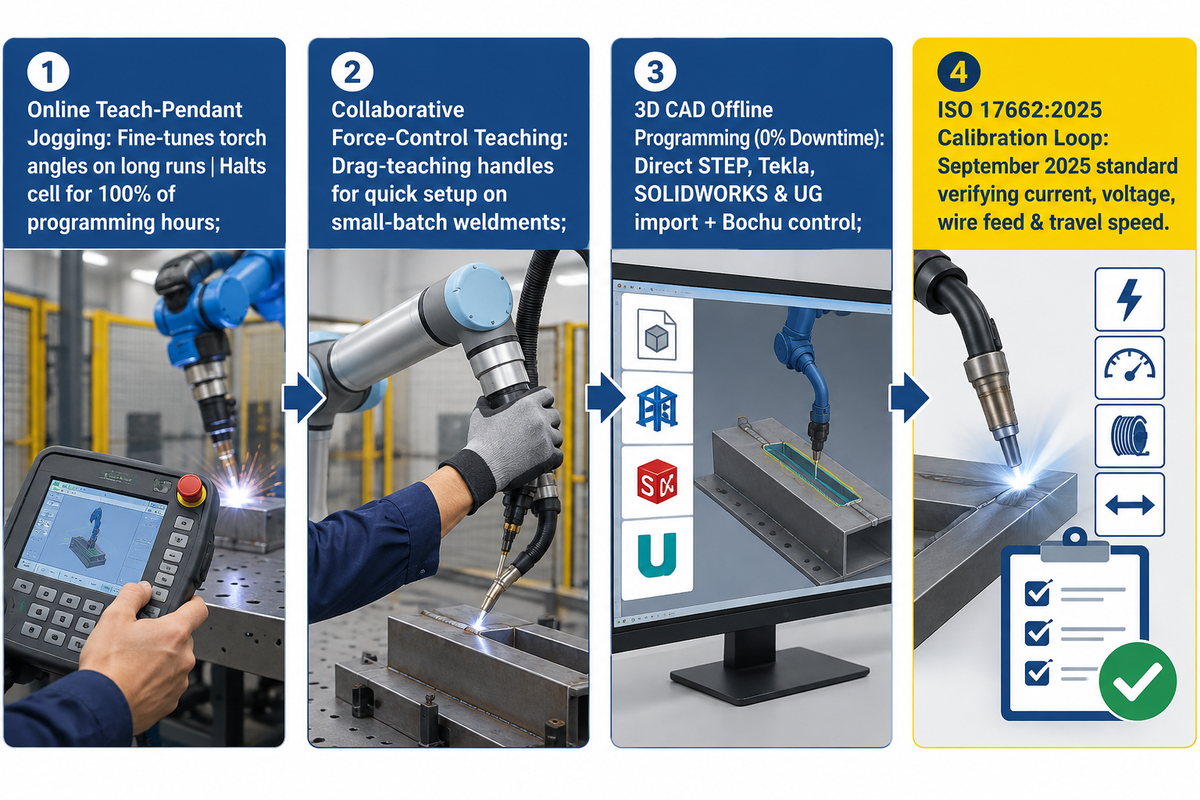
La programmation hors ligne de robots à partir de modèles CAO permet de créer des trajectoires de soudage sans collision sur un PC de bureau, sans interruption de la production. En revanche, la programmation en ligne par pupitre de commande interrompt l'arc électrique pendant toute la durée de la programmation. Au niveau du poste de travail, la norme ISO 17662:2025 régit l'étalonnage, la vérification et la validation en atelier des équipements de contrôle des procédés de soudage.
Dans les ateliers de construction métallique à forte mixité, l'automatisation des tâches de soudage répétitives est souvent retardée en raison du temps nécessaire pour réaliser manuellement 50 soudures de goussets. Comme indiqué dans le guide d'ingénierie de programmation hors ligne de The Fabricator , plus de la moitié des points programmés en soudage correspondent à des mouvements d'air autour des pinces, sans soudage. Le logiciel de soudage hors ligne simule une copie cinématique 3D du bras et du positionneur, générant des trajectoires sans collision, tandis que l'atelier exécute les applications de production.
Trois interfaces de programmation répondent aux besoins modernes de la fabrication : les commandes vocales standard permettent un réglage précis des angles de torche pour les longues séries ; les cobots de soudage collaboratifs intègrent des poignées à commande de force pour un apprentissage rapide du soudage par friction sur les petites séries. Pour l’acier épais, les modèles CAO 3D sont importés directement depuis STEP, Tekla, SOLIDWORKS et UG, et les stations en porte-à-faux intègrent un système de contrôle intelligent Bochu pour la génération de trajectoires.
Pour le contrôle de la qualité des soudures, la norme ISO 17662:2025 (qui remplacera l'édition 2016 retirée en septembre 2025) définit les intervalles d'étalonnage et de vérification des appareils de mesure contrôlant le courant, la tension, le dévidage du fil et la vitesse de déplacement. L'étalonnage des afficheurs et des shunts du contrôleur selon la norme ISO 17662:2025 garantit la reproductibilité de l'apport de chaleur délivré d'un poste de production à l'autre.
Coût, délai de livraison et suppléments pour les options de contrôleur des cellules de soudage robotisées en 2026
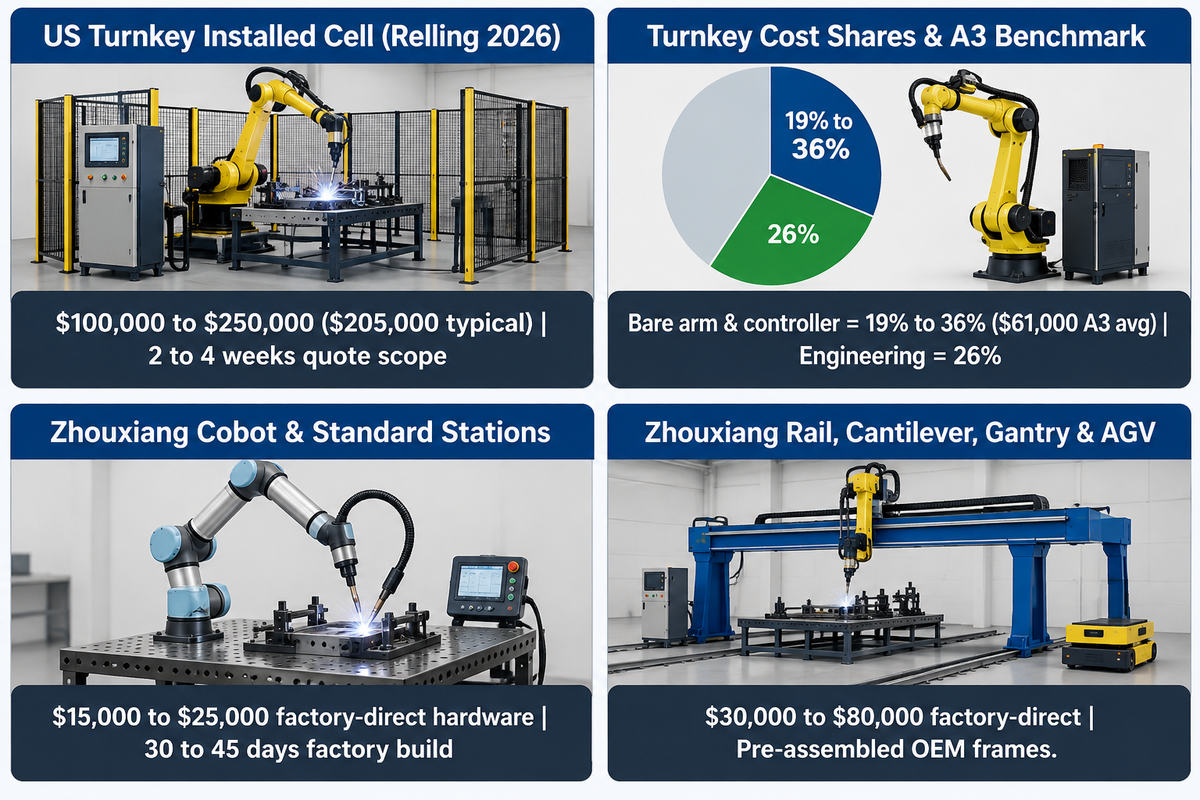
Les options logicielles, le périmètre d'étalonnage et le coût de l'intégration influencent les budgets des cellules de soudage en 2026 : aux États-Unis, les intégrateurs proposent des cellules de soudage mono-robot clés en main, installées, entre 100 000 et 250 000 $ (205 000 $ en moyenne). Les stations de travail, vendues directement par le fabricant Wuxi Zhouxiang, coûtent entre 15 000 et 25 000 $ pour les modèles cobots ou compacts, et entre 30 000 et 80 000 $ pour les modèles sur rails, cantilever, portiques ou AGV (délai de fabrication : 30 à 45 jours).
Pourquoi les devis clés en main pour les systèmes utilisant des manipulateurs sont-ils deux à cinq fois plus élevés que le coût du manipulateur seul ? Dans les plans de production américains de Relling Systems pour 2026, le bras robotisé et son contrôleur ne représentent que 19 % à 36 % du coût de la cellule installée. À titre de comparaison, les données de commandes nord-américaines d'A3 pour 2025 indiquent un coût moyen de 61 000 $ par robot. L'ingénierie, le câblage, la programmation et la mise en service sur site représentent 26 % du coût d'une cellule de soudage standard de 205 000 $ (de 22 % à 33 % selon le type de cellule), le reste étant constitué par l'outillage, la vision, les positionneurs et les dispositifs de sécurité. Les solutions de soudage standardisées, livrées directement de l'usine du fabricant, comprennent des châssis pré-assemblés, laissant à votre équipe le soin d'effectuer les raccordements aux réseaux.
Les équipes qui comparent le rendement du soudage robotisé à celui du soudage manuel doivent vérifier ce que comprend réellement l'« interface de positionnement incluse ». Dans de nombreux devis de contrôleurs, il s'agit d'un connecteur d'armoire ou d'un pilote logiciel, et non d'un plateau tournant à engrenages et de rideaux de sécurité. L'ajout d'une tête de soudage servo, d'une caméra laser 3D et d'un logiciel de processus de soudage payant représente un investissement bien plus important qu'un simple bras de soudage robotisé. Une estimation précise du retour sur investissement en termes de productivité du soudage dépend de l'analyse des options réelles offertes pour le soudage robotisé.
Quel est le prix d'une cellule de soudage robotisée complète avec interface de positionnement ?
L'évaluation des avantages du soudage robotisé par rapport aux prix réels des différentes options permet de garantir la précision des prévisions de retour sur investissement en matière de productivité du soudage. Une cellule de soudage mono-robot clé en main complète, installée en Amérique du Nord et comprenant des systèmes de protection, d'outillage et d'intégration de positionneur, coûte entre 100 000 $ et 250 000 $ (délai d'établissement des devis fermes par les intégrateurs : 2 à 4 semaines). Les postes de travail modulaires, disponibles directement auprès du fabricant Wuxi Zhouxiang, coûtent entre 15 000 $ et 80 000 $ l'unité, avec un délai de production de 30 à 45 jours.
L'interface personnalisée du positionneur d'opérateur de soudage robotisé comprend uniquement le connecteur interne de l'armoire ou le pilote logiciel. Les clients doivent toujours se procurer une table rotative, un servomoteur auxiliaire et des barrières immatérielles pour la zone de chargement.
Écosystèmes de contrôleurs OEM et spécification des postes de travail pour la fabrication de structures
Les acheteurs s'approvisionnent en systèmes d'automatisation de soudage robotisé auprès de trois niveaux de fournisseurs : les grands fabricants d'équipements robotiques (FANUC, Yaskawa, ABB, KUKA), les fabricants de procédés de soudage (Lincoln Electric, Fronius, Miller) et les constructeurs de postes de travail structuraux comme Wuxi Zhouxiang. La répétabilité des bras robotisés ZX-1410, ZX-1820 et ZX-2006 de Zhouxiang est de ± 0.08 mm pour le bras et de ± 0.05 mm pour le poste de travail.
Les installations de robots industriels continuent de se développer dans le monde entier, tant dans l'industrie du soudage que dans d'autres secteurs de la fabrication. Selon le rapport World Robotics 2025 de la Fédération internationale de robotique (IFR) , 542 000 robots industriels ont été installés dans le monde en 2024, tous secteurs confondus, ce qui représente une augmentation de 9 % du parc actif, atteignant 4 664 000 unités (dont 34 200 nouvelles unités aux États-Unis). Pour les applications courantes de soudage robotisé dans l'industrie, les principaux fabricants mondiaux de robots sont à la pointe du secteur, notamment pour les lignes de production automobile à grande vitesse. Les fabricants de procédés de soudage, quant à eux, se concentrent sur les solutions robotisées de soudage avancées pour le soudage MIG des alliages minces et le soudage à l'arc dans le domaine aérospatial.
Les usines de construction métallique et de machines lourdes sont confrontées à un problème d'encombrement plus important. Les poutres de 6 à 15 mètres de haut dépassent la portée standard d'un robot (1.4 à 2.0 m), à moins que le robot soudeur ne se déplace sur un rail au sol, en porte-à-faux ou sur un portique. Fondée en 1991 et forte de plus de 400 employés, Wuxi Zhouxiang, certifiée ISO 9001:2008 et CE, conçoit des stations de travail robotisées industrielles à 6 axes et collaboratives pour la fabrication de tôles et de poutres de forte épaisseur. Sa gamme à 6 axes comprend les modèles ZX-1410 (charge de 10 kg, portée de 1 454 mm, 170 kg), ZX-1820 (charge de 20 kg, portée de 1 730 mm, 285 kg) et ZX-2006 (charge de 6 kg, portée de 2 012 mm, 291 kg). Chaque bras est protégé par un indice de protection IP67 au niveau du poignet et IP54 au niveau du corps, et est associé à des stations mobiles AGV de 50 kVA et 2 500 kg. Pour les poutres droites de forte section et les applications de soudage à l'arc submergé à dépôt élevé, les lignes dédiées à l'assemblage de poutres en H et au soudage à l'arc submergé surpassent les cellules articulées et les solutions de soudage robotisées multi-axes.
| Modèle / Configuration de cellule | Charge utile / Portée / Étendue | Répétabilité et boîtier | Points forts du contrôle et de la détection | Prix publié / Étendue de la construction |
|---|---|---|---|---|
| Bras à 6 axes Zhouxiang ZX-1410 | Charge admissible de 10 kg / portée de 2 012 mm (170 kg) | ± 0.08 mm ; Indice de protection au poignet IP67 / Indice de protection au corps IP54 | Manipulateur compact à 6 axes pour cellules de soudage standard | Station de 20 000 $ à 25 000 $ (30 à 45 jours) |
| Bras à 6 axes Zhouxiang ZX-1820 | Charge admissible de 20 kg / portée de 2 012 mm (285 kg) | ± 0.08 mm ; Indice de protection au poignet IP67 / Indice de protection au corps IP54 | Capacité de torche élevée pour soudage GMAW tandem/refroidi à l'eau | Intégration directe du poste de travail en usine |
| Bras allongé Zhouxiang ZX-2006 | Charge admissible de 6 kg / portée de 2 012 mm (291 kg) | ± 0.08 mm ; Indice de protection au poignet IP67 / Indice de protection au corps IP54 | Enveloppe étendue de 2 m pour les cadres structurels larges | Intégration directe du poste de travail en usine |
| Station de cobots collaboratifs de Zhouxiang | Encombrement réduit de la table/du chariot mobile | Répétabilité du poste de travail de ± 0.05 mm | Enseignement de la résistance à la force + IA et suivi laser | Matériel informatique vendu directement par le fabricant, entre 30 000 et 80 000 $ |
| Station de soudage standard de Zhouxiang | Configuration de base fixe monocellulaire | Répétabilité du poste de travail de ± 0.05 mm | Robot 6 axes + équipement de soudage + base de fixation | Matériel informatique vendu directement par le fabricant, entre 30 000 et 80 000 $ |
| Poste de travail mobile AGV de Zhouxiang | Unité de 2 500 kg / vitesse de déplacement jusqu'à 2.2 km/h | ± 0.05 mm ; puissance nominale de 50 kVA | Navigation autonome au sol vers les soudures surdimensionnées | Matériel informatique vendu directement par le fabricant, entre 30 000 et 80 000 $ |
| Poste de travail ferroviaire et terrestre de Zhouxiang | Course du rail linéaire : 0.3–0.5 m/min | ± 0.05 mm ; entraînement sur rail de 4.5 kVA | Importation de fichiers CAO 3D STEP, Tekla, SOLIDWORKS et UG | Matériel informatique vendu directement par le fabricant, entre 30 000 et 80 000 $ |
| Station de portique/en porte-à-faux de Zhouxiang | Portique d'une portée maximale de 5 m pour les poutres caissons/en H | Répétabilité du poste de travail de ± 0.05 mm | Contrôle Bochu, nuage de points 3D, sonde ultrasonique et nettoyeur de torche | 40 000 $ à 80 000 $ (en porte-à-faux) / 70 000 $ à 80 000 $ (portique) |
| Cellule de soudage intégrateur clé en main États-Unis/UE | Cellule à un seul bras + installation et clôture sur mesure | Signature ISO 10218-2:2025 / R15.06-2025 | FANUC / ABB / Yaskawa + EtherNet/IP ou automate PROFINET | 100 000 $ à 250 000 $ installé (205 000 $ en moyenne, Relling) |
Avant d'émettre un bon de commande, veuillez compléter la matrice d'interface en six points ci-dessous et la joindre à votre demande de devis. Cette étape permet à une seule équipe d'ingénierie de prendre en charge l'ensemble des échanges électriques et logiciels avant les tests de réception en usine.
Matrice de brochage d'interface cellulaire à 6 points — À copier dans votre demande de devis pour le soudage robotisé :
| Paramètre | Gamme recommandée | Pourquoi cela compte | Comment vérifier |
|---|---|---|---|
| 1. Carte de protocole d'alimentation | 4–8 ms EtherNet/IP, PROFINET, EtherCAT ou 24 V + 0–10 V | Empêche les incompatibilités de protocoles RJ45 entre le bras et le poste à souder. | Correspondance des fichiers EDS du scanner/adaptateur et du tableau de rappel des tâches avant FAT |
| 2. Circuit de sécurité fonctionnelle | Cat. 3 PL d à deux canaux ; capacité d'apprentissage manuel ≤ 250 mm/s | Conforme aux normes ISO 10218-2:2025 et ANSI/A3 R15.06-2025 et audit EHS de l'usine | Test d'injection de défaut unique sur le verrouillage de porte, l'arrêt d'urgence et le STO |
| 3. Entraînement et retour du positionneur | Synchronisation cinématique servo 1–4 ms ou index PLC 4 bits + bague collectrice | Maintient un apport de chaleur constant en kJ/mm et empêche les courants de fuite dans les paliers. | Test de rotation continue du tuyau + contrôle de résistance aux bornes du support de servo |
| 4. Boucle de rétroaction du capteur de couture | Contact 50–200 V + TAST (≥ 3 mm) ou laser 3D 4–20 ms | Adapte les propriétés physiques du capteur à l'épaisseur de la plaque et à l'écartement du joint. | Déplacer la pièce d'essai de ± 3 mm sur le dispositif FAT et inspecter le joint de congé |
| 5. CAO / OLP et étalonnage | Importation STEP / Tekla / SOLIDWORKS + journal ISO 17662:2025 | Élimine les temps d'arrêt des systèmes de commande en atelier pour la production d'acier à forte mixité. | Importer un échantillon d'assemblage STEP client et vérifier la précision du compteur V/A |
| 6. Boîtier, alésoir et mise à la terre | Poignet IP67 / Corps IP54 ; ≤ 100 V OCV ; mise à la terre en étoile | Bloque les projections, les interférences électromagnétiques HF-GTAW et les défauts conformes à la norme OSHA 1910.254 | Inspecter le cycle de coupe/alésoir automatique et la mise à la terre dédiée |
Spécifiez chaque système de commande de soudage robotisé sur quatre couches. Associez une carte de soudage analogique ou de bus de terrain de 4 à 8 ms, des butées de sécurité PL d à deux canaux (capacité d'apprentissage ≤ 250 mm/s), des positionneurs servo ou indexés et des capteurs de joint d'épaisseur adaptée.
Configurer un poste de soudage robotisé pour structures métalliques ou tôles épaisses
Votre usine envisage-t-elle l'installation de portiques, de rails au sol ou de postes de travail collaboratifs pour l'assemblage de sous-ensembles lourds ? Envoyez vos plans de pièces STEP, Tekla, SOLIDWORKS ou UG ainsi que vos exigences en matière d'interface d'alimentation aux ingénieurs de Wuxi Zhouxiang.
Questions fréquentes sur les systèmes de commande de soudage robotisé
Quelle est la différence entre un contrôleur de robot de soudage et un automate programmable industriel (API) de cellule ?
Le contrôleur de mouvement du robot de soudage met en œuvre la cinématique inverse pour six axes, ainsi que la vitesse de la torche et les motifs de soudage toutes les 1 à 8 ms. Parallèlement, un automate programmable gère de 12 à 32 canaux d'E/S discrets par station. Cet automate pilote les pinces pneumatiques, les détecteurs de présence de pièces, les transferts de navette, les alésoirs de buses et l'interface homme-machine sans calculer les trajectoires continues des bras.
Toutes les sources d'alimentation pour le soudage robotisé nécessitent-elles une carte de bus de terrain Ethernet ?
Non. Le soudage MIG/MAG à tension constante, avec la vitesse de dévidage du fil et les réglages de tension mémorisés, fonctionne parfaitement grâce aux broches de démarrage/état discrètes câblées et aux deux sorties analogiques 0-10 V. Les bus de terrain Ethernet industriels tels qu'EtherNet/IP, PROFINET ou EtherCAT sont nécessaires pour l'ajustement synergique pulsé, le suivi de cordon de soudure et l'enregistrement des données de soudage.
Qu’est-ce qui provoque une erreur de délai d’attente d’amorçage d’arc dans un système de commande de soudage robotisé ?
Un délai d'amorçage d'arc se produit lorsque le contrôleur du robot envoie le signal d'amorçage de soudage au point d'allumage et que, dans un délai de 0.5 à 1.5 seconde, aucun courant ne confirme l'établissement de l'arc. Les causes fréquentes en atelier incluent une importante accumulation de calamine, des pinces de masse encrassées par les projections, des enchevêtrements de gaine, des billes de fil de silice non coupées ou une bouteille de gaz de protection vide.
Pourquoi les amorces TIG haute fréquence interfèrent-elles avec les contrôleurs de soudage robotisés ?
Les interférences radiofréquences générées par les impulsions GTAW haute fréquence peuvent perturber les circuits analogiques non blindés et créer des boucles de masse. L'utilisation de bus de terrain numériques blindés, de mises à la terre en étoile et d'éclateurs calibrés permet d'éviter les réinitialisations du contrôleur.
En quoi les contrôleurs de robots de soudage collaboratif diffèrent-ils des contrôleurs de robots industriels à périmètre délimité ?
Les robots collaboratifs utilisent des limiteurs de couple et des poignées de guidage manuel pour un apprentissage rapide en soudage cobot, tandis que les contrôleurs industriels à barrière pilotent des servomoteurs multigroupes à haute vitesse. Les armoires industrielles synchronisent des positionneurs de plusieurs tonnes ou des portiques de 5 m pour des applications de soudage intensif en plusieurs équipes. Conformément à la norme ISO 10218-2:2025, les deux types de contrôleurs requièrent une protection contre l'éblouissement de l'arc, une extraction des fumées et une protection contre le fil chaud.
Est-il possible d'adapter un générateur de soudage moderne à un contrôleur de robot plus ancien ?
Oui. Des cartes DeviceNet, EtherNet/IP ou PROFINET compatibles – ou un boîtier d'interface robotique analogique et discret universel – permettent de connecter des sources d'alimentation modernes à des contrôleurs de robots plus anciens.
La norme ISO 17662 certifie-t-elle qu'un système de commande de soudage robotisé produit des soudures conformes aux normes ?
La norme ISO 17662:2025 définit les contrôles de précision en atelier pour les instruments de commande du courant de soudage, de la tension d'arc, de la vitesse de dévidage du fil et de la vitesse de déplacement entre les équipes. L'acceptation des soudures de charpentes métalliques ou des soudures sous pression, conformément aux normes en vigueur, exige toujours un mode opératoire de soudage qualifié, un assemblage correct et un contrôle visuel ou non destructif après soudage, conformément au code de soudage des structures applicable.
Références et sources
- ANSI/A3 R15.06-2025 (Parties 1, 2 et 3) Exigences de sécurité relatives aux robots industriels et aux systèmes robotisés (harmonisées avec les normes ISO 10218-1:2025 et ISO 10218-2:2025) American National Standards Institute (ANSI de)
- Manuel technique de l'OSHA (OTM), section IV : Chapitre 4, Systèmes de robots industriels et sécurité des systèmes de robots industriels Département du Travail des États-Unis, Administration de la sécurité et de la santé au travail (OSHA)
- 29 CFR § 1910.254 Soudage et découpage à l'arc Département du Travail des États-Unis, Administration de la sécurité et de la santé au travail (OSHA)
- Soudage robotisé en toute sécurité : évaluation des risques liés aux cellules de travail, interverrouillages et mesures de protection Le fabricant / Le soudeur (Association des fabricants et des constructeurs)
- Une approche innovante de l'analyse de la fiabilité des opérateurs de robots de soudage utilisant les méthodes étendues TESEO et HEART (PMCID : PMC12595067) Instituts nationaux de la santé des États-Unis / Bibliothèque nationale de médecine
- La prochaine évolution de l'automatisation et du contrôle du soudage (Jeff Noruk) Tendances d'inspection de l'American Welding Society (AWS)
- Brevet américain US11623294B2 : Procédés et systèmes utilisant une torche intelligente avec suivi de position en soudage robotisé Office des brevets et des marques des États-Unis (USPTO / Google Patents)
- ISO 17662 Soudage, étalonnage, vérification et validation des équipements utilisés pour le soudage (Mise à jour du cycle de vie de la norme ISO 17662:2025) Organisation internationale de normalisation (ISO)
- Programmation hors ligne des robots de soudage : simulation, étalonnage et réduction du temps de cycle L'Association des fabricants et des producteurs (The Fabricator)
- Rapport 2025 de World Robotics sur les robots industriels : La demande mondiale de robots dans les usines Fédération internationale de robotique (IFR)
À propos de cette analyse d'architecture de contrôle
Ce guide compile les règles d'interface électrique, de sécurité fonctionnelle, de positionnement cinématique, de suivi de joint et d'étalonnage conformément aux normes ISO 10218-1/2:2025, ANSI/A3 R15.06-2025, OSHA 29 CFR § 1910.254, OSHA Technical Manual Section IV Chapter 4 et ISO 17662:2025. Il associe également les barèmes de coûts des intégrateurs nord-américains pour 2026 aux données d'interface robotique des équipementiers. Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd. fabrique des robots de soudage 6 axes (ZX-1410, ZX-1820, ZX-2006), des postes de travail sur rails au sol, en porte-à-faux, à portique, AGV et cobots, des positionneurs de soudage et des lignes de soudage à poutre en H. Les cartes d'option de bus de terrain et les interfaces d'automate programmable de sécurité des installations sont configurées pour chaque commande. Examiné par l'équipe technique de Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd.









