

Une équerre peut être décentrée dans un dispositif de fixation et permettre malgré tout un joint droit. Un long cordon de soudure peut démarrer au bon endroit et se déplacer à mesure que la pièce chauffe. Dans les deux cas, la torche peut être décalée par rapport au joint, et chaque situation peut nécessiter une mesure différente. Le suivi de cordon en soudage robotisé utilise les données de capteurs pour ajuster la trajectoire de la torche pendant le soudage.
Le suivi de joint en soudage robotisé utilise le retour d'information de capteurs pour ajuster la trajectoire de la torche pendant le soudage. Pour un décalage de pièce reproductible, essayez la détection tactile avant soudage ; pour un suivi précis de la pièce, testez le suivi à travers l'arc ou le profilage laser en temps réel pendant le soudage, lorsque le signal identifie le joint avec fiabilité.
Quick Specs
- Avant l'arc
- Touchez les points de référence sélectionnés ou scannez la couture pour localiser le joint.
- Pendant la soudure
- Utilisez un retour d'information d'arc ou un capteur de vision laser si le signal est maintenu tout au long du processus de production.
- Résultats des essais
- Comparer la position du joint, la correction du tracé, les soudures inspectées et les secondes par pièce acceptée.
Points clés à retenir
- Un robot peut suivre le joint et réaliser une soudure qui ne passe pas l'inspection.
- Une pièce déplacée peut ne nécessiter qu'un bref cycle de soudage. Une soudure qui bouge exige une surveillance en direct.
- Comparez les options installées sur les mêmes pièces, y compris une position de serrage inconfortable et le dernier segment de la soudure.
Quelles mesures de suivi de joint de soudage robotisé
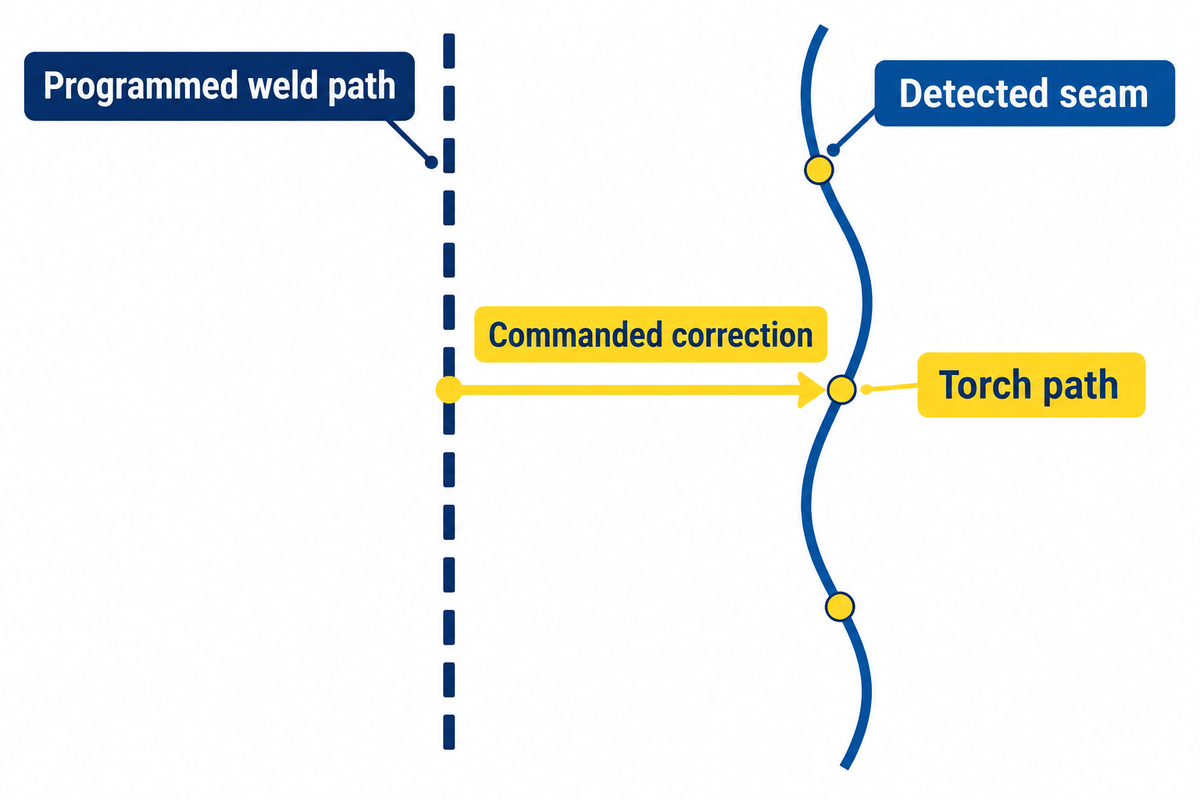
Le suivi de joint en soudage robotisé commence par deux positions. Le système de suivi compare la trajectoire de soudage programmée avec une estimation de la position du joint. La détection de joint localise la pièce ou le joint avant le début du soudage. Le suivi en temps réel utilise un signal acquis pendant l'opération. Un processus de soudage automatisé peut utiliser ces deux méthodes successivement.
Demandez au fournisseur de vous montrer quel matériel gère la détection et le suivi du joint, et à quel moment le robot commence à effectuer des corrections. Yaskawa mentionne l'utilisation de points connus sur une pièce pour ajuster le programme avant de commencer la soudure dans son guide sur la détection et le suivi des joints.
Comment un robot suit-il une soudure en temps réel ?
Le contrôleur reçoit un signal relatif à la position du cordon de soudure et détermine le déplacement de la torche. En mode de suivi d'arc, ce signal peut correspondre au courant de soudage. En mode de profilage laser, il provient de la forme d'une bande projetée sur l'image d'une caméra. Le système de contrôle applique la correction à la trajectoire du robot au fur et à mesure de la soudure.
Pour un essai, placez la position programmée, la couture détectée et la correction commandée sur la même ligne de temps ou échelle de position. Comparez-les à une référence indépendante chaque fois que la mesure est possible. Ces enregistrements vous permettent de déterminer si l'erreur provient de la détection de la couture, de la conversion de coordonnées ou du mouvement lui-même. L'étalonnage, l'apprentissage et le positionnement ont contribué à la différence entre les trajectoires de référence et les trajectoires mesurées dans le système expérimental étudié par Mou et ses collègues.
Quand la détection tactile suffit
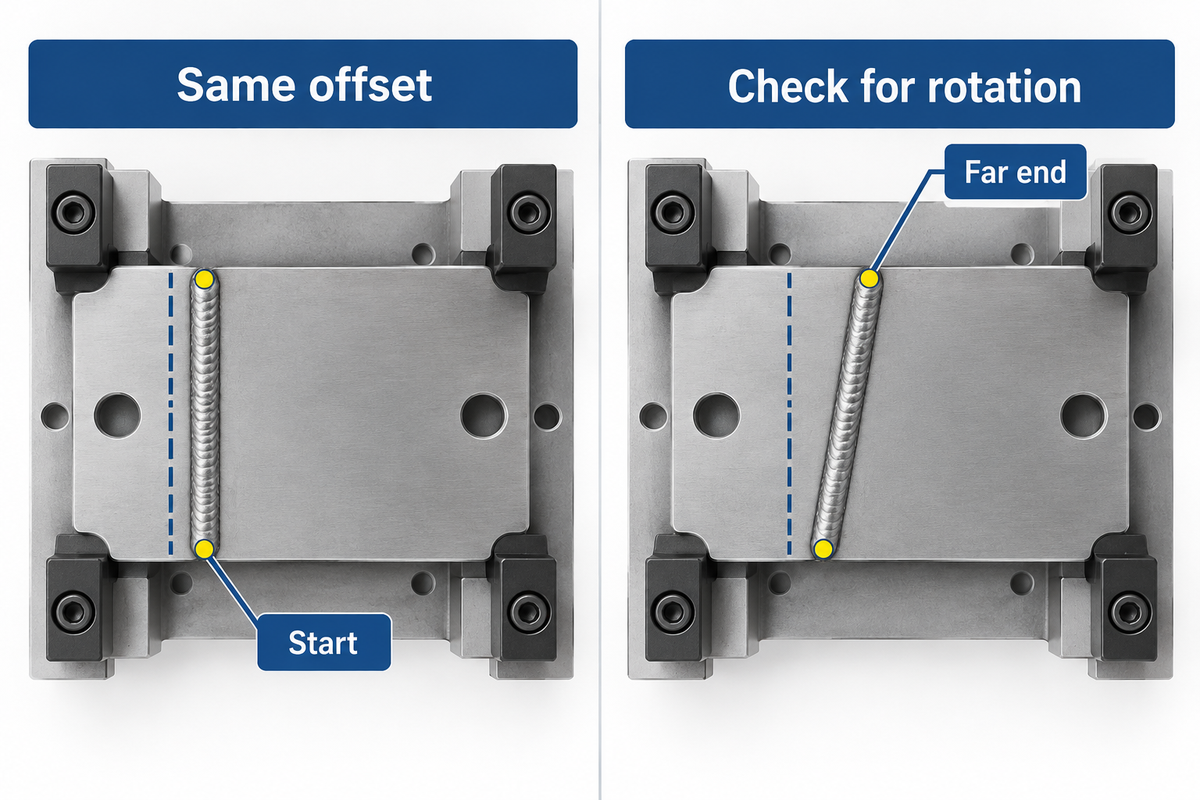
La détection tactile est utile pour le repérage des cordons de soudure avant soudage lorsque l'articulation se déplace avec la pièce et que le robot peut atteindre des surfaces conductrices connues. Lors d'un cycle de détection tactile, le contrôleur détecte le contact à des emplacements prédéfinis. Un décalage constant à ces emplacements permet de corriger la trajectoire programmée pour cette pièce. Description de la détection tactile par fil de Yaskawa
Considérons un support qui coulisse latéralement contre un guide usé. Vérifions près du début et de la fin de la soudure. Si le même décalage apparaît aux deux extrémités, le support a probablement bougé. Un résultat différent à l'extrémité nécessite de vérifier l'inclinaison ou une déformation locale. Effectuons des mesures à d'autres endroits pour distinguer les deux cas avant de demander à un intégrateur de décaler l'ensemble du parcours.
En 2020, ABICOR BINZEL estimait que la détection tactile par fil ou buse pouvait ajouter de 6 à 10 secondes à un cycle de soudage sur une pièce 2D. Pour les soudures courtes à plusieurs amorçages, il convient d'inclure le temps de palpage dans l'évaluation du cycle de soudage. Chronométrez l'approche, le retrait et les tentatives de contact sur le dispositif de soudage réel. Une plaque d'essai propre peut masquer un problème de contact apparaissant sur les surfaces de production. Les systèmes de suivi tactile du joint qui se déplacent le long du joint pendant le soudage doivent être évalués séparément en termes d'accès et de contact. Dans cet exemple, le palpage par fil est considéré comme une mesure avant soudage. Si le décalage est attribué à un localisateur usé, tenez compte du résultat observé avec un dispositif de soudage réparé lors de l'évaluation.
Quand le suivi d'arc traversant convient à la soudure
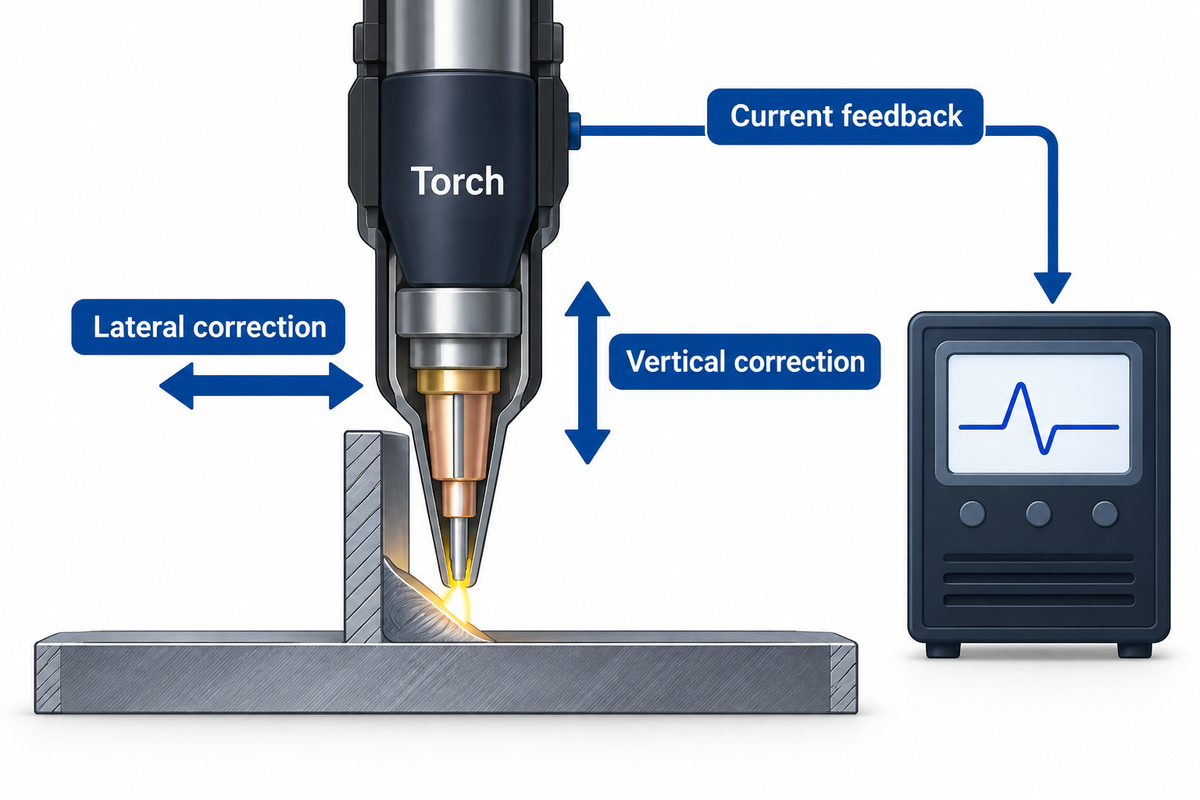
Le suivi d'arc continu est une option disponible si le signal de soudage à l'arc varie de manière répétable lorsque la torche se déplace par rapport au joint. FANUC décrit son option de suivi d'arc continu comme utilisant un retour d'information sur le courant pour ajuster la trajectoire latéralement et verticalement. FANUC indique que cette option est souvent utilisée conjointement avec la détection tactile pour localiser le début de la soudure. Pour plus d'informations, consultez la documentation FANUC relative au suivi d'arc continu.
Imaginez une longue soudure d'angle dont la position varie en fonction de la montée en température de l'assemblage lors du soudage à l'arc robotisé. Un essai de suivi de joint en continu doit utiliser le joint, la source et le processus de fabrication approuvés que l'usine exécutera. Si la technique de suivi de joint proposée nécessite un tissage, demandez à l'intégrateur de démontrer que ce tissage est compatible avec le processus approuvé. Un essai avec un processus différent ne permet pas de tester le signal de production.
Observez ce qui se passe lorsque la torche atteint une zone de soudure ou subit une autre interruption et que le retour d'information devient peu fiable. Enregistrez si l'option proposée entraîne une pause, un signalement de la pièce ou l'application d'une réponse configurée. Une étude de cas publiée par l'Association pour l'avancement de l'automatisation décrit une cellule KUKA chez Trützschler qui utilise la détection tactile avant le soudage et la détection d'arc pendant le processus. Elle donne aux acheteurs un exemple de la manière dont ces tâches peuvent être réparties sur une seule cellule. L'Association pour l'avancement de l'automatisation décrit l'installation de Trützschler.
Vérifiez quels procédés de soudage spécifiques sont pris en charge par l'option de détection d'arc proposée.
Quand le profilage laser trouve sa place
Le suivi laser des joints permet de tracer la géométrie des joints que quelques points de contact ne permettent pas de déterminer avec précision. Dans une tête de profilage, un faisceau laser trace une ligne à travers le joint. Une caméra observe l'évolution de cette ligne et le traitement d'image localise un bord ou une rainure. En triangulation laser, la caméra observe la ligne depuis un angle connu.
DAIHEN décrit une bande projetée et une caméra sur son système FD-QT pour le contrôleur de la série FD. DAIHEN répertorie 12 géométries d'articulation intégrées pour ce modèle. Comparez ces géométries avec l'articulation représentée sur votre schéma. Documentation des capteurs robotiques DAIHEN.
En soudage laser automatisé, le faisceau qui forme la soudure laser a une fonction différente de la ligne projetée utilisée par le capteur de profil pour le guidage du soudage. Demandez au fournisseur d'identifier les deux systèmes optiques dans sa proposition si la cellule les utilise.
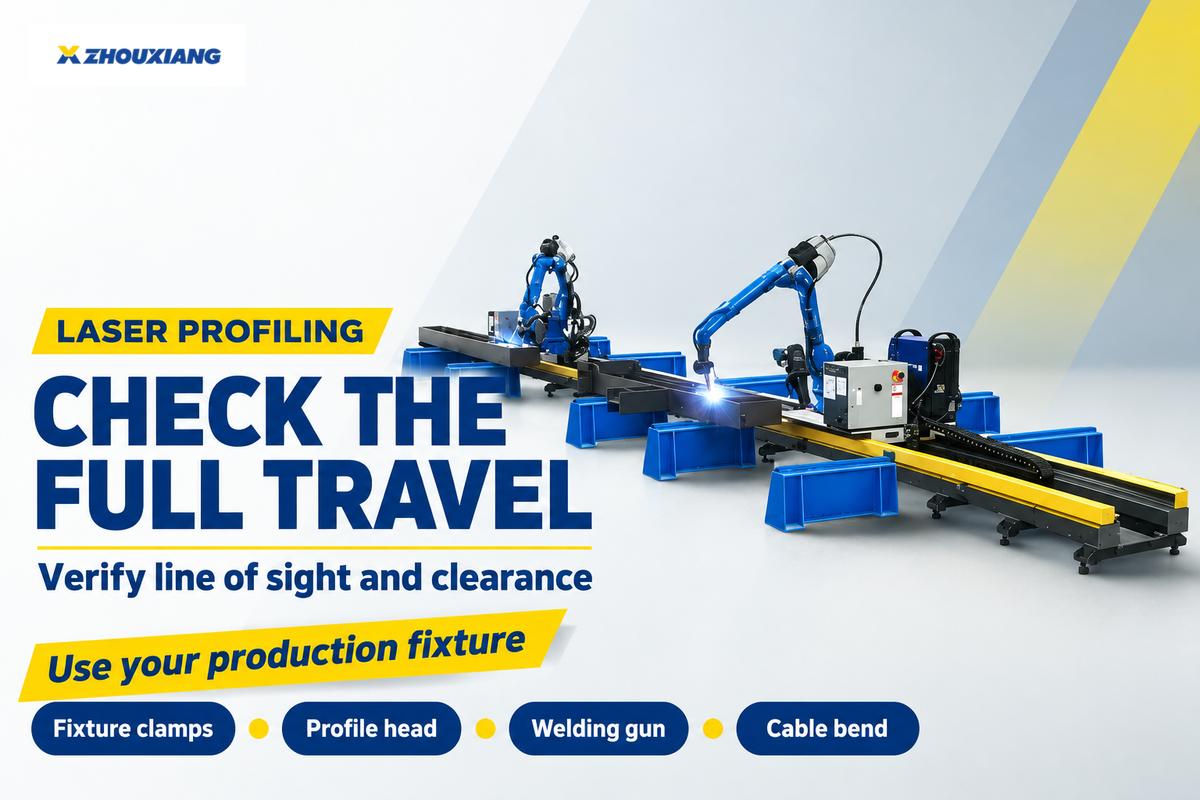
Un pré-scan enregistré cartographie le joint avant l'amorçage de l'arc. Pendant le soudage par le robot, un profileur situé en amont de la torche échantillonne le joint à une courte distance, et le contrôleur ajuste le profil à la trajectoire. Essayez de déplacer la tête sur toute sa course. Une pince peut masquer la ligne laser. Vérifiez le dégagement nécessaire pour la tête de profilage, même là où le pistolet de soudage peut déjà passer. Demandez à votre fournisseur les dimensions combinées du support du capteur et de la tête de soudage, y compris le coude du câble. Consultez le guide de suivi optique des joints d'ABICOR BINZEL.
Une expérience menée avec Sensors a révélé des écarts moyens des points caractéristiques inférieurs à 0.5 mm dans les directions X et Z, après un positionnement précis sur les rainures droites et courbes testées. Comment le fournisseur a-t-il mesuré la précision de suivi pour vos types d'assemblages ? Si son test ne mentionne que la position de soudure détectée, demandez une seconde mesure au niveau de la torche. Pour une comparaison de la précision de soudage, associez chaque position détectée à une position de torche mesurée sur la même échelle de coordonnées. Un test optique doit inclure des cas pouvant entraîner une perte de profil. Une autre expérience a mis en évidence la perte de détails détectables du cordon de soudure lorsque de fortes interférences d'arc ont surexposé l'image. Le document sur le positionnement des caractéristiques présente les résultats des deux rainures de test . Le document sur les interférences d'arc illustre les échecs d'extraction des caractéristiques.
Choisir en fonction du mouvement de l'articulation
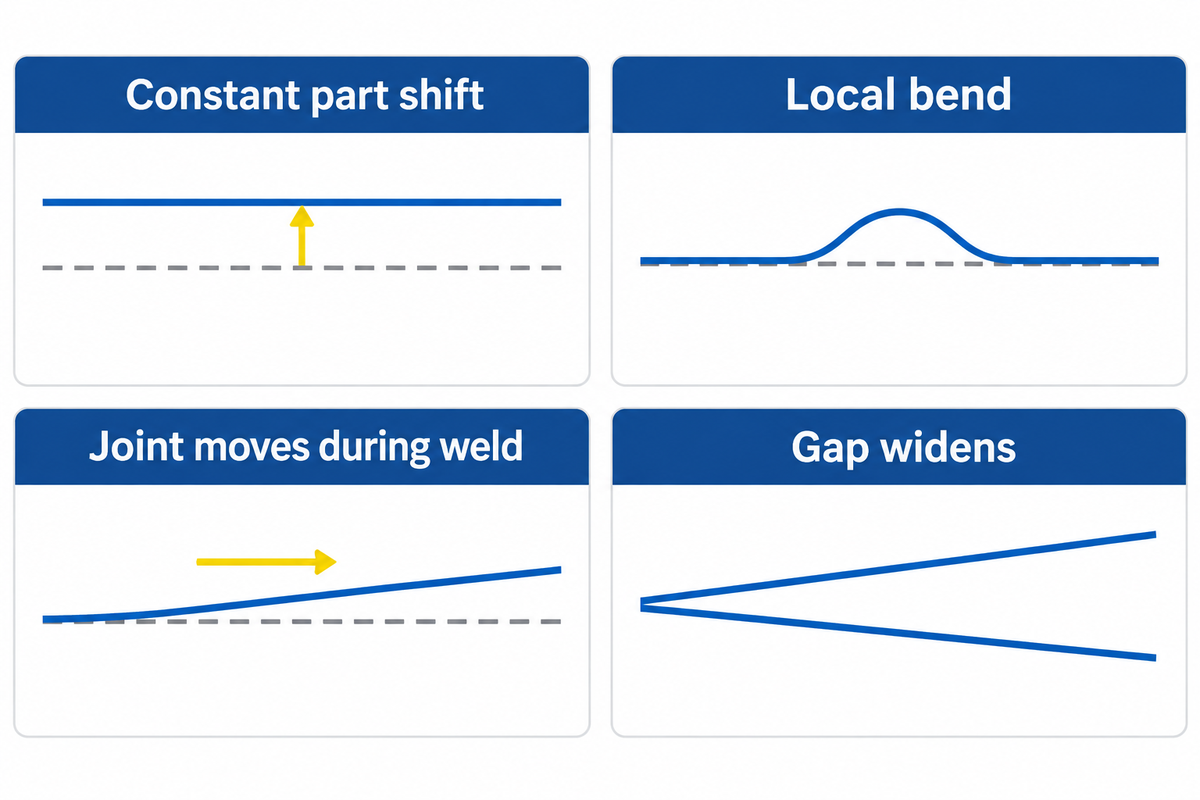
Mesurez l'écart entre la couture programmée et la couture réelle au début, au milieu et à la fin de plusieurs pièces. Déterminez ensuite à quel moment cet écart apparaît. Différents tests sont effectués selon que l'écart est constant, qu'il existe déjà une courbure ou qu'une déviation se produit pendant le soudage. Comparez la technologie de soudage envisagée avec le comportement observé.
Si un soumissionnaire promet un suivi précis des coutures, fournissez-lui les pièces nécessaires pour qu'il puisse le démontrer. Utilisez le tableau pour transformer le motif observé en un cahier des charges d'essai.
| Type de variation observé dans l'essai | Candidat à tester | Ce qu'il faut vérifier |
|---|---|---|
| Changement de poste constant | Vérifiez le dispositif et testez le contact des fils à des endroits connus. | Mesurer le résidu à l'extrémité opposée après application du décalage. |
| La pièce tourne dans le dispositif de fixation | Emplacements des sondes révélant la rotation. | Vérifiez si la correction de la pièce supportée laisse la couture dans sa tolérance aux deux extrémités. |
| courbure locale présente avant soudage | Essayez un pré-scan laser où le profil reste visible. | Comparez la trajectoire enregistrée avec les points mesurés indépendamment autour du virage. |
| Le joint bouge au fur et à mesure que la soudure progresse | Comparer le suivi laser en arc continu et le suivi laser en direct sur la recette de production. | Comparez la position de la torche à la vitesse prévue et près de la fin de la soudure. |
| Signal d'arc incohérent | Testez un autre mode de détection pris en charge sur la même articulation. | Consignez les moments où le signal devient non fiable pour la recette approuvée. |
| Vue optique obstruée | Essayez un autre support ou une autre méthode de détection. | Revérifiez le dégagement et la visibilité au niveau des fixations et des angles. |
| Le positionneur amène l'articulation à travers un chevauchement | Essayez le mode de suivi proposé avec le positionneur en marche. | Enregistrez le moment où la correction commence et son comportement pendant la période de chevauchement. |
| L'écart se creuse au-delà de la plage approuvée | Demandez l'arrêt proposé, le drapeau ou l'adaptation approuvée. | Vérifiez l'état enregistré et le sort de la pièce. |
| Aucune déviation significative | Conservez la configuration actuelle comme cas de comparaison. | Confirmer la production et l'inspection sur l'ensemble des pièces représentatives. |
La détection d'un écart implique une seconde décision. Un système de suivi de soudure peut suivre le centre d'une rainure qui s'élargit lorsque l'écart de soudure dépasse la plage admissible pour cette opération. Une étude sur le soudage adaptatif a utilisé des mesures d'écart avant soudage pour calculer les conditions de soudage pendant celui-ci. Si un fournisseur propose un ajustement des paramètres de soudage, demandez-lui quels paramètres il utilise et comparez sa réponse avec vos limites approuvées, en vous référant au guide des paramètres de soudage robotisé . ( Sharif et al., Quarterly Journal of the Japan Welding Society )
Suivi des tests sur les pièces de production
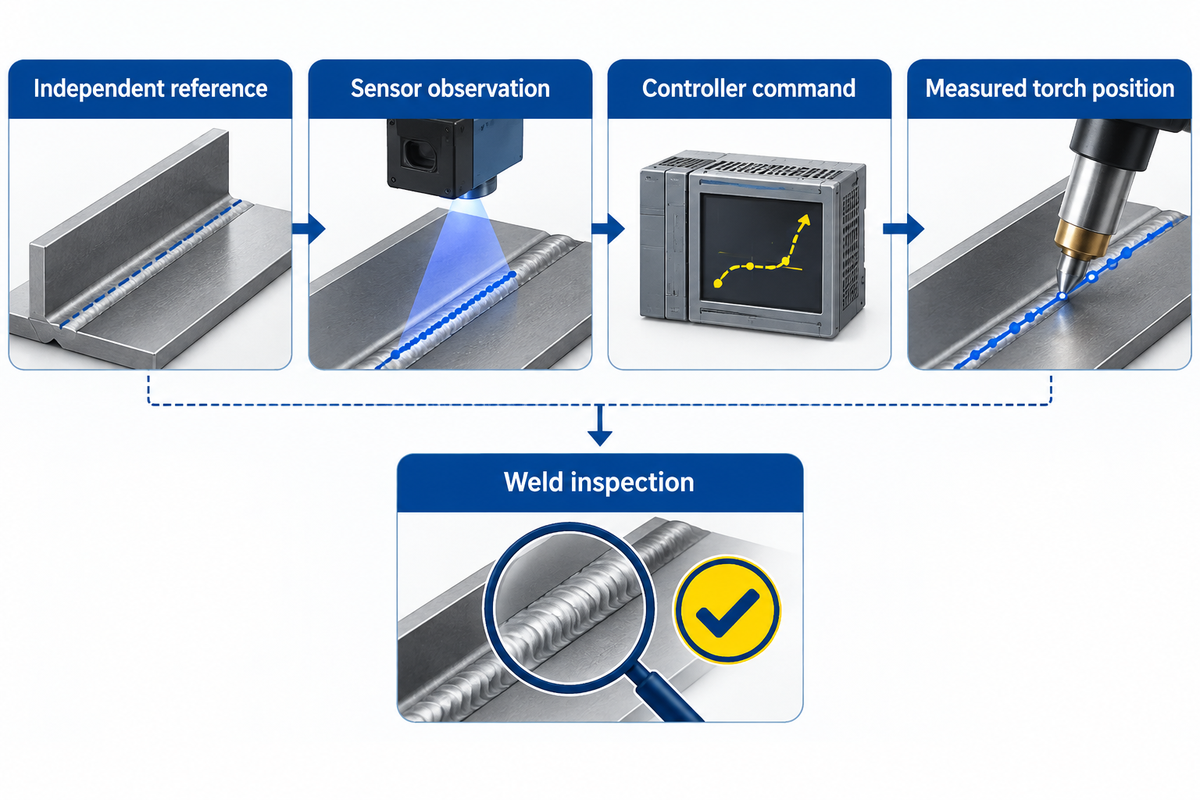
Un essai de réception pertinent permet de retracer chaque soudure jusqu'à la pièce, le montage, la fiche de production et les données de suivi. Définissez les tolérances avec l'équipe qualité avant la démonstration. Réalisez les mêmes essais avec le même ensemble de pièces sur les deux configurations. Incluez la position du montage présentant le jeu le plus faible, la plage d'ajustement normale et toute condition récurrente perturbant la mesure.
| Enregistrement | Que capturer | décision qu'elle soutient |
|---|---|---|
| Pièce et accessoire | Identifiant de la pièce, identifiant du dispositif de fixation et ordre de production. | Attachez le journal du contrôleur à la pièce inspectée. |
| État articulaire | Type de couture, assemblage et zones d'accès limité. | Identifiez si le défaut est concentré dans des zones particulières. |
| Recette et vitesse | Recette de travail approuvée et vitesse de déplacement prévue. | Vérifiez que les deux options ont exécuté la même tâche. |
| Référence de couture indépendante | Référence mesurée au début, au milieu et à la fin. | Fournir une base de comparaison avec la lecture du capteur. |
| Observation par capteur | Position et heure ou position de la couture détectée le long du parcours. | Trouvez à quel moment l'estimation s'écarte pour la première fois de la référence. |
| Commande du contrôleur | Correction de trajectoire demandée aux mêmes positions. | Observez à quel moment le contrôleur a commencé à appliquer le décalage. |
| Position de la torche mesurée | Trajectoire observée de la torche dans le repère partagé. | Comparez le résidu réel avec la limite de pièce convenue. |
| Perte et disposition du signal | Lieu de l'événement, réponse enregistrée et devenir des pièces. | Vérifiez qu'un signal perdu est visible dans l'enregistrement de l'essai. |
| Temps de cycle et inspection | Temps écoulé, nombre accepté, résultats de l'inspection et retouches. | Comparer le temps de passage par pièce acceptée à la qualité de la soudure. |
Un essai de soudage circonférentiel permet de déterminer l'endroit où le positionneur ramène la soudure à son point de départ. Horodatez la première correction valide ainsi que les profils manqués dans la zone de chevauchement. Cela permet de déterminer si la position de la soudure a changé avant ou après la suppression du retour d'information.
La qualité des soudures doit être attestée par des preuves tangibles. Les données de suivi indiquent où le système a détecté le joint et comment il a réagi. Le capteur peut maintenir la torche centrée sur le bain de fusion alors que la soudure finie nécessite encore un contrôle. Utilisez la méthode d'inspection convenue et vérifiez la pénétration de la soudure si nécessaire. La norme ISO 17662:2025 traite de l'étalonnage, de la vérification et de la validation des équipements de production de soudage, mais exclut ces exigences relatives aux contrôles de conformité des produits finis.
Comparer le coût d'installation du système de suivi
Deux systèmes de suivi de cordon de soudure peuvent utiliser un matériel similaire tout en nécessitant des adaptations différentes pour communiquer avec le robot et la source d'alimentation. La comparaison des offres exige que les deux soumissionnaires proposent un prix pour un même essai de production et utilisent les mêmes limites de périmètre. Le NIST identifie les interfaces des dispositifs et des capteurs comme une source d'intégration personnalisée (voir le programme d'intégration des systèmes robotiques du NIST ).
Quels sont les facteurs qui influencent le prix d'une modernisation du suivi des coutures ?
Le capteur, les options de contrôleur prises en charge, les travaux mécaniques et le temps de mise en service influent sur le prix d'installation d'une cellule de soudage industrielle. Vérifiez si les devis pour le système de soudage incluent le montage, les câbles, le logiciel et les essais répétés. Demandez un détail des coûts liés aux arrêts planifiés et à la maintenance afin de pouvoir comparer les deux offres.
| Ligne de citation | Portée incluse à confirmer |
|---|---|
| Matériel et options | Options du système de capteurs, du support, des câbles et du contrôleur selon la version. |
| Intégration cellulaire | Modifications des dispositifs ou des montages, étalonnage, interface source et programmation des tâches. |
| Acceptation de la production | Pièces de rechange, inspection, transfert de responsabilité à l'opérateur et toute nouvelle production après correction. |
| Temps de plantation et entretien | Temps d'arrêt lié à l'installation, nettoyage, pièces de rechange et assistance après la mise en service. |
Dans cet exemple, comparez le rendement et le temps de soudage pour deux options partant d'un même lot et utilisant la même règle de contrôle. L'option A prend 72 minutes et produit 92 pièces conformes, soit 46.96 secondes par pièce. L'option B prend 78 minutes et produit 97 pièces conformes, soit 48.25 secondes par pièce. L'option A est donc plus rapide par pièce conforme. L'option B produit cinq pièces conformes supplémentaires issues du même lot et prend six minutes de plus. Utilisez l'indicateur le plus adapté aux contraintes réelles de votre usine.
Vérifier l'adéquation du contrôleur et du fournisseur
Évaluer la compatibilité avec le robot, la version du contrôleur, la source d'alimentation de soudage et le mode de correction pris en charge. Pour les robots de soudage traditionnels équipés d'anciens contrôleurs : vérifier la disponibilité des options pour la version logicielle à l'aide du code d'option ou du document d'interface. Pour le soudage TIG, vérifier si l'option est spécifiée pour le procédé et la source d'alimentation. Inclure le test de réception dans le devis.
Attribuez la responsabilité de l'étalonnage, du comportement en cas de perte de signal et du support à la partie capable de vérifier la réponse et de répéter le test de réception après une modification du contrôleur ou de la source d'alimentation. Indiquez le contact à utiliser pour la maintenance lorsqu'une modification de la machine à souder affecte les données des capteurs. Pour une cellule exécutant plusieurs applications de soudage, identifiez celles qui nécessitent une configuration ou un étalonnage spécifique des capteurs.
Envoyez au fournisseur de la cellule un schéma d'assemblage, des photos du dispositif de fixation et la vitesse de déplacement prévue. Indiquez la zone la moins accessible et décrivez la procédure de contrôle de la soudure en production. La gamme de robots de soudage collaboratif Zhouxiang intègre un système de suivi par vision laser. Apportez le compte rendu d'essai lors de votre demande de configuration d'un robot de soudage Zhouxiang afin que la proposition précise le contrôleur, le capteur et les conditions d'assemblage concernés.
Questions fréquemment posées
Quand le suivi de joint est-il nécessaire dans une cellule de soudage automatisée ?
Le suivi en temps réel s'avère utile lorsque l'articulation s'écarte de la trajectoire programmée pendant l'usinage et que le retour d'information proposé permet de détecter ce changement. Il convient de vérifier en premier lieu les dispositifs de fixation et les joints des pièces de production. Si l'ensemble de l'articulation se déplace avant le début de l'arc, une correction de la position de la pièce peut résoudre le problème et réduire le cycle de détection.
Le suivi de joint peut-il fonctionner sur un soudage de tuyau robotisé ?
Oui, à condition que le capteur puisse détecter le joint autour du tuyau et que le robot et le positionneur soient coordonnés. Un opérateur de la communauté robotique ABB a indiqué que l'arc a démarré au bon endroit. La torche s'est ensuite brièvement éloignée du joint. Le retour d'information du système de suivi a corrigé la trajectoire. Si le système proposé utilise une transition similaire, demandez un essai sur votre dispositif. Documentez les deux côtés de la transition et tout chevauchement. Discussion au sein de la communauté robotique ABB.
Est-il possible de moderniser un robot de soudage existant avec un système de suivi de joint ?
Une mise à niveau est envisageable si le contrôleur prend en charge l'entrée proposée et peut appliquer la correction de trajectoire nécessaire. Il faut également prévoir suffisamment d'espace pour installer le matériel et acheminer ses câbles sur toute l'amplitude de mouvement. Renseignez-vous sur la version du contrôleur, son alimentation et les options disponibles, puis testez le système à la vitesse prévue.
Un système de suivi de couture laser peut-il vérifier la pénétration ?
Non. Le système de suivi de joint laser indique la géométrie ou la position du joint. Vérifiez la pénétration de la soudure selon la méthode spécifiée pour la pièce.
Le suivi de joint permet-il de corriger un écart qui s'accroît le long de la soudure ?
Non. Le système de suivi permet de maintenir la torche centrée à mesure que l'ouverture s'agrandit. Comparez l'écart mesuré à la plage admissible pour la tâche avant de choisir une butée, un repère ou un réglage approuvé.
Références et sources
- Mou et al. sur les trajectoires de référence et mesurées dans le suivi de soudage robotisé.
- Étude de cas de l'Association pour le progrès de l'automatisation sur les capteurs tactiles et d'arc
- Étude par capteurs du positionnement précis des éléments dans les rainures droites et courbes
- Expérimentation de capteurs sur la détection en présence d'interférences d'arc
- Étude du Journal trimestriel de la Société japonaise de soudage sur les conditions de soudage basées sur l'écartement
- Domaine d'application de la norme ISO 17662:2025 pour les équipements de soudage de production
- Recherches du NIST sur l'interopérabilité et l'intégration des systèmes robotiques









