
Aktualisiert im November 2026 · Leitfaden für die Entwicklung und Integration industrieller Roboter-Lichtbogenschweißzellen
Ein Steuerungssystem für das Schweißen eines Industrieroboters verteilt die Echtzeitausführung auf vier Hardware-Schränke anstatt auf einen zentralen Rechner. Die Sechs-Achs-Robotersteuerung berechnet die Bahninterpolation alle 1 bis 8 ms. Eine separate Schweißstromquelle regelt Lichtbogenspannung und Schweißstrom mit mikrosekundenschnellen Wechselrichtergeschwindigkeiten. Gleichzeitig überwacht eine Zweikanal-Sicherheits-SPS die Zellentore gemäß ISO 10218-2:2025 und ANSI/A3 R15.06-2025 . Ein vierter Antrieb dreht das Werkstück auf den Schweißpositionierern.
Erstkäufer von Roboterautomatisierungssystemen gehen oft fälschlicherweise davon aus, dass der Roboterarm direkt Stromstärke, Lichtvorhänge und Drehtische steuert. Undisziplinierte Vorgehensweisen in der Entwicklung, wie die Verwendung ungeschirmter analoger Leitungen oder einkanaliger Relais, führen zu Verzögerungen bei der Inbetriebnahme. Hohe Schweißgenauigkeit und Produktivität beginnen mit der genauen Zuordnung von Signalbelegungen und Pins in jedem Schaltschrank, bevor die Geräte bestellt werden.
Kurzübersicht: Steuerungssystem für Roboterschweißen – Zeitmessung, Schnittstellen und Sicherheitsschwellenwerte
| Vier Hardware-Steuerungsebenen | 6-Achs-Robotersteuerung, Wechselrichter-Schweißstromquelle, Zweikanal-Sicherheits-SPS und Positionier-/Zellen-SPS |
| Inter-Controller-Handshake-Budget | 4 bis 8 ms zyklischer Feldbusaustausch; 0.5 bis 1.5 s Start-Halte-Timeout für Lichtbogenaufbau |
| Schnittstellenebenen für Stromquellen | Festverdrahtete 24-V-Diskretspannungs- und Analogspannungskanäle im Vergleich zu EtherNet/IP, PROFINET, EtherCAT oder OEM-Schweißbus |
| Manuelle Teach-Pendel-Geschwindigkeitsbegrenzung | ≤ 250 mm/s (10 in./s) mit 3-Positionen-Aktivierungsschalter (OSHA OTM Abschnitt IV Kap. 4 & ISO 10218-1:2025) |
| Lichtbogen-Elektrik & Kalibrierungsregeln | ≤ 100 V automatischer Leerlaufkondensator & geerdeter Rückleiter (OSHA 29 CFR 1910.254); Kalibrierung gemäß ISO 17662:2025 |
| Budget und Baufenster für Mobilfunknetze bis 2026 | 15,000 bis 80,000 US-Dollar für direkt vom Hersteller gelieferte Arbeitsplätze (30 bis 45 Tage, Zhouxiang) im Vergleich zu 100,000 bis 250,000 US-Dollar für schlüsselfertige US-Zellen (Relling 2026) |
Was ist ein Roboterschweißsteuerungssystem? Signalzuordnung für 4 Teilsysteme
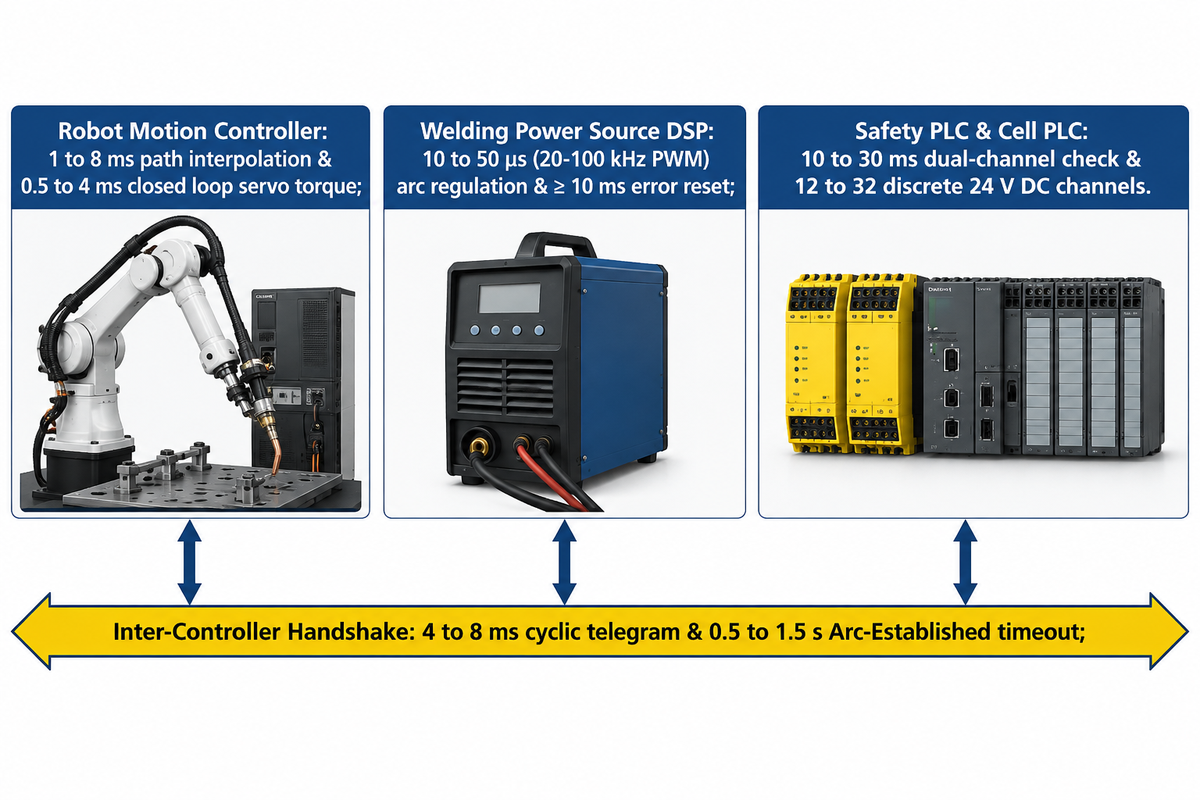
Ein Roboterschweißsystem unterteilt die Ausführung in vier Steuerungsbereiche: Lichtbogenregelung des Inverters im Mikrosekundenbereich, Interpolationsschleifen für Roboter- und Positionierbahnen (1–8 ms), Zweikanalprüfungen der Sicherheits-SPS (10–30 ms) und Hilfssequenzen der Zell-SPS (50–250 ms). Die Kommunikation zwischen den Steuerungen erfolgt innerhalb eines Zeitrahmens von 4–8 ms, und die Lichtbogenzündung wird nach 0.5–1.5 Sekunden signalisiert.
Betrachten Sie eine Roboterschweißzelle eher als ein OP-Team denn als einen einzelnen Chirurgen. Die Robotersteuerung führt den Schweißbrenner entlang einer dreidimensionalen Schweißbahn. Gleichzeitig ermöglicht der Wechselrichter als Stromquelle einen schnelleren Metalltropfentransfer, als das schnellste Gelenk des Roboterarms reagieren kann. Gemäß OSHA Technical Manual Section IV, Chapter 4 , verbinden industrielle Steuerungssysteme Manipulator, Programmiergerät, Endeffektor und Peripheriegeräte. Nicht synchronisierte Eingangssignale von Peripheriesteuerungen können zu unvorhergesehenen Roboterbewegungen führen, wenn die Signalzuordnung unklar ist.
Alle automatisierten Schweißvorgänge durchlaufen einen sechsstufigen Prozessablauf zur Steuerung der Schweißsequenz. Zunächst positioniert der Schweißarm die Drahtspitze am Startpunkt und aktiviert die Gasvorzufuhr für 0.2 bis 0.5 Sekunden. Im zweiten Schritt gibt die Schweißsteuerung das Startsignal frei, während der Arm stillsteht. Anschließend zündet das Schweißgerät den Lichtbogen und sendet das Statusbit „Lichtbogen gezündet“. Wird die Bestätigung nach 0.5 bis 1.5 Sekunden nicht erreicht, führt dies zu einem Lichtbogenzündfehler und zum Abbruch des Prozesses. Im vierten Schritt beschleunigt der Arm entlang der Naht auf die programmierte Schweißgeschwindigkeit. Im fünften Schritt, am Nahtende, führt die Steuerung eine Kraterfüllung durch, um Schwindrisse zu vermeiden. Im sechsten Schritt gibt der Inverter einen Millisekunden-Rückbrennimpuls und eine Drahtelektrodenprüfung aus, bevor der Brenner in die Reibstation zurückfährt.
Bei der Konfiguration ihres ersten Schweißroboters vernachlässigen Kunden häufig die Verdrahtung der Hilfsstationen in ihren Schaltplänen. Pneumatische Spannvorrichtungen, Näherungssensoren für Werkstücke, Absaugklappen und Düsenaufweiter benötigen 12 bis 32 separate 24-V-DC-Kanäle. Durch die Auslagerung dieser Aufgaben an eine kompakte Zellen-SPS kann sich die Roboter-CPU auf die Bahnsynchronisation konzentrieren.
Welches Steuerungssystem wird zur Steuerung des Roboterschweißprozesses verwendet?
Industrielle Roboterschweißanlagen basieren auf einem hierarchischen, geschlossenen und verteilten Steuerungssystem. Dieses integriert einen Sechs-Achs-Servobewegungsregler, einen Hochfrequenz-Wechselrichter-Stromversorgungsregler und eine Zweikanal-Sicherheits-SPS. Bewegungsregelkreise werden im Millisekundenbereich aktualisiert, Wechselrichterstromregelkreise im Mikrosekundenbereich geschaltet.
Ein verteiltes Steuerungssystem wird für viele Schweißarten und eine Vielzahl von Schweißprozessen eingesetzt. Dieselbe Steuerungshierarchie findet Anwendung beim Metall-Lichtbogenschweißen, WIG-Schweißen, Plasmaschweißen, Roboter-Plasmaschneiden, Widerstandsschweißen sowie Punkt- und Laserschweißen. In einer Laser- oder Strahlschweißzelle ersetzt ein Faserlaser den Lichtbogenumrichter, wobei der Bewegungsablauf von 4 bis 8 ms beibehalten wird.
| Signalcluster | Ursprungskabinett | Empfangshardware | Typisches Signalmedium | Zyklus-/Timeout-Fenster |
|---|---|---|---|---|
| 1. 6-Achsen-Gelenk-Servo-Drehmoment- und Encoder-System | Roboter-Bewegungssteuerung | Arm-Wechselstrom-Servoverstärker und Encoder | Proprietärer Hochgeschwindigkeits-Servobus | 0.5 bis 4 ms geschlossene Regelschleife |
| 2. Schweißstart- und Auftrags-/Sollwertbefehl | Roboter-Bewegungssteuerung | Schnittstelle zur Schweißstromquelle | 24 V DC + 0–10 V analog oder Feldbus | 4 bis 8 ms zyklisches Telegramm |
| 3. Lichtbogen hergestellt & Hauptstromstatus | Schweißstromquelle | Roboter-Bewegungssteuerung | 24-V-Digitaleingang oder Feldbusbit | 0.5 bis 1.5 s Bewegungs-Halte-Tor |
| 4. PWM-Wellenform des Wechselrichters & Drahtzuführung | Schweißstromquelle DSP | IGBT-Brücke & 4-Rollen-Drahtzuführung | Interner Wechselrichterbus / LocalNet | 10 bis 50 μs (20–100 kHz PWM) |
| 5. Quellenfehler zurücksetzen & Drahtkontaktprüfung | Roboter-Bewegungssteuerung | Schweißstromquelle | 24-V-Impuls oder Feldbus-Reset-Bit | ≥ 10 ms Rücksetzimpuls (Fronius-Spezifikation) |
| 6. Not-Aus, Torverriegelung und Lichtvorhang | Sicherheits-SPS / Sicherheitsrelais | Roboter-STO & Schweißer-Sicherheitskontaktor | Zweikanal-24-V-OSSD- oder CIP/PROFIsafe-System | 10 bis 30 ms Zweikanalprüfung |
| 7. Koordinierte 7./8. Positionierachsen | Roboter-Mehrgruppenlöser | Hilfsservoantrieb & Getriebekopf | OEM-Servobus / CIP Motion / EtherCAT | 1 bis 4 ms kinematische Synchronisation |
| 8. Nahtverfolgungs-Offsetvektor | 2D/3D-Laserkamera oder TAST-Board | Roboterbahnkorrekturregister | Industrielles Ethernet / Sensor-Ethernet | Echtzeit-Pfadverschiebung von 4 bis 20 ms |
| 9. Brennerreibahle, Drahtschneider und Klemmen | Zell-SPS (oder Roboter-Hilfs-E/A) | Magnetventile & Reibahlenstation | Diskrete 24-V-DC-E/A-Stromsenke/Stromversorgung | 50 bis 250 ms Stationssequenz |
Schnittstellen für Schweißstromquellen: Festverdrahtete 0–10V analoge vs. digitale Feldbusschnittstellen
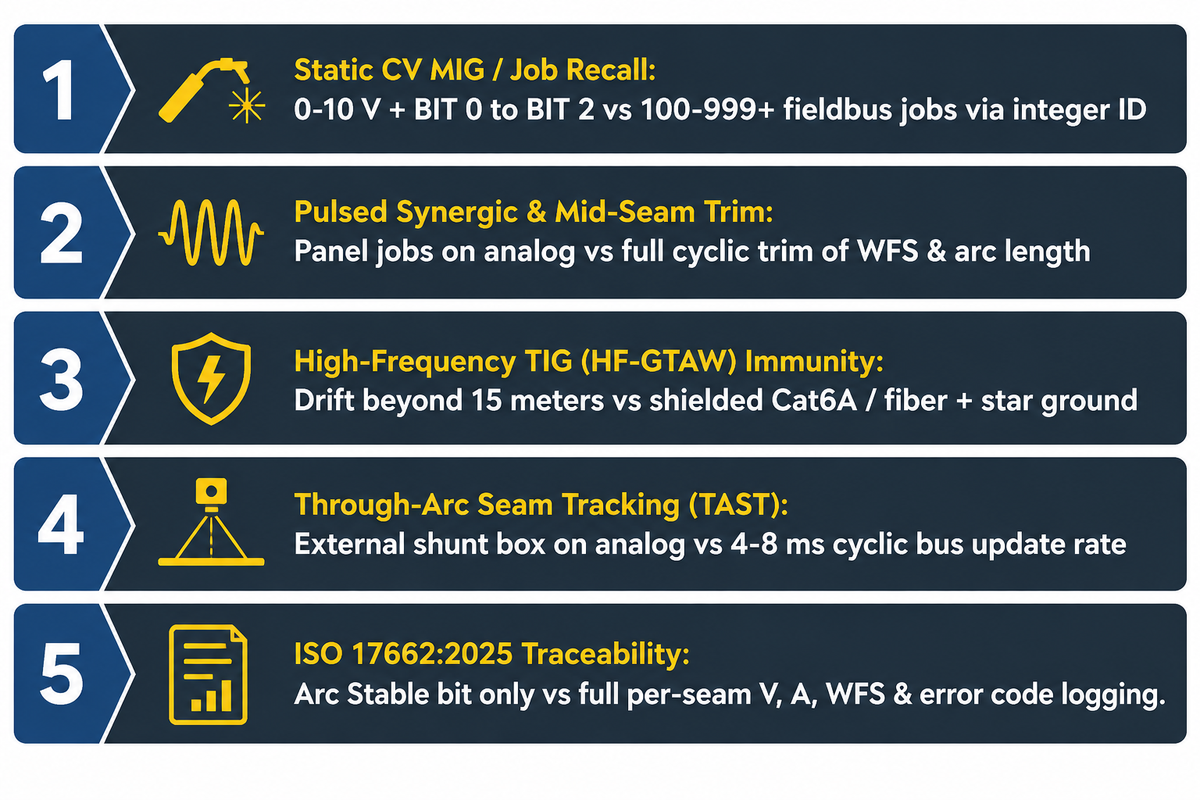
Für die Basisfunktionen werden 24-V-Diskreteingänge und 0- bis 10-V-Analogausgänge für MIG-Schweißen mit konstanter Spannung und binärem Auftragsabruf verwendet. Für erweiterte Schweißverfahren mit 100 bis über 999 gepulsten Synergieprogrammen, Echtzeit-Nahtverfolgung und Datenerfassung pro Schweißnaht empfiehlt sich stattdessen ein digitaler Feldbus mit 4 bis 8 ms Reaktionszeit.
Es hält sich hartnäckig der Mythos, dass festverdrahtete analoge Schnittstellen nur einen statischen Zeitplan unterstützen. Die Handbücher der Originalhersteller widerlegen diesen Mythos jedoch. Die Dokumentation der Schnittstellen Fronius ROB 4000 und ROB 5000 widerlegt dies: Der ROB 4000 sendet analoge Schweißstrombefehle von 0 bis 10 V, während die Modusauswahl weiterhin am Bedienfeld des Schweißgeräts erfolgt. Der ROB 5000 bietet zusätzliche Funktionen wie diskrete Binärbits (Bit 0 bis Bit 2) und die vom Roboter ausgelöste Jobmodus-Wiederherstellung. Er verfügt außerdem über Berührungserkennung, aktives Prozessfeedback und einen 10 ms langen Quellfehler-Reset-Impuls, der ohne Ethernet-Verkabelung auskommt.
Bei Prozessen mit engen Toleranzen, wie z. B. dem gepulsten synergischen Trimmen und der Nahtverfolgung, sind digitale Feldbusse unerlässlich. Digitale Feldbusverbindungen unterstützen zudem die automatisierte Protokollierung der Schweißqualität. Ingenieure, die die Parameterfenster und die Sollwertrückverfolgbarkeit des Roboterschweißens überprüfen , lesen die Ist-Werte für Spannung, Stromstärke und Drahtvorschubgeschwindigkeit über zyklische Busdaten aus. Nordamerikanische Werke nutzen überwiegend EtherNet/IP oder DeviceNet, europäische Werke hingegen überwiegend PROFINET oder EtherCAT. OEM-Schweißbusse wie ArcLink XT laden Menüs direkt auf die Roboterbedieneinheit.
Lange Kabellängen und hochfrequente Lichtbogenzündungen stellen eine weitere Herausforderung dar. Ab einer Kabellänge von 15 Metern treten in den Niederspannungs-Analogleitungen Spannungsabfälle auf, die zu ungleichmäßiger Drahtvorschubgeschwindigkeit führen. Hochfrequente Lichtbogenzündungen beim Wechselstrom-WIG-Schweißen strahlen hochfrequente Störungen in ungeschützte Analogkabel ab. Diese Störungen können Halbleiter-Controllerplatinen zerstören, wenn keine Sternpunkt-Erdung, kalibrierte Funkenstrecken und geschirmte Feldbusleitungen vorhanden sind. Selbst passende RJ-45-Buchsen an einem Roboterarm und einer Schweißmaschine verhindern die Kommunikation, wenn die Protokolle unterschiedlich sind. Ein PROFINET-Adapter kann nicht mit einem EtherNet/IP-Scanner kommunizieren, es sei denn, ein Gateway oder eine Optionskarte wird verwendet.
| Prozesssignalanforderung | 24 V diskret + 0–10 V analog | Standard Fieldbus (EtherNet/IP, PROFINET, DeviceNet) | Nativer OEM-Schweißbus (z. B. ArcLink XT) |
|---|---|---|---|
| 1. Statische CV MIG / Grundlegende Job-Recall | Ausreichend (0–10 V Sollwerte + binäre Jobbits) | Unterstützt (100–999+ gespeicherte Aufträge über ganzzahlige ID) | Unterstützt durch vollständige Pendelwellenformgrafiken |
| 2. Pulsierende Synergic- und Mittelnahtbesatz | Beschränkt auf vorab gespeicherte Schweißpaneelaufträge | Vollständige zyklische Justierung von WFS, Bogenlänge und Induktivität | Echtzeit-Signalform- und Pulsmodusumschaltung |
| 3. Hochfrequenz-TIG-Immunität (HF-GTAW) | Hohes Risiko von elektromagnetischen Störungen bei ungeschirmten 0–10-V-Leitungen | Hohe Störfestigkeit mit geschirmtem Cat6A-/Glasfaserkabel + Sternerdung | Konstruierte, geschirmte Kabelbaugruppe + isolierter Transceiver |
| 4. Nahtverfolgung durch den Bogen (TAST) | Erfordert externe Strommessbox | Unterstützt wird eine zyklische Busaktualisierungsrate von 4–8 ms. | Native deterministische Lichtbogenstrom-Rückkopplungsschleife |
| 5. ISO 17662:2025 / Rückverfolgbarkeit von Schweißdaten | Nur das Bit „Arc Stable“ (bestanden/nicht bestanden) wird ohne externen Datenlogger geprüft. | Protokolliert die tatsächlichen Werte für Spannung (V), Stromstärke (A), Wellenfluss (WFS), Gasfehler und Fehlercodes pro Naht | Vollständige Produktionsüberwachung und Schweißnahtkennzeichnung |
Sicherheits-SPS-Architektur und Zellenverriegelungen gemäß ISO 10218-2
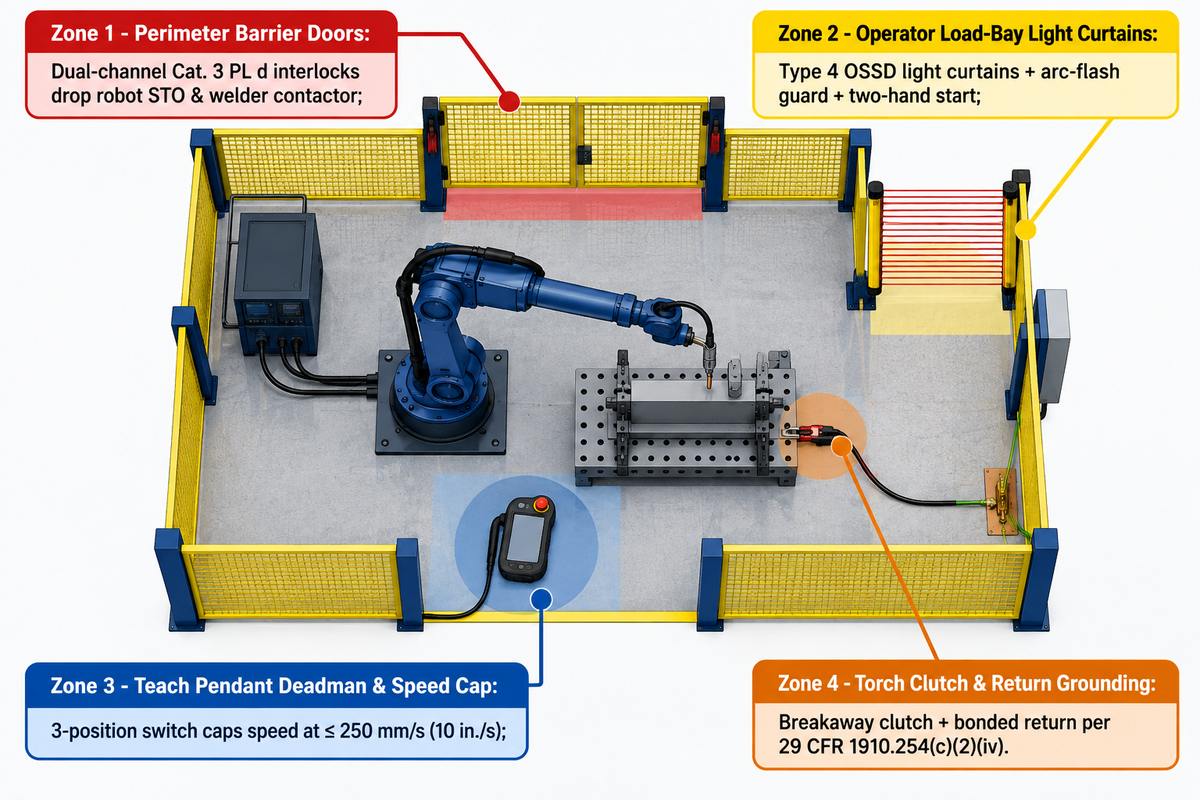
Gemäß ISO 10218-1/2:2025 und ANSI/A3 R15.06-2025 benötigen Roboterschweißzellen zweikanalige Sicherheitsschaltungen (ISO 13849-1 Kategorie 3, PL d) und eine maximale manuelle Ansteuergeschwindigkeit von 250 mm/s (10 in./s). Defekte Schweißgeräte müssen gemäß OSHA 29 CFR 1910.254(d)(9) sofort gesperrt werden . Standard-SPS-Ausgänge sind für lebensrettende Abschaltungen nicht geeignet.
„Aus diesem Grund sollte die Robotergeschwindigkeit während der gesamten Einarbeitungsphase auf maximal 10 Zoll pro Sekunde (250 mm/Sekunde) reduziert werden, um die Wahrscheinlichkeit eines Kontakts zu verringern und das Verletzungsrisiko zu minimieren.“
Warum lehnen Anlagensicherheitsingenieure die standardmäßige SPS-Kontaktplanlogik für Außentore ab? Ein verschweißter Relaiskontakt oder ein kurzgeschlossener Transistor in einer Standard-SPS setzt den Stoppkreis unbemerkt außer Kraft. Sicherheits-SPS (mit CIP Safety, PROFIsafe oder FailSafe über EtherCAT) prüfen zwei redundante Kanäle mithilfe gepulster Testsignale. Wie im Leitfaden „Roboterschweißen – Sicherheitsmaßnahmen“ von The Fabricator beschrieben , sind die Torverriegelungen direkt über Sicherheitsschütze verdrahtet. Das Öffnen einer Zellentür während des Schweißvorgangs unterbricht die Stromzufuhr zu den Armservos und den Schweißleistungsschützen.
Zwei Sicherheitserkenntnisse aus dem Jahr 2025 verändern die Anforderungen an neue Roboterschweißanlagen. Die im Oktober 2025 veröffentlichte, 403-seitige Norm ANSI/A3 R15.06-2025 gleicht US-amerikanische Vorschriften an ISO 10218-1:2025 und ISO 10218-2:2025 an. Sie regelt kollaborative Anwendungen und geht nicht mehr generell davon aus, dass ein Cobot-Arm im Umgang mit Heißdraht und Lichtbogenüberschlägen sicher ist. Parallel dazu untersuchte eine von Experten begutachtete Zuverlässigkeitsstudie in NIH PubMed Central (PMCID: PMC12595067) die Fehlerraten von Bedienern an Roboterschweißstationen. Mangelhaftes HMI-Design und unzureichende Dokumentation erhöhten die Fehlerwahrscheinlichkeit von 13–23 % auf 28–46 % und bestätigten damit, dass Schulungen allein Hardware-Verriegelungen nicht ersetzen können.
Checkliste für die Verriegelung der 4-Zonen-Schweißzelle
- Zone 1 — Perimeter-Barrieretüren: Jedes Wartungstor sollte mit Zweikanal-Verriegelungsschaltern ausgestattet werden, um die sichere Drehmomentabschaltung (STO) des Roboters und die Stromzufuhr zum Schweißschütz zu unterbrechen. Bei einer Auslaufzeit außerhalb der Reichweite des Bedieners ist eine Schutzvorrichtung mit Abschaltautomatik zu verwenden.
- Zone 2 – Lichtvorhänge für die Laderampe des Bedieners: Drehteller und Shuttle-Ladestationen sind mit Lichtvorhängen vom Typ 4 OSSD und Störlichtbogenschutz auszustatten und mit einem Zweihand-Startknopf zu bestücken.
- Zone 3 – Anhänger Deadman & Speed Cap lehren: Verwenden Sie einen Drei-Positionen-Schalter, um die Geschwindigkeit des Bewegungssystems auf maximal 250 mm/s zu begrenzen. Zone 3, Teach Pendant Totmannschalter & Geschwindigkeitsbegrenzung: Stellen Sie sicher, dass die OSHA-Vorschrift „Single Point of Control“ bei der manuellen Programmierung eingehalten wird, damit externe SPSen keine Bewegung auslösen können.
- Zone 4 – Brennerkupplung & Rückleitungserdung: Verwenden Sie eine Schweißbrenner-Abreißkupplung, um den Servoantrieb bei einem Aufprall zu stoppen. Gemäß 29 CFR 1910.254(c)(2)(iv) müssen die Rückleitungen der Vorrichtung ohne Verwendung von Hebeketten verbunden und beschädigte Leitungen gemäß 1910.254(d)(9)(i) gesperrt werden.
Positionierersteuerung: Koordinierte kinematische Achsen vs. SPS-indexierte Tabellen
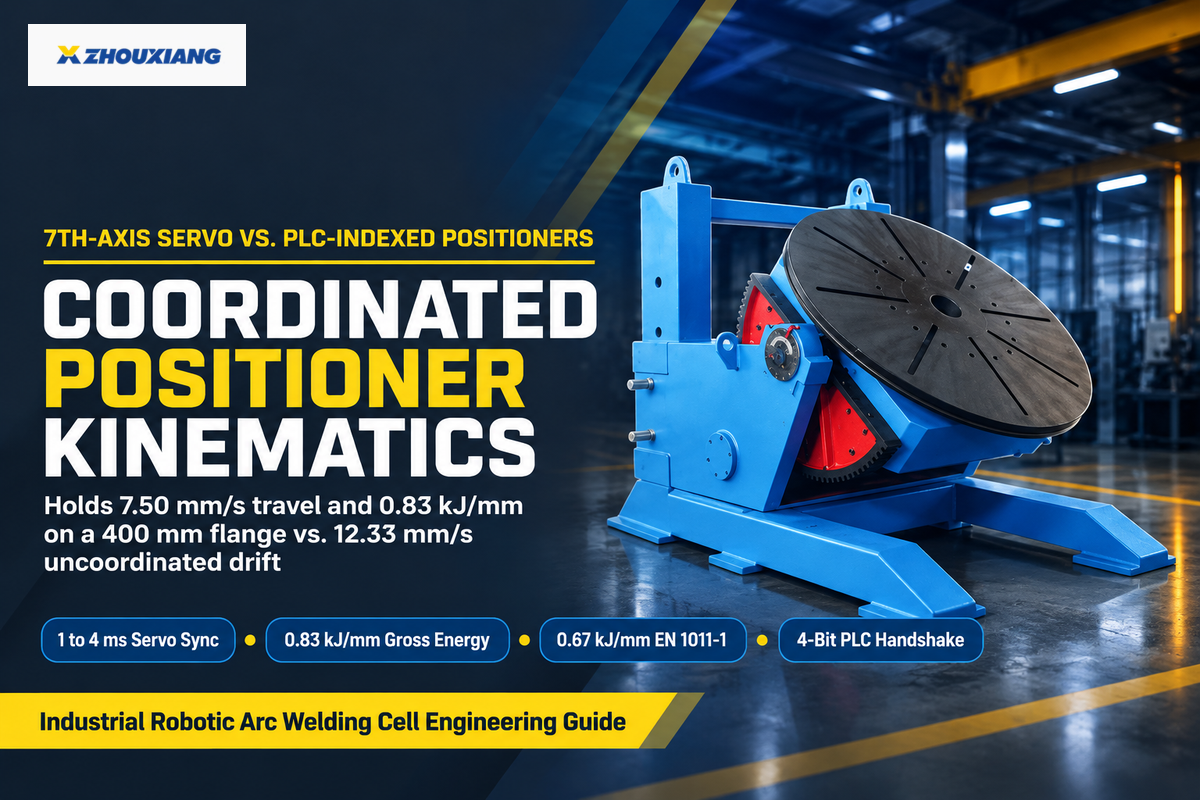
Ein koordinierter Außenachsenpositionierer arbeitet innerhalb des Kinematik-Solvers der Robotersteuerung, um eine Oberflächengeschwindigkeit von 7.50 mm/s (0.45 m/min) auf einem rotierenden 400-mm-Flansch zu halten. Bei dieser Geschwindigkeit beträgt die Brutto-Lichtbogenenergie 0.83 kJ/mm (0.67 kJ/mm Wärmeeintrag nach EN 1011-1), während die unkompensierte Rotation 12.33 mm/s erreicht und die Lichtbogenenergie auf 0.51 kJ/mm (0.40 kJ/mm netto) sinkt.
- Angetrieben von passenden OEM-Servoverstärkern im Inneren des Robotersteuerungsgehäuses
- Der kinematische Löser hält die relative Geschwindigkeit zwischen Brenner und Oberfläche während der Rotation konstant.
- Hält das Schmelzbad in flacher 1G-Abwärtsrichtung an Rohren und Behältern
- Erfordert kostenpflichtige Software für die Mehrgruppen-Bewegungsanalyse und kalibrierte Leader-Follower-Rahmen.
- Angetrieben von einem unabhängigen AC-Vektorantrieb über diskrete SPS-E/A
- Dreht sich nur, solange der Schweißbrenner in einer sicheren Verriegelung steht.
- Tauscht 4 diskrete Handshake-Bits aus: Home Clear, Index, In-Position, Brake Locked
- Spart OEM-Servolizenzkosten bei flachen, mehrseitigen Halterungen
Käufer erwerben häufig einen eigenständigen motorisierten Drehteller und erwarten, dass ein beliebiger Sechs-Achs-Roboterarm kontinuierlich schweißt, während sich der Teller dreht. Zwei separate, über ein Relais verbundene Steuerungen können die 3D-Oberflächengeschwindigkeit bei sich ändernden Radien nicht synchronisieren. Beispiel: Angenommene Eingangsgrößen sind ein Rohrflansch mit 400 mm Außendurchmesser, der sich mit 0.35 U/min unter 240 A und 26 V GMAW (0.8 thermischer Faktor gemäß EN 1011-1) dreht. Die Oberflächengeschwindigkeit des Werkstücks beträgt π × 400 mm × 0.35 U/min ÷ 60 = 7.33 mm/s (0.44 m/min). Bei koordinierter Kinematik der 7. Achse subtrahiert der Solver diesen Vektor von 7.33 mm/s, sodass die resultierende Verfahrgeschwindigkeit bei 7.50 mm/s bleibt. Die Bruttolichtbogenenergie beträgt 26 V × 240 A ÷ (1,000 × 7.50 mm/s) = 0.83 kJ/mm, was einer Netto-Wärmeeinbringung von 0.67 kJ/mm nach EN 1011-1 entspricht. Durch die Bewegung eines nicht koordinierten Brenners entgegen der Drehrichtung bei einer Brennervorschubgeschwindigkeit von 5.00 mm/s erhöht sich die kombinierte Oberflächengeschwindigkeit auf 12.33 mm/s und die Bruttoenergie sinkt auf 0.51 kJ/mm (0.40 kJ/mm netto).
Die Rückstromisolierung ist bei Dreh- und Neigepositionierern für Schweißanlagen gleichermaßen wichtig . Moderne Wechselrichter-Netzteile verfügen über empfindliche Spannungsrückkopplungsschleifen, die bei Spitzenwerten des Rotationswiderstands einen Fehler auslösen. Integratoren verwenden federbelastete Schleifringe aus Messing oder Graphit zusammen mit einer dielektrischen Isolierung zwischen Servomotor, Schneckengetriebe und Drehteller, um Lagerschäden durch Streuströme zu verhindern. Bei 6 bis 15 m langen Stahlträgern synchronisieren Spindelstock- und Reitstockpositionierer für lange Träger die Drehung beider Enden, um Torsionsverdrehungen zu vermeiden.
Wann sollte man eine koordinierte externe Achse einem SPS-gesteuerten Positionierer vorziehen?
Eine kontinuierliche Servoachse kann zum Schweißen einer Verbindung eingesetzt werden, wenn eine umlaufende Rohrverbindung oder ein Behälter mit durchgehender Kehlnaht gedreht werden muss, um ein ebenes 1G-Schweißbad zu gewährleisten. Wählen Sie einen SPS-gesteuerten Positionierer, wenn gerade Nähte nach einer 90°- oder 180°-Drehung stationär geschweißt werden sollen.
Flache Strukturträger, Anhängerrahmen und rechteckige Unterbaugruppen benötigen selten kostenpflichtige OEM-Zusatzservoantriebe und Mehrgruppenkinematik. Ein pneumatischer Kugelbolzenverschluss ermöglicht die Erzeugung wiederholbarer, indexierter Positionen, und ein Endschalter in der Ausgangsposition liefert Rückmeldung an eine SPS, die ein Schweißpositioniersystem steuert.
Nahtverfolgung und adaptive Regelkreise: Berührungssensorik, Durchgangs- und Lasersicht
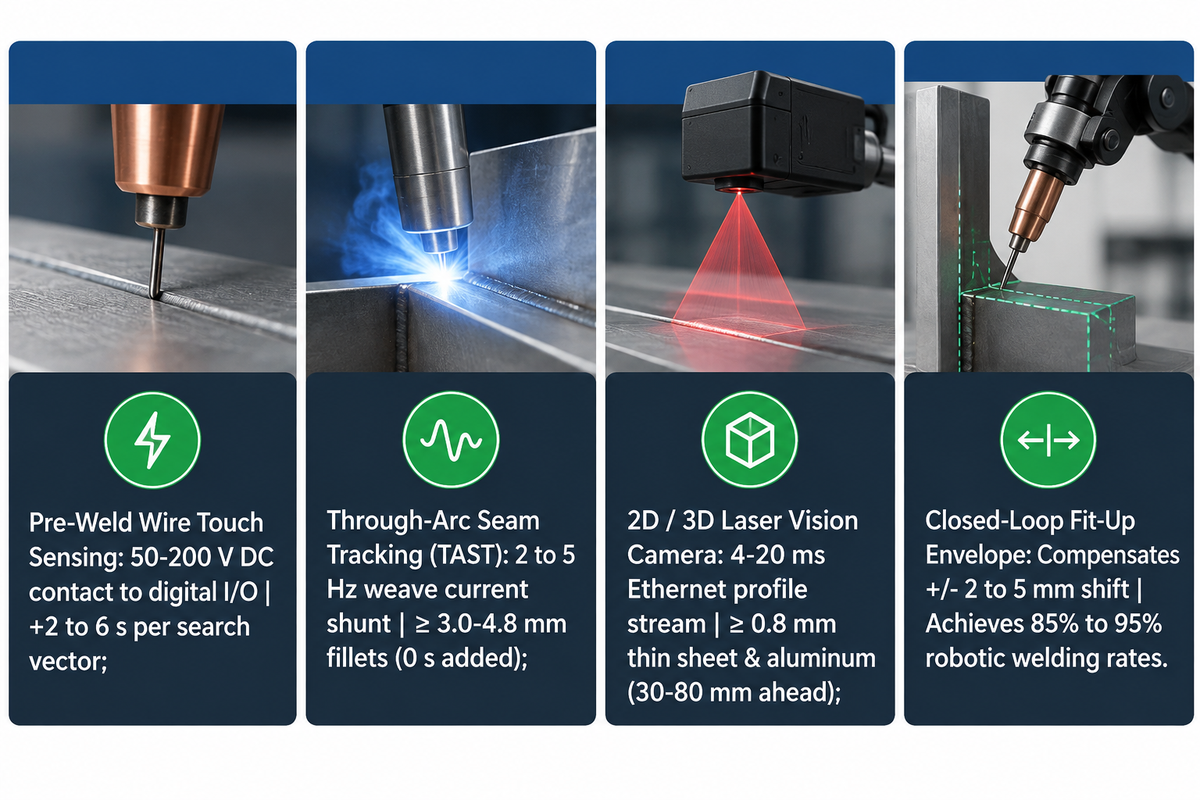
Industrielle Lichtbogenschweißroboter können Nahtverschiebungen mithilfe von drei Rückkopplungsschleifen korrigieren. Die erste ist ein Gleichstrom-Berührungssensor, der die Naht im Spannungsbereich von 50 bis 200 V erkennt und dafür 2 bis 6 Sekunden benötigt. Die Echtzeit-Nahtverfolgung beim Durchlichtbogenschweißen führt Kehlnähte ab einer Dicke von 3 bis 4.8 mm, während 3D-Laserkameras dünne Bleche und Aluminium verfolgen.
„Vor dem Schweißen ermöglichen Bildverarbeitungssysteme die Nahterkennung und die Lokalisierung der Verbindungsstellen, wodurch zeitaufwändige manuelle Programmierung entfällt. Während des Schweißens ermöglicht die Echtzeit-Nahtverfolgung den Robotern, Abweichungen an der Verbindungsstelle auszugleichen und die optimale Drahtposition beizubehalten. Nach dem Schweißen prüfen dieselben Sensoren die fertige Schweißnaht und messen Größe, Form, Position und eventuelle Fehler.“
Jedes Messverfahren wird über einen separaten Hardwarekanal an die Steuerung übermittelt. Die Draht- oder Düsenberührungserkennung nutzt eine Gleichstrom-Suchspannung mit niedrigem Strom vom Schweißgerät oder Berührungsmodul. Der Arm bewegt sich, bis der abgeschnittene Draht Stahl berührt, und speichert einen 3D-Startversatz. Die Nahtverfolgung durch den Lichtbogen (TAST) arbeitet während des Schweißvorgangs mit 2 bis 5 Hz. Die Steuerung misst den Strom an den linken und rechten Nutwänden. Die Mittellinienposition wird angepasst, um den Drahtüberstand auszugleichen. Eine Regelungsarchitektur mit geschlossenem Regelkreis, wie beispielsweise im USPTO-Patent US11623294B2 beschrieben , verwendet absolute Brennerspitzenpositionssensoren und relative Gelenkpositionssensoren, um die Roboterbahn anzupassen.
Durch die Abstimmung der Sensorphysik auf die Nahtgeometrie werden Aussetzer bei der Laserbildverarbeitung und der Nahtverfolgung durch Schweißroboter vermieden . Walzzunder und nicht abgeschnittene Siliziumdioxid-Drahtkugeln verhindern den Gleichstrom-Berührungskontakt, der nur wiederhergestellt wird, wenn ein automatischer Drahtabschneider die Spitze in jedem Zyklus kürzt. Da TAST die Stromänderungen an der Seitenwand misst, verliert das System die Erfassung bei Blechen unter 3 mm Dicke, engen Stumpfstoßverbindungen und Aluminium. Diese Verbindungen werden mit gehärteten 3D-Maschinenbildlasern bearbeitet, die 30–80 mm vor dem Lichtbogen montiert sind. Richtig ausgelegte, bildverarbeitungsgesteuerte Zellen erreichen Schweißleistungen von 85 % bis 95 %, vorausgesetzt, die Bediener führen regelmäßig TCP-Zeigerprüfungen durch, um ein allmähliches Abdriften des Schweißnahthalses oder der Schweißspitze zu erkennen.
Kann ein Roboterschweißsteuerungssystem Passungstoleranzen ausgleichen?
Ja. Berührungssensoren in Kombination mit TAST oder 3D-Lasersicht gleichen Positionsverschiebungen von +/- 2 bis 5 mm und moderate Wurzelspaltvergrößerungen durch Anpassung des Faserverlaufs und der Webbreite aus. Sensoren können jedoch keine lockere Klemmung oder zu große Brennschnittspalte korrigieren.
Die technischen Richtlinien des Welding Institute (TWI) besagen, dass automatisierte Fertigungszellen eine wiederholgenaue Kantenbearbeitung und starre Spannvorrichtungen erfordern. Wenn die Fugenspalte die zulässige Wurzelöffnung überschreiten, kann eine adaptive Drahtzufuhr ohne vorgelagerte Passgenauigkeitskontrolle ein Durchbrennen nicht verhindern.
| Erfassungsmethode | Regler-Rückkopplungspfad | Minimale Wand-/Fugengeometrie | Zykluszeitauswirkungen | Hauptgeschäftsbeschränkung |
|---|---|---|---|---|
| Vorverschweißter Draht / Düsenberührungserkennung | 50–200 V DC-Kontakteingang für digitale Roboter-E/A | Überlappung, T-Verrundung oder Nut mit sauberen Stahlwänden | +2 bis 6 s pro Suchvektor vor Beginn des Bogens | Blockiert durch dicken Walzzunder oder nicht abgeschnittene Drahtkugeln; keine Schweißnahtführung |
| Nahtverfolgung durch den Bogen (TAST) | Echtzeit-Lichtbogenstrom-Shunt oder Feldbus-Zykluswort | ≥ 3.0–4.8 mm Stahlkehlen und V-Nuten mit Flechtung | 0 Sekunden vor dem Schweißen hinzugefügt; Spuren bleiben während des Verflechtens aktiv | Verliert den Halt bei Blechen mit einer Dicke von weniger als 3 mm, rechtwinkligen Stoßverbindungen oder Wulstprofilen. |
| 2D-/3D-Laservisions-Triangulation | Hochgeschwindigkeits-Ethernet-Profil-Stream (4–20 ms Offset) | Dünnblech (≥ 0.8 mm), Stumpfstoß, Überlappung, Kehlnaht & Aluminium | 0 s Vorschweißhaltefunktion mit vorausschauender Nachführung | Das Kameragehäuse erschwert den Zugang zu engen Ecken; eine sorgfältige Reinigung der Linse mit einem Druckluftmesser ist erforderlich. |
Programmierschnittstellen und Schweißnahtverfolgung: Teach-Pendant, Durchschleifen und Offline-CAD
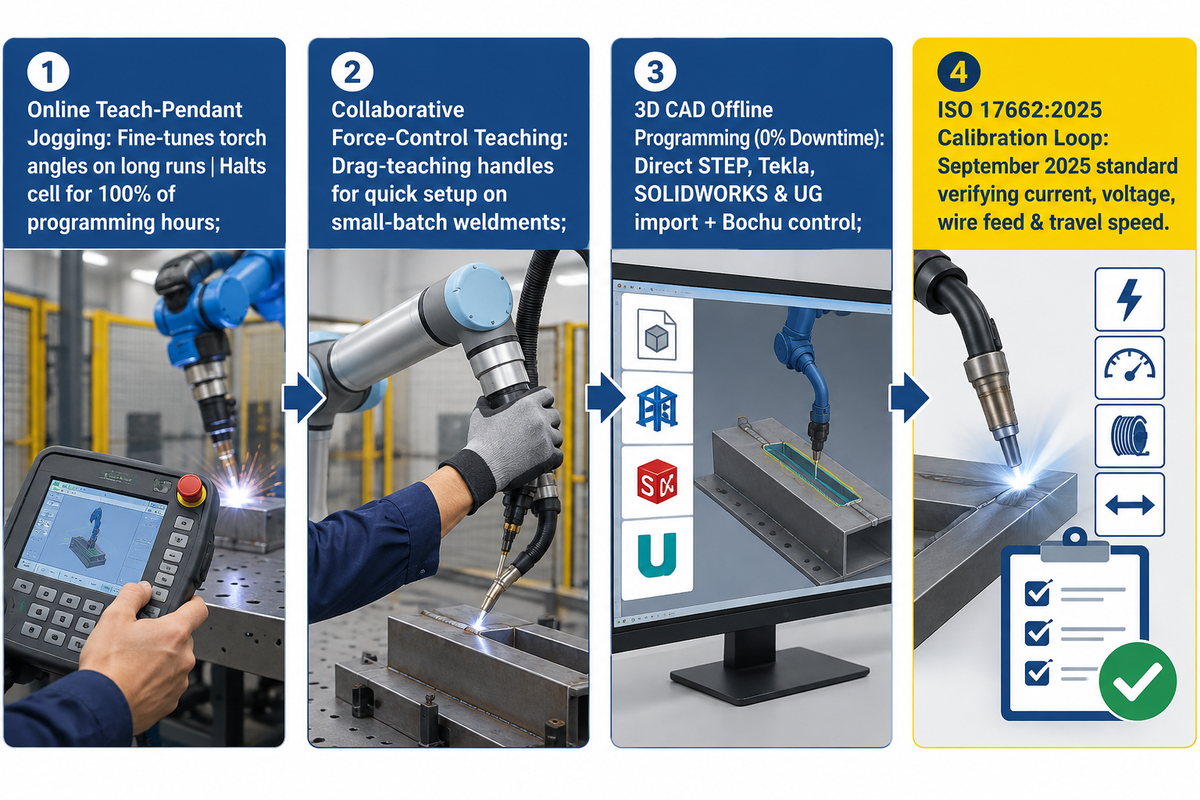
Die Offline-Roboterprogrammierung mittels CAD-Daten erstellt kollisionsfreie Schweißbahnen auf einem Büro-PC ohne Produktionsausfallzeiten. Im Gegensatz dazu unterbricht die Online-Teach-Pendant-Ansteuerung die Lichtbogenerzeugung während der gesamten Programmierzeit. Auf Stationsebene regelt die Norm ISO 17662:2025 die Kalibrierung, Verifizierung und Validierung der Schweißprozesssteuerungseinrichtungen in der Werkstatt.
In Fertigungsbetrieben mit hohem Produktmix wird die Automatisierung wiederkehrender Schweißvorgänge häufig verzögert, da das manuelle Positionieren von 50 Knotenblechnähten per Handschweißgerät zu viel Zeit in Anspruch nimmt. Wie im Leitfaden „Offline-Programmierung“ von The Fabricator beschrieben , entfällt mehr als die Hälfte der programmierten Schweißpunkte auf Luftbewegungen um die Spannvorrichtungen herum, die nicht direkt mit dem Schweißen zusammenhängen. Offline-Schweißsoftware simuliert eine kinematische 3D-Kopie des Schweißarms und des Positionierers und generiert so kollisionsfreie Bahnen, während in der Fertigungshalle die Produktionsanwendungen laufen.
Drei Programmierschnittstellen decken die modernen Fertigungsanforderungen ab: Standard-Bedienelemente ermöglichen die Feinjustierung des Brennerwinkels bei langen Serien; kollaborative Schweißroboter mit kraftgesteuerten Griffen erlauben das schnelle Anlernen der Schweißtechnik bei kleinen Losgrößen. Für schwere Stähle werden 3D-CAD-Modelle direkt aus STEP, Tekla, SOLIDWORKS und UG importiert, und Kragarmstationen integrieren ein intelligentes Bochu-Steuerungssystem zur Bahngenerierung.
Für die Schweißnahtqualitätskontrolle legt die Norm ISO 17662:2025 (die die im September 2025 zurückgezogene Ausgabe von 2016 ersetzt) Kalibrier- und Prüfintervalle für Messgeräte fest, die Strom, Spannung, Drahtvorschub und Schweißgeschwindigkeit steuern. Die Kalibrierung der Steuerungsanzeigen und Shunts gemäß ISO 17662:2025 gewährleistet eine reproduzierbare Wärmeeinbringung über alle Produktionsschichten hinweg.
Kosten, Lieferzeit und Zuschläge für Steuerungsoptionen der Roboterschweißzelle im Jahr 2026
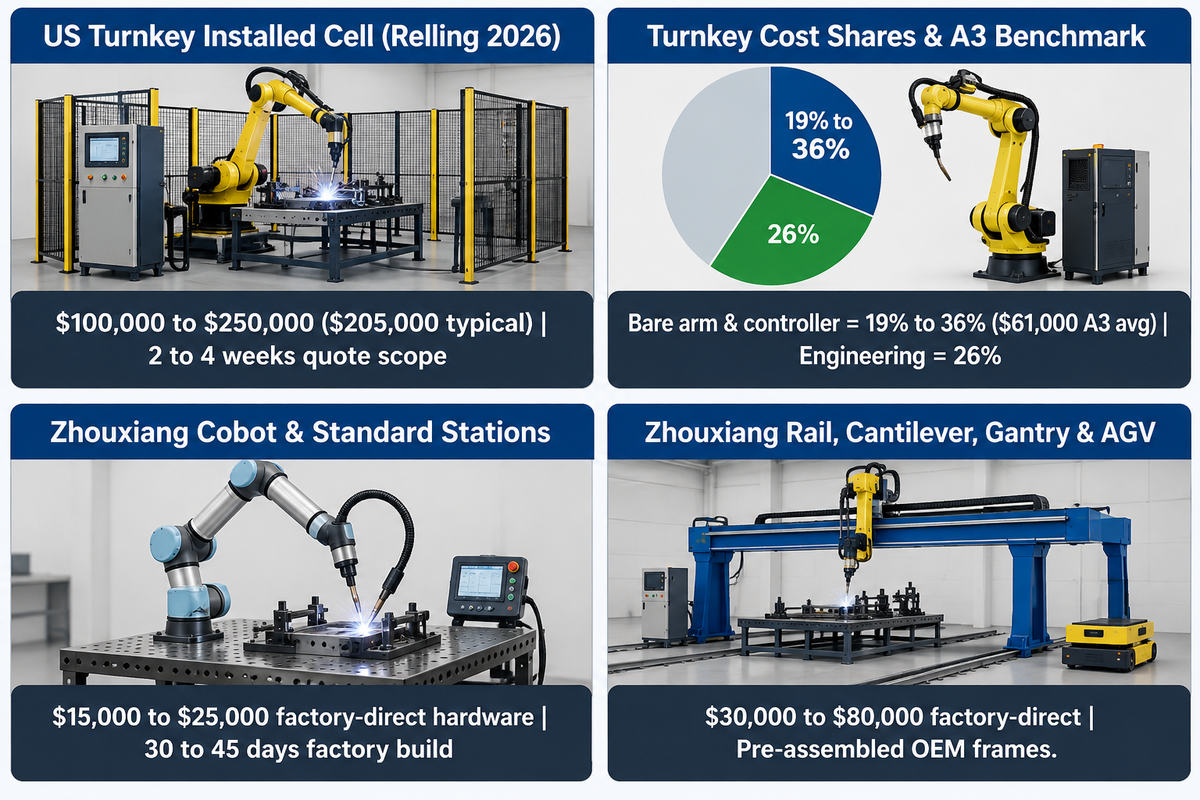
Softwareoptionen, Kalibrierumfang und Integrationsaufwand bestimmen die Budgets für Schweißzellen im Jahr 2026: US-amerikanische Integratoren bieten schlüsselfertige, installierte Schweißzellen mit einem Roboter für 100,000 bis 250,000 US-Dollar an (typischerweise 205,000 US-Dollar). Werksseitig erhältliche Arbeitsstationen von Wuxi Zhouxiang kosten zwischen 15,000 und 25,000 US-Dollar für Cobot- oder Kompaktstationen und zwischen 30,000 und 80,000 US-Dollar für Schienen-, Kragarm-, Portal- oder AGV-Modelle (30 bis 45 Tage Bauzeit).
Warum sind Komplettangebote für Systeme mit Manipulatoren zwei- bis fünfmal so teuer wie der Manipulator allein? In den US-Planungsreihen von Relling Systems für 2026 machen Roboterarm und Steuerung nur 19 % bis 36 % der installierten Zelle aus. Zum Vergleich: Die nordamerikanischen Auftragsdaten von A3 für 2025 belaufen sich auf durchschnittlich 61,000 US-Dollar pro Roboter. Engineering, Verkabelung, Programmierung und Inbetriebnahme vor Ort machen 26 % einer typischen Schweißzelle für 205,000 US-Dollar aus (22 % bis 33 % je nach Zelltyp), während Werkzeuge, Bildverarbeitung, Positionierer und Sicherheitssteuerungen den Rest ausmachen. Standardisierte Schweißlösungen direkt vom Hersteller werden als vormontierte Rahmen geliefert, sodass die lokalen Anschlüsse von Ihrem Werkstattpersonal vorgenommen werden müssen.
Teams, die den Durchsatz von Roboterschweißen mit dem von manuellem Schweißen vergleichen, müssen auch prüfen, was die „Positionierschnittstelle enthalten“ tatsächlich beinhaltet. Bei vielen Angeboten für Steuerungen handelt es sich dabei lediglich um einen Schaltschrankanschluss oder einen Softwaretreiber, nicht aber um einen Schneckengetriebe-Drehtisch und Schutzvorhänge. Die Ergänzung um einen Servokopf, eine 3D-Laserkamera und kostenpflichtige Schweißprozesssoftware stellt einen deutlich größeren Umfang dar als ein einfacher Roboterarm für das Lichtbogenschweißen. Eine genaue Amortisationsberechnung für die Schweißproduktivität hängt von der Preisgestaltung realer Optionen für das Roboterschweißen ab.
Was kostet eine komplette Roboterschweißzelle mit Positionierschnittstelle?
Die Abwägung der Vorteile des Roboterschweißens gegenüber den tatsächlichen Kosten ermöglicht präzise Prognosen zur Amortisation der Schweißproduktivität. Eine komplette, schlüsselfertige Schweißzelle mit einem Roboter inklusive Schutzeinrichtungen, Werkzeugen und Positioniererintegration kostet in Nordamerika zwischen 100,000 und 250,000 US-Dollar und wird voraussichtlich 2026 installiert (die Angebotserstellung durch Integratoren dauert 2 bis 4 Wochen). Modulare Arbeitsstationen von Wuxi Zhouxiang sind ab Werk zwischen 15,000 und 80,000 US-Dollar pro Stück erhältlich, die Produktionszeit beträgt 30 bis 45 Tage.
Eine kundenspezifische Bedienerschnittstelle für Roboterschweißanlagen umfasst lediglich den internen Schaltschrankstecker oder den Softwaretreiber. Kunden benötigen zusätzlich einen Drehtisch, einen Hilfsservoverstärker und Lichtvorhänge für den Laderaum.
OEM-Controller-Ökosysteme und Spezifizierung von Arbeitsstationen für die Stahlbaufertigung
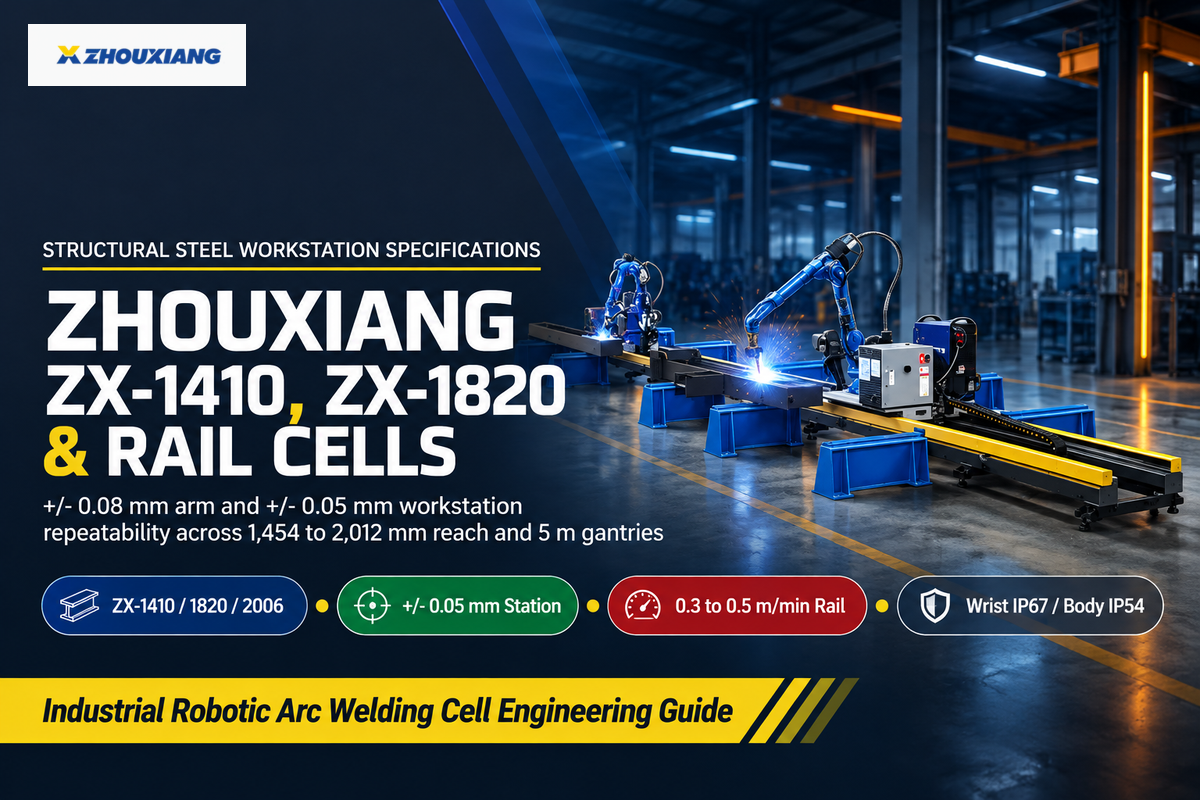
Käufer beziehen Roboterschweißautomatisierung von drei Lieferantenebenen: globalen Roboterherstellern (FANUC, Yaskawa, ABB, KUKA), Herstellern von Schweißprozessen (Lincoln Electric, Fronius, Miller) und Anbietern von Arbeitsplatzsystemen wie Wuxi Zhouxiang. Die Wiederholgenauigkeit der Roboterarme ZX-1410, ZX-1820 und ZX-2006 von Zhouxiang beträgt +/- 0.08 mm (Arm) bzw. +/- 0.05 mm (Arbeitsplatz).
Weltweit expandieren die Fabrikinstallationen in der Schweißindustrie und darüber hinaus in der Fertigungsindustrie. Laut dem Bericht „World Robotics 2025“ der International Federation of Robotics (IFR) wurden 2024 weltweit 542,000 Industrieroboter in allen Branchen installiert, wodurch der Bestand an aktiven Robotern um 9 % auf 4,664,000 Einheiten stieg (darunter 34,200 neue Einheiten in den USA). Im Bereich des industriellen Schweißens sind globale Roboterhersteller führend bei Hochgeschwindigkeits-Schweißlinien für die Automobilindustrie. Hersteller von Schweißverfahren konzentrieren sich auf fortschrittliche Roboterschweißanlagen für das MIG-Schweißen dünner Legierungen und das Lichtbogenschweißen in der Luft- und Raumfahrt.
Stahlbau- und Schwermaschinenwerke stehen vor einer größeren Herausforderung hinsichtlich der Reichweite. Sechs bis fünfzehn Meter lange Träger überschreiten die übliche Roboterreichweite von 1.4 bis 2.0 Metern, es sei denn, der Schweißroboter fährt auf einer Bodenschiene, einem Ausleger oder einem Portalkran. Wuxi Zhouxiang, gegründet 1991, beschäftigt über 400 Mitarbeiter und ist nach ISO 9001:2008 sowie CE zertifiziert. Das Unternehmen fertigt industrielle 6-Achs- und kollaborative Schweißroboter-Arbeitsplätze für die Bearbeitung von schweren Blechen und Trägern. Das 6-Achs-Sortiment umfasst die Modelle ZX-1410 (10 kg Traglast, 1,454 mm Reichweite, 170 kg), ZX-1820 (20 kg Traglast, 1,730 mm Reichweite, 285 kg) und ZX-2006 (6 kg Traglast, 2,012 mm Reichweite, 291 kg). Jeder Arm verfügt über einen Handgelenkschutz nach IP67 und einen Körperschutz nach IP54 und ist mit 50 kVA starken, 2,500 kg schweren AGV-Mobilstationen kompatibel. Für gerade, schwere Träger und Anwendungen im Bereich des Hochleistungs-Unterpulverschweißens sind spezielle H-Träger-Montage- und Unterpulverschweißanlagen Gelenkzellen überlegen und übertreffen mehrachsige Roboterschweißlösungen.
| Modell-/Zellenkonfiguration | Nutzlast / Reichweite / Spannweite | Wiederholgenauigkeit und Geschlossenheit | Highlights der Steuerungs- und Sensorik | Veröffentlichter Preis / Leistungsumfang |
|---|---|---|---|---|
| Zhouxiang ZX-1410 6-Achsen-Arm | 10 kg Traglast / 1,454 mm Reichweite (170 kg) | ± 0.08 mm; Handgelenk IP67 / Gehäuse IP54 | Kompakter 6-Achs-Manipulator für Standard-Schweißzellen | Station für 20,000 bis 25,000 US-Dollar (30–45 Tage) |
| Zhouxiang ZX-1820 6-Achsen-Arm | 20 kg Traglast / 1,730 mm Reichweite (285 kg) | ± 0.08 mm; Handgelenk IP67 / Gehäuse IP54 | Hohe Brennerleistung für Tandem-/wassergekühltes GMAW | Werksseitige Arbeitsplatzintegration |
| Zhouxiang ZX-2006 Verlängerter Arm | 6 kg Traglast / 2,012 mm Reichweite (291 kg) | ± 0.08 mm; Handgelenk IP67 / Gehäuse IP54 | Erweiterter 2-m-Umfang für breite Tragwerksrahmen | Werksseitige Arbeitsplatzintegration |
| Zhouxiang Collaborative Cobot Station | Kompakter Tisch / mobiler Wagen | ± 0.05 mm Wiederholgenauigkeit der Arbeitsstation | Kraftgesteuerte Widerstandslehre + KI & Laserverfolgung | Hardware direkt vom Hersteller für 15,000 bis 20,000 US-Dollar |
| Zhouxiang Standard-Schweißstation | Einzelzellen-Festbasiskonfiguration | ± 0.05 mm Wiederholgenauigkeit der Arbeitsstation | 6-Achs-Roboter + Schweißanlage + Vorrichtungsbasis | Hardware direkt vom Hersteller für 20,000 bis 25,000 US-Dollar |
| Zhouxiang AGV Mobile Workstation | 2,500 kg schwere Einheit / bis zu 2.2 km/h Fahrgeschwindigkeit | ± 0.05 mm; 50 kVA Nennleistung | Autonome Bodennavigation zu übergroßen Schweißkonstruktionen | Hardware direkt vom Hersteller für 30,000 bis 40,000 US-Dollar |
| Zhouxiang Ground-Rail Workstation | Lineare Schienenvorschubgeschwindigkeit 0.3–0.5 m/min | ± 0.05 mm; 4.5 kVA Schienenantrieb | STEP-, Tekla-, SOLIDWORKS- und UG-3D-CAD-Import | Hardware direkt vom Hersteller für 30,000 bis 80,000 US-Dollar |
| Zhouxiang Ausleger-/Portalstation | Portalrahmenspannweiten bis zu 5 m für Kasten-/H-Träger | ± 0.05 mm Wiederholgenauigkeit der Arbeitsstation | Bochu-Steuerung, 3D-Punktwolke, Ultraschallsonde und Brennerreiniger | 40,000–80,000 $ (Ausleger) / 70,000–80,000 $ (Portal) |
| US/EU Turnkey Integrator Schweißzelle | Einzelarmzelle + kundenspezifische Vorrichtung & Zaun | ISO 10218-2:2025 / R15.06-2025-Abnahme | FANUC / ABB / Yaskawa + EtherNet/IP oder PROFINET SPS | 100,000–250,000 US-Dollar inklusive Installation (typischerweise 205,000 US-Dollar, Relling) |
Bevor Sie eine Bestellung freigeben, füllen Sie bitte die untenstehende Sechs-Punkte-Schnittstellenmatrix aus und fügen Sie diese Ihrer Angebotsanfrage bei. Dadurch wird sichergestellt, dass ein einziges Entwicklungsteam für alle elektrischen und softwareseitigen Schnittstellen vor der Werksabnahmeprüfung verantwortlich ist.
Die 6-Punkt-Zellenschnittstellen-Pinbelegungsmatrix – in Ihre Angebotsanfrage für Roboterschweißen kopieren:
| Parameter | Empfohlene Reichweite | Warum es wichtig ist | So überprüfen Sie |
|---|---|---|---|
| 1. Stromversorgungsprotokollkarte | 4–8 ms EtherNet/IP, PROFINET, EtherCAT oder 24 V + 0–10 V | Verhindert inkompatible RJ45-Protokolle zwischen Arm und Schweißgerät | Scanner-/Adapter-EDS-Dateien und Job-Recall-Tabelle vor FAT abgleichen |
| 2. Funktionaler Sicherheitskreis | Zweikanal-Kat. 3 PL d; ≤ 250 mm/s manuelle Teach-Kappe | Erfüllt die Anforderungen von ISO 10218-2:2025, ANSI/A3 R15.06-2025 und des EHS-Audits des Werks. | Einzelfehler-Einspeisungstest an Torverriegelung, Not-Aus und STO |
| 3. Positioniererantrieb & Rückführung | 1–4 ms Servokinematik-Synchronisation oder 4-Bit-SPS-Index + Schleifring | Hält die Wärmezufuhr in kJ/mm konstant und verhindert Streuströme im Lager. | Prüfung der kontinuierlichen Rohrrotation + Megohm-Prüfung an der Servohalterung |
| 4. Nahtsensor-Rückkopplungsschleife | 50–200 V Berührung + TAST (≥ 3 mm) oder 4–20 ms 3D-Laser | Passt die Sensorphysik an die Plattendicke und den Fugenspalt an. | Das Prüfstück auf der FAT-Vorrichtung um ± 3 mm verschieben und den Kehlnahtansatz prüfen. |
| 5. CAD / OLP & Kalibrierung | STEP-/Tekla-/SOLIDWORKS-Import + ISO 17662:2025-Protokoll | Verhindert Ausfallzeiten der Pendelleuchten in der Fertigungshalle bei Stahlkonstruktionen mit hohem Mischanteil | Kundenmuster-STEP-Baugruppe importieren und Genauigkeit des V/A-Messgeräts überprüfen |
| 6. Gehäuse, Reibahle & Boden | Handgelenk IP67 / Gehäuse IP54; ≤ 100 V Leerlaufspannung; Sternpunktverdrahtung | Verhindert das Eindringen von Schweißspritzern, HF-GTAW-EMI und OSHA 1910.254-Fehler | Prüfen Sie den automatischen Drahtschneide-/Reibahlezyklus und die separate Erdung. |
Spezifizieren Sie jedes Roboterschweißsteuerungssystem über vier Lagen. Kombinieren Sie eine 4 bis 8 ms Feldbus- oder analoge Schweißerkarte, zweikanalige PL d Sicherheitsstopps (≤ 250 mm/s Teach-Cap), Servo- oder Indexpositionierer und dickenangepasste Nahtsensoren.
Konfigurieren Sie eine Roboterschweißstation für Baustahl oder schwere Bleche
Denkt Ihre Fabrik über Portal-, Schienen- oder kollaborative Arbeitsstationen für schwere Baugruppen nach? Senden Sie Ihre STEP-, Tekla-, SOLIDWORKS- oder UG-Teilezeichnungen und Anforderungen an die Stromversorgungsschnittstelle an die Ingenieure von Wuxi Zhouxiang.
Häufig gestellte Fragen zu Roboterschweißsteuerungssystemen
Worin besteht der Unterschied zwischen einer Schweißrobotersteuerung und einer Zellen-SPS?
Die Bewegungssteuerung des Schweißroboters implementiert inverse Kinematik für sechs Achsen sowie Brennergeschwindigkeit und Schweißmuster alle 1 bis 8 ms. Parallel dazu steuert eine Zellen-SPS 12 bis 32 diskrete E/A-Kanäle pro Station an. Diese Stations-SPS steuert pneumatische Spannvorrichtungen, Werkstück-Vorhandensein-Schalter, Shuttle-Transfers, Düsenaufreiber und die HMI, ohne dabei kontinuierliche Armbahnen zu berechnen.
Benötigen alle Stromquellen für Roboterschweißgeräte eine Ethernet-Feldbuskarte?
Nein. Das Metall-Schutzgasschweißen mit Konstantspannung, bei dem die Drahtvorschubgeschwindigkeit und die Spannungseinstellungen gespeichert werden, funktioniert einwandfrei mit den festverdrahteten diskreten Start-/Status-Pins und den beiden 0-10-V-Analogausgängen. Industrielle Ethernet-Feldbusse wie EtherNet/IP, PROFINET oder EtherCAT sind für das gepulste synergische Trimmen, die Durchlichtbogennahtverfolgung und die Schweißdatenerfassung erforderlich.
Was verursacht einen Lichtbogenzündungs-Timeout-Fehler in einem Roboterschweißsteuerungssystem?
Ein Lichtbogenstart-Timeout tritt auf, wenn die Robotersteuerung das Schweißstartsignal am Zündpunkt sendet und innerhalb von 0.5 bis 1.5 Sekunden keine Stromrückmeldung erfolgt, die den Lichtbogenaufbau bestätigt. Häufige Ursachen in der Werkstatt sind starker Walzzunder, durch Schweißspritzer verschmutzte Masseklemmen, Drahtverwicklungen, nicht abgeklemmte Quarzglaskugeln oder eine leere Schutzgasflasche.
Warum stören hochfrequente WIG-Zündvorgänge die Steuerung von Schweißrobotern?
Das durch hochfrequente GTAW-Impulse erzeugte Hochfrequenzrauschen kann Störungen in ungeschirmten analogen Schaltungen und Masseschleifen verursachen. Der Einsatz geschirmter digitaler Feldbusse, sternförmiger Gebäudeerdung und kalibrierter Funkenstrecken kann Controller-Resets verhindern.
Worin unterscheiden sich die Steuerungen von kollaborativen Schweißrobotern von den Steuerungen von umzäunten Industrierobotern?
Kollaborative Roboter nutzen kraftbegrenzende Drehmomentregler und handgeführte Bedienelemente, um den Roboter beim Cobot-Schweißen schnell anzulernen. Industrielle Steuerungen mit Schutzgittern hingegen steuern schnellere Mehrgruppen-Servos. Industrieschränke synchronisieren tonnenschwere Positionierer oder 5 m lange Portalschienen in mehrschichtigen, anspruchsvollen Schweißanwendungen. Gemäß ISO 10218-2:2025 benötigen beide Steuerungstypen weiterhin Schutzvorrichtungen gegen Lichtbogenblendung, Rauchabsaugung und Schutzvorrichtungen gegen Heißdraht.
Kann man eine moderne Schweißstromquelle an eine ältere Robotersteuerung nachrüsten?
Ja. Passende DeviceNet-, EtherNet/IP- oder PROFINET-Karten – oder eine universelle diskrete und analoge Roboterschnittstellenbox – verbinden moderne Stromquellen mit älteren Robotersteuerungen.
Bescheinigt die ISO 17662, dass ein Roboterschweißsteuerungssystem normkonforme Schweißnähte erzeugt?
Die Norm ISO 17662:2025 legt die Genauigkeitsprüfungen für Messgeräte fest, die Schweißstrom, Lichtbogenspannung, Drahtvorschubgeschwindigkeit und Schweißgeschwindigkeit im Schichtbetrieb steuern. Die Abnahme von fertigen Stahlbau- oder Druckschweißungen erfordert weiterhin eine qualifizierte Schweißverfahrensspezifikation, eine einwandfreie Nahtpassung und eine visuelle oder zerstörungsfreie Prüfung nach dem Schweißen gemäß der geltenden Norm für Stahlbauschweißen.
Referenzen & Quellen
- ANSI/A3 R15.06-2025 (Teile 1, 2 und 3) Sicherheitsanforderungen für Industrieroboter und Robotersysteme (Harmonisiert mit ISO 10218-1:2025 und ISO 10218-2:2025) American National Standards Institute (ANSI)
- OSHA-Technisches Handbuch (OTM), Abschnitt IV: Kapitel 4, Industrierobotersysteme und Sicherheit von Industrierobotersystemen US-Arbeitsministerium, Arbeitsschutzbehörde (OSHA)
- 29 CFR § 1910.254 Lichtbogenschweißen und -schneiden US-Arbeitsministerium, Arbeitsschutzbehörde (OSHA)
- Sicherheitsmaßnahmen beim Roboterschweißen: Risikobewertung der Arbeitszelle, Verriegelungen und Schutzvorrichtungen Der Metallbauer / Der Schweißer (Verband der Metallbauer und -hersteller)
- Ein innovativer Ansatz zur Zuverlässigkeitsanalyse von Schweißroboterbedienern unter Verwendung erweiterter TESEO- und HEART-Methoden (PMCID: PMC12595067) Nationale Gesundheitsinstitute der USA / Nationale Medizinbibliothek
- Die nächste Evolutionsstufe der Schweißautomatisierung und -prüfung (Jeff Noruk) Inspektionstrends der American Welding Society (AWS)
- US-Patent US11623294B2: Verfahren und Systeme mit einem intelligenten Schweißbrenner mit Positionsverfolgung beim Roboterschweißen Patent- und Markenamt der Vereinigten Staaten (USPTO / Google Patents)
- ISO 17662 Schweißen, Kalibrierung, Verifizierung und Validierung von Schweißgeräten (Lebenszyklus-Update auf ISO 17662:2025) Internationale Organisation für Normung (ISO)
- Offline-Programmierung von Schweißrobotern: Simulation, Kalibrierung und Zykluszeitreduzierung Der Verband der Hersteller und Verarbeiter (Fabricators & Manufacturers Association)
- Weltrobotik 2025: Industrieroboter-Bericht – Weltweite Nachfrage nach Robotern in Fabriken Internationale Föderation für Robotik (IFR)
Über diese Steuerungsarchitekturanalyse
Dieser Leitfaden fasst die Regeln für elektrische Schnittstellen, funktionale Sicherheit, kinematische Positionierung, Nahtverfolgung und Kalibrierung gemäß ISO 10218-1/2:2025, ANSI/A3 R15.06-2025, OSHA 29 CFR § 1910.254, OSHA Technical Manual Section IV Chapter 4 und ISO 17662:2025 zusammen. Er verknüpft außerdem die Kostenstruktur nordamerikanischer Integratoren (Stand 2026) mit OEM-Roboterschnittstellendaten. Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd. fertigt 6-Achs-Schweißroboter (ZX-1410, ZX-1820, ZX-2006), Bodenschienen-, Kragarm-, Portal-, AGV- und Cobot-Arbeitsplätze, Schweißpositionierer und H-Träger-Schweißanlagen. Spezifische Feldbus-Optionskarten und SPS-Schnittstellen für die Anlagensicherheit werden projektbezogen konfiguriert. Geprüft vom technischen Team der Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd.









