
2026年11月更新 · 工業機器人弧焊單元工程與整合指南
工業機器人焊接控制系統採用四台硬體控制櫃而非一台中央電腦進行即時執行。六軸機器人控制器每 1 至 8 毫秒計算一次路徑內插。專用焊接電源以微秒逆變器速度調節電弧電壓和焊接電流。同時,雙通道安全 PLC 依據ISO 10218-2:2025 和 ANSI/A3 R15.06-2025 標準監控單元門控。第四個驅動裝置負責在焊接變位器上旋轉工件。
初次購買機器人自動化設備的買家往往誤以為機械手臂控制櫃直接驅動電流、光幕和轉盤。一些不規範的工程設計,例如使用未屏蔽的類比導線或單通道繼電器,會導致調試延誤。為了確保焊接一致性和生產效率,在訂購設備之前,必須先繪製每個控制櫃的訊號歸屬和引腳圖。
快速規格:機器人焊接控制系統時序、介面和安全閾值
| 四個硬體控制層 | 六軸機器人控制器、逆變式焊接電源、雙通道安全PLC與定位器/單元PLC |
| 控制器間握手預算 | 4 至 8 毫秒循環現場匯流排交換;0.5 至 1.5 秒電弧建立啟動保持逾時 |
| 電源介面層級 | 硬線連接的 24V 離散 + 類比電壓通道,與 EtherNet/IP、PROFINET、EtherCAT 或 OEM 焊接匯流排相比 |
| 手動示教器速度限制 | ≤ 250 毫米/秒(10 吋/秒),附 3 位啟用開關(OSHA OTM 第 IV 部分第 4 章和 ISO 10218-1:2025) |
| 電弧電氣和校準規則 | ≤ 100 V 自動開路保護和接地迴路(符合 OSHA 29 CFR 1910.254 標準);校準符合 ISO 17662:2025 標準 |
| 2026 年單元格預算與建置窗口 | 工廠直銷工作站價格為 15,000 美元至 80,000 美元(30 至 45 天,週鄉),而交鑰匙工程單元價格為 100,000 美元至 250,000 美元(Relling 2026)。 |
什麼是機器人焊接控制系統? 4-子系統訊號所有權
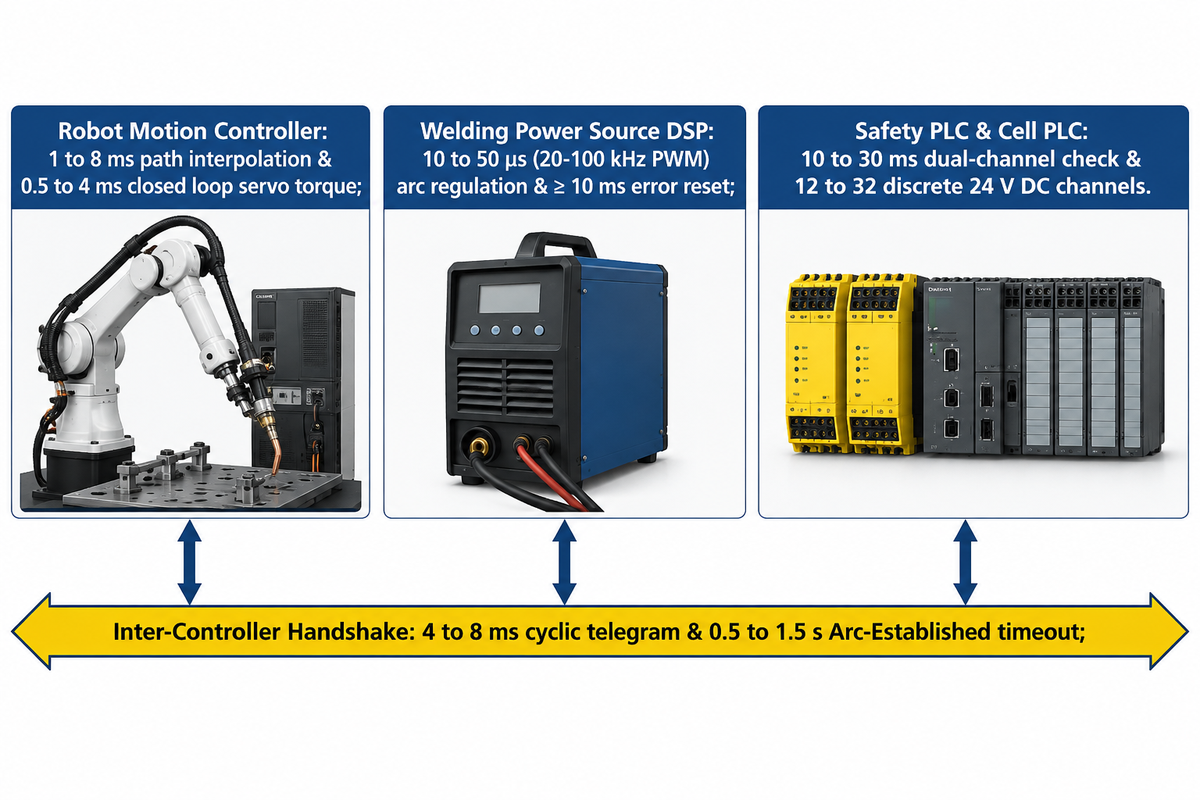
機器人焊接系統將執行過程分為四個控制域:微秒逆變器電弧調節、1至8毫秒的機器人和協調定位器路徑插補循環、10至30毫秒的安全PLC雙通道檢查以及50至250毫秒的單元PLC輔助序列。控制器間的握手在4至8毫秒的預算內完成,並設定0.5至1.5秒的超時時間來聲明電弧已建立。
不妨將機器人焊接單元想像成外科手術團隊,而非單一外科醫師。機器人控制器引導焊槍沿著三維焊接路徑移動。同時,作為電源的逆變器使金屬熔滴的傳輸速度遠超機械臂關節的反應速度。根據美國職業安全與健康管理局 (OSHA) 技術手冊第四部分第四章的規定,工業控制系統將機械手臂、示教器、末端執行器和周邊設備連接起來。如果來自外圍控制器的即時輸入不同步,且訊號歸屬不明確,則可能導致機器人出現意想不到的運動。
所有自動焊接過程都需經過六步驟握手協議來控制焊接順序。首先,機械手臂將焊絲尖端停放在起始點,並觸發預吹氣0.2至0.5秒。第二步,焊接控制器啟用啟動輸出,同時保持機械手臂靜止不動。第三步,焊接機引弧並返回「電弧已建立」狀態位元。如果超過0.5至1.5秒仍未收到確認訊息,則會導致電弧啟動故障併中止焊接過程。第四步,機械手臂沿著焊接加速至預設焊接速度。第五步,在焊接末端,控制器執行回填焊坑操作以減少縮裂縫。第六步,變頻器發出毫秒回燒脈衝和焊絲粘連檢測,之後焊槍縮回至擴孔工位。
客戶在配置首台機器人焊接機時,通常會在電氣原理圖中忽略輔助工位的佈線。氣動夾具、工件接近感測器、排煙風門和噴嘴擴孔器需要 12 到 32 個獨立的 24V 直流通道。將這些任務卸載到緊湊型 PLC 單元上,可以讓機器人 CPU 專注於路徑同步。
機器人焊接過程採用何種控制系統?
工業機器人焊接採用分層式閉迴路分散式控制系統,整合了六軸伺服運動控制器、高頻逆變電源調節器和雙通道安全PLC。運動迴路的更新週期為毫秒級,逆變電流迴路的切換週期為微秒。
分散式控制系統用於處理多種焊接類型和各種焊接過程。此控制器層級結構適用於金屬電弧焊、氬弧焊、等離子焊、機器人等離子切割、電阻焊以及點焊和雷射焊。在雷射焊接或光束焊接單元中,光纖雷射取代了電弧逆變器,同時保持了相同的 4 至 8 毫秒運動握手時間。
| 訊號簇 | 原櫥櫃 | 接收硬體 | 典型訊號介質 | 週期/超時視窗 |
|---|---|---|---|---|
| 1. 六軸關節伺服扭力編碼器 | 機器人運動控制器 | 臂式交流伺服放大器和編碼器 | 專有高速伺服總線 | 0.5至4毫秒閉環 |
| 2. 焊接開始和作業/設定點命令 | 機器人運動控制器 | 焊接電源接口 | 24V 直流 + 0–10V 類比量或現場匯流排 | 4至8毫秒循環電報 |
| 3. 電弧已建立及主電流狀態 | 焊接電源 | 機器人運動控制器 | 24V 數位輸入或現場匯流排位 | 0.5 至 1.5 秒運動保持門 |
| 4. 逆變器 PWM 波形與送絲 | 焊接電源DSP | IGBT橋接器和4輥送絲機 | 內部逆變器匯流排/LocalNet | 10 至 50 微秒(20–100 kHz PWM) |
| 5. 故障源重設及線路沾黏檢查 | 機器人運動控制器 | 焊接電源 | 24V脈衝或現場匯流排重設 | ≥ 10 毫秒重設脈衝(Fronius 規格) |
| 6. 緊急停止、閘門聯鎖和光幕 | 安全PLC/安全繼電器 | 機器人 STO 和焊工安全接觸器 | 雙通道 24V OSSD 或 CIP/PROFIsafe | 10至30毫秒雙通道檢查 |
| 7. 協調的第7/8定位器軸 | 機器人多組求解器 | 輔助伺服驅動器和齒輪箱 | OEM伺服匯流排/CIP運動控制/EtherCAT | 1至4毫秒運動同步 |
| 8. 接縫追蹤偏移向量 | 2D/3D雷射相機或TAST板 | 機器人路徑校正暫存器 | 工業乙太網路/感測器以太網 | 4至20毫秒實時路徑偏移 |
| 9. 火焰擴孔器、剪線鉗和夾具 | 單元PLC(或機器人輔助I/O) | 電磁閥和擴孔器站 | 離散 24V 直流灌電流/源電流 I/O | 50至250毫秒的站點序列 |
焊接電源介面:硬線連接的 0–10V 類比介面與數位現場匯流排接口
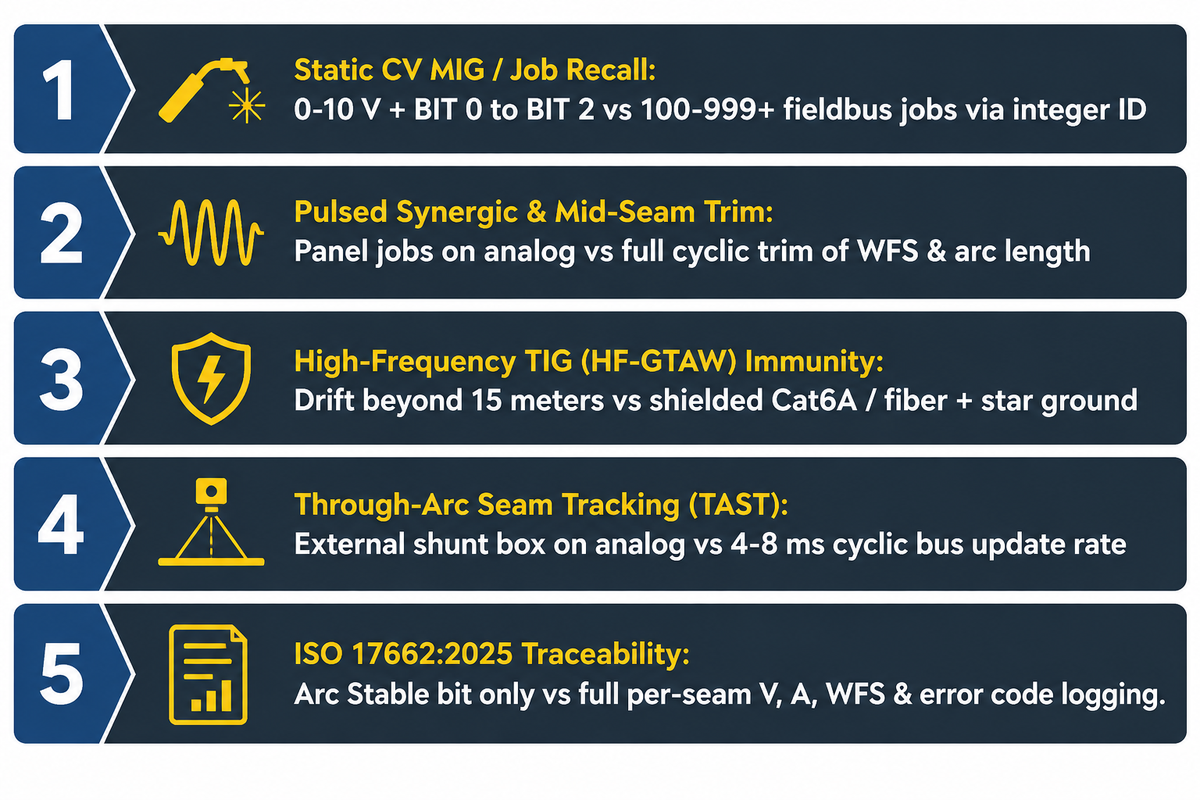
基本功能方面,可連接 24V 離散輸入和 0 至 10V 類比輸出,用於恆壓 MIG 焊接機設定點和二進製作業呼叫。對於進階焊接功能,例如 100 至 999 個以上的脈衝協同焊道、即時電弧焊接追蹤和逐焊縫焊接資料記錄,則可選擇 4 至 8 毫秒的數位現場匯流排。
在焊接產業,人們普遍認為硬線連接的類比介面只能運行一個靜態程式。然而,主要 OEM 硬體手冊駁斥了這種說法。 Fronius ROB 4000 和 ROB 5000 的介面文件證明了這一點:基本的 ROB 4000 可以傳送 0 到 10 V 的類比焊接電流指令,同時保留焊接機面板上的模式選擇功能。 ROB 5000 則具備更多功能,例如離散二進位位元(位元 0 到位 2)和機器人觸發的作業模式呼叫。此外,它還具有觸控感應、流程即時回饋以及無需乙太網路線即可實現的 10 毫秒來源錯誤重設脈衝。
在脈衝協同修邊和焊接追蹤等對公差要求極高的製程中,數位現場匯流排至關重要。數位現場匯流排鏈路也支援自動焊接品質日誌記錄。工程師透過循環總線字讀取實際電壓、電流和送絲速度,從而審核機器人焊接參數視窗和設定點可追溯性。北美工廠主要使用 EtherNet/IP 或 DeviceNet,而歐洲工廠主要使用 PROFINET 或 EtherCAT。 ArcLink XT 等 OEM 焊接匯流排可將選單直接載入到機器人控制面板。
長電纜和高頻電弧引弧造成了第二道分界線。超過 15 公尺的龍門架電纜軌道後,低電壓類比線路開始出現電阻壓降,導致送線速度不均勻。交流 GTAW 高頻電弧引弧會將射頻雜訊輻射到未受保護的類比電纜中。如果沒有星形接地、校準的火花間隙和屏蔽的現場匯流排線路,這種幹擾會損壞固態控制器板。即使機器手臂和焊接機上的 RJ-45 插座匹配,如果協定不同,仍然會阻礙通訊。除非使用網關或選購卡,否則 PROFINET 轉接器無法與 EtherNet/IP 掃描器通訊。
| 過程訊號要求 | 24V 離散訊號 + 0–10V 類比訊號 | 標準現場匯流排(EtherNet/IP、PROFINET、DeviceNet) | 原生 OEM 焊接機匯流排(例如 ArcLink XT) |
|---|---|---|---|
| 1. 靜態履歷 MIG / 基本工作回憶 | 足夠(0–10 V 設定點 + 二進製作業位) | 支援(透過整數 ID 儲存 100-999+ 個作業) | 支援完整的吊墜波形圖形 |
| 2.脈衝協同與中縫修剪 | 限預先儲存的焊接面板作業 | WFS、弧長和電感的全週期微調 | 即時波形和脈衝模式切換 |
| 3. 高頻TIG(HF-GTAW)免疫 | 非屏蔽的 0–10 V 引線存在較高的 EMI 漂移風險 | 採用屏蔽 Cat6A/光纖 + 星形接地,具有高抗擾性。 | 工程屏蔽電纜組件 + 隔離式收發器 |
| 4. 弧通縫追蹤 (TAST) | 需要外部電流分流感測器盒 | 支援 4–8 毫秒週期匯流排更新速率 | 原生確定性電弧電流回授迴路 |
| 5. ISO 17662:2025 / 焊接資料可追溯性 | 通過/失敗 Arc Stable 僅使用無外部記錄器 | 記錄每個接縫的實際電壓、電流、風速、氣體故障和錯誤代碼。 | 全面生產監控和焊縫刮痕記錄 |
符合 ISO 10218-2 標準的安全 PLC 架構和單元聯鎖
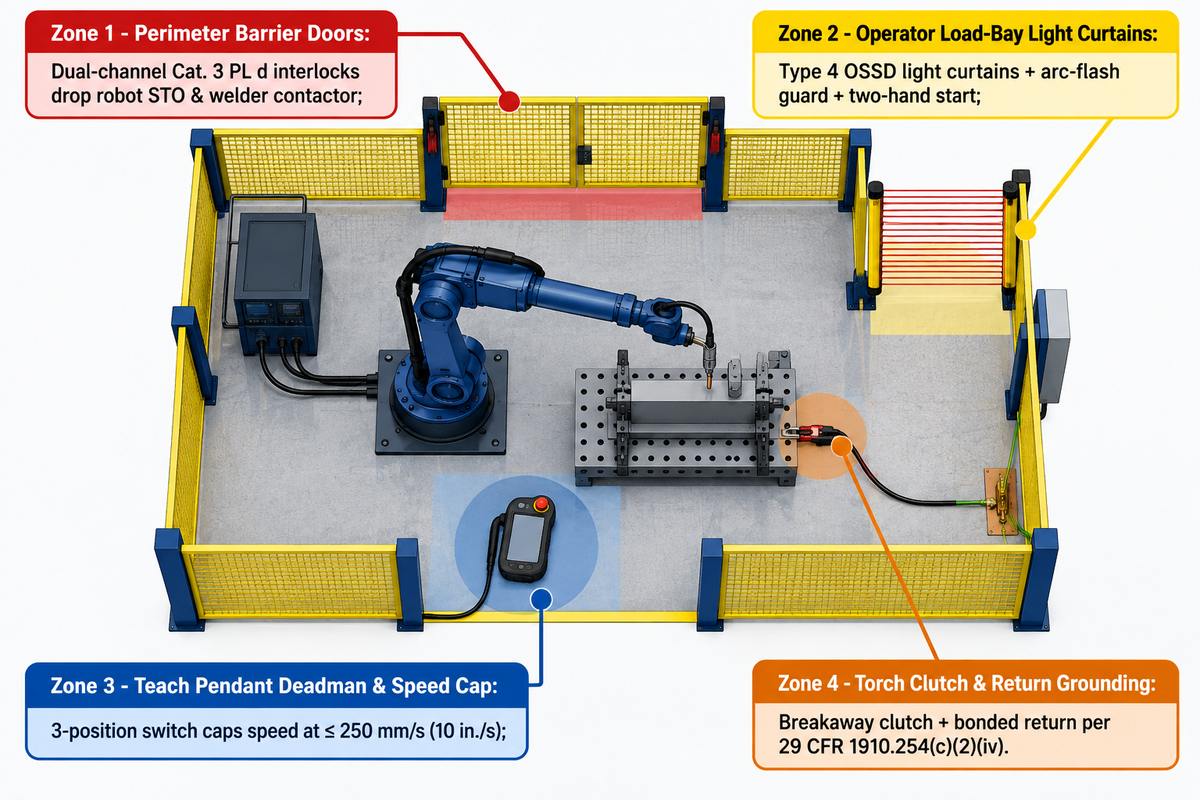
根據 ISO 10218-1/2:2025 和 ANSI/A3 R15.06-2025 標準,機器人焊接單元需要雙通道安全電路(ISO 13849-1 第 3 類,PL d),並且手動示教速度上限為 250 毫米/秒(10 英寸/秒)或更低。根據OSHA 29 CFR 1910.254(d)(9)的規定,焊接設備故障時必須立即鎖定。標準 PLC 輸出不符合生命安全停止的要求。
「因此,在教學過程中,應將機器人速度降低至每秒 10 英寸(250 毫米/秒)或更低,以減少接觸的可能性並最大限度地減少受傷的可能性。”
為什麼工廠安全工程師拒絕在周邊門上使用標準PLC梯形圖邏輯?標準PLC內部一個焊接的繼電器接點或短路的電晶體就會悄無聲息地使停止電路失效。安全PLC(透過EtherCAT運行CIP Safety、PROFIsafe或FailSafe)使用脈衝測試訊號對兩個冗餘通道進行交叉檢查。正如《The Fabricator》的機器人焊接安全指南中所述,門聯鎖裝置直接透過安全接觸器連接。在焊接作業期間打開單元門會切斷機械手臂伺服馬達和焊接電源接觸器的電源。
2025 年的兩項安全研究結果重塑了新型機器人焊接裝置的規範。 2025 年 10 月發布的 ANSI/A3 R15.06-2025 標準共 403 頁,該標準使美國的相關規定與 ISO 10218-1:2025 和 ISO 10218-2:2025 標準保持一致。它規範了協作應用,而不是將任何協作機器人手臂視為在熱絲和電弧閃光環境下自動安全。同時,美國國立衛生研究院 (NIH) PubMed Central 上的一項同行評審可靠性研究(PMCID:PMC12595067)測量了機器人焊接工作站的操作人員錯誤率。糟糕的人機介面 (HMI) 設計和薄弱的文件將錯誤機率從 13%–23% 推高至 28%–46%,證實僅靠培訓無法取代硬體聯鎖裝置。
四區焊接單元聯鎖檢查表
- 區域 1 — 周界屏障門: 在每個維護門上安裝雙通道互鎖開關,以便在機器人安全扭矩關閉 (STO) 和焊接機接觸器斷電時切斷電源。如果滑行時間超過操作員的觸及範圍,則使用防護鎖定裝置。
- 區域 2 – 操作員裝卸區光幕: 使用 4 型 OSSD 光幕和電弧閃光防護裝置保護轉盤和穿梭裝載站,並使用雙手啟動按鈕。
- 區域 3 – 教授吊墜死人與速度上限: 使用三位開關將運動系統的速度限制在 250 毫米/秒或以下。 3 區、示教器安全開關和速度限制:在手動編程期間強制執行 OSHA 單點控制,以防止外部 PLC 觸發運動。
- 第四區 – 焊炬離合器和回流接地: 使用焊炬斷裂離合器在衝擊時停止伺服驅動。根據 29 CFR 1910.254(c)(2)(iv),在不使用起重鏈的情況下連接夾具迴線路徑,並根據 1910.254(d)(9)(i) 鎖定損壞的導線。
定位器控制:協調運動軸與PLC分度工作台
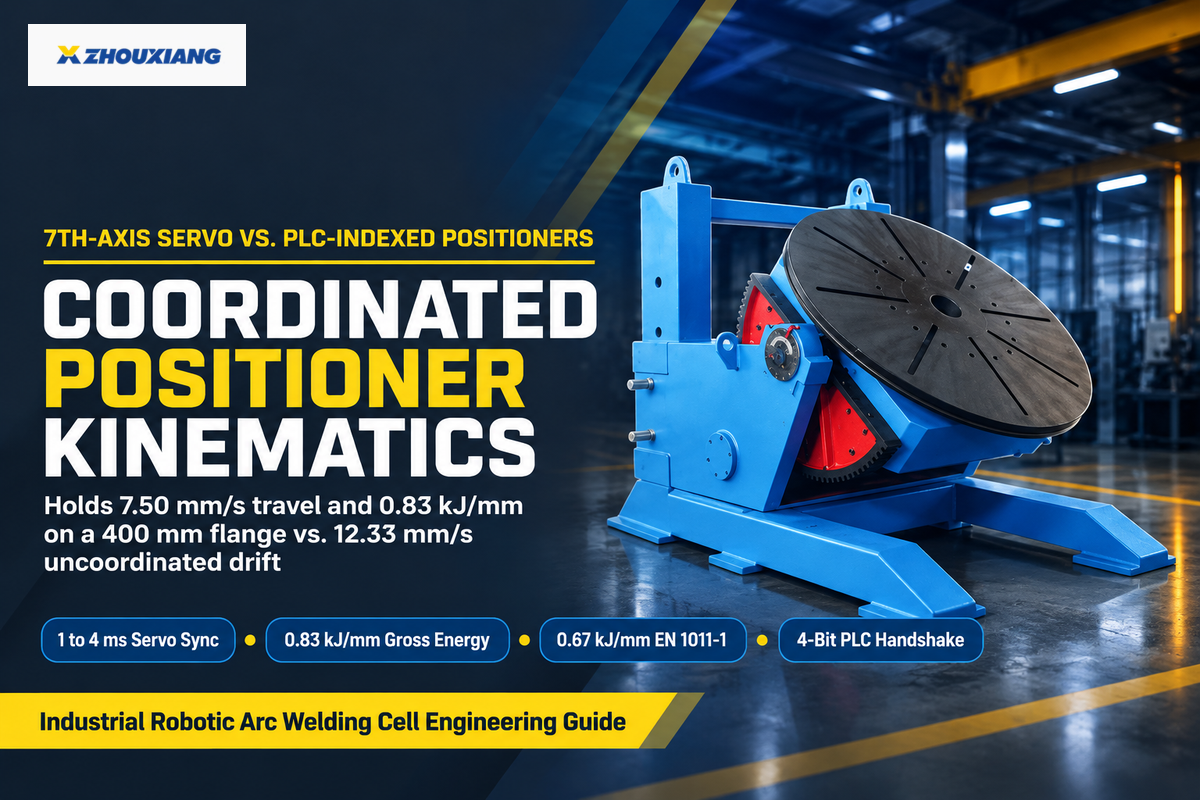
協調的外部軸定位器在機器人控制器的運動學求解器中運行,以保持旋轉的 400 毫米法蘭表面速度為 7.50 毫米/秒(0.45 公尺/分鐘)。此速度可維持 0.83 千焦/毫米的總電弧能量(0.67 千焦/毫米 EN 1011-1 熱輸入),而未補償的旋轉速度可達 12.33 毫米/秒,電弧能量降至 0.51 千焦/毫米(淨能量為 0.40 千焦/毫米)。
- 由機器人控制器櫃內匹配的OEM伺服擴大機驅動
- 運動學解算器在旋轉過程中保持炬管相對於表面的速度恆定
- 使熔池在管道和容器上保持平坦的 1G 向下姿態。
- 需要付費的多組運動控制軟體和校準過的領航-跟隨器框架。
- 由獨立的交流向量驅動器透過離散PLC I/O驅動
- 僅當焊槍處於安全鎖定位置時才會旋轉
- 交換 4 個獨立的握手位:Home Clear(根目錄清除)、Index(索引)、In-Position(就位)、Brake Locked(煞車鎖定)
- 節省OEM伺服授權成本,適用於平面多面支架夾具
買家通常會購買獨立的電動轉盤,期望任何六軸機器人手臂都能在轉盤旋轉的同時進行連續焊接。然而,透過繼電器連接的兩個獨立控制器無法同步不同半徑下的三維表面速度。例如:假設輸入為外徑 400 毫米的管道法蘭,在 240 安培、26 伏特的 GMAW 焊接條件下以 0.35 轉/分的速度旋轉(根據 EN 1011-1 標準,熱係數為 0.8)。工件表面速度為 π × 400 毫米 × 0.35 轉/分 ÷ 60 = 7.33 毫米/秒(0.44 公尺/分鐘)。在協調的第七軸運動學下,求解器會減去 7.33 毫米/秒的向量,因此淨位移保持在 7.50 毫米/秒。總電弧能量為 26 V × 240 A ÷ (1,000 × 7.50 mm/s) = 0.83 kJ/mm,淨 EN 1011-1 熱輸入為 0.67 kJ/mm。在 5.00 mm/s 的焊槍移動速度下,使焊槍逆向移動(與旋轉方向相反),可將總表面速度提高到 12.33 mm/s,並將總能量降低到 0.51 kJ/mm(淨值為 0.40 kJ/mm)。
對於旋轉式和傾斜式焊接變位機而言,回流隔離同樣重要。現代逆變電源採用靈敏的電壓回授迴路,當旋轉接地電阻出現尖峰時,這些迴路會發生故障。整合商在伺服馬達、蝸輪蝸桿箱和轉盤之間安裝彈簧加載的黃銅或石墨旋轉滑環以及介電絕緣材料,以防止雜散電流腐蝕軸承。在6至15公尺長的結構樑上,用於長樑的頭架和尾架焊接變位機同步雙端旋轉,以防止扭轉。
何時應該選擇協調式外軸而不是PLC分度定位器?
當需要對環向管道接頭或帶有連續角焊縫的容器進行焊接時,為了保持1G焊池的平整度,必須旋轉焊接接頭,此時可以使用連續伺服軸。當需要在90度或180度旋轉後靜止焊接直線焊接時,可以選擇PLC控制的定位器。
扁平結構支架、拖車框架和矩形子組件很少需要付費的OEM輔助伺服驅動器和多組運動機構。氣動定位銷鎖可用於建立可重複的索引位置,而位置限位開關可將回饋資訊提供給PLC,PLC可控制焊接定位系統。
接縫追蹤和自適應控制迴路:觸控感應、弧形檢測和雷射視覺
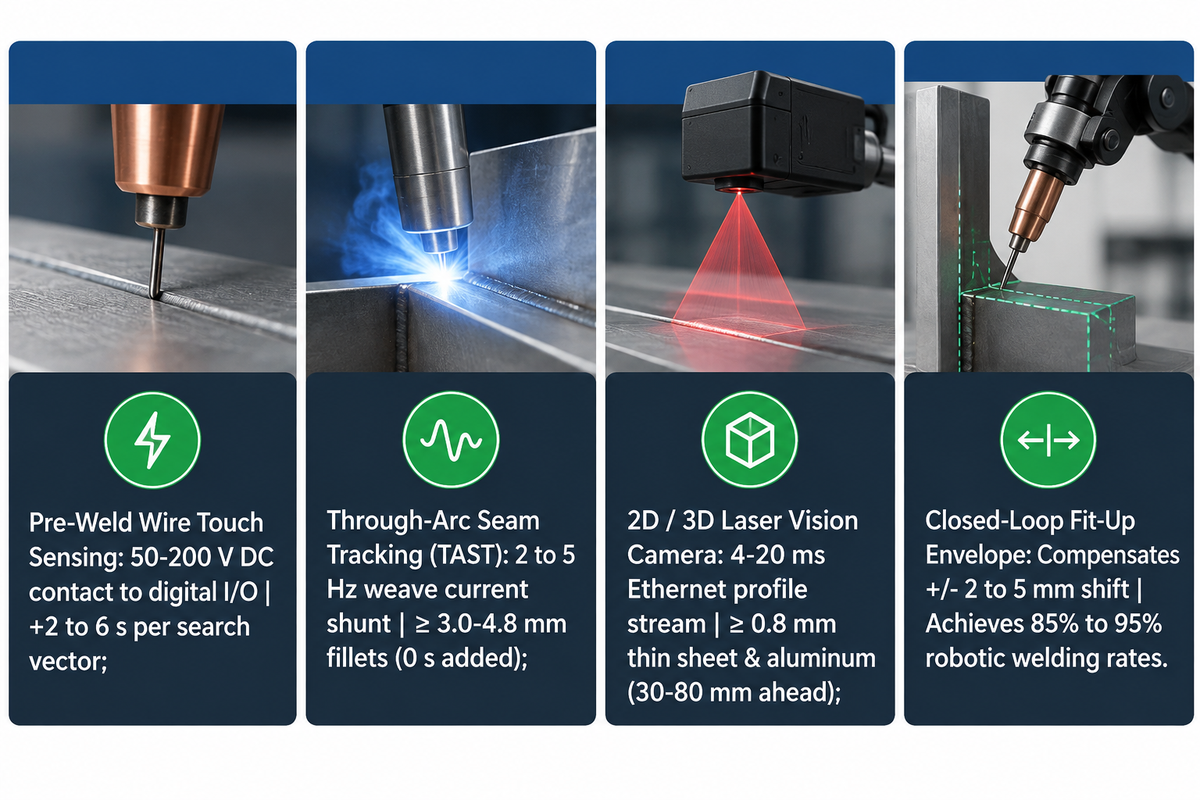
工業弧焊機器人利用三個回饋迴路來校正焊縫偏移。第一個迴路是直流觸控感應器,它以 50 至 200 伏特的電壓搜尋焊縫,每次搜尋耗時 2 至 6 秒。即時貫穿弧焊縫追蹤功能可引導厚度為 3 至 4.8 毫米及以上的焊縫,而 3D 雷射相機則用於追蹤薄板和鋁材。
「焊接前,視覺系統能夠定位焊縫和接頭,省去了耗時的手動編程。焊接過程中,實時焊縫跟踪使機器人能夠補償接頭偏差並保持最佳焊絲位置。焊接後,同樣的傳感器會檢查焊縫,測量其尺寸、形狀、位置和缺陷。”
每種感測方法都會透過不同的硬體通道進入控制器。焊絲或焊嘴接觸感測使用來自焊機或接觸模組的低電流直流搜尋電壓。機械手臂移動直到剪斷的焊絲接觸到鋼材,並儲存三維起始偏移量。電弧焊縫追蹤 (TAST) 在擺動焊接過程中以 2 至 5 Hz 的頻率即時工作。控制器測量左右焊縫壁上的電流。調整中心線位置以平衡焊接突出。閉環架構(例如美國專利 US11623294B2)使用絕對焊槍噴嘴位置感測器和相對關節位置感測器來調整機器人的軌跡。
將感測器物理特性與焊縫幾何形狀相匹配,可以防止雷射視覺和焊接機器人電弧焊縫追蹤過程中出現追蹤丟失的情況。氧化皮和未剪斷的石英絲球會阻礙直流接觸,只有透過自動切絲器在每個循環中修剪焊嘴才能恢復接觸。由於 TAST 測量的是側壁電流變化,因此它無法追蹤厚度小於 3 毫米的板材、緊密對接焊縫和鋁材。這些焊接需要使用 3D 機器視覺雷射器進行跟踪,這些雷射器經過硬化處理,並安裝在電弧前方 30-80 毫米處。如果操作人員定期進行 TCP 指針檢查以檢測焊頸或焊嘴的逐漸偏移,則設計合理的視覺引導單元可實現 85% 到 95% 的機器人焊接效率。
機器人焊接控制系統能否補償零件組裝偏差?
是的。觸覺感應結合TAST或3D雷射視覺技術,可透過調整路徑和編織寬度,補償±2至5毫米的關節位置偏移和適度的根部間隙增大。但感測器無法解決夾持鬆動和火焰切割間隙過大的問題。
焊接學會 (TWI) 的技術指南指出,自動化焊接單元需要可重複的邊緣處理和剛性夾具。如果角撐板間隙超過合格的焊根開口,則在沒有上游組裝控制的情況下,自適應送絲無法防止燒穿。
| 感應方式 | 控制器回饋路徑 | 最小牆/接縫幾何形狀 | 週期時間影響 | 主要商店限制 |
|---|---|---|---|---|
| 預焊絲/噴嘴接觸感應 | 50–200 V 直流觸點輸入至機器人數位 I/O | 搭接、T型圓角或溝槽,鋼壁清潔 | 在弧開始前,每個搜尋向量需要額外 2 到 6 秒。 | 被厚重的軋製氧化皮或未剪斷的焊絲球堵塞;焊縫中部無跑偏 |
| 弧縫跟踪(TAST) | 即時電弧電流分流器或現場匯流排循環字 | ≥ 3.0–4.8 毫米鋼角和帶編織的 V 形槽 | 焊接前增加 0 秒;編織過程中軌道保持通電 | 對於厚度小於 3 毫米的板材、方形對接接頭或縱梁,鎖緊力會減弱。 |
| 2D/3D雷射視覺三角測量 | 高速乙太網路設定檔流(4–20 毫秒偏移) | 薄板(≥ 0.8 毫米)、對接、搭接、圓角和鋁 | 0 秒預焊保持,帶前瞻跟踪 | 相機外殼限制了狹窄角落的觸及;需要使用氣刀進行鏡頭保養。 |
程式介面和焊接可追溯性:示教器、引線式和離線CAD
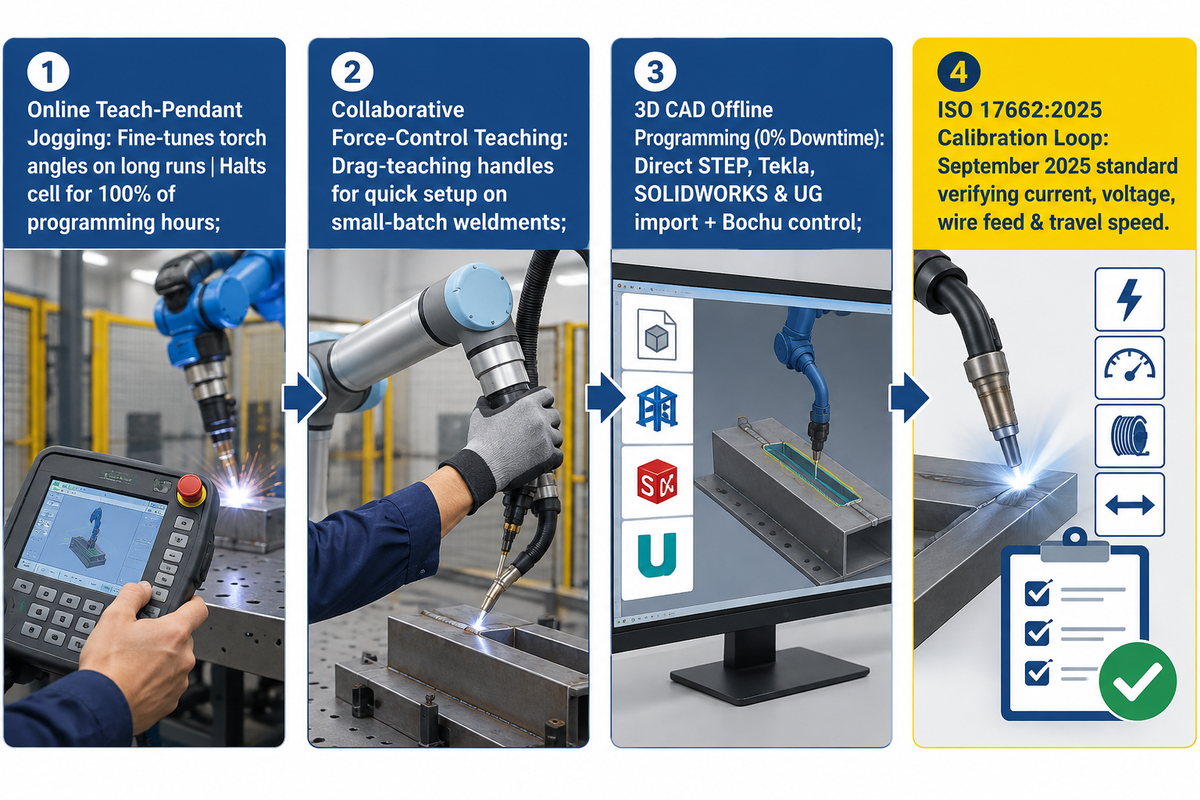
CAD 到路徑離線機器人程式設計可在辦公室電腦上建立無碰撞焊接軌跡,生產單元停機時間為 0%;而線上示教器點動程式設計則會在程式設計期間 100% 暫停電弧輸出。在工位層面,ISO 17662:2025標準規範了焊接製程控制設備的車間校準、驗證和確認。
高混合結構件加工車間通常會推遲重複性焊接任務的自動化,因為使用吊桿手動調整 50 個角撐板接縫需要花費大量時間。正如《製造者》雜誌的離線編程工程指南中所述,焊接過程中超過一半的編程點是夾具周圍的非焊接空氣流動。離線焊接軟體模擬機械手臂和定位器的三維運動學模型,產生無碰撞路徑,同時車間運行生產應用程式。
三種程式介面滿足了現代製造的需求:標準吊墜式控制器可在長時間焊接過程中微調焊槍角度;協作焊接機器人則配備力控手柄,可在小批量焊接時快速進行拖曳示教。對於厚鋼材焊接,可直接從 STEP、Tekla、SOLIDWORKS 和 UG 導入 3D CAD 模型;懸臂式焊接工位整合了博楚智慧控制系統,用於路徑生成。
為了進行焊接品質控制,ISO 17662:2025(將於2025年9月取代已廢止的2016版)規定了電流、電壓、送絲速度和焊接速度控制儀表的校準和驗證週期。依照ISO 17662:2025標準校準控制器顯示器和分流器,可確保不同生產班次間熱輸入的可重複性。
2026 年機器人焊接單元成本、交付週期和控制器選項附加費
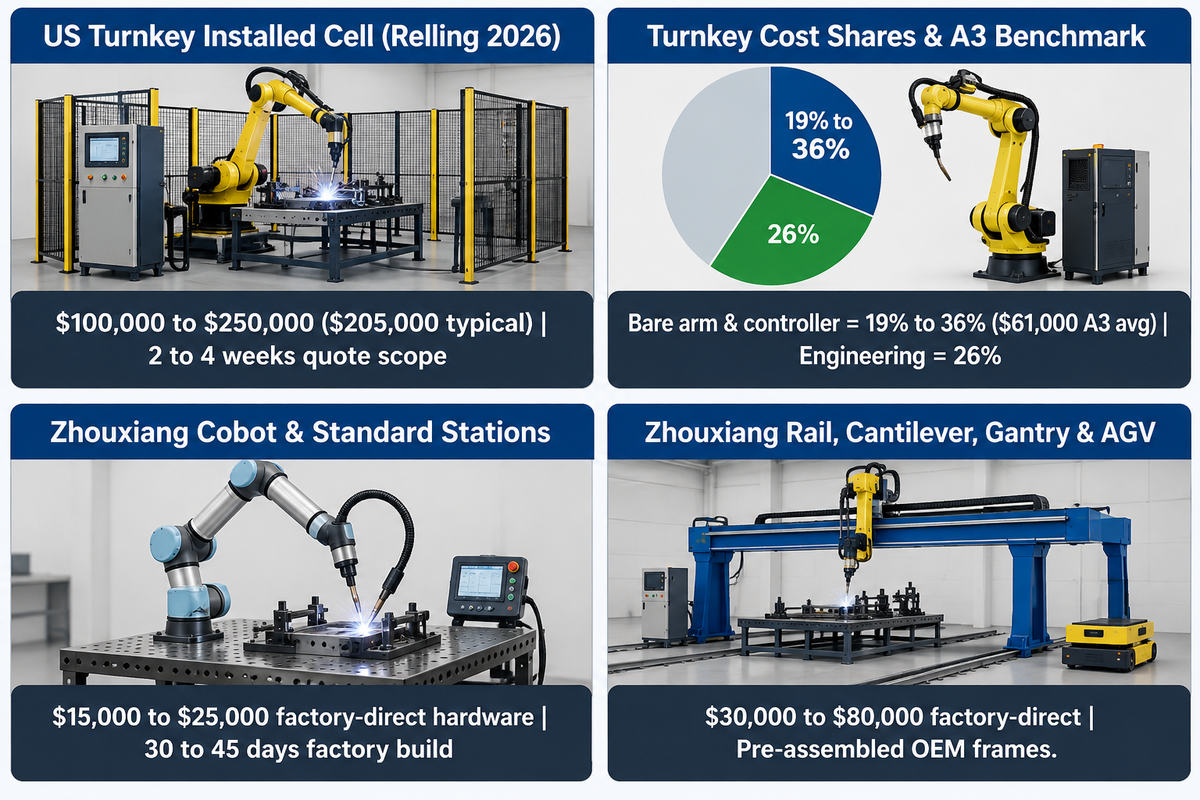
軟體選項、校準範圍和整合人工成本決定了2026年單元預算:美國整合商提供的單機器人焊接單元交鑰匙安裝價格在100,000萬至250,000萬美元之間(典型值為205,000萬美元)。無錫週翔的工廠直銷工作站,協作機器人或緊湊型工作站的價格為15,000萬至25,000萬美元,軌道式、懸臂式、龍門式或AGV型號的價格為30,000萬至80,000萬美元(建造週期為30至45天)。
為什麼使用機械手臂的交鑰匙系統報價是裸機械臂價格的兩到五倍?根據Relling Systems公司2026年在美國的規劃,機器手臂和控制器僅佔安裝單元總成本的19%到36%。作為參考,A3公司2025年北美訂單數據顯示,每台機器人的平均價格為61,000美元。工程設計、佈線、程式設計和現場調試佔典型焊接單元(價值205,000美元)成本的26%(不同類型單元的比例為22%到33%),其餘部分則由工具、視覺系統、定位器和安全控制系統構成。標準化的工廠直銷焊接解決方案從OEM工廠發貨,預先組裝好的框架直接交付,本地公用設施連接工作則由您的車間團隊負責。
團隊在比較機器人焊接和人工焊接的生產效率時,也必須仔細檢視「包含定位器介面」的實際內容。對於許多控制器報價而言,這僅僅代表一個機櫃連接器或軟體驅動程序,而不是蝸輪蝸桿轉盤和安全簾。與裸機弧焊臂相比,添加實體伺服頭架、3D雷射相機和付費焊接工藝軟體所涉及的範圍要大得多。準確估算焊接生產力的投資回報取決於機器人焊接的實際選擇權交易定價。
一套完整的帶有定位器介面的機器人焊接單元需要多少錢?
將機器人焊接的優勢與實際選擇權價格進行權衡,可以確保焊接生產率投資回報預測的準確性。一套完整的北美交鑰匙單機器人焊接單元,包括防護裝置、工裝和定位器集成,預計在2026年安裝,預算為100,000萬至250,000萬美元(最終集成商報價需要2至4週的時間確定範圍)。無錫週翔工廠直銷的模組化工作站,每台預算為15,000萬至80,000萬美元,工廠生產週期為30至45天。
客製化的機器人焊接操作定位器介面僅包含內部機櫃插頭或軟體驅動程式。客戶仍需另購旋轉工作台、輔助伺服擴大機和裝載區光幕。
OEM控制器生態系與結構製造工作站規範
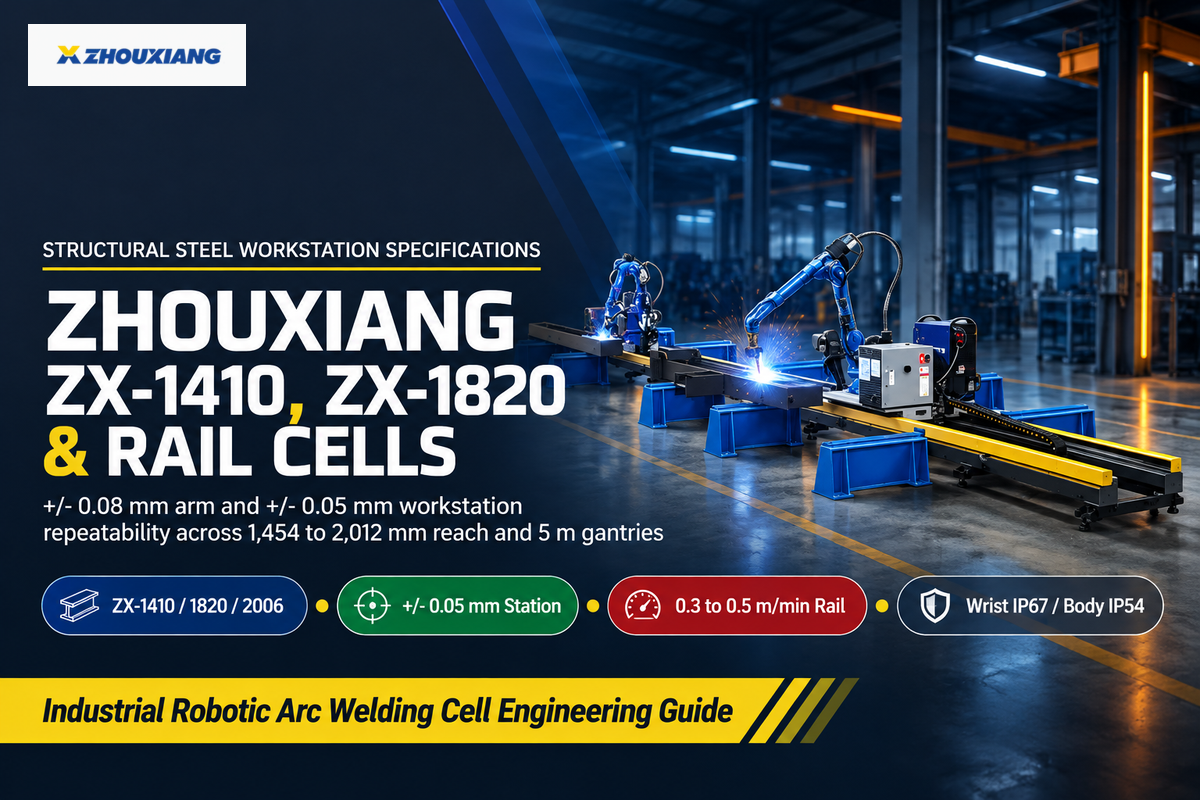
買家從三個供應商層級採購機器人焊接自動化設備:全球機器人OEM廠商(如FANUC、安川馬達、ABB、KUKA)、焊接製程OEM廠商(如Lincoln Electric、Fronius、Miller)以及像無錫周翔這樣的結構工作站製造商。週翔的ZX-1410、ZX-1820和ZX-2006機器手臂的重複精度為手臂重複精度±0.08毫米,工作站重複精度±0.05毫米。
全球工廠的機器人安裝量在焊接行業及更廣泛的製造應用領域持續成長。根據國際機器人聯合會 (IFR) 發布的《2025 年世界機器人報告》,到 2024 年,全球各行業工廠將安裝 542,000 萬台工業機器人,使現有庫存量增長 9%,達到 4,664,000 萬台(其中包括美國新增的 34,200 萬台)。在工業焊接中常見的機器人焊接應用領域,全球機器人 OEM 廠商引領高速汽車生產線的發展。焊接製程 OEM 廠商則專注於用於薄合金 MIG 焊接和航空航天電弧焊接應用的高級機器人焊接解決方案。
結構鋼和重型機械工廠面臨更大的作業空間限制。除非機器人焊工採用地面軌道、懸臂或架空龍門架,否則6公尺至6公尺的樑柱長度將超出標準機器人1.4公尺至2.0公尺的作業範圍。無錫周翔成立於1991年,擁有400多名員工,並通過了ISO9001:2008和CE認證,致力於為厚板梁加工製造工業級六軸和協作焊接機器人工作站。其六軸產品系列包括ZX-1410(負載10公斤,臂展1,454毫米,承重170公斤)、ZX-1820(負載20公斤,臂展1,730毫米,承重285公斤)和ZX-2006(負載6公斤,臂展2,012毫米,承重291公斤)。每條機械手臂的腕部防護等級為 IP67,機身防護等級為 IP54,並配備 50 kVA、2,500 kg 的 AGV 行動工作站。對於直線型重型樑和高熔敷率埋弧焊接應用,專用的 H 型鋼組裝和埋弧焊接生產線優於關節式焊接單元,並且超越了多軸機器人焊接解決方案。
| 模型/單元配置 | 酬載/航程/跨度 | 重複性和封閉性 | 控制與感測亮點 | 公佈價格/構建範圍 |
|---|---|---|---|---|
| 週翔ZX-1410六軸機械手臂 | 10 公斤負重 / 1,454 毫米臂展(170 公斤) | ± 0.08 mm;腕部防護等級 IP67 / 身體防護等級 IP54 | 適用於標準焊接單元的緊湊型六軸機械手臂 | 20,000-25,000 美元的站點(30-45 天) |
| 週翔ZX-1820六軸機械手臂 | 20 公斤負重 / 1,730 毫米臂展(285 公斤) | ± 0.08 mm;腕部防護等級 IP67 / 身體防護等級 IP54 | 適用於串聯/水冷式GMAW焊接的高功率焊炬 | 工廠直銷工作站集成 |
| 週翔ZX-2006加長臂 | 6 公斤負重 / 2,012 毫米臂展(291 公斤) | ± 0.08 mm;腕部防護等級 IP67 / 身體防護等級 IP54 | 適用於寬結構框架的加長 2 公尺包絡線 | 工廠直銷工作站集成 |
| 週翔協作機器人站 | 緊湊型桌子/移動推車佔地面積 | 工作站重複性±0.05毫米 | 力控拖曳教學 + 人工智慧和雷射跟踪 | 15,000 美元至 20,000 美元的廠商直銷硬件 |
| 週鄉標準焊接站 | 單電池固定基座配置 | 工作站重複性±0.05毫米 | 六軸機器人 + 焊接設備 + 夾具底座 | 20,000 美元至 25,000 美元的廠商直銷硬件 |
| 週翔AGV行動工作站 | 2,500 公斤重 / 最高時速 2.2 公里/小時 | ± 0.05 毫米;50 千伏安功率額定值 | 自主地面導航至超大焊接件 | 30,000 美元至 40,000 美元的廠商直銷硬件 |
| 週鄉地面軌道工作站 | 線性軌道運行速度為 0.3–0.5 公尺/分鐘 | ± 0.05 毫米;4.5 千伏安軌道驅動 | STEP、Tekla、SOLIDWORKS 和 UG 3D CAD 匯入 | 30,000 美元至 80,000 美元的廠商直銷硬件 |
| 周祥懸臂/龍門站 | 龍門架跨距最大可達5米,適用於箱形/H型鋼樑 | 工作站重複性±0.05毫米 | 博楚控制、3D點雲、超音波探頭和火炬清洗器 | 40,000 美元至 80,000 美元(懸臂式)/ 70,000 美元至 80,000 美元(龍門式) |
| 美國/歐盟交鑰匙工程整合商焊接單元 | 單臂單元 + 客製化夾具和圍欄 | ISO 10218-2:2025 / R15.06-2025 簽核 | FANUC / ABB / Yaskawa + EtherNet/IP 或 PROFINET PLC | 安裝費用為 100,000 萬至 250,000 萬美元(典型值為 205,000 萬美元,Relling 公司數據) |
在發出採購訂單之前,請填寫以下六點介面矩陣並將其附在您的詢價單中。此步驟將由一個工程團隊負責工廠驗收測試之前的所有電氣和軟體介面連接:
6 點單元介面接腳圖 — 複製到您的機器人焊接詢價單:
| 參數 | 推薦範圍 | 為何重要 | 如何驗證 |
|---|---|---|---|
| 1. 電源協議卡 | 4–8 毫秒 EtherNet/IP、PROFINET、EtherCAT 或 24 V + 0–10 V | 防止機械手臂和焊接機之間 RJ45 協定不匹配 | 在進行FAT測試之前,請將掃描器/適配器EDS檔案與作業召回表進行比對。 |
| 2. 功能安全電路 | 雙通道 Cat. 3 PL d;≤ 250 mm/s 手動示教帽 | 符合 ISO 10218-2:2025、ANSI/A3 R15.06-2025 標準及工廠 EHS 審核 | 對閘門聯鎖、急停和限速開關進行單故障注入試驗 |
| 3. 定位器驅動和回位 | 1–4毫秒伺服運動同步或4位元PLC索引+滑環 | 保持恆定的kJ/mm熱輸入並阻止軸承雜訊電流 | 連續管道旋轉測試 + 伺服支架上的兆歐姆檢查 |
| 4. 接縫感知器回饋迴路 | 50–200 V 觸摸 + TAST(≥ 3 mm)或 4–20 ms 3D 激光 | 將感測器物理特性與板材厚度和接合間隙相匹配 | 將試樣在 FAT 夾具上移動 ± 3 mm,檢查圓角腿 |
| 5. CAD/OLP 和校準 | STEP/Tekla/SOLIDWORKS 匯入 + ISO 17662:2025 日誌 | 消除高混合鋼材生產車間吊裝式儀表停機時間 | 導入客戶樣品 STEP 組件並驗證 V/A 表精度 |
| 6. 外殼、鉸刀和接地 | 腕部防護等級 IP67 / 機身防護等級 IP54;開路電壓 ≤ 100 V;星形接地 | 防止飛濺物進入,高頻GTAW電磁幹擾及OSHA 1910.254故障 | 檢查自動剪線器/擴孔器循環和專用接地連接 |
指定四層結構中每個機器人焊接控制系統。搭配 4 至 8 毫秒現場匯流排或類比焊接機卡、雙通道 PL d 安全停止裝置(≤ 250 毫米/秒示教帽)、伺服或分度定位器以及厚度匹配的焊接感測器。
配置結構鋼或厚板機器人焊接工作站
您的工廠是否正在考慮為重型子組件採用龍門架、地面導軌或協作工作站?請將您的 STEP、Tekla、SOLIDWORKS 或 UG 零件圖面和電源介面要求傳送給無錫周翔的工程師。
關於機器人焊接控制系統的常見問題
焊接機器人控制器和單元PLC有什麼差別?
焊接機器人運動控制器實現六軸逆運動學,並以 1 至 8 毫秒的間隔控制焊槍速度和擺動模式。同時,每個工位的單元 PLC 對 12 至 32 個離散 I/O 通道進行排序。此工位 PLC 控制氣動夾具、工件偵測開關、穿梭裝置、噴嘴擴孔器和人機介面 (HMI),而無需計算連續的機械手臂軌跡。
所有機器人焊接電源都需要乙太網路現場匯流排卡嗎?
不。恆壓氣體保護金屬極電弧焊,憑藉已保存的送絲速度和電壓設置,可與硬線連接的離散啟動/狀態引腳和兩個 0 至 10 V 類比輸出無縫運行。而對於脈衝協同微調、電弧焊接追蹤和焊接資料記錄,則需要使用 EtherNet/IP、PROFINET 或 EtherCAT 等工業乙太網路現場匯流排。
機器人焊接控制系統中電弧啟動逾時錯誤是由什麼原因造成的?
當機器人控制器在點火點發出焊接啟動訊號後,0.5 至 1.5 秒內沒有電流回饋確認電弧建立,則會發生電弧啟動逾時。工作坊常見的原因包括:厚重的氧化皮、銲渣飛濺污染的接地夾具、焊絲纏繞、未剪斷的石英絲球或保護氣體鋼瓶空了。
為什麼高頻氬弧焊起弧會幹擾機器人焊接控制器?
高頻GTAW脈衝產生的射頻雜訊會對未屏蔽的類比電路和接地迴路造成乾擾。使用屏蔽式數位現場匯流排、星形接地和校準過的火花間隙可以防止控制器重設。
協同焊接機器人控制器與封閉式工業機器人控制器有何不同?
協作機器人使用限力扭矩控制器和手動引導手柄,以便在協作焊接中快速示教機器人;而封閉式工業控制器則驅動高速多組伺服馬達。工業控制櫃用於同步多噸級定位器或5公尺長的龍門架軌道,以適應多班次重型焊接應用。根據ISO 10218-2:2025標準,這兩種控制器均需配備防眩光防護罩、煙塵抽排裝置和熱絲防護裝置。
能否將現代焊接電源改裝到老式機器人控制器上?
是的。相符的 DeviceNet、EtherNet/IP 或 PROFINET 卡——或通用的離散和類比機器人介面盒——可以將現代電源連接到較舊的機器人控制器。
ISO 17662 是否認證機器人焊接控制系統能夠生產符合規範的焊接?
ISO 17662:2025 標準規定了車間對控制焊接電流、電弧電壓、送絲速度和焊接速度的儀器在不同班次間的精度檢查。結構鋼或壓力焊接成品的規範驗收仍需滿足以下條件:合格的焊接工藝規程、良好的接頭組裝以及符合相關結構焊接規範的焊後目視或無損檢測。
參考文獻和來源
- ANSI/A3 R15.06-2025(第 1、2 和 3 部分)工業機器人和機器人系統安全要求(與 ISO 10218-1:2025 和 ISO 10218-2:2025 協調) 美國國家標準協會(ANSI)
- OSHA技術手冊(OTM)第四部:第四章,工業機器人系統與工業機器人系統安全 美國勞工部職業安全與健康管理局(OSHA)
- 29 CFR § 1910.254 電弧焊接與切割 美國勞工部職業安全與健康管理局(OSHA)
- 機器人焊接安全之道:工作單位風險評估、連鎖裝置與安全防護 金屬加工商/焊工(金屬加工商和製造商協會)
- 一種利用擴展的TESEO和HEART方法進行焊接機器人操作員可靠性分析的創新方法(PMCID:PMC12595067) 美國國立衛生研究院/國家醫學圖書館
- 焊接自動化和檢測的下一個發展階段(傑夫諾魯克) 美國焊接學會(AWS)檢驗趨勢
- 美國專利 US11623294B2:在機器人焊接中使用具有位置追蹤功能的智慧焊槍的方法和系統 美國專利商標局(USPTO / Google Patents)
- ISO 17662 焊接、校準、驗證和確認焊接設備(ISO 17662:2025 生命週期更新) 國際標準化組織(ISO)
- 焊接機器人離線編程:模擬、標定和週期時間縮短 製造商協會(Fabricators & Manufacturers Association)
- 世界機器人2025年工業機器人報告:全球工廠機器人需求 國際機器人聯合會(IFR)
關於本次控制架構分析
本指南彙編了 ISO 10218-1/2:2025、ANSI/A3 R15.06-2025、OSHA 29 CFR § 1910.254、OSHA 技術手冊第四部分第四章以及 ISO 17662:2025 中的電氣介面、功能安全追蹤規則、定位、焊接安全追蹤規則。此外,本指南還提供了 2026 年北美整合商成本估算與 OEM 機器人介面資料。無錫周翔焊接設備有限公司生產六軸焊接機器人(ZX-1410、ZX-1820、ZX-2006)、地面導軌式、懸臂式、龍門式、AGV 和協作機器人工作站、焊接變位機以及 H 型鋼焊接生產線。特定的現場匯流排選項卡和工廠安全 PLC 介面可根據專案訂單進行配置。由無錫週翔焊接設備有限公司技術團隊審核。









