

Un soporte puede quedar descentrado en un dispositivo de fijación y aun así producir una unión recta. Una costura larga puede comenzar en el lugar correcto y desplazarse a medida que la pieza se calienta. En ambos casos, la antorcha puede quedar fuera de la unión, y cada una puede requerir una medición diferente. El seguimiento de la costura en la soldadura robótica utiliza la retroalimentación de los sensores para ajustar la trayectoria de la antorcha durante la soldadura.
El seguimiento de la junta en la soldadura robótica utiliza la retroalimentación de los sensores para ajustar la trayectoria de la antorcha durante el proceso. Pruebe la detección táctil antes de soldar para obtener un desplazamiento de pieza repetible, o bien, pruebe el seguimiento a través del arco o el perfilado láser en tiempo real durante la soldadura cuando la señal identifique la junta de forma fiable.
Especificaciones rápidas
- Antes del arco
- Toque los puntos de referencia seleccionados o escanee la costura para localizar la junta.
- Durante la soldadura
- Utilice la retroalimentación de arco o un sensor de visión láser si la señal se mantiene a lo largo de la ruta de producción.
- Resultados de la prueba
- Compare la posición de la costura, la corrección de la trayectoria, las soldaduras inspeccionadas y los segundos por pieza aceptada.
Puntos clave
- Un robot puede seguir la junta y aun así producir una soldadura que no supere la inspección.
- Una pieza desplazada puede requerir solo un breve ciclo de contacto. Una costura que se mueve durante la soldadura requiere una observación en tiempo real.
- Compare las opciones instaladas en las mismas piezas, incluyendo una posición de sujeción incómoda y el último segmento de la soldadura.
¿Qué medidas toma el robot de seguimiento de costuras de soldadura?
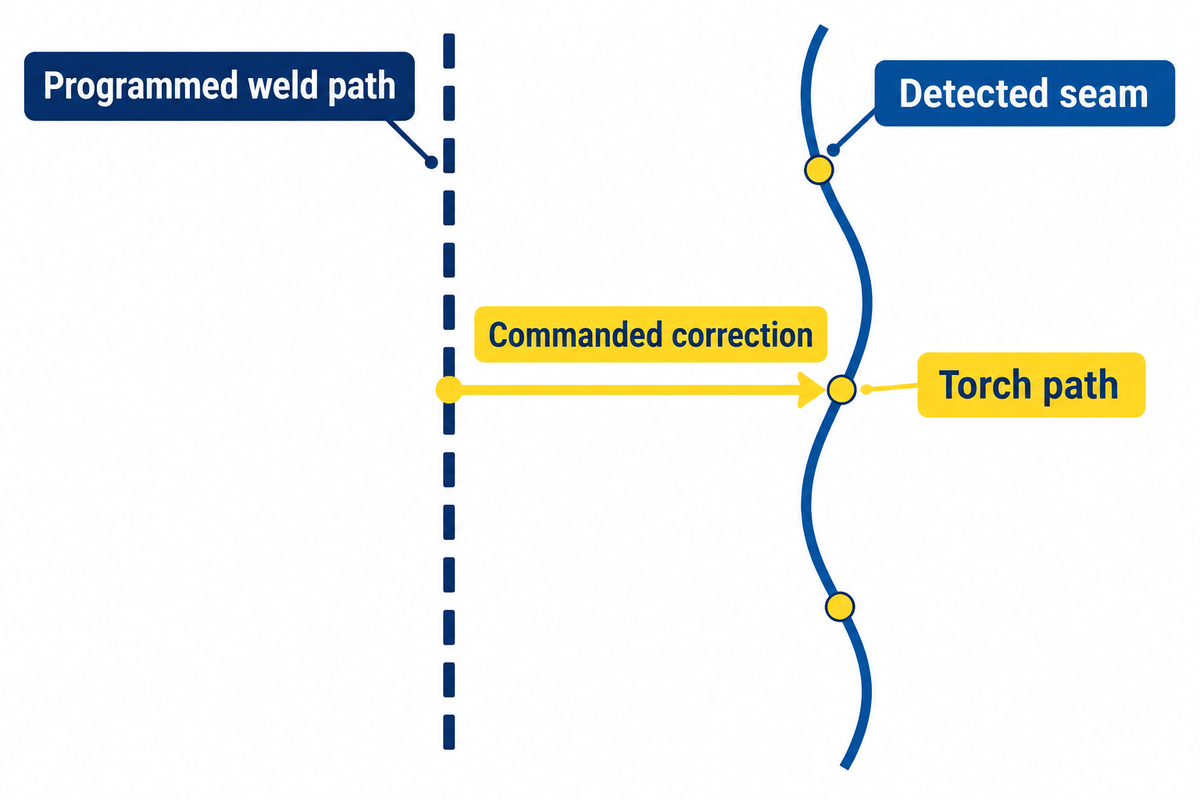
El seguimiento de la junta en la soldadura robótica comienza con dos posiciones. El sistema de seguimiento compara la trayectoria de soldadura programada con una estimación de la ubicación de la junta. La localización de la junta identifica la pieza o junta antes de que comience la soldadura. El seguimiento en tiempo real utiliza una señal que se adquiere durante el proceso. Un proceso de soldadura automatizado puede utilizar ambos métodos de forma secuencial.
Solicite al proveedor que muestre qué hardware gestiona la detección y el seguimiento de la costura, y cuándo el robot comienza a realizar correcciones. Yaskawa menciona el uso de puntos conocidos en una pieza para ajustar el programa antes de comenzar la soldadura en su guía de detección y seguimiento de costuras.
¿Cómo realiza un robot el seguimiento de una soldadura en tiempo real?
El controlador recibe una señal relacionada con la posición de la soldadura y estima hacia dónde mover la antorcha. Con el seguimiento a través del arco, la señal puede ser la corriente de soldadura. Con el perfilado láser, proviene de la forma de una franja proyectada en la imagen de la cámara. El sistema de control aplica la corrección a la trayectoria del robot a medida que avanza la soldadura.
Para una prueba, coloque la posición programada, la costura detectada y la corrección ordenada en la misma línea de tiempo o escala de posición. Compárelas con una referencia independiente siempre que pueda realizar la medición. Estos registros le permitirán determinar si el error se originó con la detección de la costura, la conversión de coordenadas o el movimiento en sí. La calibración, la programación y el posicionamiento contribuyeron a la diferencia entre la referencia y las trayectorias medidas en el sistema experimental estudiado por Mou y sus colegas.
Cuando la detección táctil es suficiente
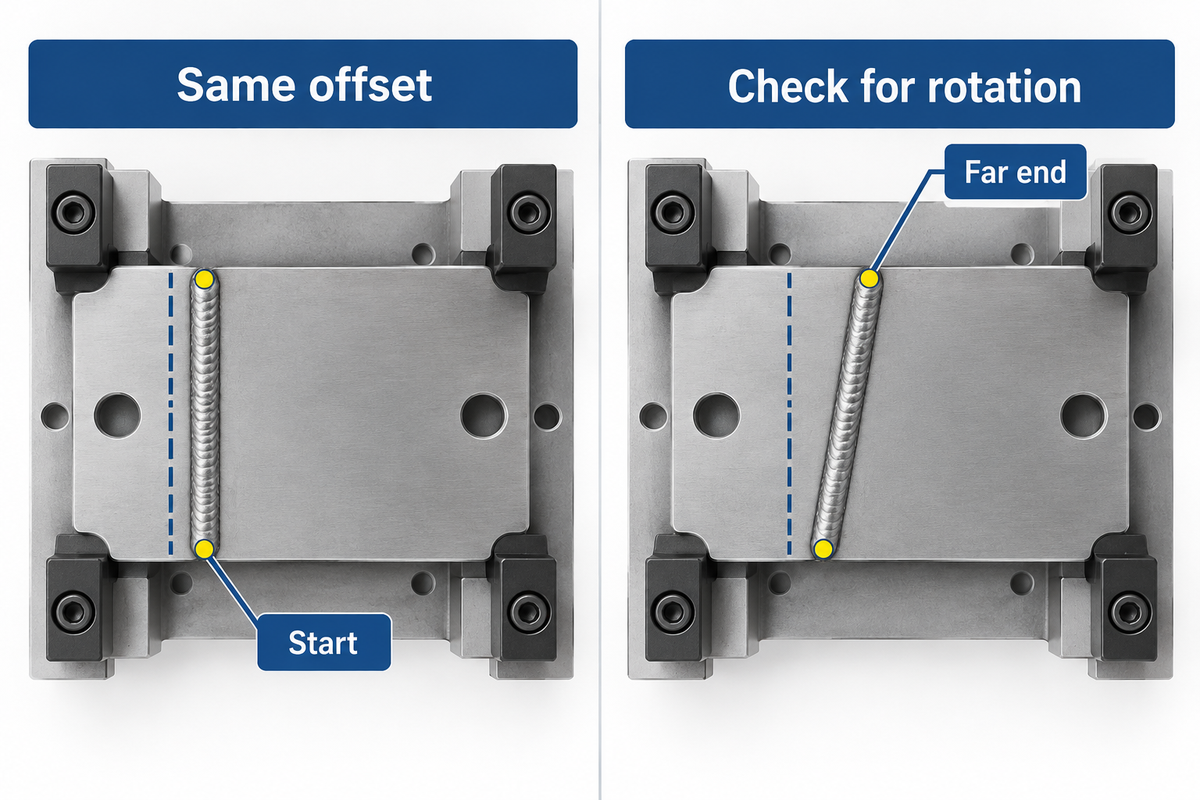
La detección táctil funciona para la localización de la costura de soldadura previa cuando la unión se mueve con la pieza y el robot puede alcanzar superficies conductoras conocidas. En un ciclo de contacto por cable, el controlador detecta el contacto en ubicaciones seleccionadas. Un desplazamiento constante en estas ubicaciones ayuda a corregir la trayectoria programada para esa pieza. Descripción del sistema de contacto por cable de Yaskawa.
Consideremos un soporte que se desliza lateralmente contra un localizador desgastado. Verifique cerca del inicio y del extremo de la soldadura. Si se observa el mismo desplazamiento en ambos extremos, es posible que el soporte se haya movido. Un resultado diferente en el extremo opuesto requiere verificar si hay inclinación o distorsión local. Realice mediciones en puntos adicionales para distinguir entre ambos casos antes de solicitar a un integrador que ajuste toda la trayectoria.
ABICOR BINZEL estimó en 2020 que la detección táctil del alambre o la boquilla podría añadir de 6 a 10 segundos a un ciclo de soldadura en una pieza 2D. Para soldaduras cortas con múltiples inicios, incluya el tiempo de sondeo en la evaluación del ciclo de soldadura. Cronometre el acercamiento, la retracción y los reintentos de contacto en el dispositivo de sujeción real. Una placa de prueba limpia puede enmascarar un problema de contacto que aparece en las superficies de producción. Los sistemas táctiles de seguimiento de costura que se desplazan por la junta durante la soldadura deben evaluarse por separado en cuanto al acceso y el contacto. Para este ejemplo, el contacto del alambre se considera una medición previa a la soldadura. Si el desplazamiento se atribuye a un localizador desgastado, considere el resultado observado con un dispositivo de sujeción reparado durante la evaluación.
Cuando el seguimiento a través del arco se ajusta a la soldadura
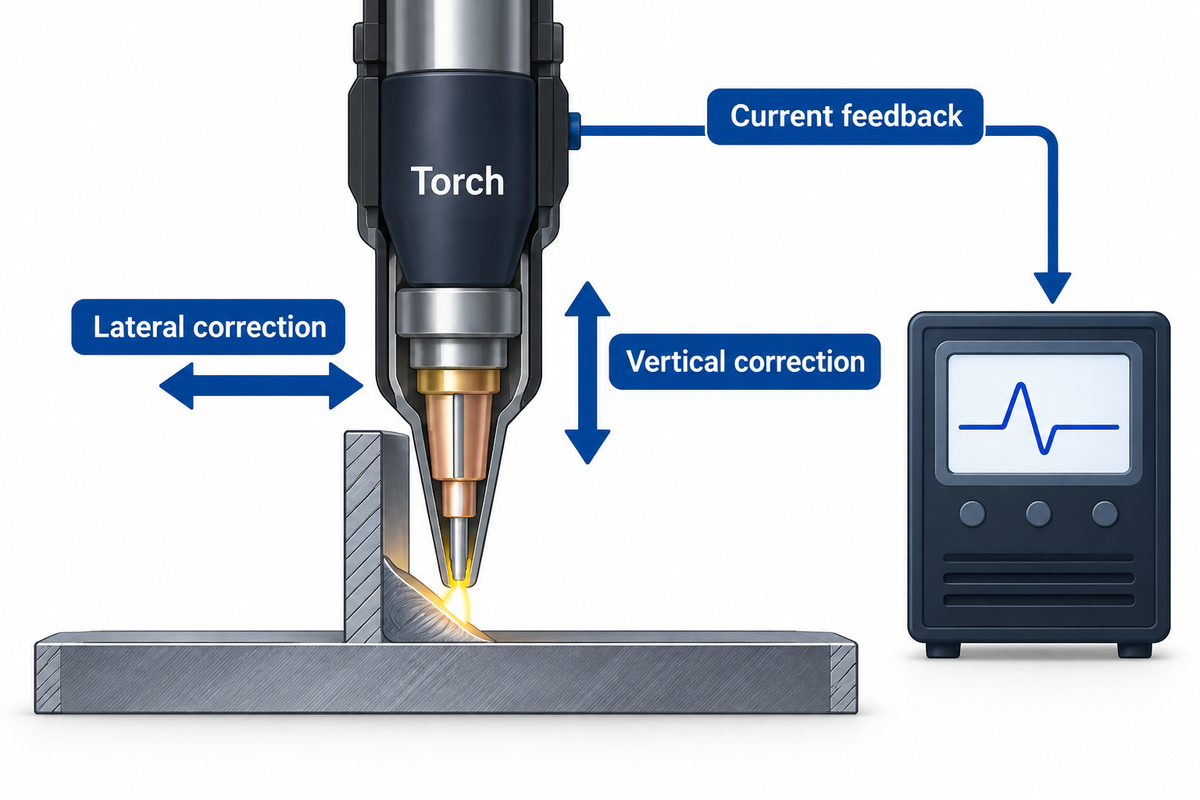
El seguimiento a través del arco es una opción si la señal de soldadura por arco cambia de forma repetible a medida que la antorcha se mueve con respecto a la junta. FANUC describe su opción de seguimiento de costura a través del arco como un método que utiliza la retroalimentación de corriente para ajustar la trayectoria lateral y verticalmente. FANUC indica que esta opción se suele utilizar con sensores táctiles para localizar el inicio de la soldadura. Para obtener más información, consulte la documentación de FANUC sobre el seguimiento de costura a través del arco.
Imaginemos una soldadura de filete larga cuya posición cambia a medida que el conjunto se calienta durante la soldadura por arco robótica. Para realizar una prueba de seguimiento de la costura a través del arco, se debe utilizar la junta, la fuente y la receta de trabajo aprobada que se ejecutará en la planta. Si la técnica de seguimiento de la costura propuesta requiere un movimiento oscilante, se debe solicitar al integrador que demuestre que dicho movimiento se ajusta al proceso aprobado. Una prueba con una receta diferente deja la señal de producción sin probar.
Observe qué sucede cuando la antorcha alcanza un punto de soldadura u otra interrupción y la retroalimentación se vuelve poco confiable. Registre si la opción propuesta se detiene, marca la pieza o sigue una respuesta configurada. Un estudio de caso publicado por la Asociación para el Avance de la Automatización describe una celda KUKA en Trützschler que utilizó detección táctil antes de soldar y detección de arco durante la ejecución. Ofrece a los compradores un ejemplo de cómo se pueden dividir esos trabajos en una sola celda. La Asociación para el Avance de la Automatización describe la instalación de Trützschler.
Compruebe qué procesos de soldadura específicos admite la opción de detección de arco propuesta.
Cuando el perfilado láser se gana su lugar
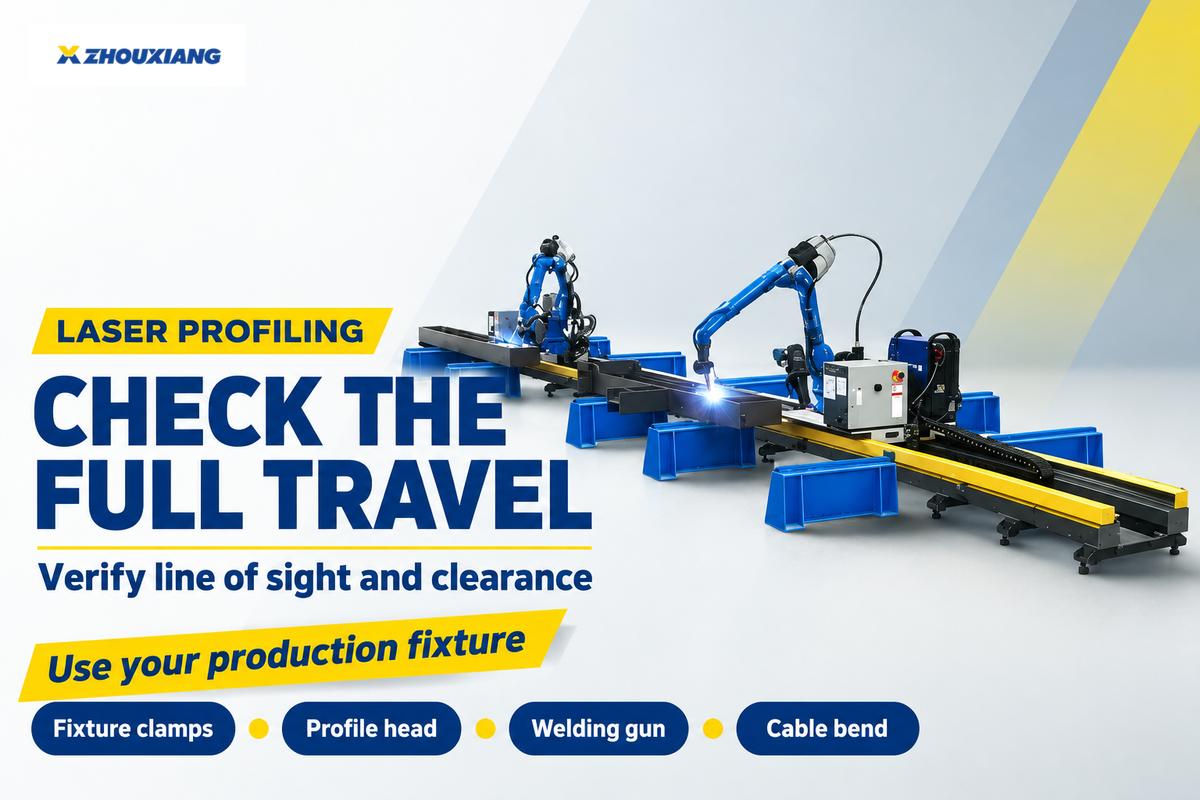
El seguimiento de juntas por láser permite trazar la geometría de juntas que algunos puntos de contacto no pueden detectar. En un cabezal de perfilado, un rayo láser traza una línea a través de la junta. Una cámara registra cómo cambia la línea y el procesamiento de imágenes localiza un borde o surco. En la triangulación láser, la cámara observa la línea desde un ángulo conocido.
DAIHEN describe una franja proyectada y una cámara en su sistema FD-QT para el controlador de la serie FD. DAIHEN enumera 12 geometrías de articulación integradas para ese modelo. Compare esas geometrías con la articulación que se muestra en su dibujo. Documentación del sensor robótico de DAIHEN.
En la soldadura láser automatizada, el haz que forma la soldadura láser tiene una función distinta a la de la línea proyectada que utiliza un sensor de perfil para guiar la soldadura. Si la celda utiliza ambos sistemas ópticos, solicite al proveedor que los incluya en la propuesta.
Un escaneo previo almacenado mapea la junta antes de que comience el arco. Mientras el robot suelda, un perfilador ubicado delante de la antorcha toma muestras de la junta a una corta distancia por delante, y el controlador ajusta el perfil a la trayectoria. Intente mover el cabezal en todo su recorrido. Una abrazadera puede ocultar la línea láser. Verifique el espacio libre para el cabezal de perfilado incluso donde la pistola de soldadura ya puede pasar. Solicite a su proveedor que le proporcione las dimensiones combinadas del soporte del sensor y el cabezal de soldadura, incluyendo la curvatura del cable. Consulte la guía de seguimiento de costura óptica de ABICOR BINZEL.
Un experimento de Sensors informó desviaciones medias de puntos característicos por debajo de 0.5 mm en cada dirección medida, X y Z, después de un posicionamiento preciso en las ranuras rectas y curvas probadas. ¿Cómo midió el proveedor la precisión de seguimiento para sus tipos de juntas? Si su prueba informa solo la posición de soldadura detectada, solicite una segunda medición en la antorcha. Para una comparación de precisión de soldadura, empareje cada posición detectada con una posición de antorcha medida en la misma escala de coordenadas. Una prueba óptica debe incluir casos que pueden llevar a un perfil perdido. Otro experimento registró la pérdida de características de costura detectables cuando la interferencia severa del arco sobreexpuso la imagen. El documento de posicionamiento de características proporciona resultados de ambas ranuras de prueba . El documento de interferencia del arco muestra fallas en la extracción de características.
Elige según cómo se mueve la articulación.
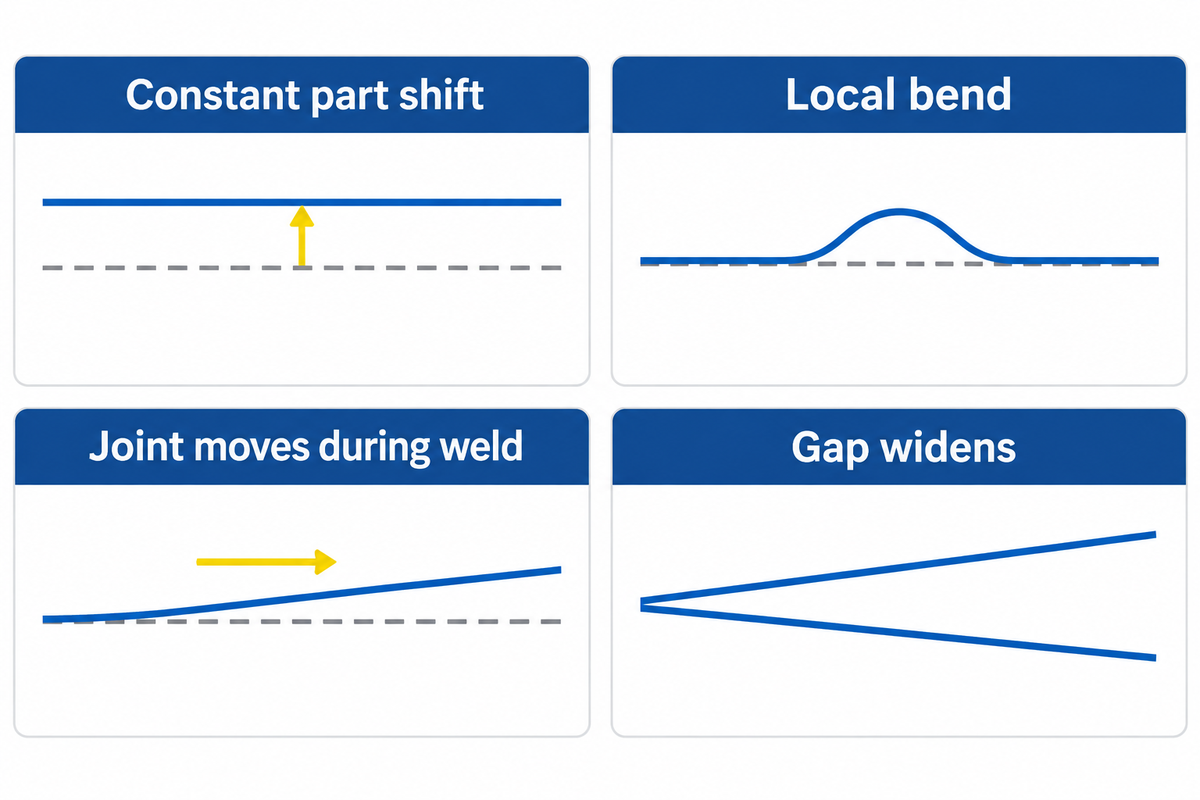
Mida la diferencia entre la costura programada y la real al inicio, en el medio y al final de varias piezas. Luego, determine cuándo se produce esa diferencia. Se realizan diferentes pruebas según si la diferencia es constante, si ya existe una curvatura o si se produce una desviación durante la soldadura. Compare la tecnología de soldadura candidata con el patrón observado.
Si un licitador promete un seguimiento preciso de las costuras, proporciónele las piezas necesarias para que pueda demostrar dicha precisión. Utilice la tabla para transformar el patrón observado en un informe de prueba.
| Tipo de variación observada en el ensayo | Candidato a prueba | Qué verificar |
|---|---|---|
| Turno parcial constante | Revise la luminaria y pruebe a conectar los cables en puntos conocidos. | Mida el residuo en el extremo opuesto después de aplicar el desplazamiento. |
| La pieza gira en el soporte. | Localiza puntos de sondeo que revelen rotación. | Compruebe si la corrección de la pieza soportada deja la costura dentro de su tolerancia en ambos extremos. |
| Curvatura local presente antes de la soldadura | Pruebe con un escaneo previo con láser donde el perfil permanezca visible. | Compare la trayectoria almacenada con los puntos medidos de forma independiente alrededor de la curva. |
| La junta se mueve a medida que avanza la soldadura. | Compare el seguimiento láser a través del arco y el seguimiento láser en tiempo real en la receta de producción. | Compare la posición de la antorcha a la velocidad prevista y cerca del final de la soldadura. |
| Señal de arco inconsistente | Pruebe otro modo de detección compatible en la misma articulación. | Registrar el momento en que la señal se vuelve poco fiable en la receta aprobada. |
| Vista óptica bloqueada | Pruebe con otro soporte u otro método de detección. | Vuelva a comprobar el espacio libre y la línea de visión en las abrazaderas y las esquinas. |
| El posicionador mueve la articulación a través de una superposición. | Pruebe el modo de seguimiento propuesto con el posicionador en funcionamiento. | Registra cuándo comienza la corrección y cómo se comporta durante la superposición. |
| La brecha se amplía más allá del rango aprobado. | Solicitar la parada propuesta, la bandera o la adaptación aprobada. | Verifique el estado registrado y la disposición de la pieza. |
| No hay desviación significativa | Mantenga la configuración actual como caso de comparación. | Confirmar la producción y la inspección en toda la gama representativa de piezas. |
La detección de una separación añade una segunda decisión. Un sistema de seguimiento de soldadura puede seguir el centro de una ranura que se ensancha mientras la separación de soldadura excede el rango aceptado para ese trabajo. Un estudio de soldadura adaptativa utilizó mediciones de separación previas a la soldadura para calcular las condiciones de soldadura durante la soldadura. Si un proveedor propone un ajuste a los parámetros de soldadura, pregunte qué entradas utiliza y compare esa respuesta con sus límites aprobados, utilizando la guía de la ventana del proceso de soldadura robótica como referencia. Sharif et al., Quarterly Journal of the Japan Welding Society.
Seguimiento de pruebas en piezas de producción
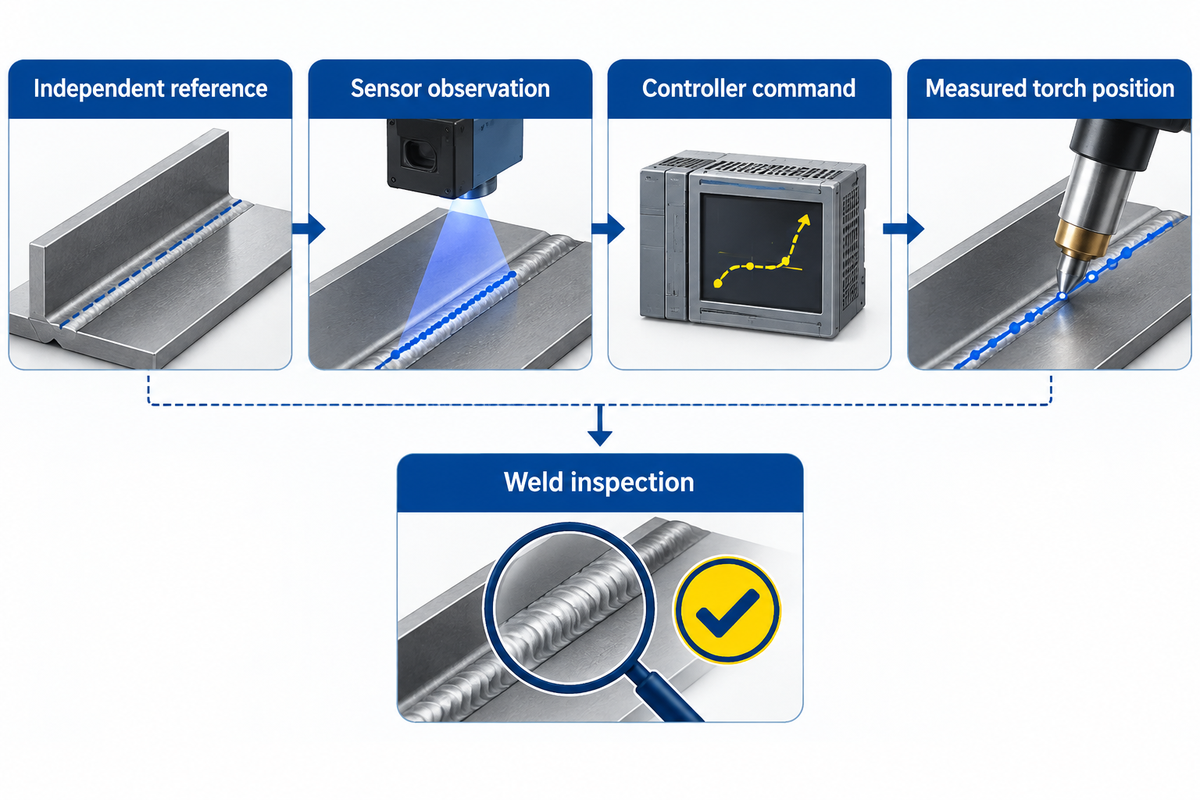
Una prueba de aceptación útil nos permite rastrear cada soldadura hasta la pieza, el dispositivo de sujeción, la receta de trabajo y los datos de seguimiento. Establezca las tolerancias con el equipo de calidad antes de la demostración. Procese la misma combinación de piezas en ambas configuraciones. Incluya la posición del dispositivo de sujeción con la menor holgura, el rango normal de ajuste y cualquier condición recurrente que interrumpa la detección.
| Record | Qué capturar | Decisión que respalda |
|---|---|---|
| Pieza y accesorio | Identificador de pieza, identificador de accesorio y orden de ejecución. | Vincule el registro del controlador a la pieza inspeccionada. |
| Condición conjunta | Tipo de costura, ajuste y zonas de acceso limitado. | Identificar si un fallo se concentra en partes específicas. |
| Receta y velocidad | Receta de trabajo aprobada y velocidad de viaje prevista. | Comprueba que ambas opciones ejecutaron la misma tarea. |
| Referencia de costura independiente | Referencia medida al inicio, en el medio y al final. | Proporcionar una base de comparación con la lectura del sensor. |
| Observación mediante sensores | Posición de la costura detectada y tiempo o posición a lo largo de la carrera. | Encuentra el punto donde la estimación se desvía por primera vez de la referencia. |
| Comando del controlador | Se solicitó corrección de trayectoria en las mismas posiciones. | Vea cuándo el controlador comenzó a aplicar el desplazamiento. |
| Posición medida de la antorcha | Trayectoria de la antorcha observada en el sistema de referencia compartido. | Compare el valor residual real con el límite de piezas acordado. |
| Pérdida de señal y disposición | Ubicación del evento, respuesta registrada y disposición de las piezas. | Compruebe que la señal perdida sea visible en el registro de la prueba. |
| Tiempo de ciclo e inspección | Tiempo transcurrido, recuento aceptado, resultados de la inspección y retrabajo. | Compare los segundos por pieza aceptada con la calidad de la soldadura. |
Una prueba circunferencial de la tubería registra la ubicación donde el posicionador devuelve la costura al punto de inicio. Se registra la fecha y hora de la primera corrección válida y de cualquier perfil omitido en la superposición. Esto ayuda a determinar cuándo cambió la posición de la soldadura, antes o después de que se interrumpiera la retroalimentación.
La calidad de la soldadura requiere evidencia propia. Los datos de seguimiento muestran dónde el sistema detectó la junta y cómo respondió. El sensor podría mantener la antorcha centrada sobre el baño de fusión mientras la soldadura terminada aún requiere inspección. Utilice el método de inspección acordado y verifique la penetración incompleta de la soldadura si es necesario. La norma ISO 17662:2025 aborda la calibración, verificación y validación de los equipos de producción de soldadura y deja fuera de su alcance los requisitos para las inspecciones de conformidad del producto terminado.
Compara el coste de instalación del sistema de seguimiento.
Dos sistemas de seguimiento de cordones de soldadura pueden usar hardware similar y aun así requerir configuraciones diferentes para comunicarse con el robot y la fuente de alimentación. La comparación de ofertas exige que ambos licitadores presupuesten la misma prueba de producción y utilicen los mismos límites de alcance. El NIST identifica las interfaces de dispositivos y sensores como una fuente de integración personalizada. (Véase el programa de integración de sistemas robóticos del NIST ).
¿Qué factores influyen en el precio de una modernización del sistema de seguimiento de juntas?
El sensor, las opciones de controlador compatibles, el trabajo mecánico y el tiempo de puesta en marcha influyen en el precio de instalación de una celda de soldadura industrial. Compruebe si los presupuestos del sistema de soldadura incluyen el montaje, el cableado, el software y las pruebas repetidas. Solicite desgloses de los tiempos de inactividad planificados y el mantenimiento para poder comparar ambas ofertas.
| Línea de cita | Alcance incluido para confirmar |
|---|---|
| Hardware y opciones | Opciones de sistema de sensores, soporte, cables y controlador según la versión. |
| Integración celular | Cambios en los accesorios o en el montaje, calibración, interfaz de la fuente y programación del trabajo. |
| Aceptación de producción | Piezas de prueba, inspección, traspaso del operario y cualquier repetición de la prueba después de la corrección. |
| Época de plantación y mantenimiento | Tiempo de inactividad durante la instalación, limpieza, repuestos y asistencia posterior a la entrega. |
En este ejemplo práctico, compare la producción aceptada y el tiempo de soldadura transcurrido para dos opciones que parten del mismo tamaño de lote y utilizan la misma regla de inspección. La opción A tarda 72 minutos y produce 92 piezas aceptadas, o 46.96 segundos por pieza aceptada. La opción B tarda 78 minutos y produce 97 piezas aceptadas, o 48.25 segundos por pieza aceptada. La opción A utiliza menos tiempo por pieza aceptada. La opción B produce cinco piezas aceptadas más del mismo lote y tarda seis minutos adicionales. Utilice la métrica que refleje la limitación real de la planta.
Verificar la idoneidad del controlador y del proveedor
Evalúe la compatibilidad con el robot, la versión del controlador, la fuente de alimentación de soldadura y el modo de corrección compatibles. Para robots de soldadura tradicionales con controladores antiguos: determine la disponibilidad de la opción para la versión del software utilizando el código de opción o el documento de interfaz de la combinación. Para soldadura TIG, verifique si la opción está especificada para el proceso y la fuente de alimentación. Incluya la prueba de aceptación en el presupuesto.
Asigne la responsabilidad de la calibración, el comportamiento ante la pérdida de señal y el soporte a la persona que pueda verificar la respuesta y repetir la prueba de aceptación tras un cambio de controlador o fuente de alimentación. Indique el contacto que el departamento de mantenimiento debe utilizar cuando un cambio en la máquina de soldar afecte la entrada del sensor. Para una celda que ejecuta varias aplicaciones de soldadura, identifique qué trabajos requieren su propia configuración o calibración de sensores.
Envíe un plano de la junta, fotos de la fijación y la velocidad de desplazamiento prevista al proveedor de la celda. Indique la zona menos accesible y describa cómo se inspecciona la soldadura en producción. La familia de robots de soldadura colaborativa de Zhouxiang incluye seguimiento por visión láser. Presente el registro de la prueba cuando solicite información sobre la configuración de un robot de soldadura Zhouxiang para que la propuesta identifique el controlador, el sensor y las condiciones de junta específicas que abarca.
Preguntas frecuentes
¿Cuándo es necesario el seguimiento de la costura en una celda de soldadura automatizada?
El seguimiento en tiempo real resulta útil cuando la unión se desvía de la trayectoria programada durante la ejecución y el sistema de retroalimentación propuesto puede detectar el cambio. Primero, verifique las fijaciones y las uniones de las piezas de producción. Si toda la unión se desplaza antes de que comience el arco, una corrección de la posición de la pieza puede solucionar el problema con un ciclo de detección más corto.
¿Es posible realizar un seguimiento de la costura en una soldadura robótica de tuberías?
Sí, siempre que el sensor pueda ver la junta alrededor de la tubería y el robot y el posicionador estén coordinados. Un operario de tuberías de la comunidad de robótica de ABB informó que el arco comenzó en la posición correcta. La antorcha se alejó brevemente de la junta. La retroalimentación de seguimiento corrigió la trayectoria. Si el sistema propuesto utiliza una transferencia similar, solicite una prueba en su dispositivo. Documente ambos lados de la transición y cualquier superposición. Discusión en la comunidad de robótica de ABB.
¿Es posible adaptar un robot de soldadura existente con seguimiento de costura?
Es posible realizar una adaptación si el controlador admite la entrada propuesta y puede aplicar la corrección de trayectoria necesaria. También debe haber suficiente espacio para montar el hardware y tender los cables a lo largo de todo el rango de movimiento. Solicite información sobre la versión del controlador, la fuente de alimentación y las opciones disponibles, y luego pruebe la combinación a la velocidad prevista.
¿Puede un rastreador de costuras láser verificar la penetración?
No. El rastreador láser de costura informa sobre la geometría o posición de la junta. Verifique la penetración de la soldadura con el método especificado para la pieza.
¿El seguimiento de la costura corrige una separación en la junta que crece a lo largo de la soldadura?
No. El sistema de seguimiento mantiene la antorcha centrada a medida que aumenta la abertura. Compare la separación medida con el rango aceptado para el trabajo antes de seleccionar un tope, una bandera o un ajuste aprobado.
Referencias y fuentes
- Mou et al. sobre trayectorias de referencia y medidas en el seguimiento de soldadura robótica.
- Estudio de caso de la Asociación para el Avance de la Automatización sobre sensores táctiles y de arco.
- Los sensores estudian el posicionamiento preciso de elementos en ranuras rectas y curvas.
- Experimento con sensores sobre detección bajo interferencia de arco
- Estudio de la revista trimestral de la Sociedad Japonesa de Soldadura sobre las condiciones de soldadura basadas en la separación
- Ámbito de aplicación de la norma ISO 17662:2025 para equipos de soldadura de producción
- Investigación del NIST sobre la interoperabilidad e integración de sistemas robóticos.









