
Actualizado en noviembre de 2026 · Guía de ingeniería e integración de celdas de soldadura por arco robóticas industriales
Un sistema de control de soldadura para robots industriales distribuye la ejecución en tiempo real entre cuatro gabinetes de hardware en lugar de una computadora central. El controlador del robot de seis ejes calcula la interpolación de trayectoria cada 1 a 8 ms. Una fuente de alimentación de soldadura dedicada regula el voltaje del arco y la corriente de soldadura a velocidades de inversor de microsegundos. Mientras tanto, un PLC de seguridad de doble canal supervisa las compuertas de la celda según las normas ISO 10218-2:2025 y ANSI/A3 R15.06-2025 . Un cuarto accionamiento hace girar la pieza de trabajo sobre los posicionadores de soldadura.
Quienes compran sistemas de automatización robótica por primera vez suelen asumir que el gabinete del brazo controla directamente el amperaje, las cortinas de luz y las plataformas giratorias. Las prácticas de ingeniería inadecuadas, como el uso de cables analógicos sin blindaje o relés de un solo canal, provocan retrasos en la puesta en marcha. Una alta consistencia en la soldadura y una productividad sólida comienzan con la asignación de la propiedad de la señal y la configuración de los pines en cada gabinete antes de realizar el pedido del equipo.
Especificaciones rápidas: Sincronización, interfaces y umbrales de seguridad del sistema de control de soldadura robótica
| Cuatro capas de control de hardware | Controlador de robot de 6 ejes, fuente de alimentación de soldadura por inversor, PLC de seguridad de doble canal y PLC de posicionamiento/celda |
| Presupuesto de intercambio entre controladores | Intercambio cíclico de bus de campo de 4 a 8 ms; tiempo de espera de inicio y retención de Arc-Established de 0.5 a 1.5 s. |
| Niveles de interfaz de fuente de alimentación | Canales de voltaje discretos y analógicos cableados de 24 V frente a EtherNet/IP, PROFINET, EtherCAT o bus de soldadura OEM. |
| Tapa de velocidad del colgante de aprendizaje manual | ≤ 250 mm/s (10 pulg./s) con interruptor de habilitación de 3 posiciones (OSHA OTM Sección IV Cap. 4 e ISO 10218-1:2025) |
| Normas de calibración y electricidad de arco | ≤ 100 V, circuito abierto automático, tapa y retorno con conexión a tierra (OSHA 29 CFR 1910.254); calibración según ISO 17662:2025 |
| Presupuesto de celdas y ventanas de construcción para 2026 | Estaciones de trabajo directas de fábrica de entre 15,000 y 80,000 dólares (entre 30 y 45 días, Zhouxiang) frente a celdas llave en mano estadounidenses de entre 100,000 y 250,000 dólares (Relling 2026). |
¿Qué es un sistema de control de soldadura robótica? Propiedad de la señal del subsistema 4
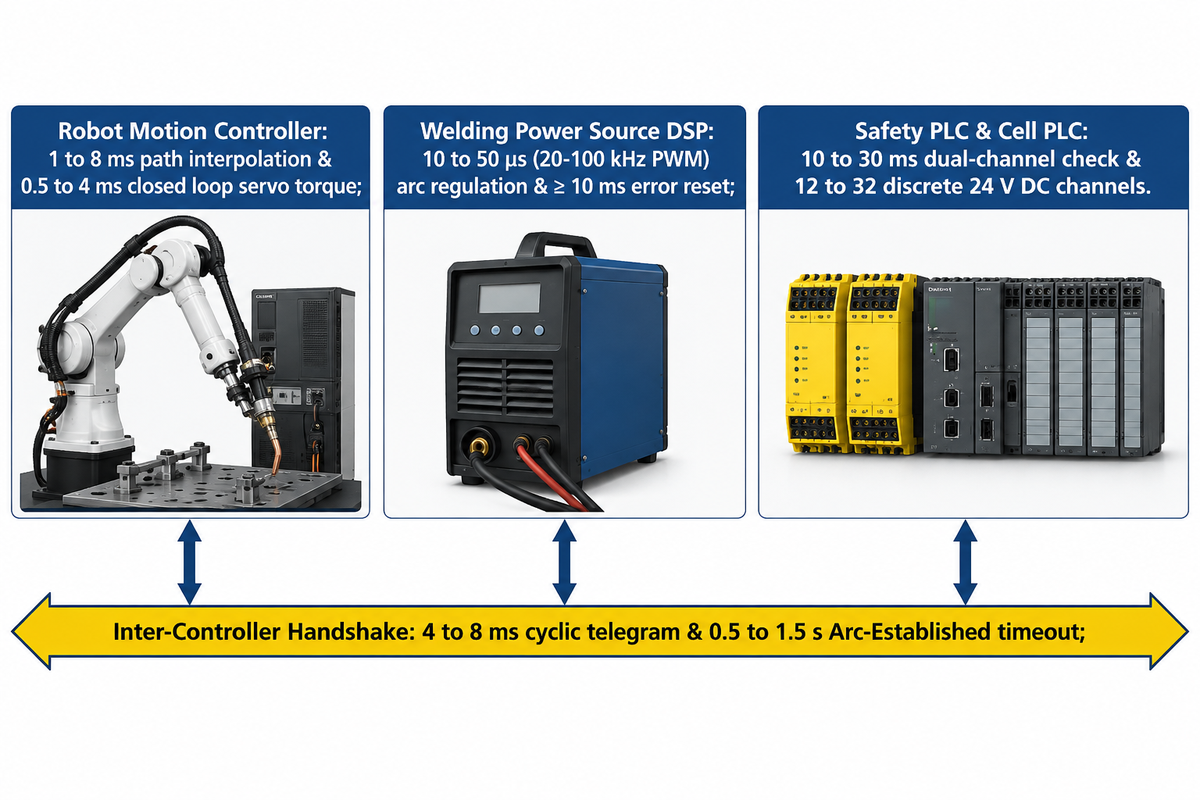
Un sistema de soldadura robótica divide la ejecución en cuatro dominios de control: regulación del arco del inversor en microsegundos, bucles de interpolación de trayectoria del robot y del posicionador coordinado de 1 a 8 ms, comprobaciones de seguridad de doble canal del PLC de 10 a 30 ms y secuencias auxiliares del PLC de celda de 50 a 250 ms. Los intercambios de mensajes entre controladores se producen dentro de un margen de 4 a 8 ms, y se establece un tiempo de espera de 0.5 a 1.5 segundos para declarar que el arco está establecido.
Consideremos una celda de soldadura robótica como un equipo quirúrgico, más que como un cirujano individual. El controlador del robot dirige la antorcha de soldadura a lo largo de una trayectoria tridimensional. Mientras tanto, el inversor, que actúa como fuente de alimentación, permite la transferencia de gotas de metal a una velocidad superior a la que puede responder la articulación del brazo mecánico más rápida. Según la Sección IV, Capítulo 4 del Manual Técnico de OSHA , los sistemas de control industrial conectan el manipulador, el panel de programación, el efector final y el equipo periférico. Las entradas en tiempo real no sincronizadas de los controladores periféricos pueden provocar movimientos inesperados del robot cuando no está clara la procedencia de la señal.
Todas las pasadas de soldadura automatizadas pasan por un protocolo de seis pasos para controlar la secuencia de soldadura. Primero, el brazo coloca la punta del alambre en el punto de inicio y activa el preflujo de gas durante 0.2 a 0.5 s. En el segundo paso, el controlador de soldadura habilita la salida de inicio, manteniendo el brazo inmóvil. Tercero, la soldadora enciende el arco y devuelve el bit de estado "Arco establecido". Si no se recibe la confirmación, después de 0.5 a 1.5 s, se produce un fallo de inicio de arco y se aborta el proceso. Cuarto, el brazo acelera hasta la velocidad de soldadura programada a lo largo de la junta. En el quinto paso, al final de la costura, el controlador ejecuta el relleno del cráter para mitigar el agrietamiento por contracción. Sexto, el inversor emite un pulso de retroceso de milisegundos y una comprobación de adherencia del alambre antes de que la antorcha se retraiga a una estación de escariado.
Al configurar su primera soldadora robótica, los clientes suelen omitir el cableado de las estaciones auxiliares en sus esquemas eléctricos. Las abrazaderas neumáticas para fijaciones, los sensores de proximidad de presencia de piezas, las compuertas de extracción de humos y los escariadores de boquillas requieren de 12 a 32 canales discretos de 24 V CC. Al delegar estas tareas a un PLC de celda compacta, la CPU del robot puede centrarse en la sincronización de la trayectoria.
¿Qué tipo de sistema de control se utiliza para controlar el proceso de soldadura robótica?
La soldadura robótica industrial se basa en un sistema de control distribuido jerárquico de bucle cerrado. Integra un controlador de movimiento servo de seis ejes, un regulador de fuente de alimentación con inversor de alta frecuencia y un PLC de seguridad de doble canal. Los bucles de movimiento se actualizan en milisegundos y los bucles de corriente del inversor se conmutan en microsegundos.
Un sistema de control distribuido se utiliza para gestionar diversos tipos de soldadura y una amplia variedad de procesos. Esta misma jerarquía de control se emplea en soldadura por arco metálico, soldadura TIG, soldadura por plasma, corte por plasma robótico, soldadura por resistencia y soldadura por puntos y láser. En una celda de soldadura láser o por haz, un láser de fibra reemplaza al inversor de arco, manteniendo el mismo intervalo de control de movimiento de 4 a 8 ms.
| Grupo de señales | Gabinete de origen | Recepción de hardware | Medio de señal típico | Ciclo / Ventana de tiempo de espera |
|---|---|---|---|---|
| 1. Servomotor de 6 ejes con par y codificador | Controlador de movimiento del robot | Amplificadores y codificadores servo de CA para brazos | Bus servo de alta velocidad propietario | Bucle cerrado de 0.5 a 4 ms |
| 2. Inicio de soldadura y comando de trabajo/punto de ajuste | Controlador de movimiento del robot | Interfaz de fuente de alimentación para soldadura | 24 V CC + 0–10 V analógico o bus de campo | Telegrama cíclico de 4 a 8 ms |
| 3. Arco establecido y estado de la corriente principal | Fuente de poder de soldadura | Controlador de movimiento del robot | Entrada digital de 24 V o bit de bus de campo | Puerta de retención de movimiento de 0.5 a 1.5 s |
| 4. Forma de onda PWM del inversor y alimentación del cable | Fuente de alimentación de soldadura DSP | Puente IGBT y alimentador de alambre de 4 rodillos | Bus inversor interno / LocalNet | De 10 a 50 μs (PWM de 20 a 100 kHz) |
| 5. Reinicio de error de origen y comprobación del cable. | Controlador de movimiento del robot | Fuente de poder de soldadura | Pulso de 24 V o bit de reinicio del bus de campo | Pulso de reinicio de ≥ 10 ms (especificación de Frontius) |
| 6. Parada de emergencia, bloqueo de puerta y cortina de luz. | PLC de seguridad / Relé de seguridad | Robot STO y contactor de seguridad para soldadores | OSSD de doble canal de 24 V o CIP/PROFIsafe | Comprobación de doble canal de 10 a 30 ms |
| 7. Ejes de posicionamiento coordinados 7.º/8.º | Solucionador multigrupo de robots | Servoaccionamiento auxiliar y reductor | Bus de servo OEM / CIP Motion / EtherCAT | Sincronización cinemática de 1 a 4 ms |
| 8. Vector de desplazamiento de seguimiento de costuras | Cámara láser 2D/3D o placa TAST | Registro de corrección de trayectoria del robot | Ethernet industrial / Ethernet para sensores | Desplazamiento de trayectoria en tiempo real de 4 a 20 ms |
| 9. Escariador de soplete, cortaalambres y abrazaderas | PLC de celda (o E/S auxiliares de robot) | Válvulas solenoides y estación de escariado | E/S discretas de 24 V CC con capacidad de sumidero/fuente | Secuencia de estaciones de 50 a 250 ms |
Interfaces de fuentes de alimentación para soldadura: analógicas cableadas de 0 a 10 V frente a bus de campo digital.
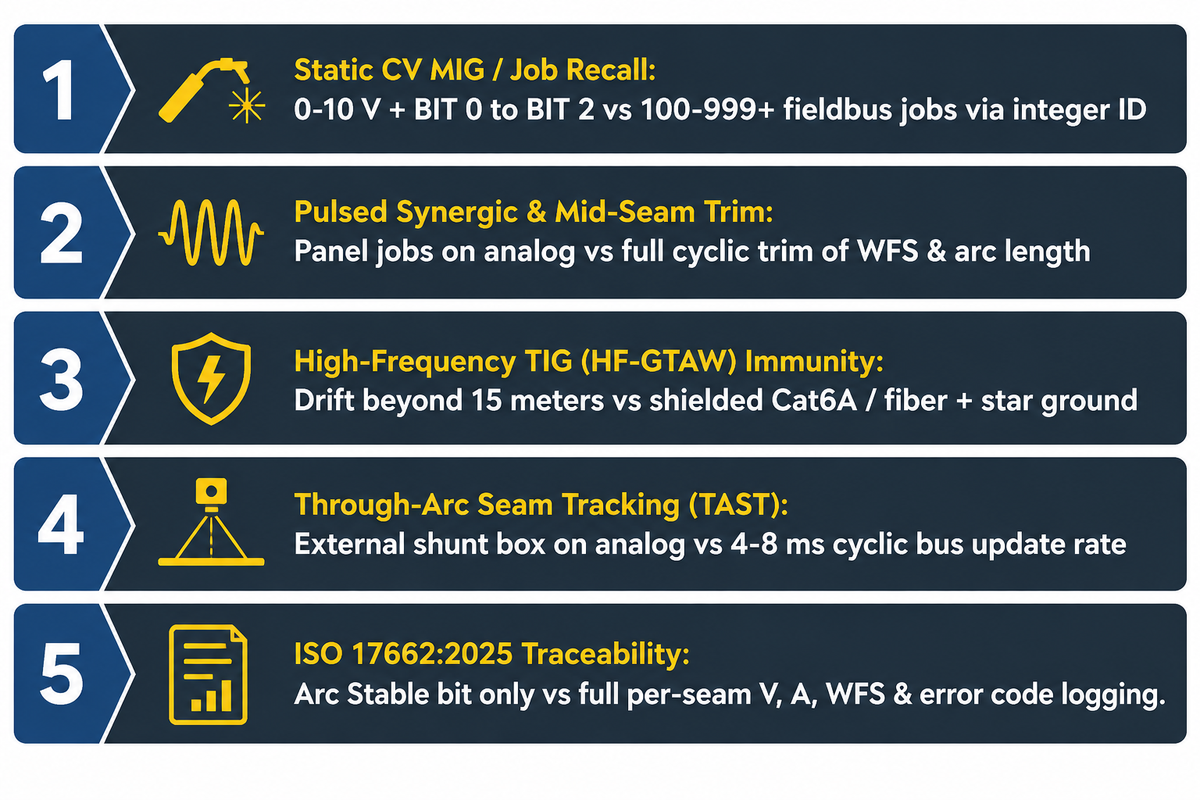
Para el funcionamiento básico, conecte entradas discretas de 24 V y salidas analógicas de 0 a 10 V para puntos de ajuste MIG de voltaje constante y recuperación de trabajo binaria. En su lugar, elija un bus de campo digital de 4 a 8 ms para soldadura avanzada con 100 a más de 999 programas sinérgicos pulsados, seguimiento de costura a través del arco en tiempo real y registro de datos de soldadura por costura.
En el taller, es un mito común que las interfaces analógicas cableadas solo pueden ejecutar una programación estática. Sin embargo, los manuales de hardware de los fabricantes de equipos originales (OEM) desmienten este mito. La documentación de las interfaces Fronius ROB 4000 y ROB 5000 lo desmiente: la ROB 4000 básica envía comandos de corriente de soldadura analógica de 0 a 10 V manteniendo la selección de modo en el panel de la soldadora. La ROB 5000 cuenta con funciones adicionales, como bits binarios discretos (BIT 0 a BIT 2) y recuperación del modo de trabajo activada por el robot. También incluye detección táctil, retroalimentación activa del proceso y un pulso de reinicio por error de fuente de 10 ms sin necesidad de cableado Ethernet.
En procesos con tolerancias estrictas, como el recorte sinérgico pulsado y el seguimiento de costuras, los buses de campo digitales son fundamentales. Los enlaces de bus de campo digitales también admiten registros automatizados de calidad de soldadura. Los ingenieros que auditan las ventanas de parámetros de soldadura robótica y la trazabilidad de los puntos de ajuste leen el voltaje, la corriente y la velocidad de alimentación del alambre reales a través de palabras de bus cíclicas. Las plantas norteamericanas utilizan principalmente EtherNet/IP o DeviceNet. Las plantas europeas utilizan principalmente PROFINET o EtherCAT. Los buses de soldadura de los fabricantes de equipos originales (OEM), como ArcLink XT, cargan los menús directamente en el panel de control del robot.
Las longitudes de cable largas y los arranques de arco de alta frecuencia crean una segunda línea divisoria. Más allá de los 15 metros de las guías de cable del pórtico, los cables analógicos de bajo voltaje comienzan a sufrir caídas de tensión resistivas y crean desigualdades en la velocidad de alimentación del cable. Los arranques de arco de alta frecuencia en GTAW de CA irradian ruido de radiofrecuencia en los cables analógicos desprotegidos. Esta interferencia puede dañar las placas controladoras de estado sólido que no cuenten con conexiones a tierra en estrella, descargadores de chispa calibrados y líneas de bus de campo blindadas. Los conectores RJ-45 idénticos en un brazo robótico y una máquina de soldar aún bloquean la comunicación cuando los protocolos difieren. Un adaptador PROFINET no puede comunicarse con un escáner EtherNet/IP, a menos que se utilice una puerta de enlace o una tarjeta de opción.
| Requisito de señal de proceso | 24 V discretos + 0–10 V analógicos | Bus de campo estándar (EtherNet/IP, PROFINET, DeviceNet) | Bus de soldadora OEM nativo (por ejemplo, ArcLink XT) |
|---|---|---|---|
| 1. CV estático MIG / Recuperación básica de trabajo | Suficiente (puntos de ajuste de 0 a 10 V + bits binarios de trabajo) | Admite (entre 100 y más de 999 trabajos almacenados mediante ID entero) | Compatible con gráficos completos de forma de onda del colgante |
| 2. Sinérgico pulsado y ribete de costura central | Limitado a trabajos de panel de soldadura previamente guardados | Ajuste cíclico completo del sensor de frente de onda, longitud de arco e inductancia. | Conmutación de modo de pulso y forma de onda en tiempo real |
| 3. Inmunidad a la TIG de alta frecuencia (HF-GTAW) | Alto riesgo de deriva de EMI en cables de 0 a 10 V sin blindaje | Alta inmunidad con Cat6A blindado / fibra + conexión a tierra en estrella | Conjunto de cables blindados de ingeniería + transceptor aislado |
| 4. Seguimiento de costuras a través del arco (TAST) | Requiere una caja de sensor de derivación de corriente externa. | Admite una tasa de actualización cíclica del bus de 4 a 8 ms. | Bucle de retroalimentación de corriente de arco determinista nativo |
| 5. ISO 17662:2025 / Trazabilidad de datos de soldadura | Aprobado/fallido Bit estable de Arc solo sin registrador externo | Registra los códigos reales de V, A, WFS, fallas de gas y errores por capa. | Monitorización completa de la producción y registro de puntuaciones de soldadura |
Arquitectura de PLC de seguridad e interbloqueos de celdas según ISO 10218-2
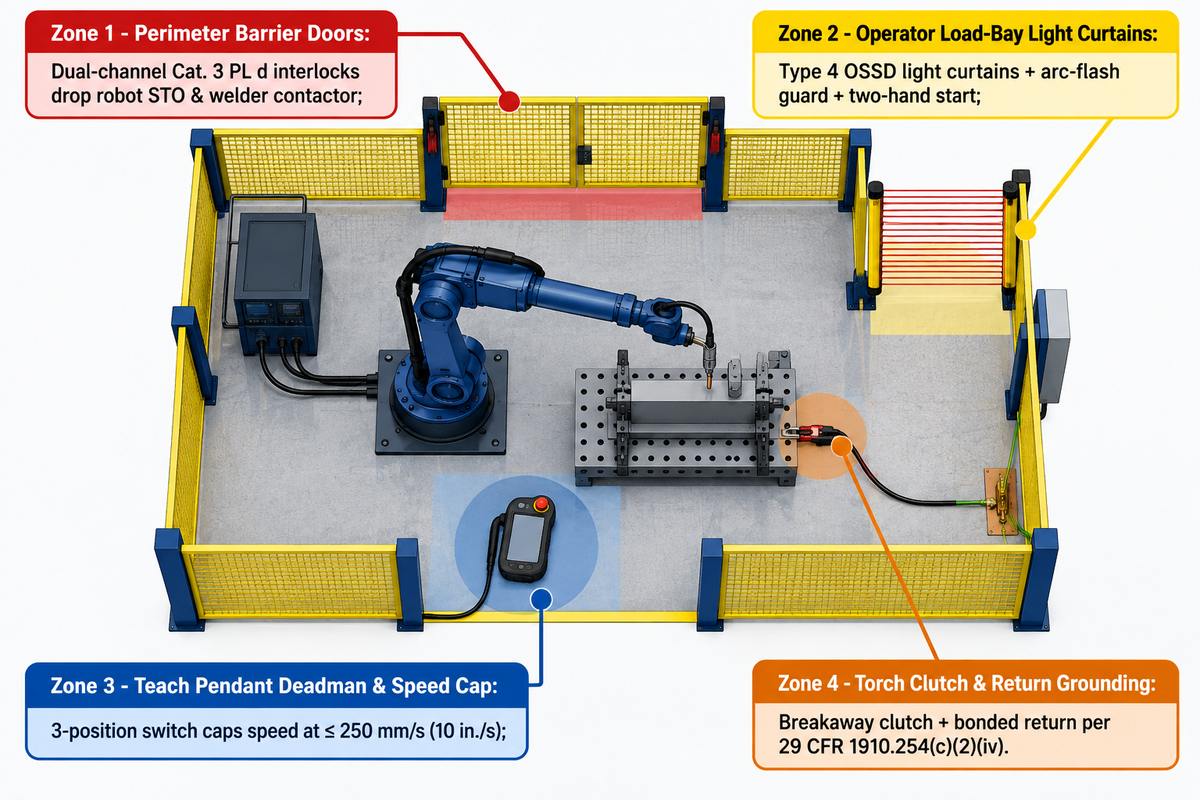
Según las normas ISO 10218-1/2:2025 y ANSI/A3 R15.06-2025, las celdas de soldadura robótica requieren circuitos de seguridad de doble canal (ISO 13849-1 Categoría 3, PL d) y un límite de velocidad de aprendizaje manual de 250 mm/s (10 pulg./s) o menos. Los equipos de soldadura defectuosos también deben bloquearse inmediatamente según la norma OSHA 29 CFR 1910.254(d)(9) . Las salidas PLC estándar no cumplen los requisitos para las paradas de seguridad vital.
“Por este motivo, la velocidad del robot debe reducirse a 10 pulgadas por segundo (250 mm/segundo) o menos en cualquier parte de la aplicación durante el aprendizaje, para disminuir la probabilidad de contacto y minimizar el potencial de lesiones.”
¿Por qué los ingenieros de seguridad de planta rechazan la lógica de escalera PLC estándar en las puertas perimetrales? Un contacto de relé soldado o un transistor en cortocircuito dentro de un PLC estándar desactiva silenciosamente el circuito de parada. Los PLC de seguridad (que ejecutan CIP Safety, PROFIsafe o FailSafe a través de EtherCAT) verifican dos canales redundantes mediante señales de prueba pulsadas. Como se describe en la guía de seguridad para soldadura robótica de The Fabricator , los enclavamientos de las puertas se conectan directamente a través de los contactores de seguridad. Abrir la puerta de una celda durante el trabajo de soldadura interrumpe la alimentación tanto de los servomotores del brazo como de los contactores de alimentación de soldadura.
Dos hallazgos de seguridad de 2025 transforman las nuevas instalaciones de soldadura robótica. Publicada en octubre de 2025, la norma ANSI/A3 R15.06-2025, de 403 páginas, armoniza las normas estadounidenses con las ISO 10218-1:2025 e ISO 10218-2:2025. Regula las aplicaciones colaborativas en lugar de considerar que cualquier brazo de cobot es automáticamente seguro en presencia de alambre caliente y arco eléctrico. Por otro lado, un estudio de fiabilidad revisado por pares en NIH PubMed Central (PMCID: PMC12595067) midió las tasas de error del operador en estaciones de soldadura robótica. Un diseño deficiente de la interfaz hombre-máquina (HMI) y una documentación débil aumentaron las probabilidades de error del 13 %-23 % al 28 %-46 %, lo que confirma que la capacitación por sí sola no puede reemplazar los enclavamientos de hardware.
Lista de verificación del enclavamiento de la celda de soldadura de 4 zonas
- Zona 1 — Puertas de barrera perimetral: Instale interruptores de enclavamiento de doble canal en cada puerta de mantenimiento para desconectar la alimentación del robot mediante la función de parada de seguridad (STO) y del contactor de la soldadora. Utilice un bloqueo de seguridad si el tiempo de inercia supera el alcance del operador.
- Zona 2 – Cortinas de luz en la zona de carga del operador: Proteja las estaciones de carga de la plataforma giratoria y del transbordador utilizando cortinas de luz OSSD tipo 4 y protección contra arco eléctrico, y utilice un botón de arranque que requiera el uso de ambas manos.
- Zona 3 – Enseñar Colgante Deadman y Gorra de Velocidad: Utilice un interruptor de tres posiciones para limitar la velocidad del sistema de movimiento a 250 mm/s o menos. Zona 3, Dispositivo de seguridad y limitador de velocidad del panel de programación: Aplique el principio de punto único de control de OSHA durante la programación manual para que los PLC externos no puedan activar el movimiento.
- Zona 4 – Embrague de la antorcha y conexión a tierra de retorno: Utilice un embrague de seguridad para antorcha para detener el servoaccionamiento en caso de impacto. Según 29 CFR 1910.254(c)(2)(iv), conecte las vías de retorno de los accesorios sin utilizar cadenas de elevación y bloquee los cables dañados según 1910.254(d)(9)(i).
Control del posicionador: Ejes cinemáticos coordinados frente a tablas indexadas por PLC
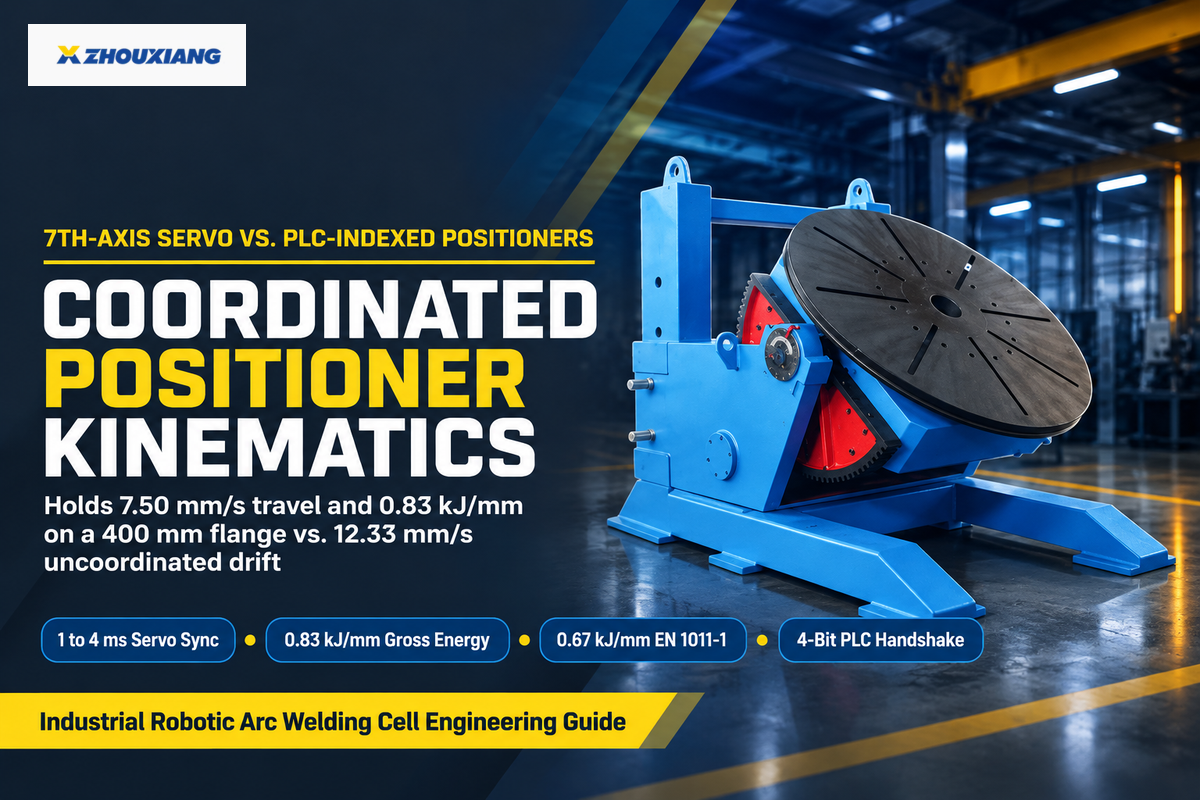
Un posicionador de eje externo coordinado funciona dentro del solucionador cinemático del controlador del robot para mantener una velocidad superficial de 7.50 mm/s (0.45 m/min) en una brida giratoria de 400 mm. Esa velocidad mantiene una energía de arco bruta de 0.83 kJ/mm (0.67 kJ/mm de aporte térmico según EN 1011-1), mientras que la rotación sin compensación alcanza los 12.33 mm/s y reduce la energía de arco a 0.51 kJ/mm (0.40 kJ/mm netos).
- Impulsado por amplificadores servo OEM compatibles dentro del gabinete del controlador del robot.
- El solucionador cinemático mantiene constante la velocidad relativa entre la antorcha y la superficie durante la rotación.
- Mantiene el baño de soldadura fundido en posición horizontal con una fuerza de 1G hacia abajo sobre tuberías y recipientes.
- Requiere software de movimiento multigrupo de pago y marcos líder-seguidor calibrados.
- Controlado mediante un variador vectorial de CA independiente a través de E/S PLC discretas.
- Gira únicamente mientras la antorcha de soldadura se encuentra en una posición segura con bloqueo de seguridad.
- Intercambia 4 bits de protocolo de enlace discretos: Borrar inicio, Índice, En posición, Freno bloqueado
- Ahorra costes de licencia de servomotores OEM en soportes planos multifacéticos.
Los compradores suelen adquirir una plataforma giratoria motorizada independiente esperando que cualquier brazo robótico de seis ejes suelde continuamente mientras el plato gira. Dos controladores separados conectados por un relé no pueden sincronizar la velocidad de la superficie 3D a través de radios cambiantes. Ejemplo: Las entradas supuestas son una brida de tubería de 400 mm de diámetro exterior que gira a 0.35 rpm bajo GMAW de 240 A y 26 V (factor térmico de 0.8 según EN 1011-1). La velocidad de la superficie de la pieza es igual a π × 400 mm × 0.35 rpm ÷ 60 = 7.33 mm/s (0.44 m/min). Bajo la cinemática coordinada del séptimo eje, el solucionador resta ese vector de 7.33 mm/s para que el recorrido neto se mantenga en 7.50 mm/s. La energía bruta del arco se mantiene en 26 V × 240 A ÷ (1,000 × 7.50 mm/s) = 0.83 kJ/mm, lo que da un aporte térmico neto EN 1011-1 de 0.67 kJ/mm. Mover una antorcha no coordinada en sentido contrario a la rotación con un ajuste de desplazamiento de la antorcha de 5.00 mm/s aumenta la velocidad superficial combinada a 12.33 mm/s y reduce la energía bruta a 0.51 kJ/mm (0.40 kJ/mm netos).
El aislamiento de la corriente de retorno es igualmente importante en los posicionadores de soldadura rotativos e inclinables . Las fuentes de alimentación de inversor modernas utilizan bucles de retroalimentación de voltaje sensibles que fallan cuando la resistencia de tierra rotativa aumenta bruscamente. Los integradores instalan anillos colectores rotativos de latón o grafito con resorte junto con aislamiento dieléctrico entre el servomotor, la caja de engranajes helicoidales y el plato para evitar que la corriente parásita dañe los cojinetes. En vigas estructurales de 6 a 15 m, los posicionadores de soldadura del cabezal y del contrapunto para vigas largas sincronizan la rotación de ambos extremos para evitar la torsión.
¿Cuándo conviene elegir un eje externo coordinado en lugar de un posicionador indexado por PLC?
Se puede utilizar un eje servo continuo para soldar una junta cuando una junta de tubería circunferencial o un recipiente con un filete continuo deba girar para mantener un baño de soldadura plano de grado 1G. Elija un posicionador indexado por PLC cuando se suelden costuras rectas en posición estacionaria después de un indexado de 90 o 180 grados.
Los soportes estructurales planos, los bastidores de remolques y los subconjuntos rectangulares rara vez requieren servomotores auxiliares OEM de pago y cinemática multigrupo. Se puede utilizar un bloqueo neumático de pasador para crear posiciones indexadas repetibles, y un interruptor de límite de posición puede proporcionar información a un PLC, que controla un sistema de posicionamiento de soldadura.
Sistemas de seguimiento de costuras y bucles de control adaptativo: detección táctil, visión a través del arco y visión láser.
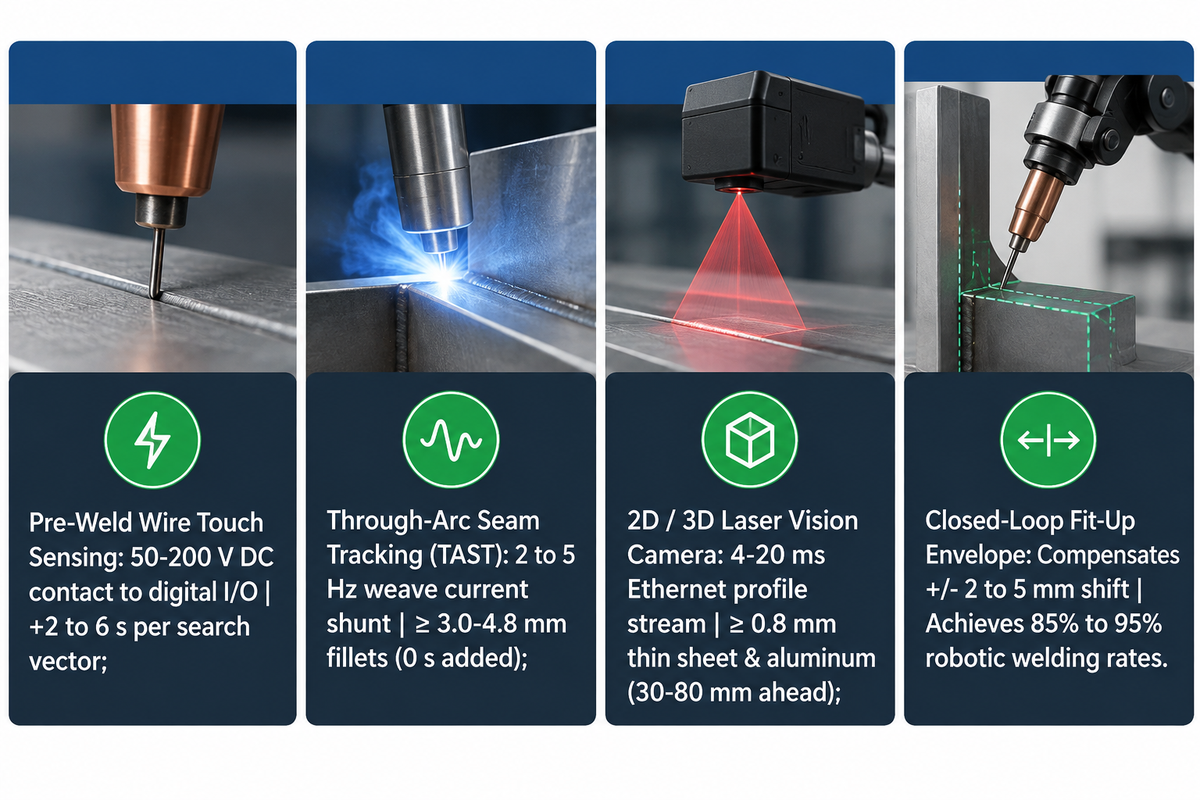
Los robots de soldadura por arco industrial pueden corregir desviaciones en las juntas mediante tres bucles de retroalimentación. El primero es un sensor táctil de CC que busca una junta entre 50 y 200 V y tarda entre 2 y 6 segundos por búsqueda. El seguimiento de la junta a través del arco en tiempo real guía los filetes de 3 a 4.8 mm y más gruesos, mientras que las cámaras láser 3D rastrean chapas delgadas y aluminio.
Antes de soldar, los sistemas de visión permiten detectar la costura y localizar la junta, eliminando la programación manual que consume mucho tiempo. Durante la soldadura, el seguimiento de la costura en tiempo real permite a los robots compensar las variaciones de la junta y mantener una posición óptima del alambre. Después de soldar, los mismos sensores inspeccionan el cordón de soldadura terminado, midiendo su tamaño, forma, ubicación y posibles defectos.
Cada método de detección ingresa al controlador a través de un canal de hardware diferente. La detección táctil de alambre o boquilla utiliza un voltaje de búsqueda de CC de baja corriente desde la soldadora o el módulo táctil. El brazo se mueve hasta que el alambre cortado toca el acero y almacena un desplazamiento de inicio 3D. El seguimiento de costura a través del arco (TAST) funciona en tiempo real durante el tejido a 2 a 5 Hz. El controlador mide la corriente en las paredes de la ranura izquierda y derecha. La posición de la línea central se ajusta para igualar la extensión. Una arquitectura de bucle cerrado, como en la patente US11623294B2 de la USPTO , utiliza sensores de posición absoluta de la punta de la antorcha y sensores de posición relativa de la articulación para ajustar la trayectoria del robot.
La adaptación de la física del sensor a la geometría de la junta evita las pérdidas de seguimiento en la visión láser y el seguimiento de la costura a través del arco para robots de soldadura . La cascarilla de laminación y las bolas de alambre de sílice sin cortar impiden el contacto táctil de CC, que se restablece solo si un cortador de alambre automático recorta la punta en cada ciclo. Dado que TAST mide los cambios de corriente en la pared lateral, pierde el bloqueo en láminas de menos de 3 mm, juntas a tope ajustadas y aluminio. Estas juntas se abordan utilizando láseres de visión artificial 3D, que están endurecidos y montados de 30 a 80 mm por delante del arco. Las celdas guiadas por visión diseñadas correctamente alcanzan tasas de soldadura robótica del 85 % al 95 %, siempre que los equipos realicen comprobaciones rutinarias del puntero TCP para detectar la deriva gradual del cuello o la punta.
¿Puede un sistema de control de soldadura robótica compensar las variaciones en el ajuste de las piezas?
Sí. La detección táctil combinada con TAST o visión láser 3D compensa el desplazamiento de la articulación de +/- 2 a 5 mm y el crecimiento moderado de la separación de la raíz mediante el ajuste de la trayectoria y la adaptación del ancho del tejido. Los sensores no pueden corregir la sujeción floja ni las separaciones excesivas en el corte por llama.
Las directrices técnicas del Instituto de Soldadura (TWI) establecen que las celdas automatizadas requieren una preparación de bordes repetible y dispositivos de sujeción rígidos. Si las holguras de los refuerzos superan la abertura de la raíz de soldadura requerida, la alimentación adaptativa del alambre no puede evitar la perforación sin un control de ajuste previo.
| Método de detección | Ruta de retroalimentación del controlador | Geometría mínima de pared/junta | Impacto en el tiempo de ciclo | Limitación de la tienda principal |
|---|---|---|---|---|
| Alambre de pre-soldadura / Detección táctil de la boquilla | Entrada de contacto de 50–200 V CC a la E/S digital del robot | Solapa, filete en T o ranura con paredes de acero limpias | +2 a 6 s por vector de búsqueda antes del inicio del arco | Bloqueado por cascarilla de laminación gruesa o bola de alambre sin cortar; seguimiento de soldadura central nulo |
| Seguimiento de costuras a través del arco (TAST) | Derivación de corriente de arco en tiempo real o palabra cíclica de bus de campo | Filetes de acero de ≥ 3.0–4.8 mm y ranuras en V con tejido | 0 s añadidos antes de la soldadura; las pistas están activas durante el movimiento. | Pierde fijación en láminas de menos de 3 mm de espesor, juntas a tope cuadradas o cuentas de refuerzo. |
| Triangulación por visión láser 2D/3D | Flujo de perfil Ethernet de alta velocidad (desfase de 4 a 20 ms) | Chapa delgada (≥ 0.8 mm), a tope, solape, filete y aluminio | Retención previa a la soldadura de 0 s con seguimiento anticipado | La carcasa de la cámara limita el acceso a esquinas estrechas; requiere limpieza de lentes con cuchilla neumática. |
Interfaces de programación y trazabilidad de soldaduras: Panel de programación, guía de soldadura y CAD fuera de línea.
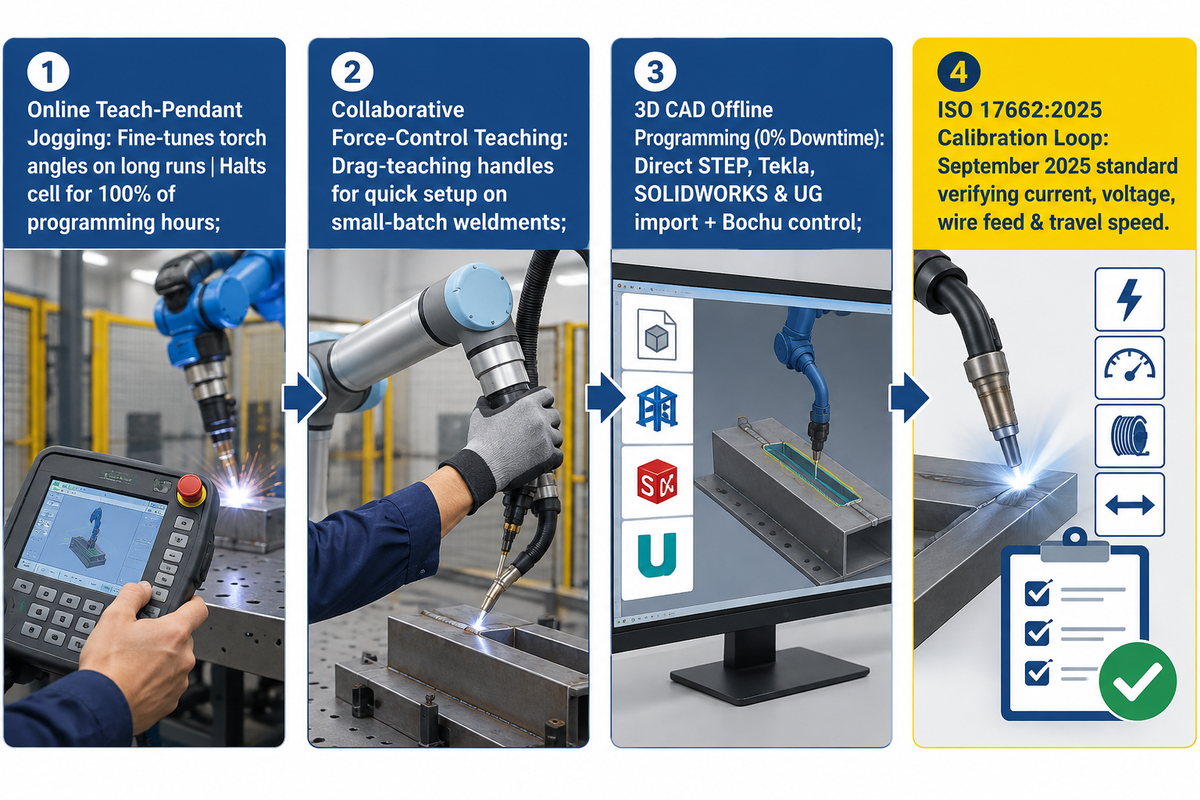
La programación de robots sin conexión mediante CAD genera trayectorias de soldadura sin colisiones en un ordenador de oficina, con un tiempo de inactividad de la célula de producción del 0 %, mientras que el control manual en línea mediante el módulo de programación detiene la salida del arco durante el 100 % de las horas de programación. A nivel de estación, la norma ISO 17662:2025 rige la calibración, verificación y validación de los equipos de control del proceso de soldadura en el taller.
Los talleres de estructuras con alta variedad de productos suelen retrasar la automatización de tareas de soldadura repetitivas debido al tiempo necesario para ajustar 50 uniones de refuerzo con un brazo colgante. Como se indica en la guía de ingeniería de programación fuera de línea de The Fabricator , más de la mitad de los puntos programados en soldadura corresponden a movimientos de aire no relacionados con la soldadura alrededor de las abrazaderas. El software de soldadura fuera de línea simula una copia cinemática 3D del brazo y el posicionador, generando trayectorias sin colisiones, mientras que en planta se ejecutan las aplicaciones de producción.
Tres interfaces de programación cubren las necesidades modernas de fabricación: los mandos estándar permiten ajustar con precisión los ángulos de la antorcha en series largas; y los cobots de soldadura colaborativa incorporan mangos con control de fuerza para un aprendizaje rápido del arrastre en lotes pequeños. Para acero pesado, los modelos CAD 3D se importan directamente desde STEP, Tekla, SOLIDWORKS y UG, y las estaciones en voladizo integran un sistema de control inteligente Bochu para la generación de trayectorias.
Para el control de calidad de la soldadura, la norma ISO 17662:2025 (que sustituye a la edición de 2016, retirada en septiembre de 2025) establece intervalos de calibración y verificación para los medidores que controlan la corriente, el voltaje, la alimentación del alambre y la velocidad de desplazamiento. La calibración de las pantallas y derivaciones del controlador según la norma ISO 17662:2025 garantiza la repetibilidad del aporte térmico suministrado en todos los turnos de producción.
Costo, plazo de entrega y recargos por opción de controlador para la celda de soldadura robótica de 2026
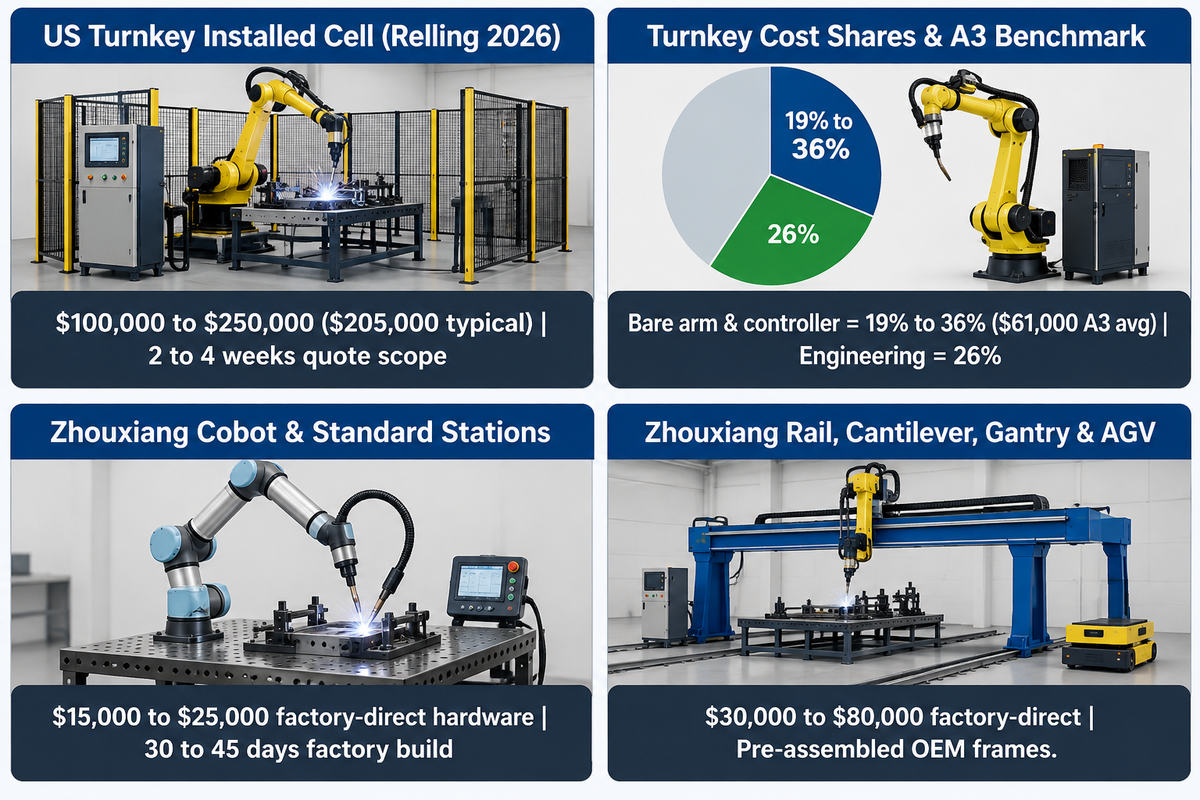
Las opciones de software, el alcance de la calibración y la mano de obra de integración determinan los presupuestos de las celdas para 2026: los integradores estadounidenses ofrecen celdas de soldadura llave en mano con un solo robot a precios que oscilan entre los 100,000 y los 250,000 dólares (205,000 dólares como precio típico). Las estaciones de trabajo de Wuxi Zhouxiang, directamente de fábrica, cuestan entre 15,000 y 25,000 dólares para estaciones compactas o con cobot, y entre 30,000 y 80,000 dólares para modelos con rieles, voladizos, pórticos o AGV (entre 30 y 45 días de fabricación).
¿Por qué las cotizaciones llave en mano para sistemas que utilizan manipuladores son de dos a cinco veces más caras que el manipulador sin componentes? En los planes de Relling Systems para EE. UU. de 2026, el brazo robótico y el controlador representan solo entre el 19 % y el 36 % de la celda instalada. Como referencia, los datos de pedidos de A3 para Norteamérica de 2025 muestran un promedio de $61,000 por robot. La ingeniería, el cableado, la programación y la puesta en marcha representan el 26 % de una celda de soldadura típica de $205,000 (entre el 22 % y el 33 % según el tipo de celda), mientras que las herramientas, la visión, los posicionadores y los controles de seguridad conforman el resto. Las soluciones de soldadura estandarizadas de fábrica envían bastidores preensamblados desde la planta del fabricante, dejando las conexiones de servicios públicos locales a cargo del personal del taller.
Los equipos que comparan la soldadura robótica con la soldadura manual deben verificar qué incluye realmente la "interfaz de posicionamiento". En muchos presupuestos de controladores, esto representa un conector de gabinete o un controlador de software, en lugar de una plataforma giratoria de engranaje helicoidal y cortinas de seguridad. Agregar un cabezal servoaccionado físico, una cámara láser 3D y un software de proceso de soldadura de pago representa un alcance significativamente mayor en comparación con un brazo de soldadura robótica de arco básico. Estimar con precisión el retorno de la inversión en productividad de soldadura depende de la valoración de las opciones reales para la soldadura robótica.
¿Cuánto cuesta una celda de soldadura robótica completa con interfaz de posicionador?
Comparar las ventajas de la soldadura robótica con los precios reales de las opciones permite mantener la precisión de las previsiones de retorno de la inversión en soldadura. Una celda de soldadura completa llave en mano para un solo robot en Norteamérica, con protección, herramientas e integración de posicionadores, tiene un presupuesto de entre 100 000 y 250 000 dólares instalada en 2026 (las cotizaciones de los integradores tardan de 2 a 4 semanas en elaborarse). Las estaciones de trabajo modulares de Wuxi Zhouxiang, directamente de fábrica, tienen un presupuesto de entre 15 000 y 80 000 dólares por unidad, con un plazo de producción de entre 30 y 45 días.
La interfaz de posicionamiento del operador para soldadura robótica personalizada incluye únicamente el conector interno del gabinete o el controlador de software. Los clientes aún deben adquirir una mesa giratoria, un amplificador servo auxiliar y cortinas de luz para la zona de carga.
Ecosistemas de controladores OEM y especificación de estaciones de trabajo para la fabricación de estructuras.
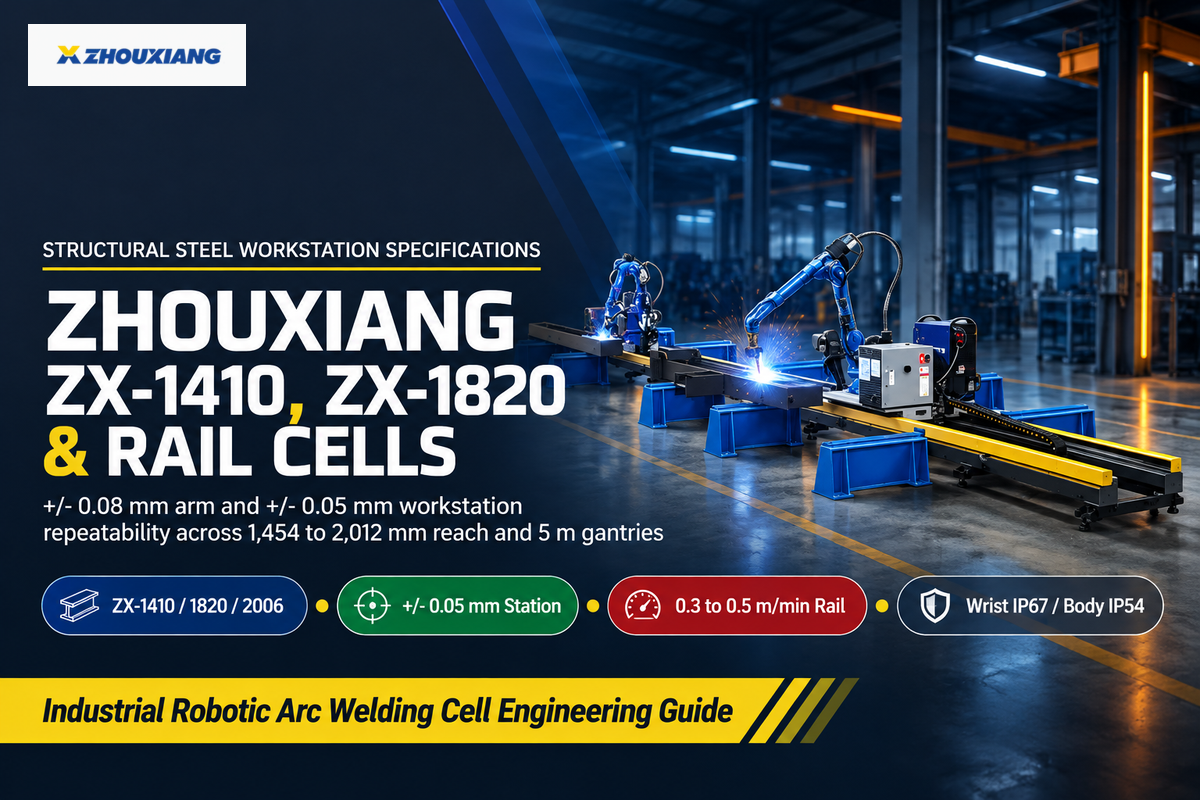
Los compradores obtienen sistemas de automatización de soldadura robótica de tres niveles de proveedores: fabricantes de equipos originales (OEM) de robótica a nivel mundial (FANUC, Yaskawa, ABB, KUKA), fabricantes de equipos originales (OEM) de procesos de soldadura (Lincoln Electric, Fronius, Miller) y fabricantes de estaciones de trabajo estructurales como Wuxi Zhouxiang. La repetibilidad de los brazos robóticos ZX-1410, ZX-1820 y ZX-2006 de Zhouxiang es de +/- 0.08 mm para el brazo y de +/- 0.05 mm para la estación de trabajo.
Las instalaciones de robots industriales a nivel mundial siguen expandiéndose en la industria de la soldadura y en diversas aplicaciones de fabricación. Según el informe World Robotics 2025 de la Federación Internacional de Robótica (IFR) , en 2024 se instalaron 542 000 robots industriales en todo el mundo, en todos los sectores, lo que elevó el stock activo un 9 % hasta alcanzar los 4 664 000 (incluidas 34 200 nuevas unidades en EE. UU.). En el ámbito de la soldadura robótica industrial, los fabricantes de equipos originales (OEM) de robots a nivel mundial lideran las líneas de producción de alta velocidad para el sector automotriz. Los fabricantes de equipos originales (OEM) de procesos de soldadura se centran en paquetes avanzados de soldadura robótica para soldadura MIG de aleaciones delgadas y aplicaciones de soldadura por arco aeroespacial.
Las plantas de acero estructural y maquinaria pesada se enfrentan a un problema de espacio mayor. Las vigas de seis a quince metros superan el alcance estándar de un robot de 1.4 a 2.0 m, a menos que el robot soldador se desplace sobre un riel en el suelo, una estructura en voladizo o un pórtico aéreo. Fundada en 1991 con más de 400 empleados y la certificación ISO9001:2008 y CE, Wuxi Zhouxiang fabrica estaciones de trabajo industriales de 6 ejes y robots de soldadura colaborativos para la fabricación de chapas y vigas pesadas. Su gama de 6 ejes incluye los modelos ZX-1410 (10 kg de carga, 1,454 mm de alcance, 170 kg), ZX-1820 (20 kg de carga, 1,730 mm de alcance, 285 kg) y ZX-2006 (6 kg de carga, 2,012 mm de alcance, 291 kg). Cada brazo cuenta con protección IP67 para la muñeca y IP54 para el cuerpo, y se combina con estaciones móviles AGV de 50 kVA y 2,500 kg. Para vigas rectas pesadas y soldadura por arco sumergido de alta deposición, las líneas dedicadas de ensamblaje de vigas H y soldadura por arco sumergido superan a las células articuladas y a las soluciones de soldadura robótica multieje.
| Configuración del modelo/celda | Carga útil / Alcance / Intervalo | Repetibilidad y recinto | Aspectos destacados del control y la detección | Precio publicado / Alcance de la construcción |
|---|---|---|---|---|
| Brazo de 6 ejes Zhouxiang ZX-1410 | Carga de 10 kg / Alcance de 1,454 mm (170 kg) | ± 0.08 mm; Muñeca IP67 / Cuerpo IP54 | Manipulador compacto de 6 ejes para celdas de soldadura estándar | Estación con un salario de entre 20,000 y 25,000 dólares (30-45 días) |
| Brazo de 6 ejes Zhouxiang ZX-1820 | Carga de 20 kg / Alcance de 1,730 mm (285 kg) | ± 0.08 mm; Muñeca IP67 / Cuerpo IP54 | Capacidad de antorcha pesada para GMAW en tándem/refrigerada por agua | Integración de estaciones de trabajo directamente de fábrica |
| Brazo extendido Zhouxiang ZX-2006 | Carga de 6 kg / Alcance de 2,012 mm (291 kg) | ± 0.08 mm; Muñeca IP67 / Cuerpo IP54 | Envolvente ampliada de 2 m para marcos estructurales anchos | Integración de estaciones de trabajo directamente de fábrica |
| Estación de cobots colaborativos de Zhouxiang | Mesa compacta / espacio ocupado por un carrito móvil | Repetibilidad de la estación de trabajo de ± 0.05 mm | Enseñanza de arrastre con control de fuerza + IA y seguimiento láser | Hardware directo de fábrica con precios entre $15,000 y $20,000 |
| Estación de soldadura estándar de Zhouxiang | Configuración de base fija de celda única | Repetibilidad de la estación de trabajo de ± 0.05 mm | Robot de 6 ejes + equipo de soldadura + base de fijación | Hardware directo de fábrica con precios entre $20,000 y $25,000 |
| Estación de trabajo móvil AGV de Zhouxiang | Unidad de 2,500 kg / Velocidad máxima de desplazamiento: 2.2 km/h | ± 0.05 mm; potencia nominal de 50 kVA | Navegación autónoma en suelos para soldaduras de gran tamaño. | Hardware directo de fábrica con precios entre $30,000 y $40,000 |
| Estación de trabajo terrestre-ferroviaria de Zhouxiang | Recorrido lineal del riel: 0.3–0.5 m/min | ± 0.05 mm; accionamiento de riel de 4.5 kVA | Importación de archivos CAD 3D STEP, Tekla, SOLIDWORKS y UG | Hardware directo de fábrica con precios entre $30,000 y $80,000 |
| Estación de pórtico/voladizo de Zhouxiang | El pórtico tiene una longitud de hasta 5 m para vigas cajón/H. | Repetibilidad de la estación de trabajo de ± 0.05 mm | Control Bochu, nube de puntos 3D, sonda ultrasónica y limpiador de antorcha | $40,000–$80,000 (en voladizo) / $70,000–$80,000 (en pórtico) |
| Integrador llave en mano para celdas de soldadura en EE. UU. y la UE | Celda de un solo brazo + accesorio y valla personalizados | Aprobación ISO 10218-2:2025 / R15.06-2025 | PLC FANUC / ABB / Yaskawa + EtherNet/IP o PROFINET | Entre 100,000 y 250,000 dólares instalados (precio típico: 205,000 dólares, Relling) |
Antes de emitir una orden de compra, complete la matriz de interfaz de seis puntos que aparece a continuación y adjúntela a su solicitud de cotización. Este paso garantiza que un único equipo de ingeniería se encargue de todas las gestiones eléctricas y de software previas a las pruebas de aceptación en fábrica.
Matriz de asignación de pines de la interfaz de celda de 6 puntos: cópiela en su solicitud de cotización para soldadura robótica.
| Parámetro | Rango recomendado | Por qué importa | Cómo verificar |
|---|---|---|---|
| 1. Tarjeta de protocolo de fuente de alimentación | 4–8 ms EtherNet/IP, PROFINET, EtherCAT o 24 V + 0–10 V | Evita la incompatibilidad de protocolos RJ45 entre el brazo y la soldadora. | Comparta los archivos EDS del escáner/adaptador y la tabla de recuperación de trabajos antes de la prueba de aceptación en fábrica (FAT). |
| 2. Circuito de seguridad funcional | Capacidad de aprendizaje manual de doble canal Cat. 3 PL d; ≤ 250 mm/s | Cumple con las normas ISO 10218-2:2025, ANSI/A3 R15.06-2025 y la auditoría de EHS de la planta. | Prueba de inyección de falla única en el enclavamiento de puerta, parada de emergencia y parada de emergencia |
| 3. Accionamiento y retorno del posicionador | Sincronización cinemática del servomotor de 1 a 4 ms o índice PLC de 4 bits + anillo deslizante | Mantiene una entrada de calor constante en kJ/mm y detiene la corriente parásita en los cojinetes. | Prueba de rotación continua de la tubería + comprobación de megaohmios en el soporte del servomotor |
| 4. Bucle de retroalimentación del sensor de costura | Láser 3D de 50–200 V táctil + TAST (≥ 3 mm) o de 4–20 ms | Adapta la física del sensor al grosor de la placa y al espacio entre juntas. | Desplace la pieza de prueba ± 3 mm en el dispositivo FAT e inspeccione la pata del filete. |
| 5. CAD / OLP y calibración | Importación STEP / Tekla / SOLIDWORKS + registro ISO 17662:2025 | Elimina el tiempo de inactividad de los colgantes en planta en acero de alta variedad. | Importar el conjunto STEP del cliente de muestra y verificar la precisión del medidor V/A. |
| 6. Caja, escariador y tierra | Muñeca IP67 / Cuerpo IP54; ≤ 100 V OCV; tierra en estrella | Bloquea la entrada de salpicaduras, EMI HF-GTAW y fallas OSHA 1910.254. | Inspeccione el ciclo automático de corte/escariado de alambre y la conexión a tierra dedicada. |
Especifique cada sistema de control de soldadura robótica en cuatro capas. Combine una tarjeta de soldadora analógica o de bus de campo de 4 a 8 ms, topes de seguridad PL d de doble canal (capacidad de aprendizaje ≤ 250 mm/s), posicionadores servo o indexados y sensores de costura adaptados al espesor.
Configurar una estación de trabajo robótica para soldadura de acero estructural o chapas gruesas.
¿Su fábrica está considerando la instalación de pórticos, rieles de suelo o estaciones de trabajo colaborativas para subconjuntos pesados? Envíe sus planos de piezas en formato STEP, Tekla, SOLIDWORKS o UG, junto con los requisitos de interfaz de la fuente de alimentación, a los ingenieros de Wuxi Zhouxiang.
Preguntas frecuentes sobre los sistemas de control de soldadura robótica
¿Cuál es la diferencia entre un controlador de robot de soldadura y un PLC de celda?
El controlador de movimiento del robot de soldadura implementa cinemática inversa para seis ejes, así como la velocidad de la antorcha y patrones de oscilación cada 1 a 8 ms. Mientras tanto, un PLC de celda secuencia de 12 a 32 canales de E/S discretos por estación. Este PLC de estación controla las abrazaderas neumáticas, los interruptores de presencia de piezas, las transferencias de lanzadera, los escariadores de boquillas y la interfaz hombre-máquina (HMI) sin calcular trayectorias continuas del brazo.
¿Todas las fuentes de alimentación para soldadura robótica requieren una tarjeta de bus de campo Ethernet?
No. La soldadura por arco metálico con gas de voltaje constante, con la velocidad de alimentación del alambre y los ajustes de voltaje guardados, funciona sin problemas con los pines de inicio/estado discretos cableados y las dos salidas analógicas de 0 a 10 V. Los buses de campo Ethernet industriales como EtherNet/IP, PROFINET o EtherCAT se vuelven necesarios para el ajuste sinérgico pulsado, el seguimiento de la costura a través del arco y el registro de datos de soldadura.
¿Qué causa un error de tiempo de espera al iniciar el arco en un sistema de control de soldadura robótica?
Se produce un fallo en el inicio del arco cuando el controlador del robot envía la señal de inicio de soldadura en el punto de ignición y, en un plazo de 0.5 a 1.5 segundos, no hay retroalimentación de corriente que confirme el establecimiento del arco. Las causas comunes en un taller incluyen la acumulación excesiva de cascarilla de laminación, las abrazaderas de tierra de trabajo sucias por salpicaduras, el enredo del alambre de revestimiento, las bolas de alambre de sílice sueltas o un cilindro de gas de protección vacío.
¿Por qué los arranques TIG de alta frecuencia interfieren con los controladores de soldadura robótica?
El ruido de radiofrecuencia generado por los pulsos GTAW de alta frecuencia puede provocar interferencias en circuitos analógicos sin blindaje y bucles de tierra. El uso de buses de campo digitales blindados, conexiones a tierra en estrella y descargadores de chispa calibrados puede evitar reinicios del controlador.
¿En qué se diferencian los controladores de robots de soldadura colaborativa de los controladores de robots industriales aislados?
Los robots colaborativos utilizan controladores de par con limitación de fuerza y asas guiadas manualmente para programar rápidamente la soldadura cobot, mientras que los controladores industriales con barrera accionan servomotores multigrupo de alta velocidad. Los gabinetes industriales sincronizan posicionadores de varias toneladas o rieles de pórtico de 5 m en aplicaciones de soldadura pesada de varios turnos. Según la norma ISO 10218-2:2025, ambos tipos de controladores requieren protección contra el deslumbramiento del arco, extracción de humos y protección contra el hilo caliente.
¿Es posible adaptar una fuente de alimentación de soldadura moderna a un controlador de robot antiguo?
Sí. Las tarjetas DeviceNet, EtherNet/IP o PROFINET compatibles, o una caja de interfaz universal para robots analógicos y discretos, conectan las fuentes de alimentación modernas a los controladores de robots más antiguos.
¿Certifica la norma ISO 17662 que un sistema de control de soldadura robótica produce soldaduras que cumplen con la normativa?
La norma ISO 17662:2025 establece controles de precisión en taller para los instrumentos que regulan la corriente de soldadura, la tensión del arco, la velocidad de alimentación del alambre y la velocidad de avance entre turnos. La aceptación por parte del código de soldadura de acero estructural o soldaduras a presión terminadas aún requiere una especificación de procedimiento de soldadura cualificada, un ajuste correcto de la junta y una inspección visual o no destructiva posterior a la soldadura, de acuerdo con el código de soldadura estructural vigente.
Referencias y fuentes
- Requisitos de seguridad para robots industriales y sistemas robóticos según ANSI/A3 R15.06-2025 (partes 1, 2 y 3) (armonizado con ISO 10218-1:2025 e ISO 10218-2:2025) Instituto Americano de Normas Nacionales (ANSI)
- Manual Técnico de OSHA (OTM), Sección IV: Capítulo 4, Sistemas de Robots Industriales y Seguridad de los Sistemas de Robots Industriales Departamento de Trabajo de los Estados Unidos, Administración de Seguridad y Salud Ocupacional (OSHA)
- 29 CFR § 1910.254 Soldadura y corte por arco Departamento de Trabajo de los Estados Unidos, Administración de Seguridad y Salud Ocupacional (OSHA)
- Soldadura robótica: medidas de seguridad, evaluación de riesgos, enclavamientos y protección en el centro de trabajo. El Fabricante / El Soldador (Asociación de Fabricantes y Fabricantes)
- Un enfoque innovador para el análisis de la fiabilidad del operador de robots de soldadura mediante los métodos TESEO y HEART extendidos (PMCID: PMC12595067) Institutos Nacionales de Salud de EE. UU. / Biblioteca Nacional de Medicina
- La próxima evolución de la automatización e inspección de la soldadura (Jeff Noruk) Tendencias de inspección de la Sociedad Americana de Soldadura (AWS)
- Patente de Estados Unidos US11623294B2: Métodos y sistemas que utilizan una antorcha inteligente con seguimiento de posición en soldadura robótica. Oficina de Patentes y Marcas de los Estados Unidos (USPTO / Google Patents)
- ISO 17662 Soldadura, calibración, verificación y validación de equipos utilizados para soldar (actualización del ciclo de vida a ISO 17662:2025) Organización Internacional de Normalización (ISO)
- Programación offline de robots de soldadura: simulación, calibración y reducción del tiempo de ciclo. El Fabricante (Asociación de Fabricantes y Fabricantes)
- Informe mundial sobre robots industriales 2025 de World Robotics: Demanda mundial de robots en fábricas Federación Internacional de Robótica (IFR)
Acerca de este análisis de arquitectura de control
Esta guía recopila reglas de interfaz eléctrica, seguridad funcional, posicionamiento cinemático, seguimiento de costura y calibración de ISO 10218-1/2:2025, ANSI/A3 R15.06-2025, OSHA 29 CFR § 1910.254, OSHA Technical Manual Section IV Chapter 4 e ISO 17662:2025. También relaciona los costos de los integradores norteamericanos de 2026 con los datos de interfaz de robot del fabricante de equipos originales (OEM). Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd. fabrica robots de soldadura de 6 ejes (ZX-1410, ZX-1820, ZX-2006), estaciones de trabajo de riel terrestre, voladizo, pórtico, AGV y cobot, posicionadores de soldadura y líneas de soldadura de viga H. Las tarjetas de opción de bus de campo específicas y las interfaces PLC de seguridad de planta se configuran según el pedido del proyecto. Revisado por el equipo técnico de Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd.









