
Atualizado em novembro de 2026 · Guia de Engenharia e Integração de Células de Soldagem a Arco Robótica Industrial
Um sistema de controle de soldagem robótica industrial distribui a execução em tempo real entre quatro gabinetes de hardware, em vez de um computador central. O controlador do robô de seis eixos calcula a interpolação de trajetória a cada 1 a 8 ms. Uma fonte de alimentação dedicada à soldagem regula a tensão do arco e a corrente de soldagem em velocidades de inversor de microssegundos. Enquanto isso, um CLP de segurança de dois canais monitora as portas da célula de acordo com as normas ISO 10218-2:2025 e ANSI/A3 R15.06-2025 . Um quarto acionamento gira a peça de trabalho em posicionadores de soldagem.
Quem compra um sistema de automação robótica pela primeira vez costuma presumir que o gabinete do braço controla diretamente a amperagem, as cortinas de luz e as plataformas giratórias. Práticas de engenharia indisciplinadas, como o uso de cabos analógicos sem blindagem ou relés de canal único, causam atrasos no comissionamento. Alta consistência de soldagem e produtividade robusta começam com o mapeamento da propriedade dos sinais e das conexões dos pinos em cada gabinete antes de encomendar o equipamento.
Especificações rápidas: Sistema de controle de soldagem robótica - Temporização, interfaces e limites de segurança
| Quatro camadas de controle de hardware | Controlador de robô de 6 eixos, fonte de alimentação para soldagem por inversor, CLP de segurança de dois canais e CLP para posicionador/célula |
| Orçamento de handshake entre controladores | Troca cíclica de barramento de campo de 4 a 8 ms; tempo limite de inicialização/retenção do Arc-Established de 0.5 a 1.5 s |
| Níveis de interface da fonte de alimentação | Canais de tensão discretos e analógicos de 24 V com fiação fixa em comparação com EtherNet/IP, PROFINET, EtherCAT ou barramento de solda OEM. |
| Limite de velocidade do pendrive de ensino manual | ≤ 250 mm/s (10 pol./s) com interruptor de habilitação de 3 posições (OSHA OTM Seção IV Cap. 4 e ISO 10218-1:2025) |
| Regras de calibração e elétrica de arco | ≤ 100 V capacitor de circuito aberto automático e retorno aterrado (OSHA 29 CFR 1910.254); calibração conforme ISO 17662:2025 |
| Orçamento Celular e Janelas de Construção para 2026 | Estações de trabalho de fábrica, com preços entre US$ 15,000 e US$ 80,000 (30 a 45 dias, Zhouxiang), em comparação com células de produção prontas para uso nos EUA, com preços entre US$ 100,000 e US$ 250,000 (Relling 2026). |
O que é um sistema de controle de soldagem robótica? Propriedade de sinal de 4 subsistemas
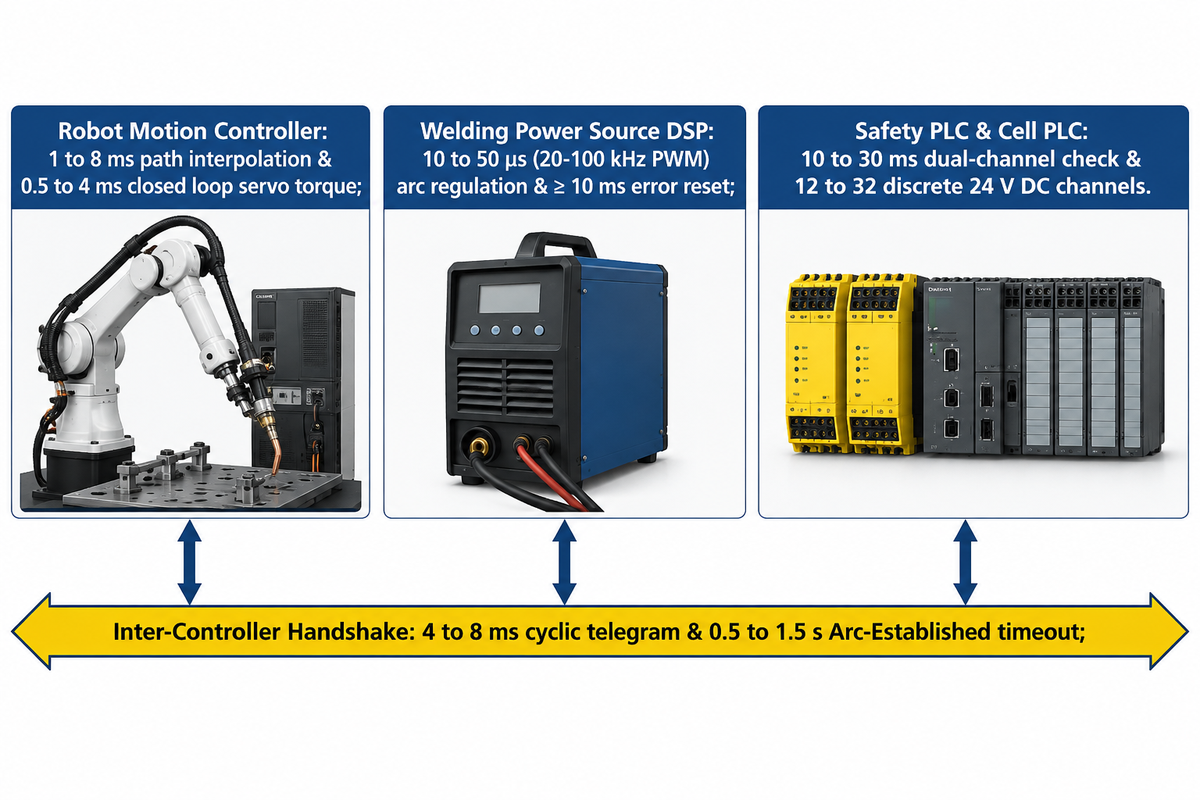
Um sistema de soldagem robótica divide a execução em quatro domínios de controle: regulação do arco pelo inversor em microssegundos, loops de interpolação de trajetória do robô e do posicionador coordenado de 1 a 8 ms, verificações de segurança de canal duplo do CLP de 10 a 30 ms e sequências auxiliares do CLP da célula de 50 a 250 ms. As comunicações entre os controladores ocorrem dentro de um intervalo de 4 a 8 ms, e um tempo limite é definido de 0.5 a 1.5 segundos para declarar o arco estabelecido.
Considere uma célula de soldagem robótica mais como uma equipe cirúrgica do que como um único cirurgião. O controlador do robô direciona a tocha de soldagem ao longo de um caminho de solda tridimensional. Enquanto isso, o inversor, atuando como fonte de energia, permite a transferência de gotas de metal mais rapidamente do que a articulação mecânica mais veloz do braço consegue responder. De acordo com a Seção IV, Capítulo 4 do Manual Técnico da OSHA , os sistemas de controle industrial interligam o manipulador, o painel de controle, o atuador final e os equipamentos periféricos. Entradas em tempo real dessincronizadas dos controladores periféricos podem levar a movimentos inesperados do robô quando a origem do sinal não estiver clara.
Todas as passagens de soldagem automatizadas passam por um processo de controle em seis etapas para definir a sequência de soldagem. Primeiro, o braço posiciona a ponta do arame no ponto inicial e aciona o pré-fluxo de gás por 0.2 a 0.5 segundos. Na segunda etapa, o controlador de soldagem habilita a saída de partida, mantendo o braço imóvel. Em seguida, a máquina de solda inicia o arco e retorna o bit de status "Arco Estabelecido". A ausência dessa confirmação, após 0.5 a 1.5 segundos, causa uma falha na ignição do arco e interrompe o processo. Na quarta etapa, o braço acelera até a velocidade de soldagem programada ao longo da junta. Na quinta etapa, na extremidade da junta, o controlador realiza o preenchimento da cratera para minimizar a fissuração por contração. Na sexta etapa, o inversor emite um pulso de queima de milissegundos e realiza uma verificação de aderência do arame antes que a tocha retraia para a estação de alargamento.
Ao configurar sua primeira soldadora robótica, os clientes geralmente omitem a fiação da estação auxiliar de seus esquemas elétricos. Grampos pneumáticos de fixação, sensores de proximidade de presença de peças, dampers de extração de fumos e alargadores de bicos requerem de 12 a 32 canais discretos de 24 V CC. Delegar essas tarefas a um CLP compacto permite que a CPU do robô se concentre na sincronização de trajetória.
Que tipo de sistema de controle é usado para controlar o processo de soldagem robótica?
A soldagem robótica industrial consiste em um sistema de controle distribuído hierárquico de malha fechada. Ele integra um controlador de movimento servo de seis eixos, um regulador de fonte de alimentação inversor de alta frequência e um CLP de segurança de dois canais. Os laços de movimento são atualizados em milissegundos e os laços de corrente do inversor são comutados em microssegundos.
Um sistema de controle distribuído é utilizado para lidar com diversos tipos de soldagem e uma ampla variedade de processos de soldagem. Essa mesma hierarquia de controladores é utilizada para soldagem a arco metálico, soldagem TIG, soldagem a plasma, corte a plasma robótico, soldagem por resistência e soldagem a ponto e a laser. Em uma célula de soldagem a laser ou soldagem por feixe, um laser de fibra substitui o inversor de arco, mantendo o mesmo intervalo de tempo de 4 a 8 ms entre o movimento e o controle.
| Agrupamento de sinais | Gabinete de origem | Hardware de recebimento | Meio de sinal típico | Janela de ciclo/tempo limite |
|---|---|---|---|---|
| 1. Servo de torque e encoder de junta de 6 eixos | Controlador de movimento do robô | Amplificadores e codificadores servo AC Arm | Barramento servo de alta velocidade proprietário | 0.5 a 4 ms em loop fechado |
| 2. Comando de Início de Soldagem e Ponto de Ajuste/Trabalho | Controlador de movimento do robô | Interface da fonte de alimentação de soldagem | 24 V CC + 0–10 V analógico ou Fieldbus | Telegrama cíclico de 4 a 8 ms |
| 3. Arco estabelecido e situação atual principal | Fonte de energia de soldagem | Controlador de movimento do robô | Entrada digital de 24 V ou bit Fieldbus | Portão de retenção de movimento de 0.5 a 1.5 s |
| 4. Forma de onda PWM do inversor e alimentação por fio | Fonte de alimentação de soldagem DSP | Ponte IGBT e alimentador de fio de 4 rolos | Barramento interno do inversor / LocalNet | 10 a 50 μs (PWM de 20 a 100 kHz) |
| 5. Reinicialização de erro de origem e verificação de aderência do fio | Controlador de movimento do robô | Fonte de energia de soldagem | Pulso de 24 V ou bit de reinicialização do Fieldbus | Pulso de reinicialização ≥ 10 ms (especificação Fronius) |
| 6. Botão de parada de emergência, intertravamento do portão e cortina de luz | PLC de segurança / Relé de segurança | Contator de segurança para robô STO e soldador | OSSD de 24 V de canal duplo ou CIP/PROFIsafe | Verificação de canal duplo de 10 a 30 ms |
| 7. Eixos posicionadores coordenados de 7ª/8ª ordem | Solucionador de múltiplos grupos de robôs | Servoacionamento auxiliar e caixa de engrenagens | Bus servo OEM / CIP Motion / EtherCAT | Sincronização cinemática de 1 a 4 ms |
| 8. Vetor de deslocamento de rastreamento de costura | Câmera a laser 2D/3D ou placa TAST | Registro de correção de trajetória do robô | Ethernet industrial / Ethernet de sensores | Deslocamento de trajetória em tempo real de 4 a 20 ms |
| 9. Alargador de maçarico, cortador de arame e grampos | PLC de célula (ou E/S auxiliar do robô) | Válvulas solenoides e estação de alargamento | Entrada/saída discreta de 24 V CC com capacidade de fornecer/receber corrente. | sequência de estação de 50 a 250 ms |
Interfaces de fonte de alimentação para soldagem: Analógica 0–10V com fio versus barramento de campo digital
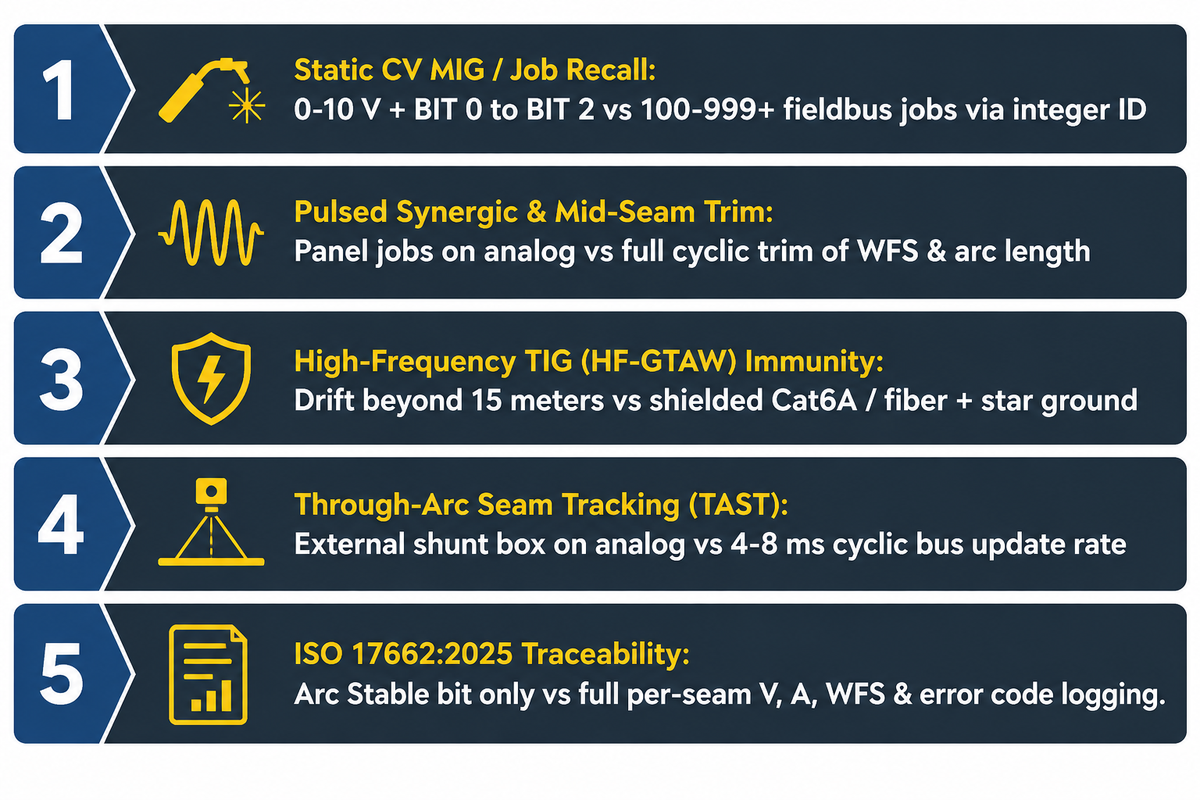
Para funções básicas, utilize entradas discretas de 24 V e saídas analógicas de 0 a 10 V para pontos de ajuste MIG de tensão constante e recuperação binária de tarefas. Para soldagem avançada com 100 a mais de 999 pulsos sinérgicos programados, rastreamento de costura Through-Arc em tempo real e registro de dados de solda por costura, opte por um fieldbus digital de 4 a 8 ms.
É um mito comum na oficina que interfaces analógicas com fio só podem executar uma programação estática. No entanto, os manuais de hardware originais do fabricante desmentem esse mito. A documentação da interface dos robôs de solda Fronius ROB 4000 e ROB 5000 comprova isso: o ROB 4000 básico envia comandos de corrente de soldagem analógica de 0 a 10 V, mantendo a seleção de modo no painel da soldadora. O ROB 5000 possui recursos adicionais, como bits binários discretos (BIT 0 a BIT 2) e recuperação do modo de trabalho acionada pelo robô. Ele também conta com sensor de toque, feedback ativo do processo e um pulso de reset de erro de fonte de 10 ms sem a necessidade de cabeamento Ethernet.
Em processos com tolerâncias rigorosas, como o corte sinérgico pulsado e o rastreamento de costura, os barramentos de campo digitais são essenciais. As conexões de barramento de campo digital também suportam registros automatizados de qualidade de solda. Engenheiros que auditam as janelas de parâmetros de soldagem robótica e a rastreabilidade dos pontos de ajuste leem a tensão, a corrente e a velocidade de alimentação do arame reais por meio de palavras de barramento cíclicas. As fábricas na América do Norte usam predominantemente EtherNet/IP ou DeviceNet. As fábricas na Europa usam predominantemente PROFINET ou EtherCAT. Barramentos de soldagem de fabricantes de equipamentos originais (OEMs), como o ArcLink XT, carregam menus diretamente no painel de controle do robô.
Cabos longos e arcos elétricos de alta frequência criam uma segunda linha divisória. Além de 15 metros de trilhos de cabos em pórticos, os cabos analógicos de baixa tensão começam a sofrer queda resistiva, criando desigualdade na taxa de alimentação do arame. Arcos elétricos de alta frequência em máquinas de solda GTAW CA irradiam ruído de radiofrequência em cabos analógicos desprotegidos. Essa interferência pode danificar placas controladoras de estado sólido que não possuam aterramentos em estrela, centelhadores calibrados e linhas de barramento de campo blindadas. Conectores RJ-45 compatíveis em um braço robótico e em uma máquina de solda ainda bloqueiam a comunicação quando os protocolos são diferentes. Um adaptador PROFINET não consegue se comunicar com um scanner EtherNet/IP, a menos que um gateway ou placa opcional seja utilizada.
| Requisito de sinal de processo | 24 V Discreto + 0–10 V Analógico | Barramento de campo padrão (EtherNet/IP, PROFINET, DeviceNet) | Barramento de soldagem OEM nativo (ex: ArcLink XT) |
|---|---|---|---|
| 1. CV Estático MIG / Recordação Básica de Cargos | Suficiente (pontos de ajuste de 0 a 10 V + bits binários de trabalho) | Suportado (100–999+ trabalhos armazenados via ID inteiro) | Compatível com gráficos de forma de onda pendentes completos |
| 2. Acabamento pulsado sinérgico e de costura central | Limitado a trabalhos de soldagem pré-salvos | Ajuste cíclico completo de WFS, comprimento do arco e indutância | Comutação de forma de onda e modo de pulso em tempo real |
| 3. Imunidade TIG de Alta Frequência (HF-GTAW) | Alto risco de deriva de EMI em cabos de 0 a 10 V não blindados | Alta imunidade com Cat6A blindado / fibra + aterramento em estrela | Conjunto de cabo blindado projetado + transceptor isolado |
| 4. Rastreamento de costura em arco (TAST) | Requer caixa de sensor de corrente shunt externa | Suportado com taxa de atualização de barramento cíclica de 4 a 8 ms | Loop de realimentação determinístico nativo para corrente de arco |
| 5. ISO 17662:2025 / Rastreabilidade de Dados de Soldagem | Bit de estabilidade do arco (pass/fail) apenas sem registrador externo. | Registra os valores reais de V, A, WFS, falhas de gás e códigos de erro por camada. | Monitoramento completo da produção e registro de marcas de solda |
Arquitetura de CLP de segurança e intertravamentos de células de acordo com a ISO 10218-2
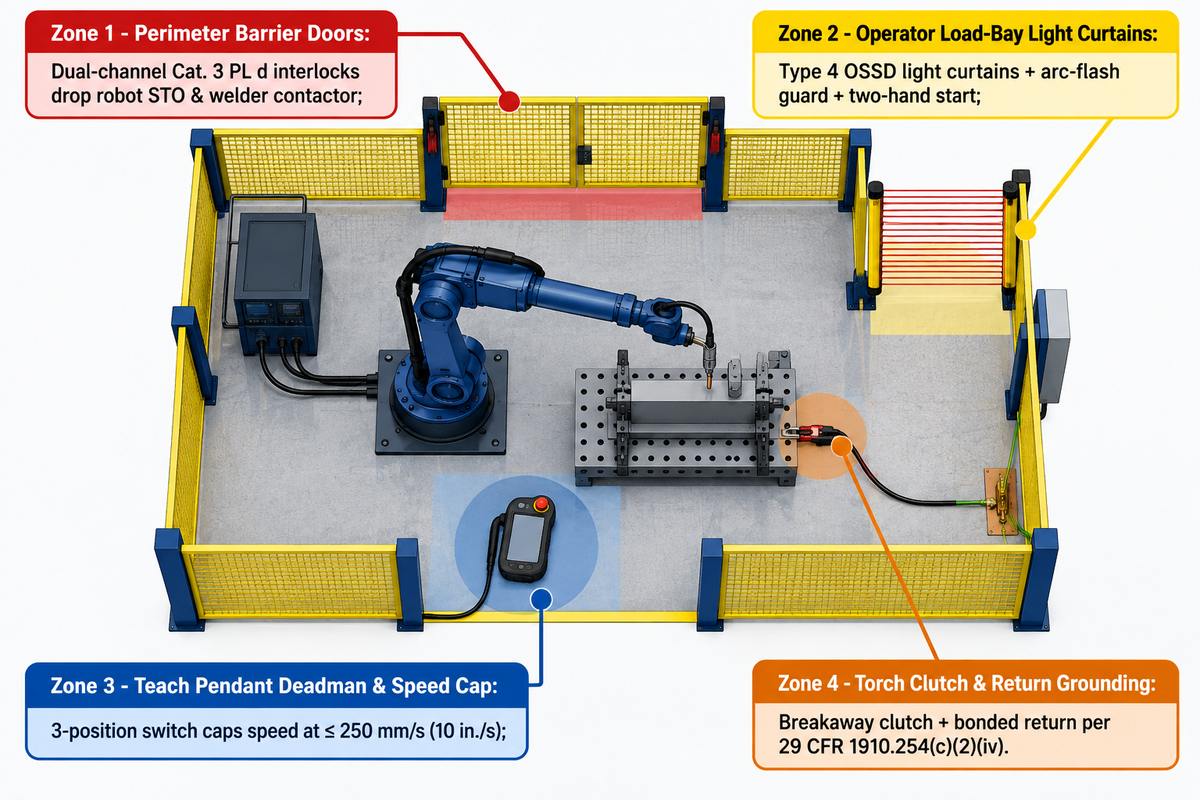
De acordo com as normas ISO 10218-1/2:2025 e ANSI/A3 R15.06-2025, as células de soldagem robótica exigem circuitos de segurança de canal duplo (ISO 13849-1 Categoria 3, PL d) e um limite de velocidade de aprendizado manual de 250 mm/s (10 pol./s) ou menos. Equipamentos de soldagem defeituosos também devem ser bloqueados imediatamente, conforme a norma OSHA 29 CFR 1910.254(d)(9) . Saídas de CLP padrão nunca são adequadas para paradas de segurança de vida.
“Por esse motivo, a velocidade do robô deve ser reduzida para 250 mm/s (10 polegadas por segundo) ou menos em qualquer parte da aplicação durante o treinamento, para diminuir a probabilidade de contato e minimizar o potencial de lesões.”
Por que os engenheiros de segurança de fábrica rejeitam a lógica ladder padrão de CLPs em portões de perímetro? Um contato de relé soldado ou um transistor em curto dentro de um CLP padrão desativa silenciosamente o circuito de parada. CLPs de segurança (executando CIP Safety, PROFIsafe ou FailSafe sobre EtherCAT) realizam uma verificação cruzada em dois canais redundantes usando sinais de teste pulsados. Conforme descrito no guia de segurança para soldagem robótica da revista The Fabricator , os intertravamentos dos portões são conectados diretamente aos contatores de segurança. Abrir a porta de uma célula durante a soldagem corta a energia dos servos do braço e dos contatores de energia da soldagem.
Duas descobertas de segurança de 2025 reformulam as novas instalações de soldagem robótica. Publicada em outubro de 2025, a norma ANSI/A3 R15.06-2025, com 403 páginas, alinha as regras dos EUA com as normas ISO 10218-1:2025 e ISO 10218-2:2025. Ela regulamenta aplicações colaborativas, em vez de considerar qualquer braço robótico colaborativo como automaticamente seguro em relação a arame quente e arco elétrico. Enquanto isso, um estudo de confiabilidade revisado por pares, publicado no NIH PubMed Central (PMCID: PMC12595067), mensurou as taxas de erro do operador em estações de soldagem robótica. O projeto inadequado da interface homem-máquina (IHM) e a documentação deficiente elevaram as probabilidades de erro de 13%–23% para 28%–46%, confirmando que o treinamento por si só não substitui os intertravamentos de hardware.
Lista de verificação de intertravamento da célula de soldagem de 4 zonas
- Zona 1 — Portas de barreira perimetral: Instale interruptores de intertravamento de dois canais em cada portão de manutenção para interromper o desligamento seguro do torque (STO) do robô e a alimentação do contator da soldadora. Utilize um bloqueio de proteção caso o tempo de inércia seja maior que o alcance do operador.
- Zona 2 – Cortinas de luz para o operador na área de carga e descarga: As estações de carregamento da plataforma giratória e do transportador utilizam cortinas de luz OSSD tipo 4 e proteção contra arco elétrico, além de um botão de partida de duas mãos.
- Zona 3 – Pingente de Ensino Deadman e Tampa de Velocidade: Utilize uma chave de três posições para limitar a velocidade do sistema de movimento a 250 mm/s ou menos. Zona 3, Dispositivo de Segurança e Limitação de Velocidade do Painel de Controle: Imponha o Princípio de Ponto Único de Controle (SPC) da OSHA durante a programação manual para que PLCs externos não possam acionar o movimento.
- Zona 4 – Embreagem da Tocha e Aterramento de Retorno: Use uma embreagem de desengate rápido para parar o servoacionamento no impacto. De acordo com 29 CFR 1910.254(c)(2)(iv), conecte os caminhos de retorno do dispositivo sem usar correntes de içamento e bloqueie os cabos danificados de acordo com 1910.254(d)(9)(i).
Controle de posicionamento: eixos cinemáticos coordenados versus mesas indexadas por CLP
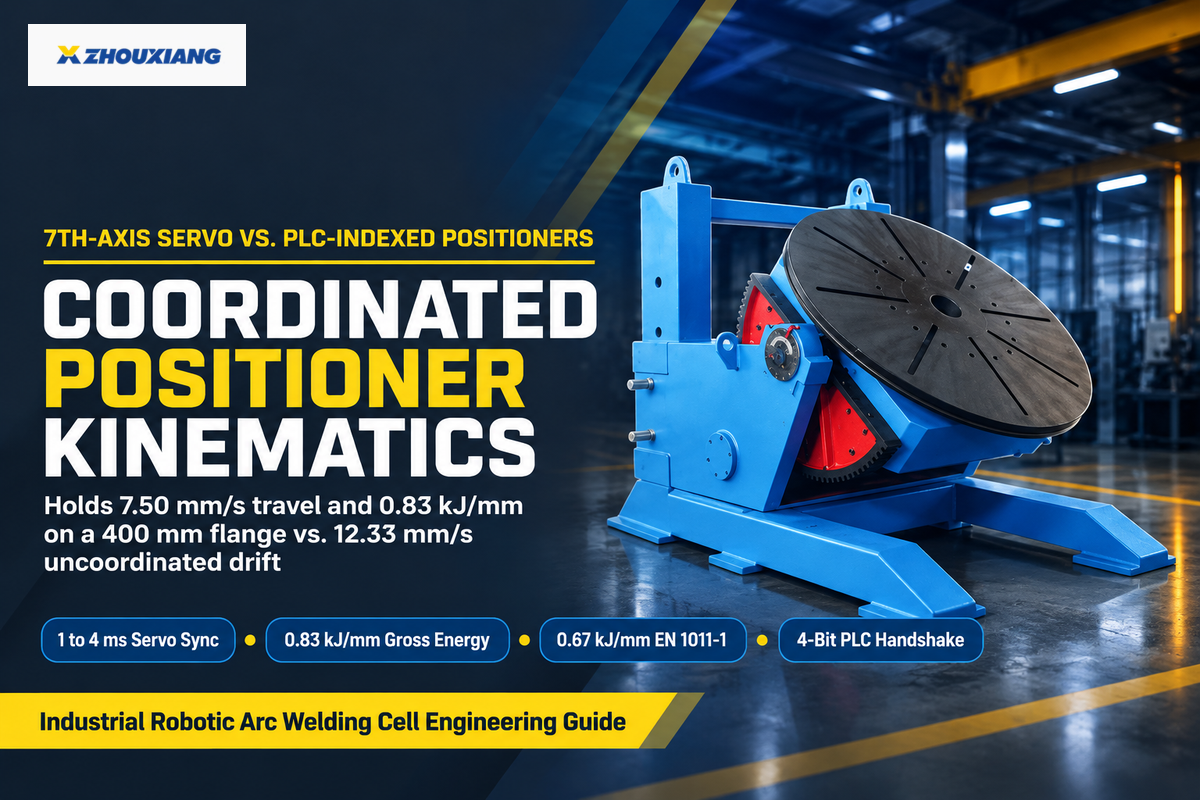
Um posicionador de eixo externo coordenado opera dentro do solucionador cinemático do controlador do robô para manter uma velocidade de superfície de 7.50 mm/s (0.45 m/min) em um flange rotativo de 400 mm. Essa velocidade mantém uma energia de arco bruta de 0.83 kJ/mm (entrada de calor de 0.67 kJ/mm conforme a norma EN 1011-1), enquanto a rotação não compensada atinge 12.33 mm/s e reduz a energia do arco para 0.51 kJ/mm (0.40 kJ/mm líquida).
- Acionado por servoamplificadores OEM correspondentes dentro do gabinete do controlador do robô.
- O solucionador cinemático mantém a velocidade relativa da tocha em relação à superfície constante durante a rotação.
- Mantém a poça de fusão na posição plana 1G para baixo em tubos e vasos.
- Requer software pago para controle de movimento em múltiplos grupos e estruturas de líder-seguidor calibradas.
- Acionado por um inversor de frequência CA independente através de entradas/saídas discretas de um CLP.
- Gira apenas enquanto a tocha de soldagem estiver na posição de segurança com intertravamento.
- Troca 4 bits de handshake distintos: Home Clear, Index, In-Position, Brake Locked
- Economiza custos de licenciamento de servo OEM em dispositivos de fixação planos com suportes de múltiplos lados.
Os compradores geralmente adquirem uma plataforma giratória motorizada independente esperando que qualquer braço robótico de seis eixos solde continuamente enquanto o prato gira. Dois controladores separados, conectados por um relé, não conseguem sincronizar a velocidade da superfície 3D em raios variáveis. Exemplo: Considere uma flange de tubo com diâmetro externo de 400 mm girando a 0.35 rpm sob soldagem GMAW de 240 A e 26 V (fator térmico de 0.8 conforme EN 1011-1). A velocidade da superfície da peça é igual a π × 400 mm × 0.35 rpm ÷ 60 = 7.33 mm/s (0.44 m/min). Sob cinemática coordenada de 7º eixo, o solucionador subtrai o vetor de 7.33 mm/s, de modo que o deslocamento líquido permaneça em 7.50 mm/s. A energia bruta do arco se mantém em 26 V × 240 A ÷ (1,000 × 7.50 mm/s) = 0.83 kJ/mm, resultando em uma entrada de calor líquida de 0.67 kJ/mm, conforme a norma EN 1011-1. Mover uma tocha não coordenada no sentido contrário à rotação, com uma velocidade de deslocamento de 5.00 mm/s, eleva a velocidade superficial combinada para 12.33 mm/s e reduz a energia bruta para 0.51 kJ/mm (0.40 kJ/mm líquida).
O isolamento da corrente de retorno é igualmente importante em posicionadores de soldagem rotativos e inclináveis . As fontes de alimentação de inversores modernos operam com circuitos de realimentação de tensão sensíveis que falham quando a resistência de aterramento rotativa aumenta repentinamente. Os integradores instalam anéis coletores rotativos de latão ou grafite com mola, juntamente com isolamento dielétrico entre o servomotor, a caixa de engrenagens sem-fim e o prato, para que a corrente parasita nunca danifique os rolamentos. Em vigas estruturais de 6 a 15 m, os posicionadores de soldagem com cabeçote e contraponto para vigas longas sincronizam a rotação em ambas as extremidades para evitar a torção.
Quando você deve optar por um eixo externo coordenado em vez de um posicionador indexado por CLP?
Um servoeixo contínuo pode ser usado para soldar uma junta quando uma junta circunferencial de tubulação ou um vaso com filete contínuo precisa girar para manter uma poça de fusão plana (1G). Escolha um posicionador indexado por CLP quando as costuras retas forem soldadas estacionárias após uma indexação de 90° ou 180°.
Suportes estruturais planos, chassis de reboques e subconjuntos retangulares raramente exigem servomotores auxiliares OEM pagos e cinemática multigrupo. Um pino de travamento pneumático pode ser usado para criar posições indexadas e repetíveis, e um interruptor de limite de posição pode fornecer feedback a um CLP, que pode controlar um sistema de posicionamento de soldagem.
Rastreamento de costuras e circuitos de controle adaptativos: detecção por toque, visão através do arco e visão a laser.
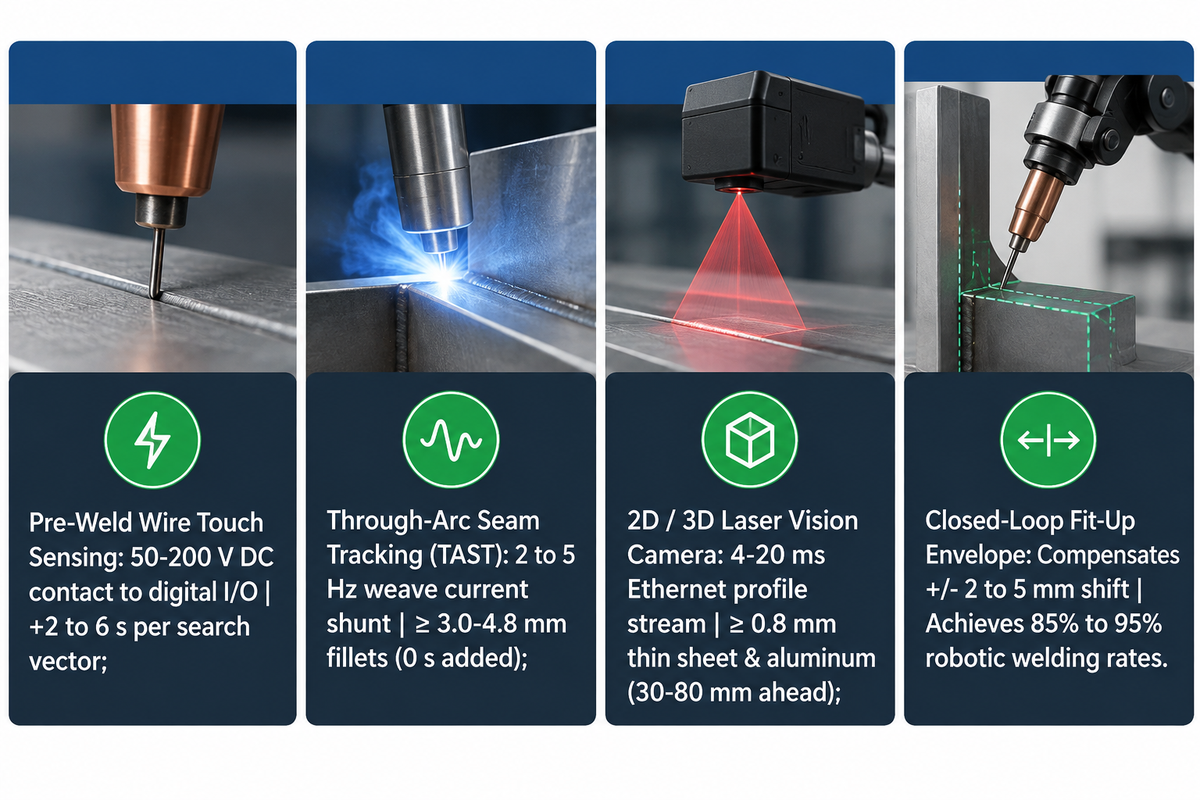
Os robôs industriais de soldagem a arco podem corrigir o deslocamento das juntas usando três circuitos de feedback. O primeiro é um sensor de contato CC que busca uma junta entre 50 e 200 V e leva de 2 a 6 segundos por busca. O Rastreamento de Junta Através do Arco em Tempo Real guia filetes de 3 a 4.8 mm e mais espessos, enquanto câmeras a laser 3D rastreiam chapas finas e alumínio.
“Antes da soldagem, os sistemas de visão permitem a detecção e localização da junta, eliminando a programação manual demorada. Durante a soldagem, o rastreamento da junta em tempo real permite que os robôs compensem as variações da junta e mantenham o posicionamento ideal do arame. Após a soldagem, os mesmos sensores inspecionam o cordão de solda finalizado, medindo tamanho, forma, localização e defeitos.”
Cada método de sensoriamento entra no controlador por meio de um canal de hardware diferente. O sensoriamento por contato com o fio ou o bocal utiliza uma tensão de busca CC de baixa corrente proveniente da soldadora ou do módulo de contato. O braço se move até que o fio preso toque o aço e armazena um deslocamento inicial 3D. O Rastreamento de Costura Através do Arco (TAST) funciona em tempo real durante a tecelagem a uma frequência de 2 a 5 Hz. O controlador mede a corrente nas paredes da ranhura esquerda e direita. A posição da linha central é ajustada para uniformizar a projeção. Uma arquitetura de circuito fechado, como a descrita na Patente US11623294B2 do USPTO , utiliza sensores de posição absoluta da ponta da tocha e sensores de posição relativa das juntas para ajustar a trajetória do robô.
A adequação da física do sensor à geometria da junta evita falhas de rastreamento na visão a laser e no rastreamento de juntas por arco para robôs de soldagem . A carepa de laminação e as esferas de sílica soltas impedem o contato por toque CC, que só é restaurado se um cortador de arame automático aparar a ponta a cada ciclo. Como o TAST mede as variações da corrente na parede lateral, ele perde o rastreamento em chapas com menos de 3 mm de espessura, juntas de topo justapostas e alumínio. Essas juntas são tratadas com lasers de visão computacional 3D, que são endurecidos e montados de 30 a 80 mm à frente do arco. Células guiadas por visão, quando projetadas corretamente, atingem taxas de soldagem robótica de 85% a 95%, desde que as equipes realizem verificações rotineiras do ponteiro TCP para detectar desvios graduais do pescoço ou da ponta.
Um sistema de controle de soldagem robótica pode compensar a variação no encaixe das peças?
Sim. A detecção por toque, combinada com TAST ou visão a laser 3D, compensa variações de +/- 2 a 5 mm na posição da junta e um crescimento moderado da fenda radicular, alterando o percurso e adaptando a largura da trama. Os sensores não conseguem corrigir folgas na fixação e fendas excessivas no corte a chama.
As diretrizes técnicas do Instituto de Soldagem (TWI) afirmam que as células automatizadas exigem preparação de borda repetível e dispositivos de fixação rígidos. Se as folgas do reforço excederem a abertura da raiz da solda qualificada, a alimentação adaptativa do arame não poderá evitar a perfuração sem um controle prévio do ajuste.
| Método de Detecção | Caminho de feedback do controlador | Geometria mínima de parede/junta | Impacto do Tempo de Ciclo | Limitação da loja principal |
|---|---|---|---|---|
| Sensor de toque para pré-soldagem de arame/bocal | Entrada de contato CC de 50–200 V para E/S digital do robô | Sobreposição, filete em T ou ranhura com paredes de aço limpas | +2 a 6 segundos por vetor de busca antes do início do arco | Bloqueado por carepa de laminação espessa ou esfera de arame solta; rastreamento zero no meio da solda. |
| Rastreamento de costura em arco (TAST) | Derivação de corrente de arco em tempo real ou palavra cíclica de barramento de campo | Filetes de aço de ≥ 3.0–4.8 mm e ranhuras em V com entrelaçamento | 0 s adicionados antes da soldagem; rastreia em tempo real durante a tecelagem. | Perde a aderência em chapas com menos de 3 mm de espessura, juntas de topo quadradas ou cordões de fixação. |
| Triangulação de visão a laser 2D/3D | Fluxo de perfil Ethernet de alta velocidade (deslocamento de 4 a 20 ms) | Chapa fina (≥ 0.8 mm), topo, sobreposição, filete e alumínio | Tempo de espera de pré-soldagem de 0 s com rastreamento antecipado. | A carcaça da câmera limita o acesso a cantos apertados; requer limpeza da lente com ar comprimido. |
Interfaces de Programação e Rastreabilidade de Soldagem: Teach Pendant, Lead-Through e CAD Offline
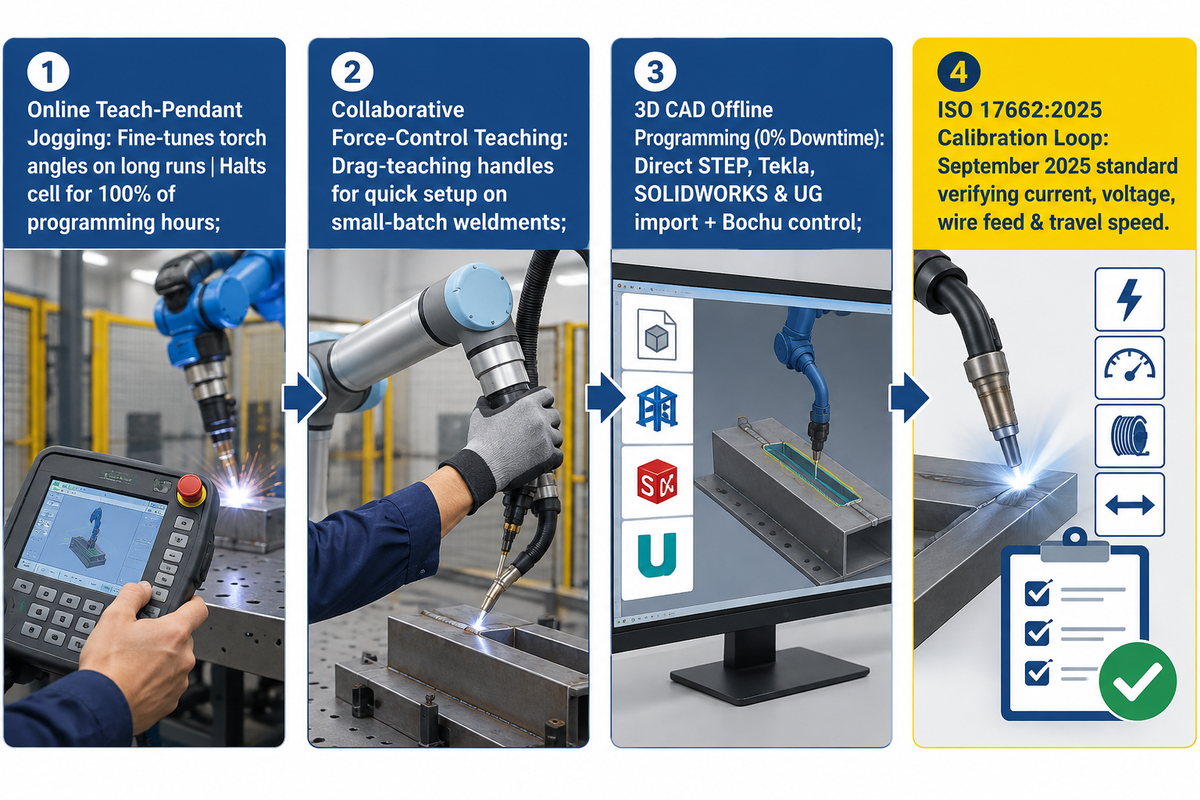
A programação offline de robôs CAD-to-path cria trajetórias de solda sem colisões em um PC de escritório, com 0% de tempo de inatividade da célula de produção, enquanto o controle remoto online interrompe a saída do arco durante 100% das horas de programação. No nível da estação, a norma ISO 17662:2025 rege a calibração, verificação e validação em oficina dos equipamentos de controle do processo de soldagem.
Oficinas de estruturas metálicas de alta variedade geralmente atrasam a automação de tarefas de soldagem repetitivas devido ao tempo necessário para posicionar 50 juntas de reforço manualmente. Conforme relatado no guia de engenharia de programação offline da revista The Fabricator , mais da metade dos pontos programados na soldagem são movimentos de ar não relacionados à soldagem ao redor das braçadeiras. O software de soldagem offline simula uma cópia cinemática 3D do braço e do posicionador, gerando trajetórias livres de colisões, enquanto a equipe de produção executa os aplicativos necessários.
Três interfaces de programação atendem às necessidades modernas de fabricação: os controles padrão permitem o ajuste fino dos ângulos da tocha em longas produções; e os robôs colaborativos de soldagem adicionam alças com controle de força para um rápido aprendizado de arrasto em pequenos lotes. Para aço pesado, os modelos CAD 3D são importados diretamente do STEP, Tekla, SOLIDWORKS e UG, e as estações de braço articulado integram um sistema de controle inteligente Bochu para geração de trajetórias.
Para o controle de qualidade da soldagem, a norma ISO 17662:2025 (que substituirá a edição de 2016, retirada em setembro de 2025) estabelece intervalos de calibração e verificação para medidores que controlam corrente, tensão, alimentação do arame e velocidade de deslocamento. A calibração dos displays e shunts dos controladores de acordo com a ISO 17662:2025 mantém a entrada de calor fornecida consistente ao longo dos turnos de produção.
Custo, prazo de entrega e sobretaxas para opções de controladores de células de soldagem robótica em 2026
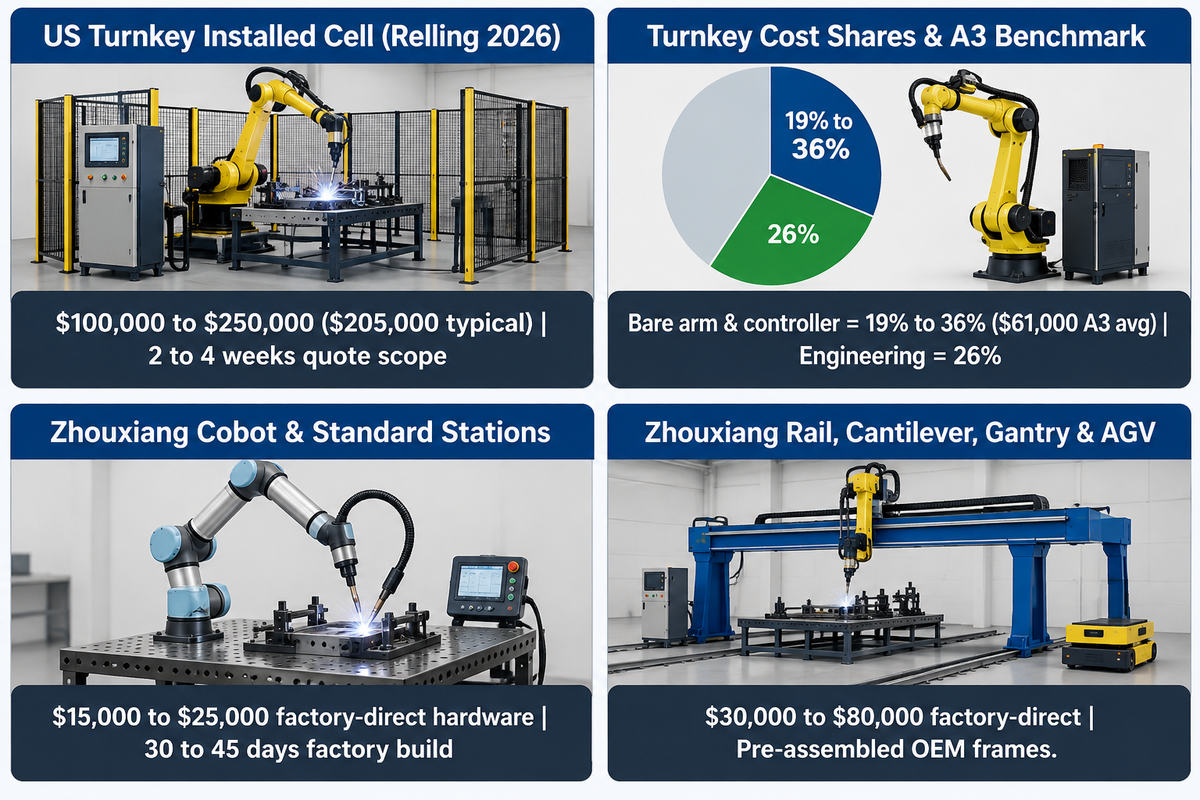
Opções de software, escopo de calibração e mão de obra de integração impulsionam os orçamentos de células de soldagem para 2026: integradoras americanas precificam células de soldagem com robô único, prontas para uso, entre US$ 100,000 e US$ 250,000 (US$ 205,000 típico). Estações de trabalho diretamente da fábrica da Wuxi Zhouxiang custam entre US$ 15,000 e US$ 25,000 para estações cobot ou compactas e entre US$ 30,000 e US$ 80,000 para modelos sobre trilhos, cantilever, pórtico ou AGV (prazo de fabricação de 30 a 45 dias).
Por que os orçamentos para sistemas completos que utilizam manipuladores são de duas a cinco vezes maiores do que o custo do manipulador em si? Em projetos de células de soldagem nos EUA para 2026, da Relling Systems, o braço robótico e o controlador representam apenas de 19% a 36% da célula instalada. Para referência, os dados de pedidos da A3 na América do Norte para 2025 indicam um custo médio de US$ 61,000 por robô. Engenharia, fiação, programação e comissionamento no local representam 26% de uma célula de soldagem típica de US$ 205,000 (de 22% a 33% dependendo do tipo de célula), enquanto ferramentas, visão, posicionadores e controles de segurança compõem o restante. Soluções padronizadas de soldagem com entrega direta da fábrica enviam estruturas pré-montadas da planta do fabricante original, deixando as conexões de serviços públicos locais a cargo da sua equipe de produção.
As equipes que comparam a produtividade da soldagem robótica com a da soldagem manual também devem verificar o que o termo "interface de posicionamento incluída" realmente abrange. Em muitos orçamentos de controladores, isso representa um conector de painel ou um driver de software, e não uma plataforma giratória com engrenagem helicoidal e cortinas de segurança. Adicionar um cabeçote servo físico, uma câmera a laser 3D e um software pago para o processo de soldagem representa um escopo significativamente maior em comparação com um braço robótico de soldagem a arco básico. Estimar com precisão o retorno do investimento em produtividade de soldagem depende da precificação de opções reais para soldagem robótica.
Qual o custo de uma célula de soldagem robótica completa com interface de posicionamento?
A comparação das vantagens da soldagem robótica com os custos reais das opções disponíveis mantém as previsões de retorno do investimento em produtividade de soldagem precisas. Uma célula de soldagem completa, com um único robô, pronta para uso na América do Norte, incluindo proteção, ferramentas e integração de posicionadores, tem um custo estimado entre US$ 100,000 e US$ 250,000, com previsão de instalação em 2026 (os orçamentos de integradores levam de 2 a 4 semanas para serem elaborados). Estações de trabalho modulares, diretamente da fábrica, da Wuxi Zhouxiang, têm um custo estimado entre US$ 15,000 e US$ 80,000 por unidade, com um prazo de produção de 30 a 45 dias.
Uma interface personalizada para posicionamento do operador de soldagem robótica inclui apenas o plugue interno do gabinete ou o driver do software. Os clientes ainda precisam adquirir uma mesa giratória, um servoamplificador auxiliar e cortinas de luz para a área de carga.
Ecossistemas de controladores OEM e especificação de estações de trabalho para fabricação estrutural.
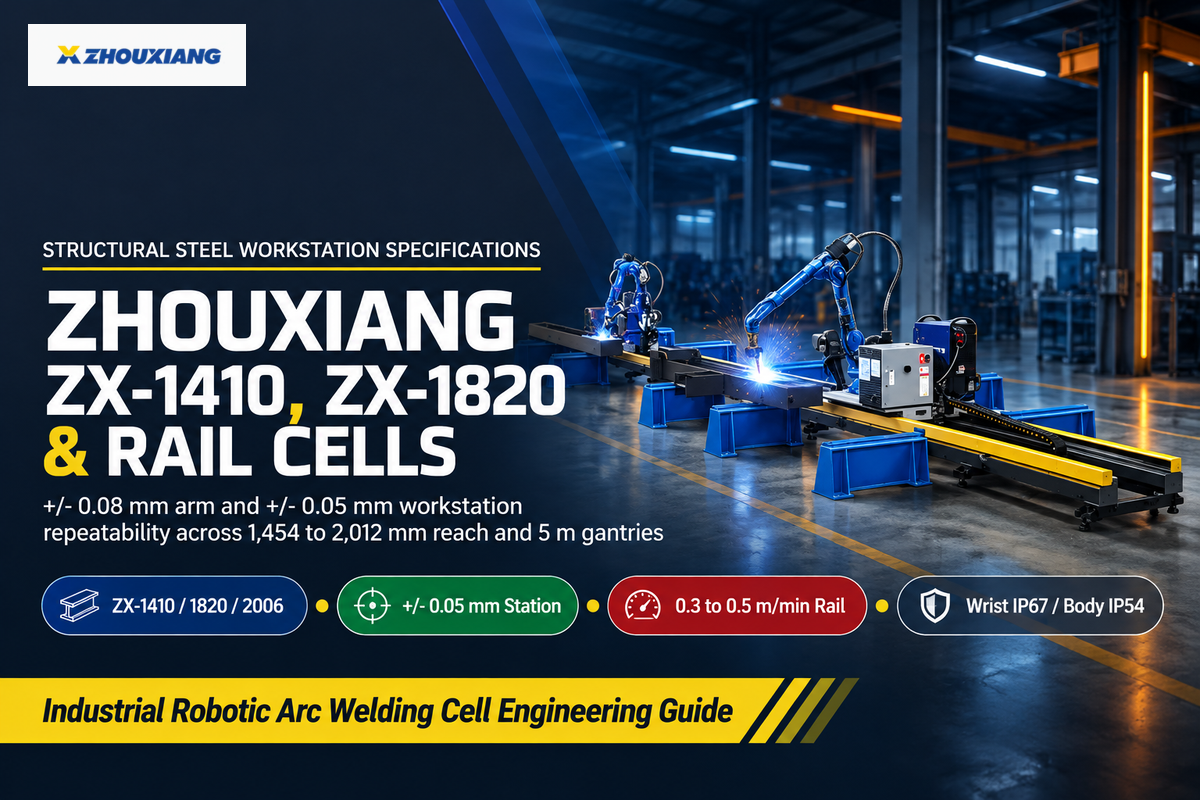
Os compradores obtêm automação robótica para soldagem de três níveis de fornecedores: OEMs globais de robótica (FANUC, Yaskawa, ABB, KUKA), OEMs de processos de soldagem (Lincoln Electric, Fronius, Miller) e fabricantes de estações de trabalho estruturais, como a Wuxi Zhouxiang. A repetibilidade dos braços robóticos ZX-1410, ZX-1820 e ZX-2006 da Zhouxiang é de +/- 0.08 mm para repetibilidade do braço e +/- 0.05 mm para repetibilidade da estação de trabalho.
As instalações de robôs em fábricas globais continuam a se expandir na indústria de soldagem e em outras aplicações de manufatura. De acordo com o relatório World Robotics 2025 da Federação Internacional de Robótica (IFR) , as fábricas instalaram 542,000 robôs industriais globalmente em 2024 em todos os setores, elevando o estoque ativo em 9%, para 4,664,000 unidades (incluindo 34,200 novas unidades nos EUA). Para usos comuns de soldagem robótica na indústria, os fabricantes globais de robôs lideram as linhas de produção automotivas de alta velocidade. Os fabricantes de equipamentos originais (OEMs) de processos de soldagem se concentram em pacotes avançados de soldagem robótica para soldagem MIG de ligas finas e soldagem a arco aeroespacial.
As fábricas de estruturas metálicas e máquinas pesadas enfrentam um problema de espaço maior. Vigas de seis a quinze metros excedem o alcance padrão de um robô de soldagem, que varia de 1.4 a 2.0 metros, a menos que o robô se desloque sobre trilhos no solo, em balanço ou em pórticos suspensos. Fundada em 1991, com mais de 400 funcionários e certificações ISO 9001:2008 e CE, a Wuxi Zhouxiang fabrica estações de trabalho industriais com robôs de soldagem colaborativa e de 6 eixos para a fabricação de chapas e vigas de grande porte. Sua linha de robôs de 6 eixos inclui os modelos ZX-1410 (carga de 10 kg, alcance de 1,454 mm, 170 kg), ZX-1820 (carga de 20 kg, alcance de 1,730 mm, 285 kg) e ZX-2006 (carga de 6 kg, alcance de 2,012 mm, 291 kg). Cada braço possui proteção IP67 para os pulsos e IP54 para o corpo, e é compatível com estações móveis AGV de 50 kVA e 2,500 kg. Para vigas retas pesadas e soldagem a arco submerso de alta deposição, as linhas dedicadas de montagem de vigas H e soldagem a arco submerso superam as células articuladas e as soluções de soldagem robótica multieixos.
| Configuração do modelo/célula | Carga útil / Alcance / Envergadura | Repetibilidade e Enclausuramento | Destaques em Controle e Sensoriamento | Preço publicado / Escopo da construção |
|---|---|---|---|---|
| Braço de 6 eixos Zhouxiang ZX-1410 | Carga de 10 kg / alcance de 1,454 mm (170 kg) | ± 0.08 mm; IP67 para o pulso / IP54 para o corpo | Manipulador compacto de 6 eixos para células de soldagem padrão. | Estação com orçamento de US$ 20,000 a US$ 25,000 (30 a 45 dias) |
| Braço de 6 eixos Zhouxiang ZX-1820 | Carga de 20 kg / alcance de 1,730 mm (285 kg) | ± 0.08 mm; IP67 para o pulso / IP54 para o corpo | Capacidade de tocha pesada para soldagem GMAW em tandem/refrigerada a água | Integração de estações de trabalho diretamente da fábrica |
| Zhouxiang ZX-2006 Braço Estendido | Carga de 6 kg / alcance de 2,012 mm (291 kg) | ± 0.08 mm; IP67 para o pulso / IP54 para o corpo | Envoltório estendido de 2 m para estruturas de grande largura. | Integração de estações de trabalho diretamente da fábrica |
| Estação Colaborativa de Robôs Colaborativos Zhouxiang | Mesa compacta / carrinho móvel | Repetibilidade da estação de trabalho: ± 0.05 mm | Ensino de arrasto com controle de força + IA e rastreamento a laser | Hardware direto da fábrica, de US$ 15,000 a US$ 20,000 |
| Estação de Soldagem Padrão Zhouxiang | Configuração de base fixa de célula única | Repetibilidade da estação de trabalho: ± 0.05 mm | Robô de 6 eixos + equipamento de soldagem + base de fixação | Hardware direto da fábrica, de US$ 20,000 a US$ 25,000 |
| Estação de Trabalho Móvel AGV Zhouxiang | Unidade de 2,500 kg / velocidade de deslocamento de até 2.2 km/h | ± 0.05 mm; potência nominal de 50 kVA | Navegação autônoma no piso para estruturas soldadas de grandes dimensões. | Hardware direto da fábrica, de US$ 30,000 a US$ 40,000 |
| Estação de Trabalho Ferroviária Terrestre de Zhouxiang | Deslocamento linear do trilho: 0.3–0.5 m/min | ± 0.05 mm; acionamento por trilho de 4.5 kVA | Importação de arquivos CAD 3D dos softwares STEP, Tekla, SOLIDWORKS e UG | Hardware direto da fábrica, de US$ 30,000 a US$ 80,000 |
| Estação de pórtico/cantilever Zhouxiang | O pórtico tem vãos de até 5 m para vigas de seção quadrada/H. | Repetibilidade da estação de trabalho: ± 0.05 mm | Controle Bochu, nuvem de pontos 3D, sonda ultrassônica e limpador de tocha | US$ 40,000–US$ 80,000 (cano vertical) / US$ 70,000–US$ 80,000 (pórtico) |
| Célula de soldagem integradora turnkey EUA/UE | Célula de braço único + suporte e cerca personalizados | Aprovação ISO 10218-2:2025 / R15.06-2025 | FANUC / ABB / Yaskawa + PLC EtherNet/IP ou PROFINET | US$ 100,000 a US$ 250,000 instalados (US$ 205,000 típico, Relling) |
Antes de emitir uma ordem de compra, preencha a matriz de interface de seis pontos abaixo e anexe-a à sua Solicitação de Cotação. Essa etapa coloca uma única equipe de engenharia no comando de todas as interações entre os sistemas elétrico e de software antes dos testes de aceitação em fábrica.
Matriz de pinagem da interface de célula de 6 pontos — Copie para sua solicitação de cotação de soldagem robótica:
| Parâmetro | Faixa recomendada | Por que é importante | Como verificar |
|---|---|---|---|
| 1. Placa de Protocolo de Fonte de Alimentação | 4–8 ms EtherNet/IP, PROFINET, EtherCAT ou 24 V + 0–10 V | Impede a incompatibilidade dos protocolos RJ45 entre o braço e a soldadora. | Arquivos EDS do scanner/adaptador correspondentes e tabela de recuperação de trabalho antes do FAT |
| 2. Circuito de Segurança Funcional | Cat. 3 PL d de canal duplo; ≤ 250 mm/s de aprendizado manual | Atende às normas ISO 10218-2:2025, ANSI/A3 R15.06-2025 e à auditoria de EHS da planta. | Teste de injeção de falha única no intertravamento do portão, parada de emergência e STO |
| 3. Acionamento e retorno do posicionador | Sincronização cinemática servo de 1 a 4 ms ou índice PLC de 4 bits + anel deslizante | Mantém a entrada de calor constante em kJ/mm e impede a corrente parasita no rolamento. | Teste de rotação contínua do tubo + verificação de megohms no suporte do servo |
| 4. Circuito de feedback do sensor de costura | Toque de 50–200 V + TAST (≥ 3 mm) ou laser 3D de 4–20 ms | Ajusta a física do sensor à espessura da placa e à folga da junta. | Desloque a peça de teste ± 3 mm no dispositivo FAT e inspecione a perna do filete. |
| 5. CAD / OLP e Calibração | Importação STEP / Tekla / SOLIDWORKS + registro ISO 17662:2025 | Elimina o tempo de inatividade do painel de controle na fábrica em estruturas de aço de alta variedade. | Importar amostra de montagem STEP do cliente e verificar a precisão do medidor V/A. |
| 6. Enclausuramento, alargador e aterramento | Proteção IP67 para o pulso / IP54 para o corpo; ≤ 100 V OCV; aterramento em estrela | Bloqueia a entrada de respingos, interferência eletromagnética HF-GTAW e falhas OSHA 1910.254. | Inspecionar o ciclo automático de corte/alargamento de fios e a ligação de aterramento dedicada. |
Especifique cada sistema de controle de soldagem robótica em quatro camadas. Inclua uma placa de solda analógica ou fieldbus de 4 a 8 ms, paradas de segurança PL d de canal duplo (capacidade de aprendizado ≤ 250 mm/s), posicionadores servo ou indexados e sensores de costura com espessura compatível.
Configure uma estação de trabalho de soldagem robótica para aço estrutural ou chapas grossas.
Sua fábrica está pensando em pórticos, trilhos de solo ou estações de trabalho colaborativas para subconjuntos pesados? Envie seus desenhos de peças em STEP, Tekla, SOLIDWORKS ou UG e os requisitos de interface da fonte de alimentação para os engenheiros da Wuxi Zhouxiang.
Perguntas frequentes sobre sistemas de controle de soldagem robótica
Qual a diferença entre um controlador de robô de soldagem e um CLP (Controlador Lógico Programável) de célula?
O controlador de movimento do robô de soldagem implementa cinemática inversa para seis eixos, além da velocidade da tocha e padrões de oscilação a cada 1 a 8 ms. Enquanto isso, um CLP (Controlador Lógico Programável) sequencia de 12 a 32 canais de E/S discretos por estação. Este CLP controla grampos pneumáticos, sensores de presença de peças, transferências de transporte, alargadores de bico e a IHM (Interface Homem-Máquina) sem calcular trajetórias contínuas do braço.
Todas as fontes de alimentação para soldagem robótica exigem uma placa de barramento de campo Ethernet?
Não. A soldagem MIG/MAG com tensão constante, com a velocidade de alimentação do arame e as configurações de tensão preservadas, funciona perfeitamente com os pinos discretos de início/status com fio e as duas saídas analógicas de 0 a 10 V. Barramentos de campo Ethernet industriais, como EtherNet/IP, PROFINET ou EtherCAT, tornam-se necessários para ajuste sinérgico pulsado, rastreamento de costura através do arco e registro de dados de soldagem.
O que causa um erro de tempo limite de inicialização do arco em um sistema de controle de soldagem robótica?
Um tempo limite de início de arco ocorre quando o controlador do robô envia o sinal de início de soldagem no ponto de ignição e, dentro de 0.5 a 1.5 segundos, não há feedback de corrente para confirmar o estabelecimento do arco. Causas comuns em uma oficina incluem excesso de carepa de laminação, grampos de aterramento da peça sujos com respingos, emaranhamento do revestimento de arame, esferas de sílica soltas ou um cilindro de gás de proteção vazio.
Por que as partidas TIG de alta frequência interferem nos controladores de soldagem robótica?
O ruído de radiofrequência gerado por pulsos GTAW de alta frequência pode induzir interferência em circuitos analógicos não blindados e loops de terra. O uso de fieldbuses digitais blindados, aterramentos em estrela e centelhadores calibrados pode evitar reinicializações do controlador.
Quais as diferenças entre os controladores de robôs de soldagem colaborativa e os controladores de robôs industriais cercados?
Robôs colaborativos utilizam controladores de torque com limitação de força e alças guiadas manualmente para ensinar o robô rapidamente a solda cobot, enquanto controladores industriais com cercas acionam servomotores de múltiplos grupos de alta velocidade. Gabinetes industriais sincronizam posicionadores de várias toneladas ou trilhos de pórtico de 5 m em aplicações de soldagem pesada com múltiplos turnos. De acordo com a norma ISO 10218-2:2025, ambos os tipos de controlador ainda exigem proteção contra o brilho do arco, extração de fumos e proteção do fio quente.
É possível adaptar uma fonte de energia de soldagem moderna a um controlador de robô mais antigo?
Sim. Placas DeviceNet, EtherNet/IP ou PROFINET compatíveis – ou uma caixa de interface universal para robôs analógicos e discretos – conectam fontes de alimentação modernas a controladores de robôs mais antigos.
A norma ISO 17662 certifica que um sistema de controle de soldagem robótica produz soldas em conformidade com as normas?
A norma ISO 17662:2025 estabelece verificações de precisão em oficina para instrumentos que controlam a corrente de soldagem, a tensão do arco, a velocidade de alimentação do arame e a velocidade de deslocamento ao longo dos turnos. A aceitação pelas normas de soldagem de aço estrutural ou sob pressão ainda requer uma Especificação de Procedimento de Soldagem qualificada, um ajuste adequado da junta e um exame visual ou não destrutivo pós-soldagem, conforme a norma de soldagem estrutural vigente.
Referências e fontes
- ANSI/A3 R15.06-2025 (Partes 1, 2 e 3) Requisitos de segurança para robôs industriais e sistemas robóticos (Harmonizado com ISO 10218-1:2025 e ISO 10218-2:2025) Instituto Nacional Americano de Padrões (ANSI)
- Manual Técnico da OSHA (OTM) Seção IV: Capítulo 4, Sistemas de Robôs Industriais e Segurança de Sistemas de Robôs Industriais Departamento do Trabalho dos EUA, Administração de Segurança e Saúde Ocupacional (OSHA)
- 29 CFR § 1910.254 Soldagem e corte a arco Departamento do Trabalho dos EUA, Administração de Segurança e Saúde Ocupacional (OSHA)
- Garantindo a segurança na soldagem robótica: avaliação de riscos na célula de trabalho, intertravamentos e medidas de proteção. O Fabricante / O Soldador (Associação de Fabricantes e Produtores)
- Uma abordagem inovadora para análise da confiabilidade do operador de robôs de soldagem usando métodos TESEO e HEART estendidos (PMCID: PMC12595067) Institutos Nacionais de Saúde dos EUA / Biblioteca Nacional de Medicina
- A Próxima Evolução da Automação e Inspeção de Soldagem (Jeff Noruk) Tendências de Inspeção da Sociedade Americana de Soldagem (AWS)
- Patente dos Estados Unidos US11623294B2: Métodos e sistemas que utilizam uma tocha inteligente com rastreamento posicional em soldagem robótica. Escritório de Patentes e Marcas dos Estados Unidos (USPTO / Patentes do Google)
- ISO 17662 Soldagem, Calibração, Verificação e Validação de Equipamentos Utilizados para Soldagem (Atualização do Ciclo de Vida para ISO 17662:2025) Organização Internacional de Normalização (ISO)
- Programação offline de robôs de soldagem: simulação, calibração e redução do tempo de ciclo. O Fabricante (Associação de Fabricantes e Produtores)
- Relatório World Robotics 2025 sobre Robôs Industriais: Demanda Global por Robôs em Fábricas Federação Internacional de Robótica (IFR)
Sobre esta análise de arquitetura de controle
Este guia compila regras de interface elétrica, segurança funcional, posicionamento cinemático, rastreamento de costura e calibração, de acordo com as normas ISO 10218-1/2:2025, ANSI/A3 R15.06-2025, OSHA 29 CFR § 1910.254, Manual Técnico da OSHA, Seção IV, Capítulo 4, e ISO 17662:2025. Ele também apresenta uma análise comparativa dos custos de integração para a América do Norte em 2026 com dados de interface de robôs de fabricantes de equipamentos originais (OEMs). A Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd. fabrica robôs de soldagem de 6 eixos (ZX-1410, ZX-1820, ZX-2006), estações de trabalho com trilhos, cantilever, pórtico, AGV e cobot, posicionadores de soldagem e linhas de soldagem com vigas H. Placas de opção de fieldbus e interfaces de PLC de segurança da planta são configuradas de acordo com o pedido do projeto. Analisado pela equipe técnica da Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd.









