
Dikemas kini November 2026 · Panduan Kejuruteraan dan Integrasi Sel Kimpalan Arka Robotik Industri
Sistem kawalan kimpalan robot perindustrian membahagikan pelaksanaan masa nyata merentasi empat kabinet perkakasan dan bukannya satu komputer pusat. Pengawal robot enam paksi mengira interpolasi laluan setiap 1 hingga 8 ms. Sumber kuasa kimpalan khusus mengawal voltan arka dan arus kimpalan pada kelajuan penyongsang mikrosaat. Sementara itu, PLC keselamatan dwi-saluran memantau get sel di bawah ISO 10218-2:2025 dan ANSI/A3 R15.06-2025 . Pemacu keempat memutarkan benda kerja pada penentu kedudukan kimpalan.
Pembeli automasi robotik kali pertama sering menganggap kabinet lengan memacu amperaj, langsir lampu dan meja putar secara langsung. Amalan kejuruteraan yang tidak berdisiplin, seperti menggunakan petunjuk analog tanpa pelindung atau geganti saluran tunggal, menyebabkan kelewatan pentauliahan. Ketekalan kimpalan yang tinggi dan produktiviti yang kukuh bermula dengan pemetaan pemilikan isyarat dan pinout merentasi setiap kabinet sebelum memesan peralatan.
Spesifikasi Ringkas: Pemasaan, Antara Muka & Ambang Keselamatan Sistem Kawalan Kimpalan Robot
| Empat Lapisan Kawalan Perkakasan | Pengawal robot 6 paksi, sumber kuasa kimpalan inverter, PLC keselamatan dwi-saluran dan PLC penentu kedudukan/sel |
| Bajet Jabat Tangan Antara Pengawal | Pertukaran bas medan kitaran 4 hingga 8 ms; tamat masa mula-tahan yang ditetapkan oleh Arka 0.5 hingga 1.5 s |
| Peringkat Antara Muka Sumber Kuasa | Saluran voltan diskret + analog 24 V berwayar tetap berbanding bas kimpalan EtherNet/IP, PROFINET, EtherCAT atau OEM |
| Penutup Kelajuan Loket Pengajaran Manual | ≤ 250 mm/s (10 inci/s) dengan suis pendayaan 3 kedudukan (OSHA OTM Seksyen IV Bab 4 & ISO 10218-1:2025) |
| Peraturan Elektrik & Penentukuran Arka | ≤ 100 V penutup litar terbuka automatik & pulangan terikat (OSHA 29 CFR 1910.254); penentukuran mengikut ISO 17662:2025 |
| Bajet Sel & Tingkap Binaan 2026 | Stesen kerja terus kilang berharga $15,000 hingga $80,000 (30 hingga 45 hari, Zhouxiang) berbanding sel siap guna AS bernilai $100,000 hingga $250,000 (Relling 2026) |
Apakah Sistem Kawalan Kimpalan Robot? Pemilikan Isyarat 4-Subsistem
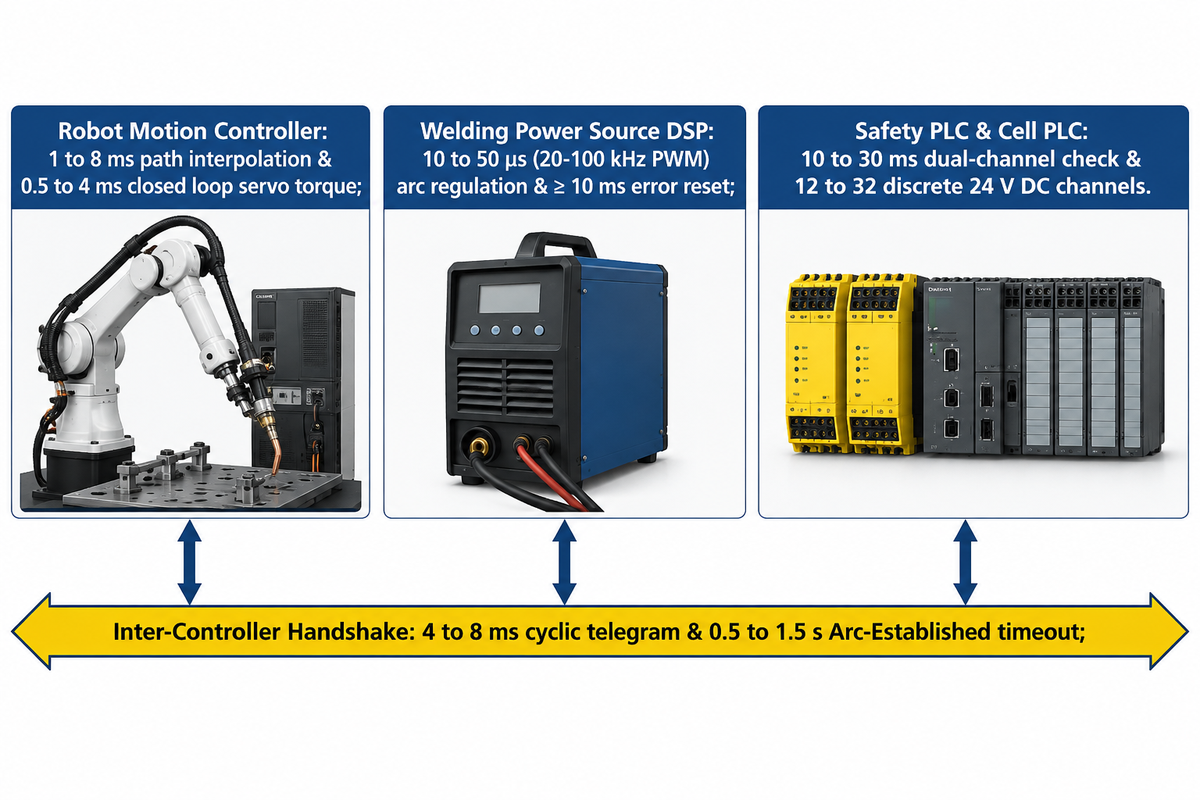
Sistem kimpalan robot membahagikan pelaksanaan merentasi empat domain kawalan: pengawalaturan arka penyongsang mikrosaat, gelung interpolasi laluan penentu kedudukan dan robot 1 hingga 8 ms, pemeriksaan dwi-saluran PLC keselamatan 10 hingga 30 ms dan jujukan tambahan sel-PLC 50 hingga 250 ms. Jabat tangan antara pengawal berlaku dalam anggaran 4 hingga 8 ms dan tamat masa ditetapkan selama 0.5 hingga 1.5 saat untuk mengisytiharkan arka telah diwujudkan.
Pertimbangkan sel kimpalan robotik lebih seperti pasukan pembedahan dan bukannya seorang pakar bedah tunggal. Pengawal robot menghalakan obor kimpalan di sepanjang laluan kimpalan 3 dimensi. Sementara itu, penyongsang, yang bertindak sebagai sumber kuasa, membolehkan pemindahan titisan logam lebih pantas daripada yang boleh bertindak balas oleh sendi lengan mekanikal terpantas. Mengikut Manual Teknikal OSHA Seksyen IV, Bab 4 , sistem kawalan perindustrian menghubungkan manipulator, alat bantu mengajar, efektor hujung dan peralatan persisian. Input langsung yang tidak disegerakkan daripada pengawal persisian boleh menyebabkan gerakan robot yang tidak dijangka apabila pemilikan isyarat tidak jelas.
Semua laluan kimpalan automatik melalui jabat tangan enam langkah untuk mengawal urutan kimpalan. Pertama, lengan meletakkan hujung dawai pada titik permulaan dan mencetuskan pra-aliran gas selama 0.2 hingga 0.5 saat. Dalam langkah kedua, pengawal Kimpalan mendayakan output permulaan, sambil memastikan lengan tidak bergerak. Ketiga, pengimpal menyalakan arka dan mengembalikan bit status Arc Established. Kehilangan pengesahan, melebihi 0.5 hingga 1.5 saat, menyebabkan kerosakan arka-mula dan menghentikan proses. Keempat, lengan memecut ke kelajuan kimpalan yang diprogramkan di sepanjang sambungan. Dalam langkah kelima, di hujung jahitan, pengawal menjalankan pengisian kawah untuk mengurangkan keretakan pengecutan. Keenam, inverter menyalakan denyutan balik milisaat dan pemeriksaan kayu dawai sebelum obor ditarik balik ke stesen reaming.
Apabila mengkonfigurasi pengimpal robot pertama mereka, pelanggan biasanya tidak memasukkan pendawaian stesen tambahan daripada skema elektrik mereka. Pengapit lekapan pneumatik, sensor jarak separa hadir, peredam ekstrak wasap dan reamer muncung memerlukan 12 hingga 32 saluran DC 24 V diskret. Pemindahan tugas-tugas tersebut ke PLC sel padat membolehkan CPU robot menumpukan pada penyegerakan laluan.
Apakah Jenis Sistem Kawalan yang Digunakan untuk Mengawal Proses Kimpalan Robotik?
Kimpalan robotik industri terdiri daripada sistem kawalan teragih gelung tertutup berhierarki. Ia mengintegrasikan pengawal gerakan servo enam paksi, pengawal selia sumber kuasa inverter frekuensi tinggi dan PLC keselamatan dwi-saluran. Gelung gerakan dikemas kini dalam milisaat dan gelung arus inverter dihidupkan dalam mikrosaat.
Sistem kawalan teragih digunakan untuk menangani pelbagai jenis kimpalan dan pelbagai proses kimpalan. Hierarki pengawal yang sama ini digunakan untuk kimpalan arka logam, kimpalan tig, kimpalan plasma, pemotongan plasma robotik, kimpalan rintangan dan kimpalan titik dan laser. Dalam kimpalan laser atau sel kimpalan pancaran, laser gentian menggantikan penyongsang arka sambil mengekalkan jabat tangan gerakan 4 hingga 8 ms yang sama.
| Kluster Isyarat | Kabinet Asal | Perkakasan Penerimaan | Medium Isyarat Lazim | Tetingkap Kitaran / Tamat Masa |
|---|---|---|---|---|
| 1. Tork & Pengekod Servo Bersama 6-Paksi | Pengawal Pergerakan Robot | Penguat & Pengekod Servo AC Lengan | Bas servo berkelajuan tinggi proprietari | Gelung tertutup 0.5 hingga 4 ms |
| 2. Perintah Mula & Kerja Kimpalan / Titik Tetapan | Pengawal Pergerakan Robot | Antara Muka Sumber Kuasa Kimpalan | 24 V DC + 0–10 V analog atau Fieldbus | Telegram kitaran 4 hingga 8 ms |
| 3. Status Semasa Arc Ditubuhkan & Utama | Sumber Kuasa Kimpalan | Pengawal Pergerakan Robot | Input digital 24 V atau bit Fieldbus | Pintu tahan gerakan 0.5 hingga 1.5 saat |
| 4. Bentuk Gelombang & Suapan Wayar PWM Inverter | Sumber Kuasa Kimpalan DSP | Pengumpan Wayar Jambatan & 4-Gulung IGBT | Bas penyongsang dalaman / LocalNet | 10 hingga 50 μs (PWM 20–100 kHz) |
| 5. Tetapan Semula Ralat Sumber & Semakan Lekat Wayar | Pengawal Pergerakan Robot | Sumber Kuasa Kimpalan | Bit penetapan semula denyutan 24 V atau Fieldbus | Nadi tetapan semula ≥ 10 ms (spesifikasi Fronius) |
| 6. E-Stop, Pintu Pagar & Langsir Cahaya | PLC Keselamatan / Relay Keselamatan | Robot STO & Pengimpal Keselamatan Kontaktor | Dwi-saluran 24 V OSSD atau CIP/PROFIsafe | Pemeriksaan dwi-saluran 10 hingga 30 ms |
| 7. Paksi Penentu Kedudukan ke-7/ke-8 yang Diselaraskan | Penyelesai Berbilang Kumpulan Robot | Pemacu Servo Bantu & Kepala Gear | Bas servo OEM / Gerakan CIP / EtherCAT | Penyegerakan kinematik 1 hingga 4 ms |
| 8. Vektor Ofset Penjejakan Jahitan | Kamera Laser 2D/3D atau Papan TAST | Daftar Pembetulan Laluan Robot | Ethernet Perindustrian / Ethernet Sensor | Anjakan laluan masa nyata 4 hingga 20 ms |
| 9. Pemotong Obor, Pemotong Wayar & Pengapit | PLC Sel (atau Robot Aux I/O) | Injap Solenoid & Stesen Reamer | I/O penenggelaman/penyumberan 24 V DC diskret | Urutan stesen 50 hingga 250 ms |
Antara Muka Sumber Kuasa Kimpalan: Bas Medan Analog 0–10V Berwayar Keras vs. Digital
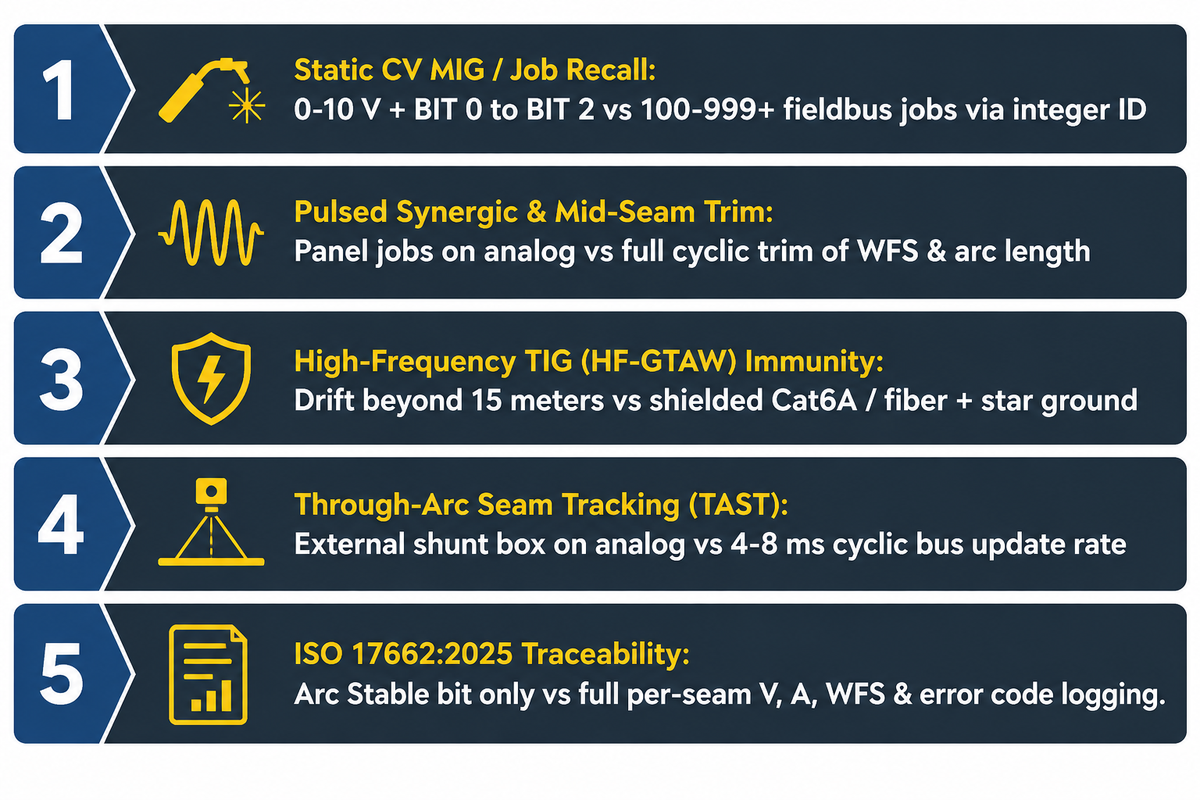
Untuk fungsi asas, sambungkan wayar dalam input diskret 24 V dan output analog 0 hingga 10 V untuk titik set MIG voltan malar dan panggilan balik kerja binari. Pilih bas medan digital 4 hingga 8 ms sebaliknya untuk kimpalan lanjutan dengan jadual sinergi berdenyut 100 hingga 999+, Penjejakan Jahitan Arka Melalui masa nyata dan pembalakan data kimpalan setiap jahitan.
Adalah satu mitos biasa di bengkel bahawa antara muka analog berwayar tetap hanya boleh menjalankan satu jadual statik. Walau bagaimanapun, manual perkakasan OEM utama menyangkal mitos ini. Dokumentasi antara muka Fronius ROB 4000 dan ROB 5000 menyangkal mitos ini: ROB 4000 asas menghantar arahan arus kimpalan analog 0 hingga 10 V sambil mengekalkan pemilihan mod pada panel pengimpal. ROB 5000 mempunyai ciri tambahan seperti bit binari diskret (BIT 0 hingga BIT 2) dan penarikan balik mod Kerja yang dicetuskan oleh robot. Ia juga mempunyai penderiaan sentuhan, maklum balas aktif proses dan denyut tetapan semula ralat sumber 10 ms tanpa kabel Ethernet.
Dalam proses dengan toleransi yang ketat seperti trim sinergi berdenyut dan pengesanan jahitan, bas medan digital adalah kritikal. Pautan bas medan digital juga menyokong log kualiti kimpalan automatik. Jurutera yang mengaudit tetingkap parameter kimpalan robotik dan kebolehkesanan titik set membaca voltan, arus dan kelajuan suapan wayar sebenar melalui perkataan bas kitaran. Loji Amerika Utara kebanyakannya menggunakan EtherNet/IP atau DeviceNet. Loji Eropah kebanyakannya menggunakan PROFINET atau EtherCAT. Bas kimpalan OEM seperti ArcLink XT memuatkan menu terus ke loket robot.
Panjang kabel yang panjang dan permulaan arka frekuensi tinggi mewujudkan garisan pemisah kedua. Melebihi 15 meter trek kabel gantri, wayar analog voltan rendah mula mengalami penurunan rintangan dan mewujudkan ketidaksamaan dalam kadar suapan wayar. Arka frekuensi tinggi AC GTAW mula memancarkan hingar frekuensi radio ke dalam kabel analog yang tidak dilindungi. Gangguan itu boleh memusnahkan papan pengawal keadaan pepejal tanpa alasan pembinaan bintang, jurang percikan api yang dikalibrasi dan talian bas medan yang dilindungi. Bicu RJ-45 yang sepadan pada lengan robot dan mesin kimpalan masih menyekat komunikasi apabila protokol berbeza. Penyesuai PROFINET tidak boleh bercakap dengan pengimbas EtherNet/IP, melainkan kad gerbang atau pilihan digunakan.
| Keperluan Isyarat Proses | 24 V Diskret + 0–10 V Analog | Bas Medan Piawai (EtherNet/IP, PROFINET, DeviceNet) | Bas Kimpalan OEM Asli (cth., ArcLink XT) |
|---|---|---|---|
| 1. CV Statik MIG / Panggilan Balik Kerja Asas | Mencukupi (titik set 0–10 V + bit Kerja binari) | Disokong (100–999+ kerja tersimpan melalui ID integer) | Disokong dengan grafik bentuk gelombang loket penuh |
| 2. Trim Sinergik & Jahitan Tengah Berdenyut | Terhad kepada kerja panel kimpalan yang telah disimpan terlebih dahulu | Trim kitaran penuh WFS, panjang arka & induktans | Bentuk gelombang masa nyata & pensuisan mod denyut |
| 3. Imuniti TIG Berfrekuensi Tinggi (HF-GTAW) | Risiko hanyutan EMI yang tinggi pada wayar 0–10 V yang tidak dilindungi | Imuniti tinggi dengan Cat6A/fiber + star ground yang dilindungi | Perhimpunan kabel berpelindung kejuruteraan + transceiver terpencil |
| 4. Penjejakan Jahitan Melalui Arka (TAST) | Memerlukan kotak sensor shunt arus luaran | Disokong dalam kadar kemas kini bas kitaran 4–8 ms | Gelung maklum balas arus arka deterministik asli |
| 5. ISO 17662:2025 / Kebolehkesanan Data Kimpalan | Arc Lulus/gagal Bit stabil sahaja tanpa logger luaran | Merekod kod V, A, WFS, kerosakan & ralat gas sebenar setiap jahitan | Pemantauan pengeluaran penuh & pembalakan skor kimpalan |
Senibina PLC Keselamatan dan Saling Kunci Sel Di Bawah ISO 10218-2
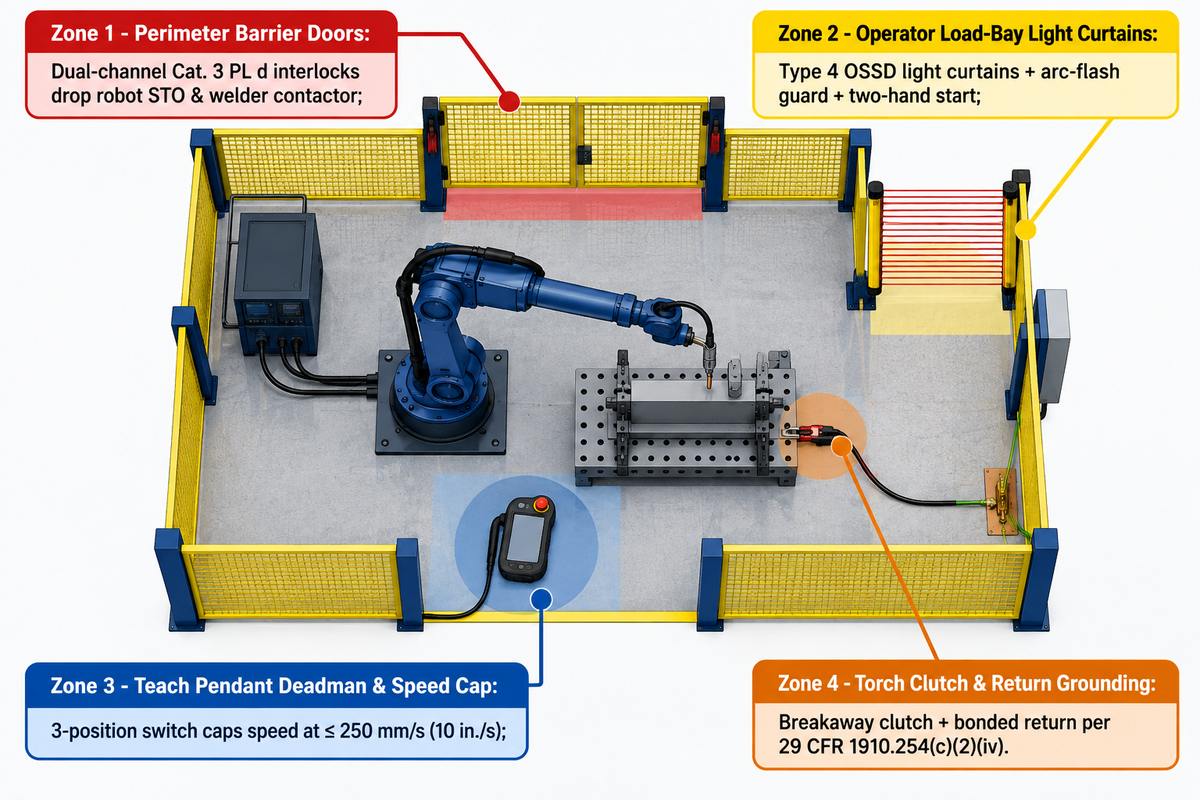
Di bawah ISO 10218-1/2:2025 dan ANSI/A3 R15.06-2025, sel kimpalan robotik memerlukan litar keselamatan dwi-saluran (ISO 13849-1 Kategori 3, PL d) dan had kelajuan pengajaran manual sebanyak 250 mm/s (10 inci/s) atau kurang. Gear kimpalan yang rosak juga mesti dikunci keluar serta-merta di bawah OSHA 29 CFR 1910.254(d)(9) . Output PLC standard tidak pernah layak untuk hentian keselamatan nyawa.
"Atas sebab ini, kelajuan robot harus diletakkan pada kelajuan yang dikurangkan iaitu 10 inci sesaat (250 mm/saat) atau kurang, pada mana-mana bahagian aplikasi semasa pengajaran untuk mengurangkan kemungkinan sentuhan dan meminimumkan potensi kecederaan."
Mengapakah jurutera keselamatan loji menolak logik tangga PLC standard pada get perimeter? Satu sentuhan geganti yang dikimpal atau transistor yang dipintas di dalam PLC standard secara senyap-senyap akan menggagalkan litar henti. PLC Keselamatan (yang menjalankan CIP Safety, PROFIsafe atau FailSafe melalui EtherCAT) menyemak silang dua saluran lewah menggunakan isyarat ujian berdenyut. Seperti yang digariskan dalam panduan perlindungan kimpalan robotik The Fabricator , get mengunci wayar secara langsung melalui penyentuh keselamatan. Membuka pintu sel semasa kerja kimpalan akan memotong kuasa kepada kedua-dua servo lengan dan penyentuh kuasa kimpalan.
Dua penemuan keselamatan 2025 membentuk semula pemasangan kimpalan robot baharu. Diterbitkan pada Oktober 2025, piawaian ANSI/A3 R15.06-2025 setebal 403 halaman ini menyelaraskan peraturan AS dengan ISO 10218-1:2025 dan ISO 10218-2:2025. Ia mengawal selia aplikasi kolaboratif dan bukannya menganggap mana-mana lengan cobot sebagai selamat secara automatik di sekitar wayar panas dan kilat arka. Sementara itu, kajian kebolehpercayaan yang dikaji semula oleh rakan sebaya di NIH PubMed Central (PMCID: PMC12595067) mengukur kadar ralat pengendali pada stesen kimpalan robot. Reka bentuk HMI yang lemah dan dokumentasi yang lemah meningkatkan kebarangkalian ralat daripada 13%–23% sehingga 28%–46%, mengesahkan bahawa latihan sahaja tidak dapat menggantikan saling kunci perkakasan.
Senarai Semak Interlock Sel Kimpalan 4-Zon
- Zon 1 — Pintu Penghalang Perimeter: Sambungkan setiap pintu penyelenggaraan dengan suis saling kunci dwi-saluran untuk menurunkan kuasa Safe Torque Off (STO) robot dan kuasa penghubung kimpal. Gunakan kunci pengawal keluar jika masa peluncuran lebih besar daripada jangkauan pengendali.
- Zon 2 – Langsir Lampu Ruang Beban Operator: Awasi stesen meja putar dan stesen muatan ulang-alik menggunakan langsir lampu OSSD Jenis 4 dan perlindungan arka-kilat, dan gunakan butang mula dua tangan.
- Zon 3 – Loket Teach Deadman & Topi Kelajuan: Gunakan suis tiga kedudukan untuk mengehadkan kelajuan sistem gerakan pada 250 mm/s atau kurang. Zon 3, Teach Loket Deadman & Had Kelajuan: Kuatkuasakan Titik Kawalan Tunggal OSHA semasa pengaturcaraan manual supaya PLC luaran tidak dapat mencetuskan gerakan.
- Zon 4 – Klac Obor & Pembumian Pulangan: Gunakan klac pemutus obor untuk menghentikan pemacu servo semasa hentaman. Mengikut 29 CFR 1910.254(c)(2)(iv), ikat laluan pemulangan lekapan tanpa menggunakan rantai pengangkat dan kunci wayar yang rosak mengikut 1910.254(d)(9)(i).
Kawalan Penentu Posisi: Paksi Kinematik Terselaras vs. Jadual Berindeks PLC
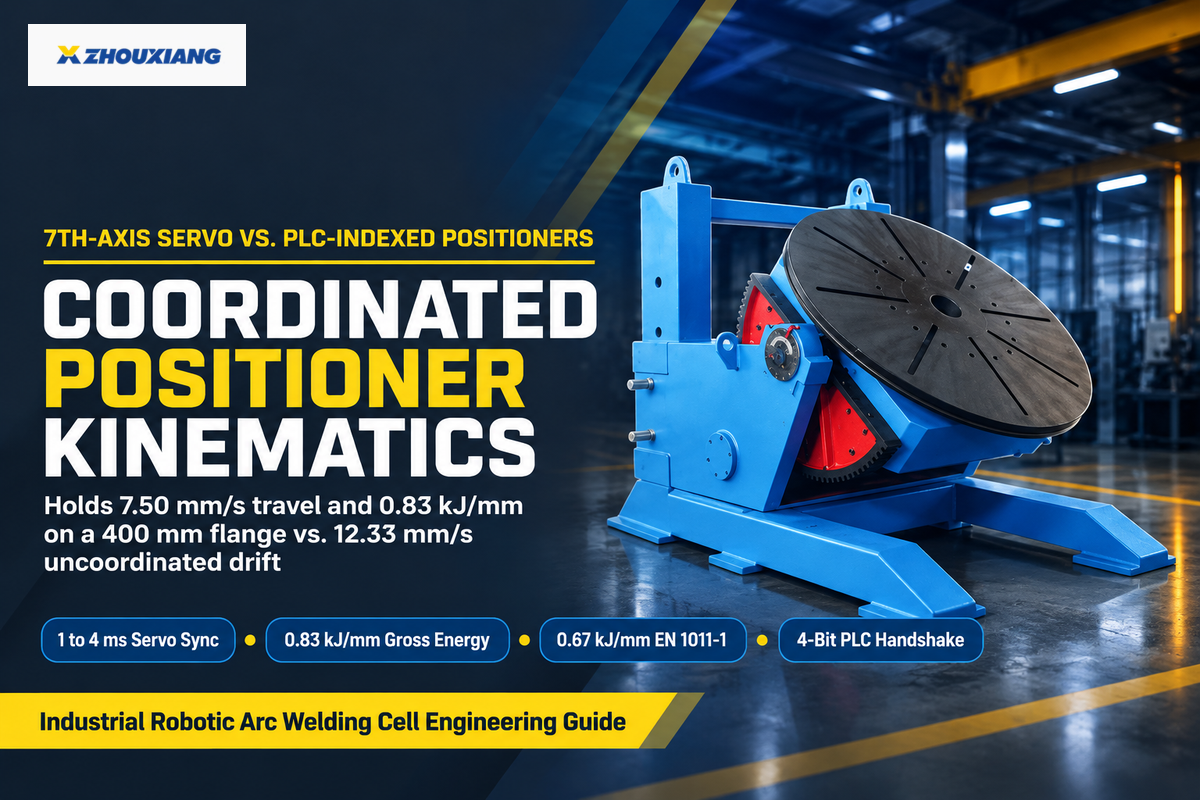
Penentu kedudukan paksi luaran yang diselaraskan berjalan di dalam penyelesai kinematik pengawal robot untuk menahan kelajuan permukaan 7.50 mm/s (0.45 m/min) pada bebibir berputar 400 mm. Kelajuan itu menahan tenaga arka kasar 0.83 kJ/mm (input haba EN 1011-1 0.67 kJ/mm), manakala putaran tidak terpampas mencapai 12.33 mm/s dan menurunkan tenaga arka kepada 0.51 kJ/mm (0.40 kJ/mm bersih).
- Didorong oleh penguat servo OEM yang sepadan di dalam kabinet pengawal robot
- Penyelesai kinematik mengekalkan kelajuan obor-ke-permukaan relatif malar semasa putaran
- Mengekalkan kolam kimpalan lebur dalam postur rata 1G ke bawah pada paip dan bekas
- Memerlukan perisian gerakan berbilang kumpulan berbayar dan bingkai pemimpin-pengikut yang dikalibrasi
- Didorong oleh pemacu vektor AC bebas melalui I/O PLC diskret
- Berputar hanya semasa obor kimpalan berada pada interlock rumah yang selamat
- Pertukaran 4 bit jabat tangan diskret: Kosongkan Rumah, Indeks, Kedudukan Dalam, Brek Dikunci
- Menjimatkan kos pelesenan servo OEM pada lekapan pendakap berbilang sisi rata
Pembeli sering membeli meja putar bermotor yang berdiri sendiri dengan menjangkakan mana-mana lengan robot enam paksi akan mengimpal secara berterusan semasa platter berputar. Dua pengawal berasingan yang dihubungkan oleh geganti tidak dapat menyegerakkan halaju permukaan 3D merentasi jejari yang berubah. Contoh: Input yang diandaikan ialah bebibir paip berdiameter luar 400 mm yang berputar pada 0.35 rpm di bawah 240 A dan 26 V GMAW (faktor terma 0.8 setiap EN 1011-1). Kelajuan permukaan sebahagian bersamaan dengan π × 400 mm × 0.35 rpm ÷ 60 = 7.33 mm/s (0.44 m/min). Di bawah kinematik paksi ke-7 yang diselaraskan, penyelesai menolak vektor 7.33 mm/s tersebut supaya perjalanan bersih kekal pada 7.50 mm/s. Tenaga arka kasar kekal pada 26 V × 240 A ÷ (1,000 × 7.50 mm/s) = 0.83 kJ/mm, memberikan input haba bersih EN 1011-1 0.67 kJ/mm. Menggerakkan kaunter obor yang tidak diselaraskan kepada putaran pada tetapan perjalanan obor 5.00 mm/s meningkatkan kelajuan permukaan gabungan kepada 12.33 mm/s dan mengurangkan tenaga kasar kepada 0.51 kJ/mm (bersih 0.40 kJ/mm).
Pengasingan arus balik adalah sama pentingnya pada penentu kedudukan kimpalan berputar dan condong . Bekalan kuasa inverter moden menjalankan gelung maklum balas voltan sensitif yang rosak apabila rintangan pembumian berputar melonjak. Penyepadu memasang gelang gelincir berputar loyang atau grafit bermuatan pegas di samping penebat dielektrik antara motor servo, kotak gear cacing dan platter supaya arus sesat tidak pernah menembusi galas. Pada galang struktur 6 hingga 15 m, penentu kedudukan kimpalan headstock dan tailstock untuk rasuk panjang menyegerakkan putaran dwi-hujung untuk menghentikan putaran kilasan.
Bilakah Anda Perlu Memilih Paksi Luaran Terkoordinasi Berbanding Penentu Posisi Berindeks PLC?
Paksi servo berterusan boleh digunakan untuk mengimpal sambungan apabila sambungan paip lilitan atau bekas dengan fillet berterusan mesti berputar untuk mengekalkan kolam kimpalan 1G yang rata. Pilih penentu kedudukan berindeks PLC apabila lipit lurus dikimpal pegun selepas indeks 90 darjah atau 180 darjah.
Kurungan struktur rata, rangka treler dan subpemasangan segi empat tepat jarang memerlukan pemacu servo tambahan OEM berbayar dan kinematik berbilang kumpulan. Kunci pin tembakan pneumatik boleh digunakan untuk mencipta kedudukan berindeks yang boleh diulang dan suis had Dalam Kedudukan boleh memberikan maklum balas kepada PLC, yang boleh mengawal sistem kedudukan kimpalan.
Gelung Penjejakan Jahitan dan Kawalan Adaptif: Pengesanan Sentuh, Arka Melalui dan Penglihatan Laser
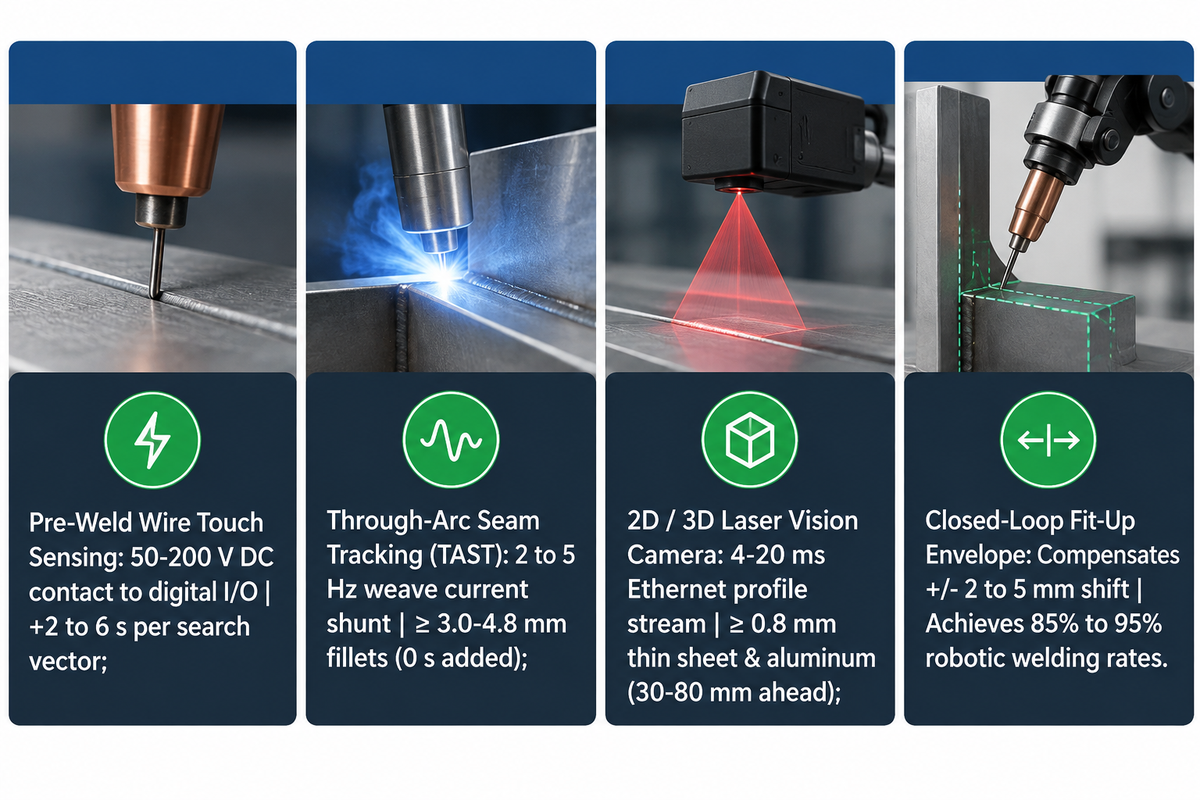
Robot kimpalan arka industri boleh membetulkan anjakan sambungan menggunakan tiga gelung maklum balas. Yang pertama ialah sensor sentuh DC yang mencari jahitan dari 50 hingga 200 V dan mengambil masa 2 hingga 6 saat setiap carian. Penjejakan Jahitan Melalui Arka Masa Nyata membimbing fillet 3 hingga 4.8 mm dan lebih tebal, manakala kamera laser 3D menjejaki kepingan nipis dan aluminium.
"Sebelum kimpalan, sistem penglihatan membolehkan pencarian jahitan dan penyetempatan sambungan, sekali gus menghapuskan pengaturcaraan manual yang memakan masa. Semasa kimpalan, penjejakan jahitan masa nyata membolehkan robot mengimbangi variasi sambungan dan mengekalkan kedudukan dawai yang optimum. Selepas kimpalan, sensor yang sama memeriksa manik kimpalan yang telah siap, mengukur saiz, bentuk, lokasi dan kecacatan."
Setiap kaedah penderiaan memasuki pengawal melalui saluran perkakasan yang berbeza. Penderiaan sentuh wayar atau muncung menggunakan voltan carian DC arus rendah daripada pengimpal atau modul sentuh. Lengan bergerak sehingga wayar yang dipotong menyentuh keluli dan menyimpan ofset permulaan 3D. Penjejakan Jahitan Melalui Arka (TAST) berfungsi secara langsung semasa menenun pada 2 hingga 5 Hz. Pengawal mengukur arus pada dinding alur kiri dan kanan. Kedudukan garis tengah dilaraskan untuk meratakan penonjolan. Seni bina gelung tertutup, seperti dalam Paten USPTO US11623294B2 , menggunakan penderia kedudukan hujung obor mutlak dan penderia kedudukan sendi relatif untuk melaraskan trajektori robot.
Pemadanan fizik sensor dengan geometri sambungan menghalang penjejakan putus dalam penglihatan laser dan penjejakan jahitan melalui arka untuk robot kimpalan . Skala kilang dan bola dawai silika yang tidak dipotong menghalang sentuhan DC, yang hanya dipulihkan jika pemotong dawai automatik memotong hujung setiap kitaran. Memandangkan TAST mengukur perubahan arus dinding sisi, ia kehilangan kunci pada kepingan kurang daripada 3 mm, sambungan punggung yang ketat dan aluminium. Sambungan tersebut ditangani menggunakan laser penglihatan mesin 3D, yang dikeraskan dan dipasang 30-80 mm di hadapan arka. Sel berpandu penglihatan yang direka bentuk dengan betul mencapai kadar kimpalan robotik 85% hingga 95%, dengan syarat kru menjalankan pemeriksaan penunjuk TCP rutin untuk mengesan hanyutan leher atau hujung secara beransur-ansur.
Bolehkah Sistem Kawalan Kimpalan Robot Mengimbangi Variasi Pemasangan Bahagian?
Ya. Pengesanan sentuh yang digandingkan dengan TAST atau penglihatan laser 3D mengimbangi +/- 2 hingga 5 mm anjakan kedudukan sendi dan pertumbuhan jurang akar yang sederhana dengan mengalihkan laluan dan menyesuaikan lebar anyaman. Sensor tidak dapat membetulkan pengapit longgar dan jurang potongan api yang berlebihan.
Panduan teknikal daripada Institut Kimpalan (TWI) menyatakan bahawa sel automatik memerlukan penyediaan tepi yang boleh diulang dan lekapan pengapit tegar. Jika jurang gusset melebihi bukaan akar kimpalan yang berkelayakan, suapan dawai adaptif tidak dapat mencegah pembakaran tanpa kawalan pemasangan hulu.
| Kaedah Penderiaan | Laluan Maklum Balas Pengawal | Geometri Dinding / Sambungan Minimum | Impak Masa Kitaran | Had Kedai Utama |
|---|---|---|---|---|
| Pengesan Sentuhan Wayar / Muncung Pra-Kimpalan | Input sentuhan 50–200 V DC kepada I/O digital robot | Lap, T-fillet, atau alur dengan dinding keluli bersih | +2 hingga 6 s setiap vektor carian sebelum permulaan arka | Disekat oleh skala kilang berat atau bola dawai yang tidak dipotong; sifar penjejakan kimpalan pertengahan |
| Penjejakan Jahitan Melalui Arka (TAST) | Perkataan kitaran shunt atau bas medan arus arka masa nyata | Filet keluli ≥ 3.0–4.8 mm dan alur-V dengan anyaman | 0 s ditambah pra-kimpalan; trek hidup semasa menenun | Kehilangan kunci pada kepingan yang lebih nipis daripada 3 mm, sambungan punggung segi empat sama atau manik stringer |
| Triangulasi Penglihatan Laser 2D / 3D | Strim profil Ethernet berkelajuan tinggi (ofset 4–20 ms) | Lembaran nipis (≥ 0.8 mm), punggung, pangkuan, isi & aluminium | Pegangan pra-kimpalan 0 s dengan penjejakan pandangan ke hadapan | Perumah kamera mengehadkan akses sudut yang ketat; memerlukan penjagaan kanta pisau angin |
Antara Muka Pengaturcaraan dan Kebolehkesanan Kimpalan: CAD Loket, Lead-Through dan Luar Talian
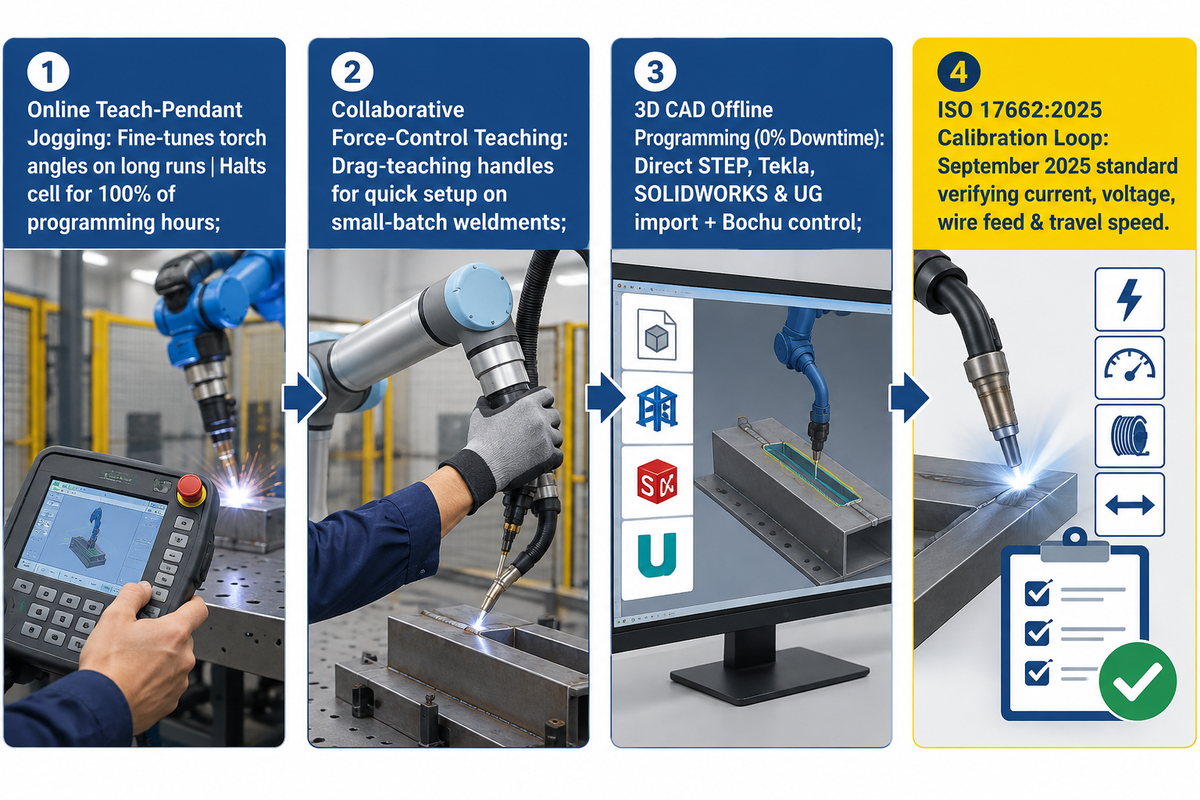
Pengaturcaraan robot luar talian CAD-ke-laluan membina trajektori kimpalan bebas perlanggaran pada PC pejabat dengan masa henti sel pengeluaran 0%, manakala joging teach-pendant dalam talian menghentikan output arka selama 100% jam pengaturcaraan. Di peringkat stesen, ISO 17662:2025 mengawal selia penentukuran, pengesahan dan pengesahan bengkel peralatan kawalan proses kimpalan.
Bengkel struktur campuran tinggi biasanya menangguhkan pengautomasikan tugas kimpalan berulang kerana masa yang diperlukan untuk menjalankan 50 jahitan gusset mengikut loket. Seperti yang dilaporkan dalam panduan kejuruteraan pengaturcaraan luar talian The Fabricator , lebih separuh daripada titik yang diprogramkan dalam kimpalan adalah pergerakan udara bukan kimpalan di sekitar pengapit. Perisian kimpalan luar talian mensimulasikan salinan kinematik 3D lengan dan penentu kedudukan, menjana laluan bebas perlanggaran, sementara lantai bengkel menjalankan aplikasi pengeluaran.
Tiga antara muka pengaturcaraan merangkumi keperluan fabrikasi moden: loket standard melaraskan sudut obor pada larian jauh; dan kobot kimpalan kolaboratif menambah pemegang terkawal daya untuk pengajaran seretan pantas pada kelompok kecil. Untuk keluli berat, model CAD 3D diimport terus dari STEP, Tekla, SOLIDWORKS dan UG, dan stesen cantilever mengintegrasikan sistem kawalan pintar Bochu untuk penjanaan laluan.
Untuk kawalan kualiti kimpalan, ISO 17662:2025 (menggantikan edisi 2016 yang ditarik balik pada September 2025) menetapkan selang penentukuran dan pengesahan untuk meter yang mengawal arus, voltan, suapan wayar dan kelajuan perjalanan. Pengawal penentukuran memaparkan dan shunt kepada ISO 17662:2025 memastikan input haba yang dihantar boleh diulang merentasi syif pengeluaran.
Kos Sel Kimpalan Robotik, Masa Pendahuluan dan Surcaj Pilihan Pengawal 2026
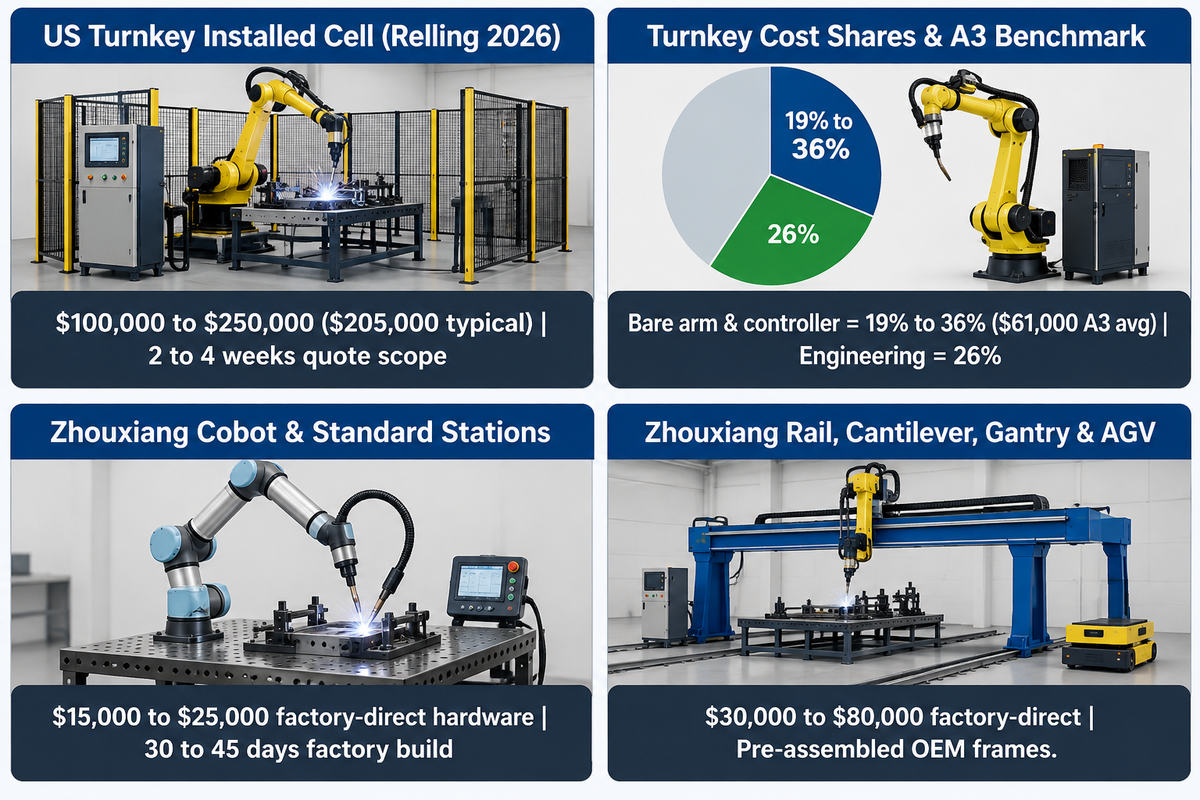
Pilihan perisian, skop penentukuran dan tenaga kerja integrasi memacu belanjawan sel 2026: Susunan penyepadu AS menetapkan harga sel kimpalan robot tunggal yang dipasang siap guna pada harga $100,000 hingga $250,000 (biasanya $205,000). Stesen kerja terus kilang dari Wuxi Zhouxiang berharga $15,000 hingga $25,000 untuk stesen cobot atau padat dan $30,000 hingga $80,000 untuk model rel, cantilever, gantry atau AGV (binaan 30 hingga 45 hari).
Mengapakah sebut harga siap guna untuk sistem yang menggunakan manipulator dua hingga lima kali ganda lebih tinggi daripada kos manipulator kosong? Pada susunan perancangan AS 2026 daripada Relling Systems, lengan robot dan pengawal hanya mewakili 19% hingga 36% daripada sel yang dipasang. Sebagai rujukan, data pesanan Amerika Utara 2025 A3 secara puratanya $61,000 setiap robot. Kejuruteraan, pendawaian, pengaturcaraan dan pentauliahan tapak menyumbang 26% daripada sel kimpalan biasa bernilai $205,000 (22% hingga 33% merentasi jenis sel), manakala perkakasan, penglihatan, penentu kedudukan dan kawalan keselamatan membentuk selebihnya. Penyelesaian kimpalan terus kilang yang diseragamkan menghantar bingkai yang telah dipasang terlebih dahulu dari kilang OEM, meninggalkan sambungan utiliti tempatan kepada kru kedai anda.
Pasukan yang membandingkan daya pemprosesan kimpalan robotik dengan kimpalan manual juga mesti menyemak apa yang sebenarnya dibeli oleh "antara muka penentu kedudukan yang disertakan". Bagi kebanyakan sebut harga pengawal, ini mewakili penyambung kabinet atau pemacu perisian, berbanding meja putar gear cacing dan langsir keselamatan. Menambah stok kepala servo fizikal, kamera laser 3D dan perisian proses kimpalan berbayar mewakili skop yang jauh lebih besar berbanding lengan kimpalan arka robotik kosong. Menganggarkan pulangan yang tepat untuk produktiviti kimpalan bergantung pada harga tawaran pilihan sebenar untuk kimpalan robotik.
Berapakah Kos Sel Kimpalan Robotik Lengkap Dengan Antara Muka Penentu Posisi?
Menimbang kelebihan kimpalan robotik berbanding harga opsyen sebenar memastikan ramalan pulangan produktiviti kimpalan tepat. Sel kimpalan robot tunggal siap guna Amerika Utara yang lengkap dengan bajet integrasi pengawal, perkakas dan kedudukan $100,000 hingga $250,000 dipasang pada tahun 2026 (sebut harga penyepadu firma mengambil masa 2 hingga 4 minggu untuk skop). Stesen kerja modular langsung kilang dari Wuxi Zhouxiang membajetkan $15,000 hingga $80,000 setiap unit dengan tempoh pengeluaran kilang 30 hingga 45 hari.
Antara muka penentu kedudukan operator kimpalan robot tersuai hanya merangkumi palam kabinet dalaman atau pemacu perisian. Pelanggan masih perlu membeli meja putar, penguat servo tambahan dan langsir lampu untuk ruang beban.
Ekosistem Pengawal OEM dan Menentukan Stesen Kerja untuk Fabrikasi Struktur
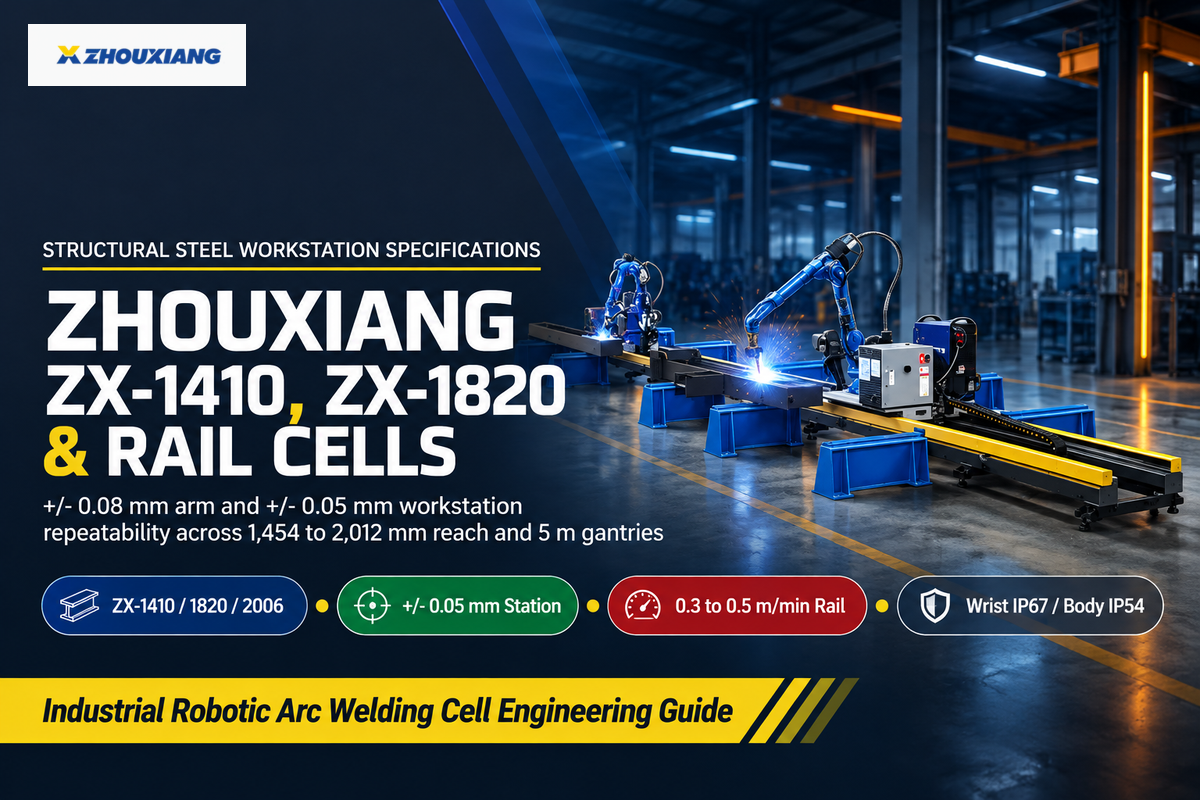
Pembeli mendapatkan automasi kimpalan robotik daripada tiga peringkat pembekal: OEM robotik global (FANUC, Yaskawa, ABB, KUKA), OEM proses kimpalan (Lincoln Electric, Fronius, Miller) dan pembina stesen kerja struktur seperti Wuxi Zhouxiang. Kebolehulangan lengan robot ZX-1410, ZX-1820 dan ZX-2006 Zhouxiang ialah +/- 0.08 mm kebolehulangan lengan dan +/- 0.05 mm kebolehulangan stesen kerja.
Pemasangan kilang global terus berkembang merentasi industri kimpalan dan aplikasi pembuatan yang lebih luas. Menurut laporan International Federation of Robotics (IFR) World Robotics 2025 , kilang telah memasang 542,000 robot perindustrian di seluruh dunia pada tahun 2024 merentasi semua sektor, meningkatkan stok aktif sebanyak 9% kepada 4,664,000 unit (termasuk 34,200 unit baharu AS). Bagi kegunaan kimpalan robot biasa dalam kimpalan perindustrian, OEM robot global menerajui barisan automotif berkelajuan tinggi. OEM proses kimpalan memberi tumpuan kepada pakej kimpalan robotik termaju untuk kimpalan mig aloi nipis dan aplikasi kimpalan arka aeroangkasa.
Kilang keluli struktur dan jentera berat menghadapi masalah sampul surat yang lebih besar. Girder enam meter hingga lima belas meter melebihi jangkauan robot standard 1.4 hingga 2.0 m melainkan pengimpal robot bergerak di atas rel tanah, cantilever atau gantry atas. Ditubuhkan pada tahun 1991 dengan lebih 400 kakitangan dan pensijilan ISO9001:2008 serta CE, Wuxi Zhouxiang membina stesen kerja robot kimpalan 6 paksi dan kolaboratif perindustrian untuk fabrikasi plat berat dan rasuk. Barisan 6 paksinya merangkumi ZX-1410 (beban 10 kg, jangkauan 1,454 mm, 170 kg), ZX-1820 (beban 20 kg, jangkauan 1,730 mm, 285 kg), dan ZX-2006 (beban 6 kg, jangkauan 2,012 mm, 291 kg). Setiap lengan membawa perlindungan Wrist IP67 dan Body IP54, digandingkan dengan stesen mudah alih AGV 50 kVA, 2,500 kg. Untuk kegunaan kimpalan galang berat lurus dan kimpalan arka tenggelam pemendapan tinggi, pemasangan rasuk-H khusus dan talian kimpalan arka tenggelam mengatasi sel artikulasi dan mengatasi penyelesaian kimpalan robot berbilang paksi.
| Konfigurasi Model / Sel | Muatan / Jangkauan / Rentang | Kebolehulangan & Lampiran | Sorotan Kawalan & Pengesanan | Harga yang Diterbitkan / Skop Binaan |
|---|---|---|---|---|
| Lengan 6-Paksi Zhouxiang ZX-1410 | Beban 10 kg / jangkauan 1,454 mm (170 kg) | ± 0.08 mm; Pergelangan tangan IP67 / Badan IP54 | Manipulator 6 paksi padat untuk sel kimpalan standard | Stesen $20,000–$25,000 (30–45 hari) |
| Lengan 6-Paksi Zhouxiang ZX-1820 | Beban 20 kg / jangkauan 1,730 mm (285 kg) | ± 0.08 mm; Pergelangan tangan IP67 / Badan IP54 | Kapasiti obor berat untuk GMAW tandem/disejukkan air | Integrasi stesen kerja langsung kilang |
| Lengan Lanjutan Zhouxiang ZX-2006 | Beban 6 kg / jangkauan 2,012 mm (291 kg) | ± 0.08 mm; Pergelangan tangan IP67 / Badan IP54 | Sampul surat 2 m yang dilanjutkan untuk rangka struktur yang lebar | Integrasi stesen kerja langsung kilang |
| Stesen Cobot Kolaboratif Zhouxiang | Meja padat / jejak troli mudah alih | Kebolehulangan stesen kerja ± 0.05 mm | Pengajaran seretan kawalan daya + AI & penjejakan laser | Perkakasan langsung kilang $15,000–$20,000 |
| Stesen Kimpalan Standard Zhouxiang | Konfigurasi asas tetap sel tunggal | Kebolehulangan stesen kerja ± 0.05 mm | Robot 6 paksi + peralatan kimpalan + tapak lekapan | Perkakasan langsung kilang $20,000–$25,000 |
| Stesen Kerja Mudah Alih Zhouxiang AGV | 2,500 kg unit / sehingga 2.2 km/j perjalanan | ± 0.05 mm; Penarafan kuasa 50 kVA | Navigasi lantai autonomi untuk kimpalan bersaiz besar | Perkakasan langsung kilang $30,000–$40,000 |
| Stesen Kerja Rel Darat Zhouxiang | Perjalanan rel linear 0.3–0.5 m/min | ± 0.05 mm; pemacu rel 4.5 kVA | Import CAD 3D STEP, Tekla, SOLIDWORKS & UG | Perkakasan langsung kilang $30,000–$80,000 |
| Stesen Zhouxiang Cantilever / Gantry | Gantry merangkumi sehingga 5 m untuk kotak/rasuk-H | Kebolehulangan stesen kerja ± 0.05 mm | Kawalan Bochu, awan titik 3D, prob ultrasonik & pembersih obor | $40,000–$80,000 (kantilever) / $70,000–$80,000 (gantry) |
| Sel Kimpalan Penyepadu Siap Guna AS / EU | Sel lengan tunggal + lekapan & pagar tersuai | Persetujuan ISO 10218-2:2025 / R15.06-2025 | FANUC / ABB / Yaskawa + EtherNet/IP atau PROFINET PLC | $100,000–$250,000 dipasang ($205,000 tipikal, Relling) |
Sebelum mengeluarkan pesanan pembelian, lengkapkan matriks antara muka enam perkara di bawah dan lampirkannya pada Permintaan Sebut Harga anda. Langkah itu meletakkan satu pasukan kejuruteraan bertanggungjawab ke atas setiap jabat tangan elektrik dan perisian sebelum ujian penerimaan kilang:
Matriks Pinout Antara Muka Sel 6-Titik — Salin Ke Dalam Kimpalan Robotik Anda RFQ:
| Parameter | Julat yang disyorkan | Mengapa ia penting? | Bagaimana untuk mengesahkan |
|---|---|---|---|
| 1. Kad Protokol Sumber Kuasa | 4–8 ms EtherNet/IP, PROFINET, EtherCAT atau 24 V + 0–10 V | Mencegah protokol RJ45 yang tidak sepadan antara lengan dan pengimpal | Padankan fail EDS pengimbas/penyesuai & jadual panggil balik kerja sebelum FAT |
| 2. Litar Keselamatan Fungsian | Dwi-saluran Kat. 3 PL d; ≤ 250 mm/s penutup pengajaran manual | Memenuhi ISO 10218-2:2025, ANSI/A3 R15.06-2025 & audit EHS loji | Ujian suntikan kesalahan tunggal pada interlock pintu, E-stop & STO |
| 3. Pemacu & Pulangan Posisi | Penyegerakan kinematik servo 1–4 ms atau indeks PLC 4-bit + gelongsoran | Mengekalkan input haba kJ/mm yang malar & menghentikan arus galas sesat | Ujian putaran paip berterusan + pemeriksaan megohm merentasi pelekap servo |
| 4. Gelung Maklum Balas Sensor Jahitan | Sentuhan 50–200 V + TAST (≥ 3 mm) atau laser 3D 4–20 ms | Memadankan fizik sensor dengan ketebalan plat dan jurang sambungan | Anjakkan kepingan ujian ± 3 mm pada lekapan FAT dan periksa kaki fillet |
| 5. CAD / OLP & Penentukuran | Log import STEP / Tekla / SOLIDWORKS + ISO 17662:2025 | Menghilangkan masa henti loket di tingkat kedai pada keluli campuran tinggi | Import sampel pemasangan STEP pelanggan & sahkan ketepatan meter V/A |
| 6. Kandang, Reamer & Tanah | Pergelangan tangan IP67 / Badan IP54; ≤ 100 V OCV; bintang tanah | Menyekat kemasukan percikan, kerosakan HF-GTAW EMI & OSHA 1910.254 | Periksa kitaran pemotong wayar/reamer automatik & ikatan pembumian khusus |
Tentukan setiap sistem kawalan kimpalan robot merentasi empat lapisan. Padankan kad bas medan atau kimpalan analog 4 hingga 8 ms, hentian keselamatan PL dwi saluran (≤ 250 mm/s), penentu kedudukan servo atau berindeks dan sensor jahitan yang dipadankan dengan ketebalan.
Konfigurasikan Stesen Kerja Kimpalan Robotik Keluli Struktur atau Plat Berat
Adakah kilang anda sedang mempertimbangkan gantri, rel darat atau stesen kerja kolaboratif untuk sub-pemasangan berat? Hantarkan lukisan bahagian dan keperluan antara muka sumber kuasa STEP, Tekla, SOLIDWORKS atau UG anda kepada jurutera Wuxi Zhouxiang.
Terokai Stesen Kerja Robot Kimpalan Zhouxiang & Minta Reka Bentuk Susun Atur Percuma →
Soalan Lazim Mengenai Sistem Kawalan Kimpalan Robot
Apakah perbezaan antara pengawal robot kimpalan dan PLC sel?
Pengawal gerakan robot kimpalan melaksanakan kinematik songsang untuk enam paksi, serta halaju obor dan corak anyaman setiap 1 hingga 8 ms. Sementara itu, PLC sel menjujuk 12 hingga 32 saluran I/O diskret setiap stesen. PLC stesen ini mengawal pengapit pneumatik, suis separa hadir, pemindahan ulang-alik, reamer muncung dan HMI tanpa mengira trajektori lengan berterusan.
Adakah semua sumber kuasa kimpalan robot memerlukan kad bas medan Ethernet?
Tidak. Kimpalan arka logam gas voltan malar, dengan kelajuan suapan dawai yang disimpan dan tetapan voltan, berjalan dengan lancar dengan pin mula/status diskret berwayar tetap dan dua output analog 0 hingga 10 V. Bas medan Ethernet perindustrian seperti EtherNet/IP, PROFINET atau EtherCAT menjadi perlu untuk trim sinergi berdenyut, Penjejakan Jahitan Melalui Arka dan pembalakan data kimpalan.
Apakah yang menyebabkan ralat tamat masa mula arka dalam sistem kawalan kimpalan robot?
Tamat masa mula arka berlaku apabila pengawal robot menghantar isyarat mula Kimpalan pada titik pencucuhan, dan, dalam masa 0.5 hingga 1.5 saat, tiada maklum balas semasa untuk mengesahkan pembentukan arka. Punca biasa di bengkel termasuk kerak kilang berat, percikan pengapit tanah kerja yang mengotorkan, sarang burung pelapik dawai, bola dawai silika yang tidak dipotong, atau silinder gas pelindung yang kosong.
Mengapakah permulaan TIG frekuensi tinggi mengganggu pengawal kimpalan robotik?
Bunyi frekuensi radio yang dihasilkan oleh denyutan GTAW frekuensi tinggi boleh menyebabkan gangguan ke dalam litar analog tanpa pelindung dan gelung pembumian. Penggunaan bas medan digital berpelindung, pembumian bintang dan jurang percikan api yang dikalibrasi boleh menghalang tetapan semula pengawal.
Bagaimanakah pengawal robot kimpalan kolaboratif berbeza daripada pengawal robot perindustrian berpagar?
Robot kolaboratif menggunakan pengawal tork yang mengehadkan daya dan pemegang berpandu tangan untuk mengajar robot dengan cepat dalam kimpalan cobot, manakala pengawal perindustrian berpagar memacu servo berbilang kumpulan berkelajuan tinggi. Kabinet perindustrian menyegerakkan penentu kedudukan berbilang tan atau trek gantry 5 m merentasi aplikasi kimpalan berat berbilang anjakan. Di bawah ISO 10218-2:2025, kedua-dua jenis pengawal masih memerlukan perisai silau arka, pengekstrakan asap dan perlindungan dawai panas.
Bolehkah anda memasang semula sumber kuasa kimpalan moden pada pengawal robot yang lebih lama?
Ya. Kad DeviceNet, EtherNet/IP atau PROFINET yang sepadan – atau kotak antara muka robot diskret dan analog universal – menyambungkan sumber kuasa moden kepada pengawal robot lama.
Adakah ISO 17662 memperakui bahawa sistem kawalan kimpalan robot menghasilkan kimpalan yang mematuhi kod?
No. ISO 17662:2025 menetapkan pemeriksaan ketepatan bengkel untuk instrumen yang mengawal arus kimpalan, voltan arka, kelajuan suapan dawai dan kelajuan perjalanan merentasi syif. Penerimaan kod keluli struktur siap atau kimpalan tekanan masih memerlukan Spesifikasi Prosedur Kimpalan yang berkelayakan, pemasangan sambungan yang kukuh dan pemeriksaan visual atau tanpa musnah selepas kimpalan di bawah kod kimpalan struktur yang mengawal selia.
Rujukan & Sumber
- ANSI/A3 R15.06-2025 (Bahagian 1, 2 dan 3) Keperluan Keselamatan Robot Industri dan Sistem Robot (Diselaraskan dengan ISO 10218-1:2025 & ISO 10218-2:2025) Institut Piawaian Nasional Amerika (ANSI)
- Manual Teknikal OSHA (OTM) Bahagian IV: Bab 4, Sistem Robot Industri dan Keselamatan Sistem Robot Industri Jabatan Buruh AS, Pentadbiran Keselamatan dan Kesihatan Pekerjaan (OSHA)
- 29 CFR § 1910.254 Kimpalan dan Pemotongan Arka Jabatan Buruh AS, Pentadbiran Keselamatan dan Kesihatan Pekerjaan (OSHA)
- Bermain Dengan Selamat Dengan Kimpalan Robotik: Penilaian Risiko Sel Kerja, Interlock dan Perlindungan Pembuat / Pengimpal (Persatuan Pembuat & Pengilang)
- Pendekatan Inovatif untuk Analisis Kebolehpercayaan Operator Robot Kimpalan Menggunakan Kaedah TESEO dan HEART Lanjutan (PMCID: PMC12595067) Institut Kesihatan Kebangsaan AS / Perpustakaan Perubatan Negara
- Evolusi Automasi dan Pemeriksaan Kimpalan Seterusnya (Jeff Noruk) Trend Pemeriksaan Persatuan Kimpalan Amerika (AWS)
- Paten Amerika Syarikat US11623294B2: Kaedah dan Sistem Menggunakan Obor Pintar Dengan Penjejakan Kedudukan dalam Kimpalan Robotik Pejabat Paten dan Cap Dagangan Amerika Syarikat (USPTO / Paten Google)
- ISO 17662 Kimpalan, Penentukuran, Pengesahan dan Pengesahan Peralatan yang Digunakan untuk Kimpalan (Kemas Kini Kitar Hayat kepada ISO 17662:2025) Organisasi Antarabangsa untuk Standardisasi (ISO)
- Pengaturcaraan Luar Talian Robot Kimpalan: Simulasi, Penentukuran dan Pengurangan Masa Kitaran Fabrikator (Persatuan Fabrikator & Pengilang)
- Laporan Robot Perindustrian Robotik Dunia 2025: Permintaan Robot Global di Kilang-kilang Persekutuan Robotik Antarabangsa (IFR)
Perihal Analisis Senibina Kawalan Ini
Panduan ini menyusun peraturan antara muka elektrik, keselamatan fungsi, kedudukan kinematik, penjejakan jahitan dan penentukuran merentasi ISO 10218-1/2:2025, ANSI/A3 R15.06-2025, OSHA 29 CFR § 1910.254, Manual Teknikal OSHA Seksyen IV Bab 4 dan ISO 17662:2025. Ia juga memasangkan susunan kos penyepadu Amerika Utara 2026 dengan data antara muka robot OEM. Set Lengkap Wuxi Zhouxiang Welding Equipment Co., Ltd. mengeluarkan robot kimpalan 6 paksi (ZX-1410, ZX-1820, ZX-2006), rel tanah, cantilever, gantry, AGV dan stesen kerja cobot, penentu kedudukan kimpalan dan talian kimpalan rasuk-H. Kad pilihan bas medan khusus dan antara muka PLC keselamatan loji dikonfigurasikan setiap pesanan projek. Disemak oleh pasukan teknikal Set Lengkap Peralatan Kimpalan Wuxi Zhouxiang Co., Ltd.









