

Pendakap boleh diletakkan di luar pusat dalam lekapan dan masih menghasilkan sambungan lurus. Jahitan panjang boleh bermula di tempat yang betul dan bergerak apabila bahagian itu dipanaskan. Kedua-duanya boleh meninggalkan obor daripada sambungan, dan setiap satunya mungkin memerlukan ukuran yang berbeza. Penjejakan jahitan kimpalan robot ialah penggunaan maklum balas sensor untuk melaraskan laluan obor semasa kimpalan.
Penjejakan jahitan kimpalan robot menggunakan maklum balas sensor untuk melaraskan laluan obor semasa kimpalan. Cuba pengesanan sentuhan sebelum kimpalan untuk ofset bahagian yang boleh diulang, atau uji penjejakan melalui arka atau profil laser langsung semasa kimpalan apabila isyarat mengenal pasti sambungan dengan andal.
Spesifikasi Pantas
- Sebelum arka
- Sentuh titik rujukan yang dipilih atau imbas jahitan untuk mencari sambungan.
- Semasa kimpalan
- Gunakan maklum balas arka atau sensor penglihatan laser jika isyarat tersebut berterusan merentasi laluan pengeluaran.
- Output percubaan
- Bandingkan kedudukan jahitan, pembetulan laluan, kimpalan yang diperiksa dan saat bagi setiap bahagian yang diterima.
Pengambilan kunci
- Robot boleh mengikuti sambungan dan masih menghasilkan kimpalan yang gagal dalam pemeriksaan.
- Bahagian yang teralih mungkin hanya memerlukan kitaran sentuhan yang pendek. Jahitan yang bergerak semasa kimpalan memerlukan pemerhatian langsung.
- Bandingkan pilihan yang dipasang pada bahagian yang sama, termasuk kedudukan pengapit yang janggal dan segmen terakhir kimpalan.
Apakah Langkah-langkah Penjejakan Jahitan Kimpalan Robot
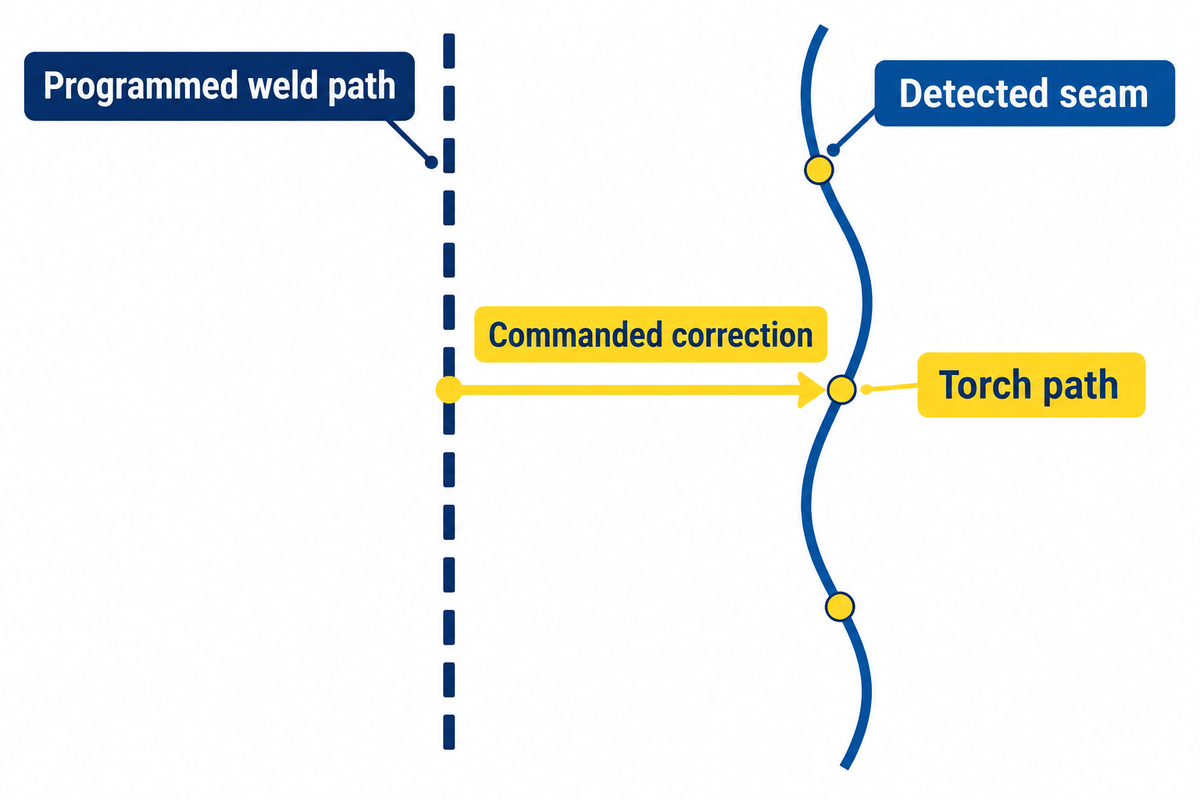
Penjejakan jahitan dalam kimpalan robotik bermula dengan dua kedudukan. Sistem penjejakan jahitan membandingkan laluan kimpalan yang diprogramkan dengan anggaran lokasi sambungan. Penemuan jahitan mengesan bahagian atau sambungan sebelum kimpalan bermula. Penjejakan masa nyata menggunakan isyarat yang diperoleh semasa proses kimpalan. Proses kimpalan automatik boleh menggunakan kedua-dua kaedah secara berurutan.
Minta pembekal menunjukkan perkakasan yang mengendalikan pengesanan dan penjejakan jahitan, dan bila robot mula membuat pembetulan. Yaskawa menyebut tentang penggunaan titik yang diketahui pada sesuatu bahagian untuk melaraskan program sebelum memulakan kimpalan dalam panduan mencari dan menjejaki jahitan mereka.
Bagaimanakah robot menjejaki jahitan kimpalan dalam masa nyata?
Pengawal menerima isyarat yang berkaitan dengan kedudukan jahitan dan menganggarkan ke mana hendak menggerakkan obor. Dengan penjejakan melalui arka, isyarat boleh menjadi arus kimpalan. Dengan pemprofilan laser, ia datang daripada bentuk jalur yang diunjurkan dalam imej kamera. Sistem kawalan menggunakan pembetulan pada laluan robot semasa kimpalan diteruskan.
Untuk percubaan, letakkan kedudukan yang diprogramkan, jahitan yang dikesan dan pembetulan yang diarahkan pada garis masa atau skala kedudukan yang sama. Bandingkan dengan rujukan bebas di mana sahaja anda boleh membuat pengukuran. Rekod tersebut membolehkan anda menentukan sama ada kesilapan bermula dengan pengesanan jahitan, penukaran koordinat atau pergerakan itu sendiri. Penentukuran, pengajaran dan kedudukan menyumbang kepada perbezaan antara laluan rujukan dan laluan yang diukur dalam sistem eksperimen yang dikaji oleh Mou dan rakan sekerja.
Apabila Pengesanan Sentuhan Sudah Cukup
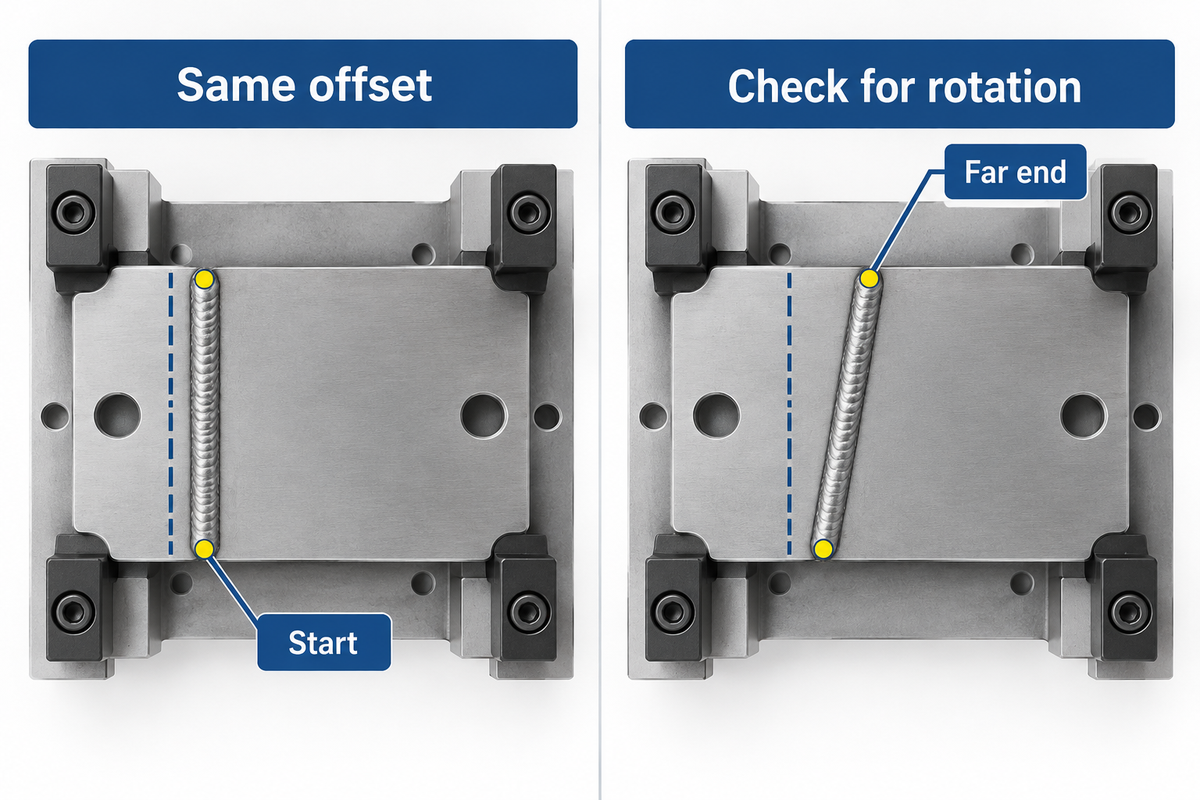
Pengesanan sentuh berfungsi untuk mencari jahitan pra-kimpalan apabila sambungan bergerak dengan bahagian tersebut dan robot boleh mencapai permukaan konduktif yang diketahui. Dalam kitaran sentuhan dawai, pengawal mengesan sentuhan di lokasi yang dipilih. Peralihan yang konsisten di lokasi ini menyokong pembetulan laluan yang diprogramkan untuk bahagian tersebut. Huraian sentuhan dawai Yaskawa
Pertimbangkan pendakap yang meluncur ke sisi melawan pencari yang haus. Periksa berhampiran permulaan dan hujung kimpalan. Jika ofset yang sama muncul di kedua-dua hujung, maka pendakap mungkin telah beralih. Keputusan yang berbeza di hujung jauh memerlukan pemeriksaan kecondongan atau herotan setempat. Ukur di lokasi tambahan untuk membezakan kedua-duanya sebelum meminta penyepadu untuk mengalihkan keseluruhan laluan.
ABICOR BINZEL menganggarkan pada tahun 2020 bahawa pengesanan sentuhan wayar atau muncung boleh menambah 6 hingga 10 saat kepada kitaran kimpalan pada bahagian 2D. Untuk kimpalan pendek dengan berbilang permulaan, sertakan masa probing dalam penilaian kitaran kimpalan. Masakan pendekatan, tarik balik dan cubaan semula sentuhan pada lekapan sebenar. Plat ujian yang bersih boleh menutup masalah sentuhan yang muncul pada permukaan pengeluaran. Sistem penjejakan jahitan taktil yang menunggang sambungan semasa kimpalan perlu dinilai secara berasingan pada akses dan sentuhan. Untuk contoh ini, sentuhan wayar dianggap sebagai ukuran pra-kimpalan. Jika anjakan dikaitkan dengan pencari haus, pertimbangkan hasil yang diperhatikan dengan lekapan yang dibaiki semasa penilaian.
Apabila Penjejakan Melalui Arka Sesuai dengan Kimpalan
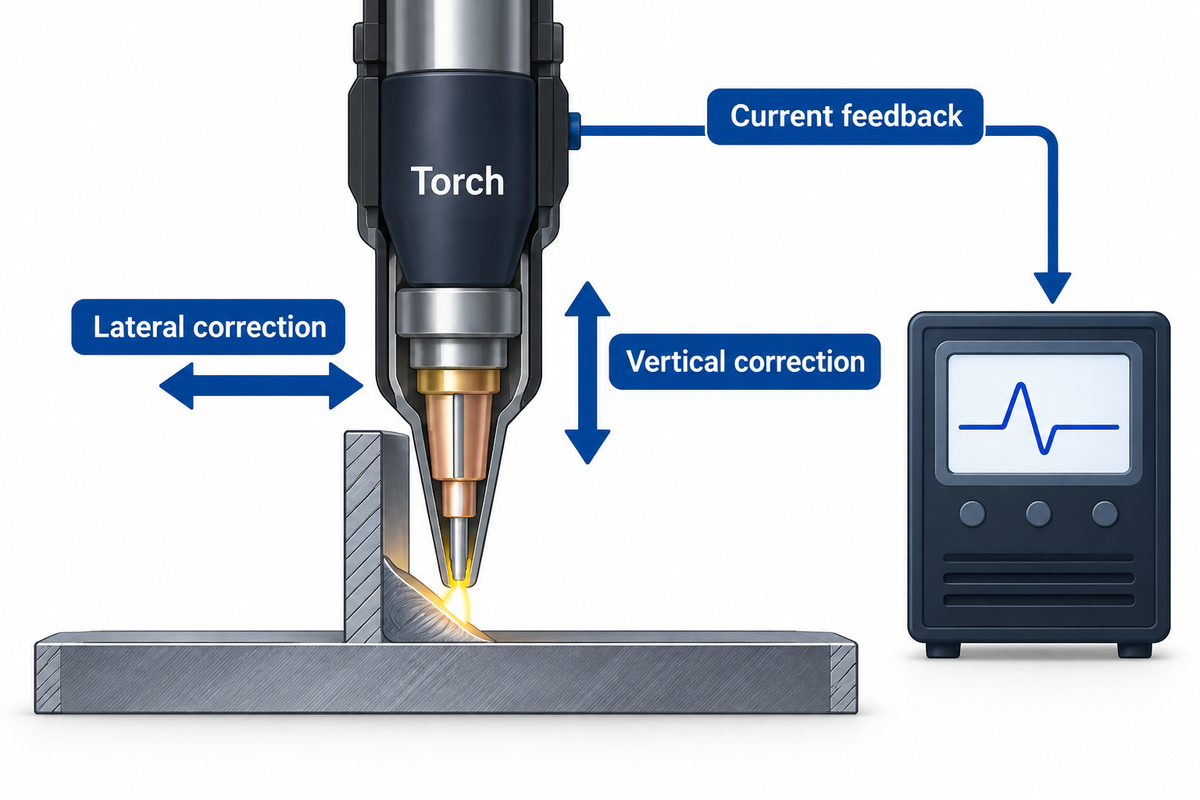
Penjejakan melalui arka merupakan satu pilihan jika isyarat kimpalan arka berubah secara berulang apabila obor kimpalan bergerak relatif terhadap sambungan. FANUC menerangkan pilihan Penjejakan Jahitan Melalui Arka sebagai menggunakan maklum balas semasa untuk melaraskan laluan secara sisi dan menegak. FANUC mengatakan pilihan penjejakan sering digunakan dengan penderiaan sentuhan untuk mencari permulaan kimpalan. Untuk maklumat tambahan, lihat dokumentasi Penjejakan Jahitan Melalui Arka FANUC.
Bayangkan kimpalan fillet panjang yang kedudukannya berubah apabila pemasangan dipanaskan semasa kimpalan arka robotik. Percubaan pengesanan jahitan melalui arka harus menggunakan sambungan, sumber dan resipi kerja yang diluluskan yang akan dijalankan oleh loji tersebut. Jika teknik pengesanan jahitan yang dicadangkan memerlukan anyaman, minta penyepadu untuk menunjukkan bahawa anyaman tersebut sesuai dengan proses yang diluluskan. Pelaksanaan dengan resipi yang berbeza akan menyebabkan isyarat pengeluaran tidak diuji.
Perhatikan apa yang berlaku apabila obor mencapai tack atau gangguan lain dan maklum balas menjadi tidak boleh dipercayai. Catat sama ada pilihan yang dicadangkan berhenti seketika, menandakan bahagian tersebut atau mengikuti respons yang dikonfigurasikan. Satu kajian kes yang diterbitkan oleh Persatuan untuk Memajukan Automasi menerangkan sel KUKA di Trützschler yang menggunakan penderiaan sentuh sebelum kimpalan dan penderiaan arka semasa dijalankan. Ia memberi pembeli contoh bagaimana kerja tersebut boleh dibahagikan pada satu sel. Persatuan untuk Memajukan Automasi menerangkan pemasangan Trützschler.
Semak proses kimpalan khusus yang disokong oleh pilihan penderiaan arka yang dicadangkan.
Apabila Pemprofilan Laser Memperoleh Tempatnya
Penjejakan jahitan laser boleh mengesan geometri jahitan yang tidak dapat diselesaikan oleh beberapa titik sentuhan. Dalam kepala profil, pancaran laser membentuk garis merentasi sambungan. Kamera melihat bagaimana garis berubah, dan pemprosesan imej mencari tepi atau alur. Dalam triangulasi laser, kamera melihat garis dari sudut yang diketahui.
DAIHEN menerangkan jalur dan kamera yang diunjurkan pada sistem FD-QTnya untuk pengawal siri FD. DAIHEN menyenaraikan 12 geometri sambungan terbina dalam untuk model tersebut. Bandingkan geometri tersebut dengan sambungan yang ditunjukkan pada lukisan anda. Dokumentasi sensor robotik DAIHEN.
Dalam kimpalan laser automatik, pancaran yang membentuk kimpalan laser mempunyai tugas yang berbeza daripada garisan unjuran yang digunakan oleh sensor profil untuk panduan kimpalan. Minta pembekal untuk mengenal pasti kedua-dua sistem optik dalam cadangan jika sel menggunakannya.
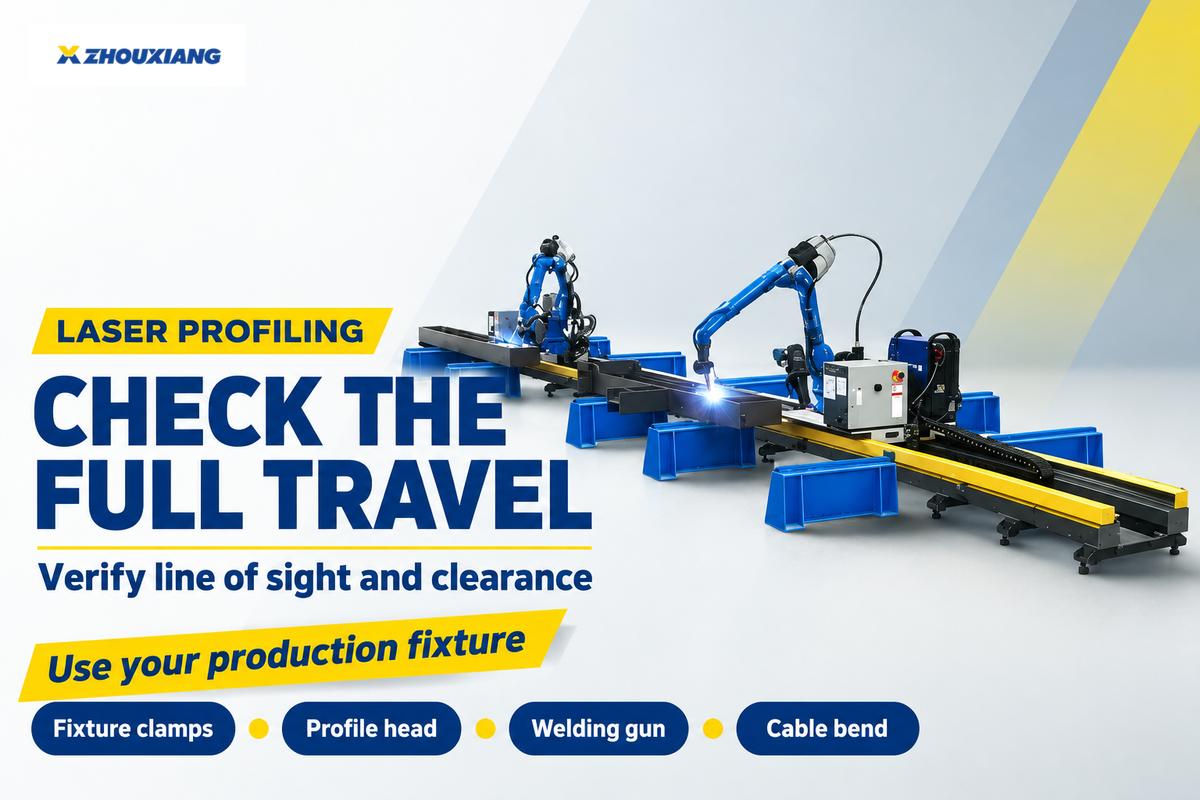
Pra-imbasan yang disimpan memetakan sambungan sebelum arka bermula. Semasa robot mengimpal, profil hadapan obor akan mengambil sampel sambungan pada jarak yang pendek di hadapan, dan pengawal memadankan profil dengan laluan. Cuba gerakkan kepala melalui gerakan penuh. Pengapit boleh menyembunyikan garisan laser. Periksa ruang untuk kepala profil walaupun di tempat pistol kimpalan sudah boleh melaluinya. Minta pembekal anda untuk memberikan dimensi gabungan pelekap sensor dan kepala kimpalan termasuk lengkungan kabel. Rujuk panduan penjejakan jahitan optik ABICOR BINZEL.
Satu eksperimen Sensor melaporkan sisihan titik ciri min di bawah 0.5 mm dalam setiap arah yang diukur, X dan Z, selepas kedudukan tepat pada alur lurus dan melengkung yang diuji. Bagaimanakah pembekal mengukur ketepatan penjejakan untuk jenis sambungan anda? Jika ujiannya hanya melaporkan kedudukan kimpalan yang dikesan, minta pengukuran kedua pada obor. Untuk perbandingan ketepatan kimpalan, pasangkan setiap kedudukan yang dikesan dengan kedudukan obor yang diukur pada skala koordinat yang sama. Ujian optik harus merangkumi kes yang boleh menyebabkan profil hilang. Satu lagi eksperimen merekodkan kehilangan ciri jahitan yang boleh dikesan apabila gangguan arka yang teruk mendedahkan imej secara berlebihan. Kertas kedudukan ciri memberikan keputusan kedua-dua alur ujian . Kertas gangguan arka menunjukkan kegagalan pengekstrakan ciri.
Pilih mengikut Cara Sendi Bergerak
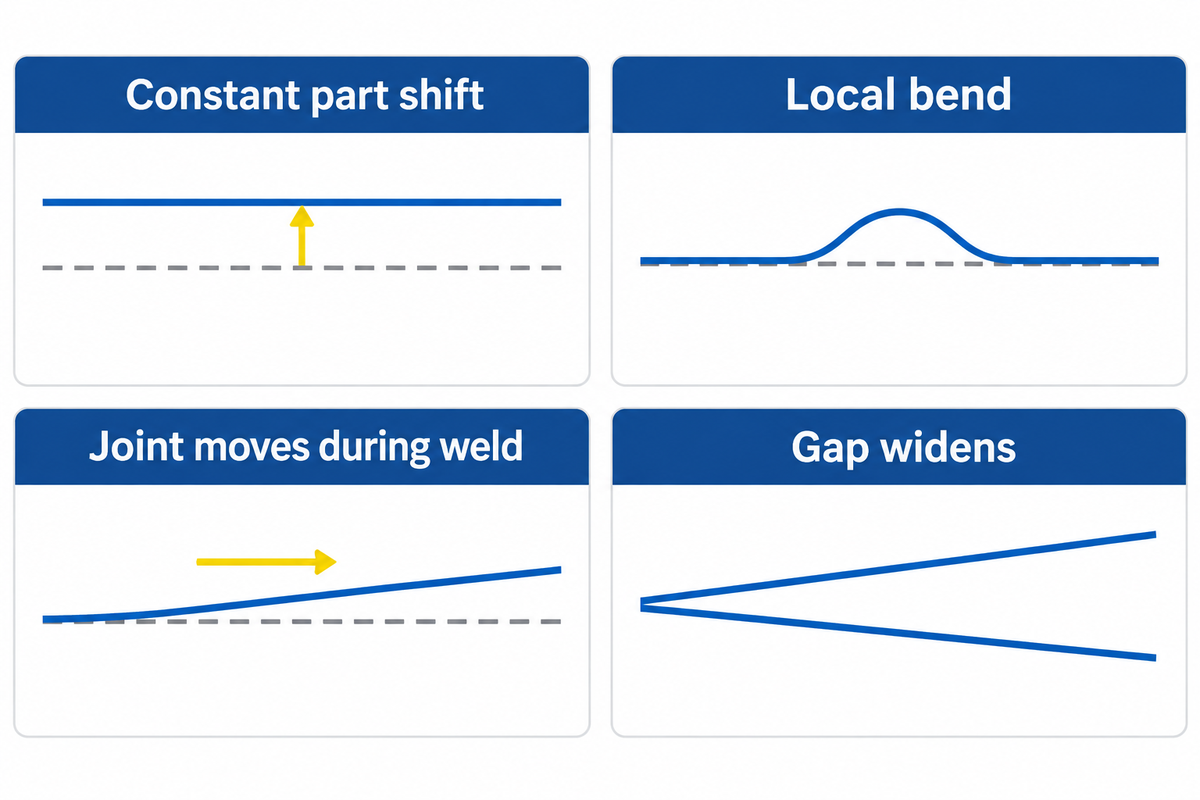
Ukur perbezaan antara jahitan yang diprogramkan dan jahitan sebenar pada permulaan, tengah dan hujung beberapa bahagian. Kemudian tentukan bila perbezaan itu berlaku. Ujian yang berbeza dilakukan berdasarkan sama ada perbezaan itu stabil, terdapat lengkungan yang sedia ada, atau terdapat sisihan yang berlaku semasa kimpalan. Bandingkan teknologi kimpalan calon dengan corak yang diperhatikan.
Jika pembida menjanjikan penjejakan jahitan yang tepat, bekalkan bahagian-bahagian tersebut supaya ia dapat menunjukkan ketepatan tersebut. Gunakan jadual untuk mengubah corak yang diperhatikan menjadi ringkasan percubaan.
| Jenis variasi yang diperhatikan dalam percubaan | Calon untuk diuji | Perkara yang perlu disahkan |
|---|---|---|
| Peralihan bahagian yang berterusan | Periksa lekapan dan cuba sentuh wayar pada lokasi yang diketahui. | Ukur baki di hujung selepas menggunakan anjakan. |
| Bahagian berputar dalam lekapan | Siasat lokasi yang mendedahkan putaran. | Periksa sama ada pembetulan bahagian yang disokong meninggalkan jahitan dalam toleransinya di kedua-dua hujungnya. |
| Bengkokan setempat wujud sebelum kimpalan | Cuba pra-imbasan laser di tempat profil kekal kelihatan. | Bandingkan laluan yang disimpan dengan titik yang diukur secara bebas di sekitar selekoh. |
| Sambungan bergerak apabila kimpalan berjalan | Bandingkan penjejakan laser melalui arka dan laser langsung pada resipi pengeluaran. | Bandingkan kedudukan obor pada kelajuan yang dirancang dan berhampiran hujung kimpalan. |
| Isyarat arka yang tidak konsisten | Uji mod penderiaan lain yang disokong pada sambungan yang sama. | Log di mana isyarat menjadi tidak boleh dipercayai pada resipi yang diluluskan. |
| Pandangan optik yang disekat | Periksa pelekap lain atau kaedah penderiaan lain. | Periksa semula jarak dan garis pandangan pada pengapit dan sudut. |
| Positioner membawa sendi melalui pertindihan | Cuba mod penjejakan yang dicadangkan dengan penentu kedudukan sedang berjalan. | Rekodkan bila pembetulan bermula dan bagaimana ia bertindak melalui pertindihan. |
| Jurang melebar melebihi julat yang diluluskan | Minta perhentian, bendera atau penyesuaian yang diluluskan yang dicadangkan. | Sahkan keadaan yang direkodkan dan pelupusan bahagian tersebut. |
| Tiada penyimpangan yang bermakna | Kekalkan persediaan semasa sebagai kes perbandingan. | Sahkan output dan pemeriksaan merentasi campuran bahagian yang mewakili. |
Pengesanan jurang menambah keputusan kedua. Sistem penjejakan kimpalan mungkin mengikuti pusat alur yang melebar sementara jurang kimpalan melebihi julat yang diterima untuk kerja tersebut. Satu kajian kimpalan adaptif menggunakan ukuran jurang pra-kimpalan untuk mengira keadaan kimpalan semasa kimpalan. Jika pembekal mencadangkan pelarasan pada parameter kimpalan, tanyakan input yang digunakannya dan bandingkan tindak balas tersebut dengan had yang anda luluskan, menggunakan panduan tetingkap proses kimpalan robot sebagai rujukan. Sharif et al., Jurnal Suku Tahunan Persatuan Kimpalan Jepun.
Penjejakan Ujian pada Bahagian Pengeluaran
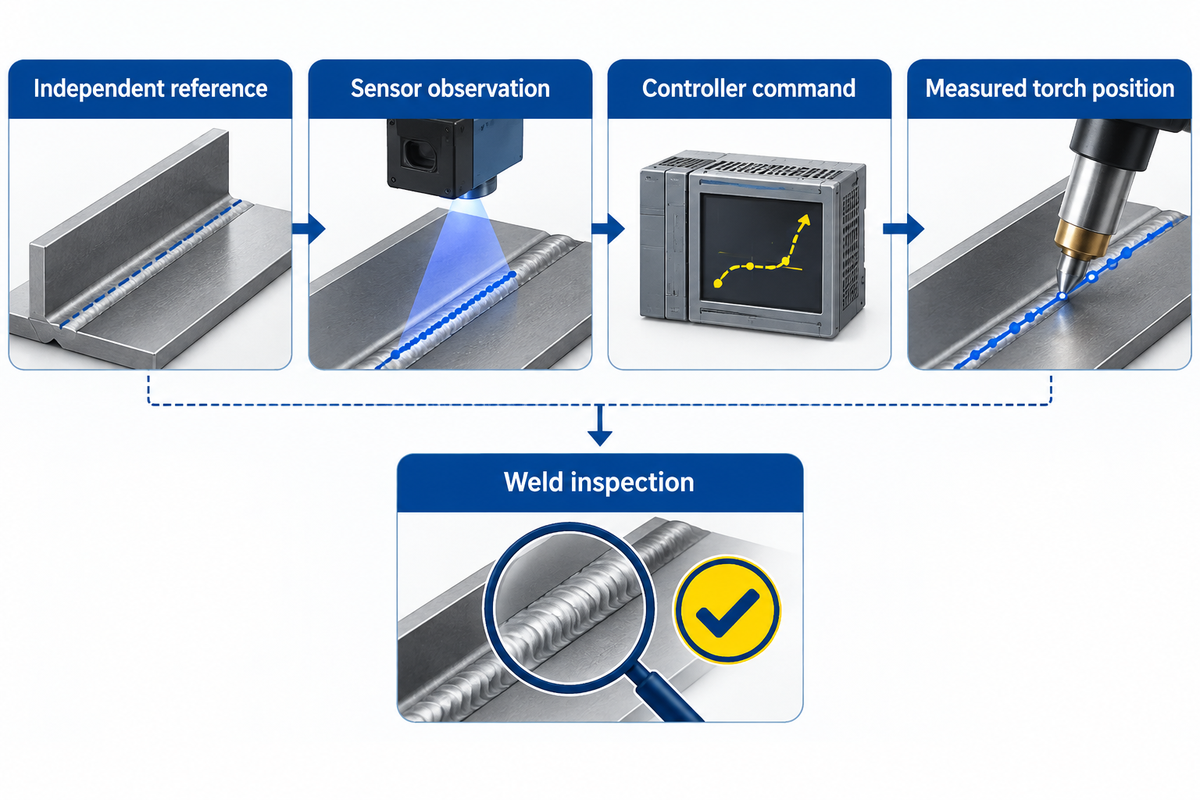
Percubaan penerimaan yang berguna membolehkan kita mengesan setiap kimpalan kembali ke bahagian, lekapan, resipi kerja dan data penjejakan. Tetapkan toleransi dengan pasukan kualiti sebelum demonstrasi. Jalankan campuran bahagian yang sama pada kedua-dua persediaan. Sertakan kedudukan lekapan dengan jarak paling minimum, julat kesesuaian normal dan sebarang keadaan berulang yang mengganggu pengesanan.
| rekod | Apa yang perlu ditangkap | Keputusan yang disokongnya |
|---|---|---|
| Bahagian dan lekapan | Pengecam bahagian, pengecam lekapan dan tertib jalanan. | Ikatkan log pengawal pada bahagian yang diperiksa. |
| Keadaan sendi | Jenis jahitan, padanan dan akses yang terhad. | Kenal pasti sama ada kesilapan tertumpu pada bahagian tertentu. |
| Resipi dan kelajuan | Resipi kerja yang diluluskan dan kelajuan perjalanan yang dirancang. | Pastikan kedua-dua pilihan menjalankan tugas yang sama. |
| Rujukan jahitan bebas | Rujukan yang diukur pada permulaan, pertengahan dan akhir. | Berikan asas untuk perbandingan dengan bacaan sensor. |
| Pemerhatian sensor | Kedudukan jahitan dan masa atau kedudukan yang dikesan di sepanjang larian. | Cari di mana anggaran mula-mula menyimpang daripada rujukan. |
| Arahan pengawal | Pembetulan laluan diminta pada kedudukan yang sama. | Lihat bila pengawal mula menggunakan ofset. |
| Kedudukan obor yang diukur | Laluan obor yang diperhatikan dalam bingkai rujukan yang dikongsi. | Bandingkan baki sebenar dengan had bahagian yang dipersetujui. |
| Kehilangan dan pelupusan isyarat | Lokasi acara, tindak balas yang dirakam dan pelupusan sebahagian. | Pastikan isyarat yang hilang kelihatan dalam rekod percubaan. |
| Masa kitaran dan pemeriksaan | Masa berlalu, kiraan yang diterima, dapatan pemeriksaan dan kerja semula. | Bandingkan saat bagi setiap bahagian yang diterima dengan kualiti kimpalan. |
Percubaan paip lilitan menangkap lokasi di mana penentu kedudukan membawa jahitan kembali ke permulaan. Tandakan masa pembetulan sah pertama dan sebarang profil yang terlepas dalam pertindihan. Ini membantu menentukan bila kedudukan kimpalan berubah, sebelum atau selepas maklum balas digugurkan.
Kualiti kimpalan memerlukan buktinya sendiri. Data penjejakan menunjukkan di mana sistem melihat sambungan dan bagaimana ia bertindak balas. Sensor mungkin memastikan obor berada di tengah-tengah kolam kimpalan sementara kimpalan siap masih memerlukan pemeriksaan. Gunakan kaedah pemeriksaan yang dipersetujui dan periksa penembusan kimpalan yang tidak lengkap jika diperlukan. ISO 17662:2025 menangani penentukuran, pengesahan dan pengesahan peralatan pengeluaran kimpalan dan membiarkan keperluan ini untuk pemeriksaan pematuhan produk siap di luar skopnya.
Bandingkan Kos Penjejakan yang Dipasang
Dua sistem penjejakan jahitan kimpalan boleh menggunakan perkakasan yang serupa dan masih memerlukan kerja yang berbeza untuk berkomunikasi dengan robot dan sumber kuasa. Perbandingan bidaan memerlukan kedua-dua pembida menetapkan harga percubaan pengeluaran yang sama dan menggunakan sempadan skop yang sama. NIST mengenal pasti antara muka peranti dan sensor sebagai sumber integrasi tersuai. (Lihat program integrasi sistem robotik NIST .)
Apakah yang mempengaruhi harga pengubahsuaian pengesanan jahitan?
Sensor, pilihan pengawal yang disokong, kerja mekanikal dan masa pentauliahan mempengaruhi harga yang dipasang untuk sel kimpalan perindustrian. Semak sama ada sebut harga untuk sistem kimpalan merangkumi pemasangan, kabel, perisian dan percubaan berulang. Minta item baris berasingan untuk masa henti dan penyelenggaraan yang dirancang supaya anda boleh membandingkan kedua-dua tawaran.
| Baris petikan | Skop yang disertakan untuk mengesahkan |
|---|---|
| Perkakasan dan pilihan | Sistem sensor, pendakap, kabel dan pilihan pengawal mengikut versi. |
| Integrasi sel | Perubahan lekapan atau pemasangan, penentukuran, antara muka sumber dan pengaturcaraan kerja. |
| Penerimaan pengeluaran | Bahagian larian keluar, pemeriksaan, penyerahan pengendali dan sebarang operasi berulang selepas pembetulan. |
| Masa dan penyelenggaraan tanaman | Masa henti pemasangan, pembersihan, alat ganti dan sokongan selepas penyerahan. |
Dalam contoh yang telah diusahakan ini, bandingkan output yang diterima dan masa kimpalan yang telah berlalu untuk dua pilihan yang bermula dengan saiz kelompok yang sama dan gunakan peraturan pemeriksaan yang sama. Pilihan A mengambil masa 72 minit dan menghasilkan 92 bahagian yang diterima, atau 46.96 saat setiap bahagian yang diterima. Pilihan B mengambil masa 78 minit dan menghasilkan 97 bahagian yang diterima, atau 48.25 saat setiap bahagian yang diterima. A menggunakan masa yang lebih sedikit setiap bahagian yang diterima. B membekalkan lima lagi bahagian yang diterima daripada kelompok yang sama dan mengambil masa tambahan enam minit. Gunakan metrik yang mencerminkan kekangan sebenar loji.
Periksa Kesesuaian Pengawal dan Pembekal
Nilaikan keserasian untuk robot, versi pengawal, sumber kuasa kimpalan dan mod pembetulan yang disokong. Robot kimpalan tradisional dengan pengawal lama: tentukan ketersediaan pilihan untuk keluaran perisian menggunakan kod pilihan atau dokumen antara muka gabungan. Untuk kimpalan TIG, semak sama ada pilihan tersebut ditentukan untuk proses dan sumber kuasa. Letakkan ujian penerimaan dalam sebut harga.
Tugaskan tanggungjawab untuk penentukuran, tingkah laku isyarat hilang dan sokongan kepada pihak yang boleh mengesahkan tindak balas dan mengulangi percubaan penerimaan selepas pertukaran pengawal atau sumber kuasa. Namakan penyelenggaraan kenalan yang harus digunakan apabila perubahan pada mesin kimpalan mempengaruhi input sensor. Untuk sel yang menjalankan beberapa aplikasi kimpalan, kenal pasti kerja yang memerlukan persediaan atau penentukuran sensornya sendiri.
Hantar lukisan sambungan, foto lekapan dan kelajuan perjalanan yang dirancang kepada pembekal sel. Nyatakan kawasan yang paling sukar diakses dan huraikan bagaimana pengeluaran memeriksa kimpalan. Keluarga robot kimpalan kolaboratif Zhouxiang menyenaraikan pengesanan penglihatan laser. Bawa rekod percubaan apabila anda bertanya tentang konfigurasi robot kimpalan Zhouxiang supaya cadangan mengenal pasti pengawal, sensor dan keadaan sambungan khusus yang diliputinya.
Soalan Lazim
Bilakah pengesanan jahitan diperlukan dalam sel kimpalan automatik?
Penjejakan langsung menjadi berguna apabila sambungan bergerak menjauhi laluan yang diprogramkan semasa operasi dan maklum balas yang dicadangkan dapat mengesan perubahan tersebut. Periksa lekapan dan lipit bahagian pengeluaran terlebih dahulu. Jika keseluruhan sambungan beralih bersama sebelum arka bermula, pembetulan lokasi bahagian boleh menyelesaikan masalah dengan kitaran penderiaan yang lebih pendek.
Bolehkah penjejakan jahitan berfungsi pada kimpalan paip robotik?
Ya, selagi sensor dapat melihat sambungan di sekitar paip dan robot serta penentu kedudukan diselaraskan. Seorang pengendali paip dari Komuniti Robotik ABB melaporkan bahawa arka bermula pada kedudukan yang betul. Obor kemudian bergerak sebentar dari sambungan. Maklum balas penjejakan membetulkan laluan. Jika sistem yang dicadangkan menggunakan penyerahan yang serupa, minta untuk dijalankan pada lekapan anda. Dokumentasikan kedua-dua belah peralihan dan sebarang pertindihan. Perbincangan Komuniti Robotik ABB.
Bolehkah robot kimpalan sedia ada dipasang semula dengan pengesanan jahitan?
Pengubahsuaian mungkin boleh dilakukan jika pengawal menyokong input yang dicadangkan dan boleh menggunakan pembetulan laluan yang diperlukan. Ruang juga mesti mencukupi untuk memasang perkakasan dan menghalakan kabelnya sepanjang julat pergerakan penuh. Tanyakan versi pengawal, sumber kuasa dan butiran pilihan, kemudian uji kombinasi tersebut pada kelajuan yang dirancang.
Bolehkah pengesan jahitan laser mengesahkan penembusan?
Tidak. Penjejak jahitan laser melaporkan geometri atau kedudukan sambungan. Sahkan penembusan kimpalan dengan kaedah yang dinyatakan untuk bahagian tersebut.
Adakah penjejakan jahitan membetulkan jurang sambungan yang tumbuh di sepanjang kimpalan?
Tidak. Penjejakan boleh memastikan obor berada di tengah-tengah apabila bukaan semakin besar. Bandingkan jurang yang diukur dengan julat kerja yang diterima sebelum memilih hentian, bendera atau pelarasan yang diluluskan.
Rujukan & Sumber
- Mou dkk. mengenai laluan rujukan dan diukur dalam pengesanan kimpalan robotik.
- Kajian kes Persatuan untuk Memajukan Automasi mengenai sensor sentuh dan arka
- Sensor mengkaji kedudukan ciri yang tepat dalam alur lurus dan melengkung
- Eksperimen sensor pada pengesanan di bawah gangguan arka
- Kajian Jurnal Suku Tahunan Persatuan Kimpalan Jepun mengenai keadaan kimpalan berasaskan jurang
- Skop ISO 17662:2025 untuk peralatan kimpalan pengeluaran
- Penyelidikan NIST mengenai kebolehkendalian dan integrasi sistem robotik









