
Aggiornato a novembre 2026 · Guida alla progettazione e all'integrazione di celle di saldatura ad arco robotizzate industriali
Un sistema di controllo per robot di saldatura industriale suddivide l'esecuzione in tempo reale su quattro armadi hardware anziché su un singolo computer centrale. Il controllore del robot a sei assi calcola l'interpolazione del percorso ogni 1-8 ms. Un alimentatore dedicato per la saldatura regola la tensione dell'arco e la corrente di saldatura con velocità di inverter nell'ordine dei microsecondi. Contemporaneamente, un PLC di sicurezza a doppio canale monitora i gate delle celle in conformità con le norme ISO 10218-2:2025 e ANSI/A3 R15.06-2025 . Un quarto azionamento ruota il pezzo in lavorazione sui posizionatori di saldatura.
Chi acquista per la prima volta un sistema di automazione robotica spesso presume che il quadro elettrico del braccio robotico controlli direttamente l'amperaggio, le barriere fotoelettriche e le piattaforme girevoli. Pratiche di progettazione non rigorose, come l'utilizzo di cavi analogici non schermati o relè a canale singolo, causano ritardi nella messa in servizio. Un'elevata uniformità di saldatura e una produttività elevata iniziano con la mappatura della proprietà dei segnali e della piedinatura in ogni quadro elettrico prima di ordinare le apparecchiature.
Specifiche rapide: temporizzazione, interfacce e soglie di sicurezza del sistema di controllo della saldatura robotizzata
| Quattro livelli di controllo hardware | Controllore robot a 6 assi, generatore di corrente per saldatura a inverter, PLC di sicurezza a doppio canale e PLC per posizionatore/cella. |
| Budget di handshake tra controllori | Scambio ciclico del bus di campo da 4 a 8 ms; timeout di avvio/mantenimento Arc-Established da 0.5 a 1.5 s |
| Livelli di interfaccia della fonte di alimentazione | Canali di tensione cablati a 24 V discreti + analogici rispetto a EtherNet/IP, PROFINET, EtherCAT o bus di saldatura OEM. |
| Limite di velocità del ciondolo di apprendimento manuale | ≤ 250 mm/s (10 pollici/s) con interruttore di abilitazione a 3 posizioni (OSHA OTM Sezione IV Cap. 4 e ISO 10218-1:2025) |
| Regole di allineamento elettrico e calibrazione dell'arco elettrico | ≤ 100 V condensatore a circuito aperto automatico e ritorno collegato (OSHA 29 CFR 1910.254); calibrazione secondo ISO 17662:2025 |
| Budget e finestre di costruzione per le celle nel 2026 | Postazioni di lavoro fornite direttamente dalla fabbrica, con prezzi compresi tra 15,000 e 80,000 dollari (30-45 giorni, Zhouxiang), rispetto a celle chiavi in mano statunitensi, con prezzi compresi tra 100,000 e 250,000 dollari (Relling 2026). |
Che cos'è un sistema di controllo per la saldatura robotizzata? Proprietà del segnale del sottosistema a 4 livelli
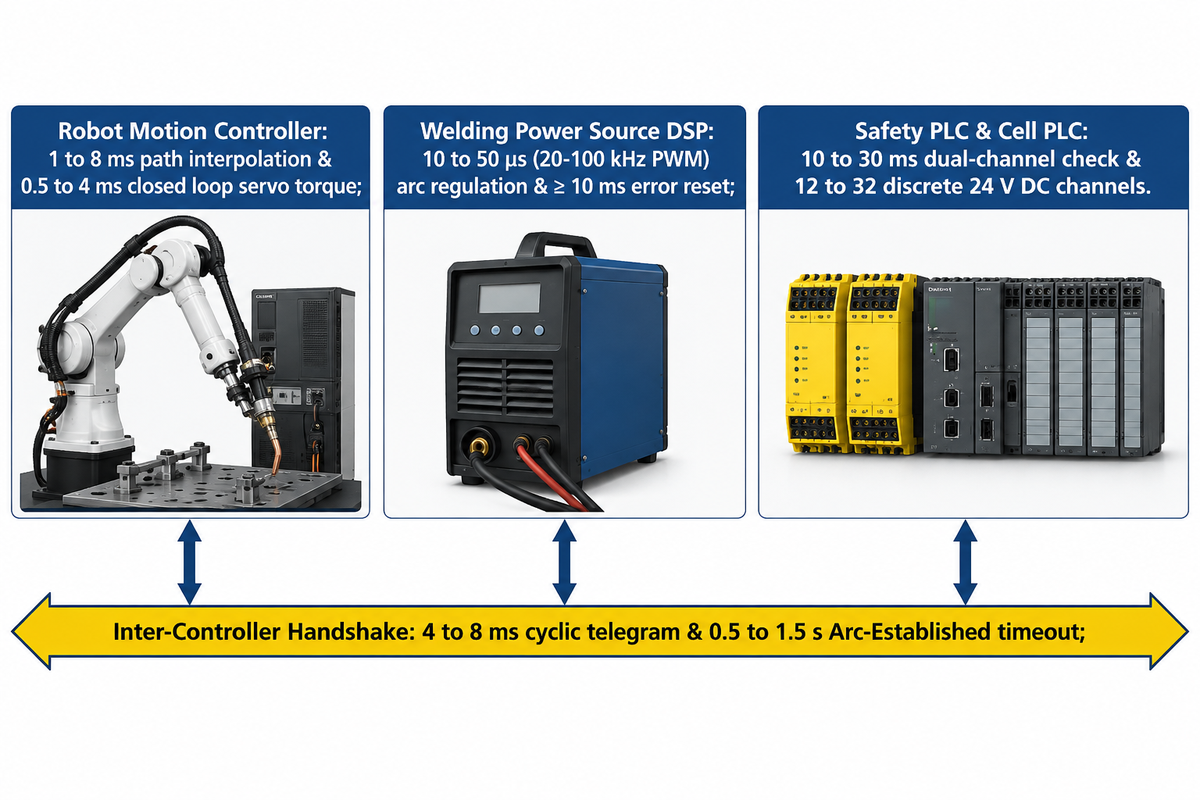
Un sistema di saldatura robotizzata suddivide l'esecuzione in quattro domini di controllo: regolazione dell'arco tramite inverter in microsecondi, cicli di interpolazione del percorso del robot e del posizionatore coordinato da 1 a 8 ms, controlli a doppio canale del PLC di sicurezza da 10 a 30 ms e sequenze ausiliarie del PLC della cella da 50 a 250 ms. Gli scambi di informazioni tra i controllori avvengono entro un intervallo di tempo compreso tra 4 e 8 ms, ed è impostato un timeout da 0.5 a 1.5 secondi per dichiarare l'avvenuta formazione dell'arco.
Si può pensare a una cella di saldatura robotizzata più come a un'équipe chirurgica che a un singolo chirurgo. Il controllore del robot guida la torcia di saldatura lungo un percorso di saldatura tridimensionale. Nel frattempo, l'inverter, fungendo da fonte di alimentazione, consente il trasferimento delle gocce di metallo più velocemente di quanto possa reagire anche il giunto più rapido del braccio meccanico. Secondo la Sezione IV, Capitolo 4 del Manuale Tecnico OSHA , i sistemi di controllo industriale collegano il manipolatore, il pannello di programmazione, l'effettore finale e le apparecchiature periferiche. Input non sincronizzati provenienti dai controllori periferici possono causare movimenti imprevisti del robot quando la proprietà del segnale non è chiara.
Tutte le passate di saldatura automatizzate seguono una sequenza di controllo in sei fasi. Innanzitutto, il braccio posiziona la punta del filo nel punto di partenza e attiva il preflusso del gas per un intervallo di tempo compreso tra 0.2 e 0.5 secondi. Nella seconda fase, il controllore di saldatura abilita l'uscita di avvio, mantenendo il braccio immobile. In terzo luogo, la saldatrice innesca l'arco e restituisce il bit di stato "Arco stabilito". La mancata conferma, oltre 0.5-1.5 secondi, causa un errore di avvio dell'arco e interrompe il processo. In quarto luogo, il braccio accelera fino alla velocità di saldatura programmata lungo il giunto. Nella quinta fase, all'estremità del giunto, il controllore esegue il riempimento del cratere per ridurre le cricche da ritiro. In sesto luogo, l'inverter genera un impulso di burnback di millisecondi ed esegue un controllo dell'aderenza del filo prima che la torcia si ritragga in una stazione di alesatura.
Quando configurano la loro prima saldatrice robotizzata, i clienti in genere omettono il cablaggio delle stazioni ausiliarie dagli schemi elettrici. I morsetti pneumatici per i dispositivi di fissaggio, i sensori di prossimità per la presenza dei pezzi, le serrande di aspirazione dei fumi e gli alesatori per gli ugelli richiedono da 12 a 32 canali discreti a 24 V CC. Delegare queste attività a un PLC a celle compatte consente alla CPU del robot di concentrarsi sulla sincronizzazione del percorso.
Che tipo di sistema di controllo viene utilizzato per controllare il processo di saldatura robotizzata?
La saldatura robotizzata industriale si basa su un sistema di controllo distribuito gerarchico a circuito chiuso. Integra un controllore di movimento servoassistito a sei assi, un regolatore di alimentazione a inverter ad alta frequenza e un PLC di sicurezza a doppio canale. I cicli di movimento vengono aggiornati in millisecondi e i cicli di corrente dell'inverter vengono commutati in microsecondi.
Un sistema di controllo distribuito viene utilizzato per gestire molti tipi di saldatura e un'ampia varietà di processi di saldatura. Questa stessa gerarchia di controllo viene utilizzata per la saldatura ad arco con elettrodo rivestito, la saldatura TIG, la saldatura al plasma, il taglio al plasma robotizzato, la saldatura a resistenza e la saldatura a punti e laser. In una cella di saldatura laser o a fascio, un laser a fibra sostituisce l'inverter ad arco mantenendo lo stesso intervallo di tempo di 4-8 ms tra il segnale di inizio e quello di fine saldatura.
| Cluster di segnali | Carrello di origine | Hardware di ricezione | Mezzo di segnalazione tipico | Finestra di timeout/ciclo |
|---|---|---|---|---|
| 1. Servomotore a 6 assi con encoder e controllo di coppia | Controllore di movimento del robot | Amplificatori e encoder servo AC per bracci | Bus servo proprietario ad alta velocità | Ciclo chiuso da 0.5 a 4 ms |
| 2. Avvio saldatura e comando lavoro/setpoint | Controllore di movimento del robot | Interfaccia per alimentatore di saldatura | 24 V CC + 0–10 V analogico o Fieldbus | telegramma ciclico da 4 a 8 ms |
| 3. Arco stabilito e stato attuale principale | Fonte di alimentazione per saldatura | Controllore di movimento del robot | Ingresso digitale a 24 V o bit Fieldbus | Cancello a mantenimento di movimento da 0.5 a 1.5 secondi |
| 4. Forma d'onda PWM dell'inverter e alimentazione dei cavi | Generatore di potenza per saldatura DSP | Ponte IGBT e alimentatore di filo a 4 rulli | Bus inverter interno/LocalNet | Da 10 a 50 μs (PWM 20–100 kHz) |
| 5. Ripristino dell'errore di origine e controllo del filo | Controllore di movimento del robot | Fonte di alimentazione per saldatura | Impulso a 24 V o bit di reset del bus di campo | Impulso di reset ≥ 10 ms (specifiche Fronius) |
| 6. Arresto di emergenza, interblocco del cancello e barriera fotoelettrica | PLC di sicurezza / Relè di sicurezza | Contattore di sicurezza per robot STO e saldatore | Doppio canale 24 V OSSD o CIP/PROFIsafe | Controllo a doppio canale da 10 a 30 ms |
| 7. Assi di posizionamento coordinati 7°/8° | Risolutore multigruppo per robot | Azionamento servoassistito e riduttore | Bus servo OEM / CIP Motion / EtherCAT | Sincronizzazione cinematica da 1 a 4 ms |
| 8. Vettore di offset per il tracciamento della cucitura | Telecamera laser 2D/3D o tavoletta TAST | Registro di correzione del percorso del robot | Ethernet industriale / Ethernet per sensori | Spostamento del percorso in tempo reale da 4 a 20 ms |
| 9. Alesatore a fiamma, tronchesi e morsetti | PLC della cella (o I/O ausiliari del robot) | Elettrovalvole e stazione di alesatura | I/O discreti a 24 V CC con funzione sinking/sourcing. | Sequenza di stazioni da 50 a 250 ms |
Interfacce per alimentatori di saldatura: bus di campo analogico 0-10V cablato vs. digitale
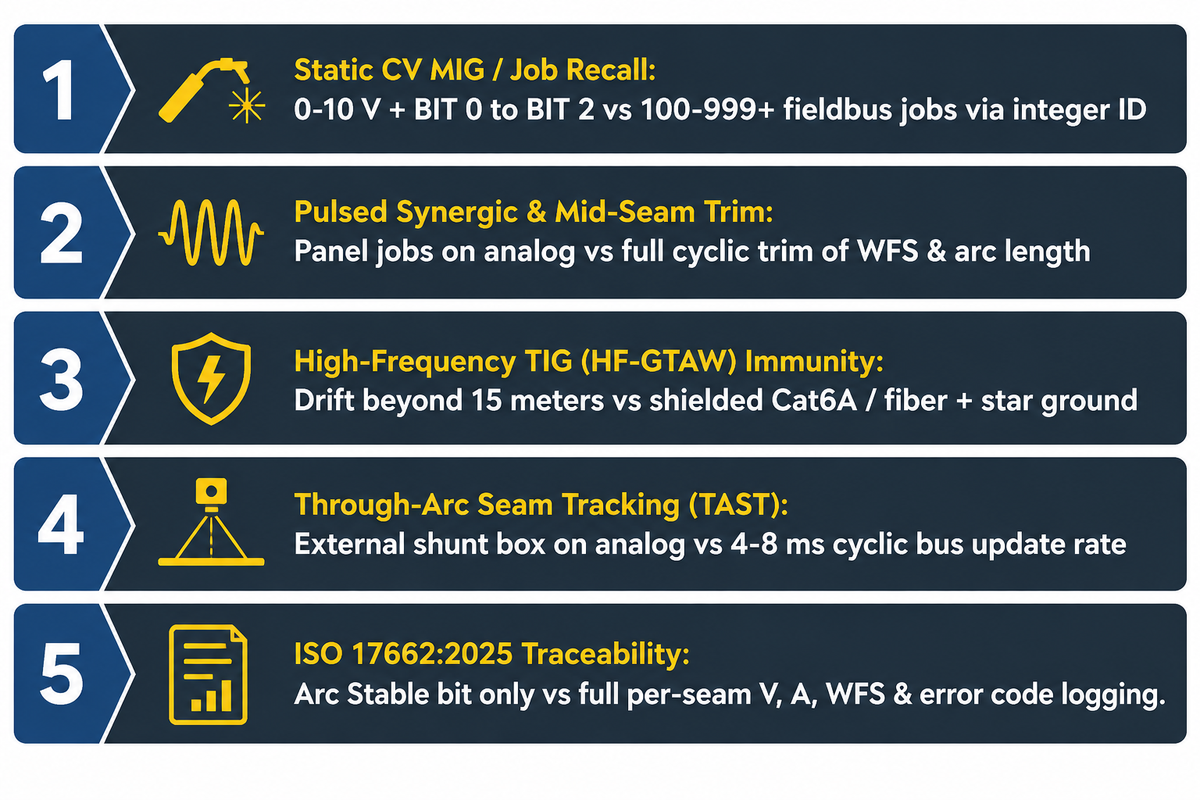
Per le funzioni di base, collegare ingressi discreti da 24 V e uscite analogiche da 0 a 10 V per i setpoint MIG a tensione costante e il richiamo binario dei lavori. Per la saldatura avanzata con 100-999+ programmi sinergici pulsati, tracciamento del cordone di saldatura in tempo reale e registrazione dei dati di saldatura per ogni cordone, è possibile scegliere un bus di campo digitale da 4 a 8 ms.
In officina è diffusa la convinzione errata che le interfacce analogiche cablate possano eseguire un solo programma statico. Tuttavia, i manuali hardware originali smentiscono questa affermazione. La documentazione delle interfacce Fronius ROB 4000 e ROB 5000 lo dimostra: la ROB 4000 di base invia comandi analogici di corrente di saldatura da 0 a 10 V mantenendo la selezione della modalità sul pannello della saldatrice. La ROB 5000 offre funzionalità aggiuntive come bit binari discreti (BIT 0 a BIT 2) e il richiamo della modalità di lavoro attivato dal robot. Dispone inoltre di rilevamento tattile, feedback attivo del processo e un impulso di reset dell'errore di sorgente di 10 ms senza necessità di cablaggio Ethernet.
Nei processi con tolleranze ristrette, come la rifilatura sinergica pulsata e il tracciamento della saldatura, i bus di campo digitali sono fondamentali. I collegamenti bus di campo digitali supportano anche la registrazione automatizzata della qualità della saldatura. Gli ingegneri che verificano le finestre dei parametri di saldatura robotizzata e la tracciabilità del setpoint leggono la tensione, la corrente e la velocità di avanzamento del filo effettive tramite parole bus cicliche. Gli impianti nordamericani utilizzano prevalentemente EtherNet/IP o DeviceNet. Gli impianti europei utilizzano prevalentemente PROFINET o EtherCAT. I bus di saldatura OEM, come ArcLink XT, caricano i menu direttamente sul pannello di controllo del robot.
Lunghezze eccessive dei cavi e inneschi ad arco ad alta frequenza creano una seconda linea di demarcazione. Oltre i 15 metri di binari per cavi del portale, i conduttori analogici a bassa tensione iniziano a subire una caduta di tensione resistiva, creando disomogeneità nella velocità di avanzamento del filo. Gli inneschi ad arco ad alta frequenza della saldatura GTAW in corrente alternata irradiano rumore a radiofrequenza nei cavi analogici non protetti. Tale interferenza può danneggiare le schede di controllo a stato solido prive di messa a terra a stella, spinterometri calibrati e linee di bus di campo schermate. L'utilizzo di connettori RJ-45 identici su un braccio robotico e su una saldatrice può comunque bloccare la comunicazione se i protocolli sono diversi. Un adattatore PROFINET non può comunicare con uno scanner EtherNet/IP, a meno che non si utilizzi un gateway o una scheda opzionale.
| Requisiti del segnale di processo | 24 V Discreti + 0–10 V Analogici | Bus di campo standard (EtherNet/IP, PROFINET, DeviceNet) | Bus nativo per saldatrici OEM (ad es. ArcLink XT) |
|---|---|---|---|
| 1. CV statico MIG / Richiamo di base delle offerte di lavoro | Sufficiente (punti di riferimento 0–10 V + bit binari Job) | Supportato (da 100 a oltre 999 processi memorizzati tramite ID intero) | Supportato da grafici completi della forma d'onda del pendente |
| 2. Rifinitura sinergica pulsata e a metà cucitura | Limitato ai lavori di saldatura pre-salvati | Regolazione ciclica completa del WFS, della lunghezza dell'arco e dell'induttanza | Commutazione in tempo reale della forma d'onda e della modalità a impulsi |
| 3. Immunità alla saldatura TIG ad alta frequenza (HF-GTAW) | Elevato rischio di deriva EMI sui cavi 0–10 V non schermati. | Elevata immunità con Cat6A schermato / fibra + messa a terra stellata | Cavo schermato ingegnerizzato + ricetrasmettitore isolato |
| 4. Tracciamento della saldatura attraverso l'arco (TAST) | Richiede una scatola sensore di shunt di corrente esterna | Supportato con frequenza di aggiornamento del bus ciclico di 4-8 ms | Anello di retroazione nativo deterministico della corrente d'arco |
| 5. ISO 17662:2025 / Tracciabilità dei dati di saldatura | Test di superamento/fallimento di Arc Stable solo bit senza logger esterno | Registra i valori effettivi di V, A, WFS, guasti del gas e codici di errore per ogni linea di saldatura. | Monitoraggio completo della produzione e registrazione dei punteggi di saldatura |
Architettura PLC di sicurezza e interblocchi di cella secondo ISO 10218-2
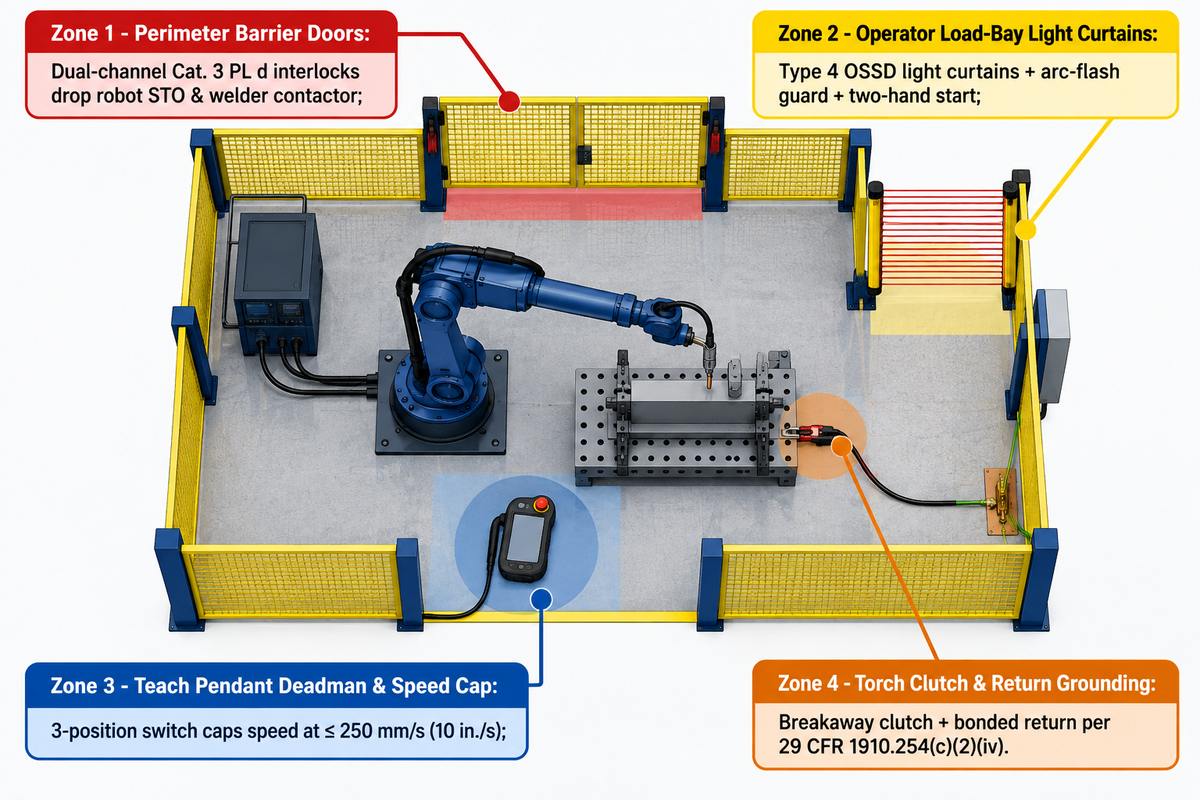
Secondo le norme ISO 10218-1/2:2025 e ANSI/A3 R15.06-2025, le celle di saldatura robotizzate richiedono circuiti di sicurezza a doppio canale (ISO 13849-1 Categoria 3, PL d) e un limite di velocità di apprendimento manuale di 250 mm/s (10 pollici/s) o inferiore. Le apparecchiature di saldatura difettose devono inoltre essere bloccate immediatamente secondo la norma OSHA 29 CFR 1910.254(d)(9) . Le uscite PLC standard non sono mai idonee per gli arresti di sicurezza.
"Per questo motivo, durante la fase di apprendimento, la velocità del robot dovrebbe essere ridotta a 250 mm/secondo (10 pollici al secondo) o inferiore, in qualsiasi punto dell'applicazione, al fine di diminuire la probabilità di contatto e ridurre al minimo il rischio di infortuni."
Perché gli ingegneri della sicurezza degli impianti rifiutano la logica ladder standard dei PLC sui cancelli perimetrali? Un contatto di relè saldato o un transistor in cortocircuito all'interno di un PLC standard disattiva silenziosamente il circuito di arresto. I PLC di sicurezza (che utilizzano CIP Safety, PROFIsafe o FailSafe su EtherCAT) verificano due canali ridondanti utilizzando segnali di test a impulsi. Come descritto nella guida alla sicurezza della saldatura robotizzata di The Fabricator , i cavi di interblocco dei cancelli passano direttamente attraverso i contattori di sicurezza. L'apertura di una porta della cella durante i lavori di saldatura interrompe l'alimentazione sia ai servomotori del braccio che ai contattori di potenza della saldatura.
Due risultati del 2025 in materia di sicurezza stanno ridefinendo le nuove installazioni di saldatura robotizzata. Lo standard ANSI/A3 R15.06-2025, di 403 pagine e pubblicato nell'ottobre 2025, allinea le normative statunitensi alle norme ISO 10218-1:2025 e ISO 10218-2:2025. Regolamenta le applicazioni collaborative anziché considerare automaticamente sicuro qualsiasi braccio robotico in presenza di filo caldo e arco elettrico. Nel frattempo, uno studio di affidabilità sottoposto a revisione paritaria e pubblicato su NIH PubMed Central (PMCID: PMC12595067) ha misurato i tassi di errore dell'operatore sulle stazioni di saldatura robotizzata. Una progettazione inadeguata dell'interfaccia uomo-macchina (HMI) e una documentazione carente hanno fatto aumentare le probabilità di errore dal 13%-23% al 28%-46%, confermando che la sola formazione non può sostituire i dispositivi di sicurezza hardware.
Lista di controllo per l'interblocco della cella di saldatura a 4 zone
- Zona 1 — Porte di sicurezza perimetrali: Cablare ogni cancello di manutenzione con interruttori di interblocco a doppio canale per disattivare la funzione Safe Torque Off (STO) del robot e l'alimentazione del contattore della saldatrice. Utilizzare un blocco di sicurezza se il tempo di inerzia è superiore alla portata dell'operatore.
- Zona 2 – Barriere fotoelettriche per l'area di carico/scarico operatori: Proteggere le stazioni di carico della piattaforma girevole e della navetta con barriere fotoelettriche OSSD di tipo 4 e dispositivi di protezione contro l'arco elettrico, e utilizzare un pulsante di avvio a due mani.
- Zona 3 – Insegnare il funzionamento di Deadman e Speed Cap del ciondolo: Utilizzare un interruttore a tre posizioni per limitare la velocità del sistema di movimento a 250 mm/s o inferiore. Zona 3, Programmazione pulsante di arresto di emergenza e limitazione velocità: applicare il punto di controllo unico OSHA durante la programmazione manuale in modo che i PLC esterni non possano attivare il movimento.
- Zona 4 – Messa a terra della frizione e del ritorno della torcia: Utilizzare una frizione a sgancio rapido per arrestare il servomotore in caso di impatto. Secondo 29 CFR 1910.254(c)(2)(iv), collegare i percorsi di ritorno del dispositivo senza utilizzare catene di sollevamento e bloccare i cavi danneggiati secondo 1910.254(d)(9)(i).
Controllo del posizionatore: assi cinematici coordinati vs. tavole indicizzate da PLC
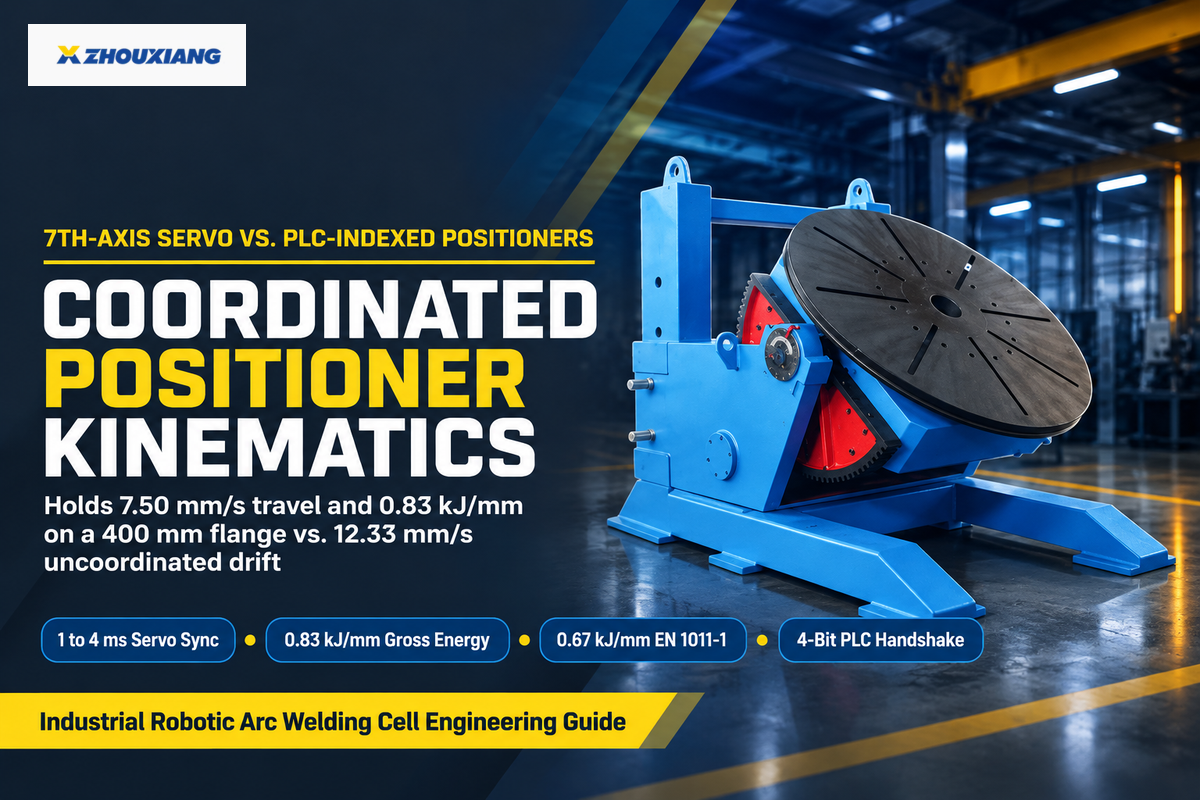
Un posizionatore coordinato ad asse esterno opera all'interno del risolutore cinematico del controllore del robot per mantenere una velocità superficiale di 7.50 mm/s (0.45 m/min) su una flangia rotante di 400 mm. Tale velocità mantiene un'energia d'arco lorda di 0.83 kJ/mm (0.67 kJ/mm di apporto termico EN 1011-1), mentre una rotazione non compensata raggiunge i 12.33 mm/s e riduce l'energia d'arco a 0.51 kJ/mm (0.40 kJ/mm netti).
- Azionato da servoamplificatori OEM compatibili all'interno del quadro di controllo del robot.
- Il risolutore cinematico mantiene costante la velocità relativa della torcia rispetto alla superficie durante la rotazione
- Mantiene il bagno di saldatura fuso in posizione orizzontale 1G su tubi e recipienti
- Richiede software a pagamento per il controllo del movimento multigruppo e telai leader-follower calibrati.
- Azionato da un azionamento vettoriale CA indipendente tramite I/O PLC discreti.
- Ruota solo quando la torcia di saldatura si trova in posizione di sicurezza (interblocco).
- Scambia 4 bit di handshake discreti: Home Clear, Index, In-Position, Brake Locked
- Consente di risparmiare sui costi di licenza dei servomotori OEM per le staffe di fissaggio piatte multi-lato.
Spesso gli acquirenti comprano una tavola rotante motorizzata autonoma aspettandosi che un qualsiasi braccio robotico a sei assi saldi in modo continuo mentre il piatto gira. Due controller separati collegati da un relè non possono sincronizzare la velocità superficiale 3D su raggi variabili. Esempio: si ipotizzano input come una flangia di tubo con diametro esterno di 400 mm che ruota a 0.35 giri/min sotto 240 A e 26 V GMAW (fattore termico 0.8 secondo EN 1011-1). La velocità superficiale del pezzo è pari a π × 400 mm × 0.35 giri/min ÷ 60 = 7.33 mm/s (0.44 m/min). Con una cinematica coordinata del settimo asse, il risolutore sottrae il vettore di 7.33 mm/s in modo che lo spostamento netto rimanga a 7.50 mm/s. L'energia lorda dell'arco si mantiene a 26 V × 240 A ÷ (1,000 × 7.50 mm/s) = 0.83 kJ/mm, fornendo un apporto termico netto EN 1011-1 di 0.67 kJ/mm. Spostando una torcia non coordinata in controrotazione con un'impostazione di avanzamento della torcia di 5.00 mm/s, la velocità superficiale combinata aumenta a 12.33 mm/s e riduce l'energia lorda a 0.51 kJ/mm (0.40 kJ/mm netto).
L'isolamento della corrente di ritorno è altrettanto importante nei posizionatori di saldatura rotanti e inclinabili . I moderni alimentatori a inverter utilizzano circuiti di retroazione di tensione sensibili che si guastano quando la resistenza di terra rotante aumenta improvvisamente. Gli integratori installano anelli collettori rotanti in ottone o grafite a molla, insieme all'isolamento dielettrico, tra il servomotore, il riduttore a vite senza fine e il piatto, in modo che le correnti vaganti non danneggino mai i cuscinetti. Su travi strutturali da 6 a 15 m, i posizionatori di saldatura della testa e della contropunta per travi lunghe sincronizzano la rotazione a doppia estremità per impedire la torsione.
Quando è preferibile scegliere un asse esterno coordinato rispetto a un posizionatore indicizzato da PLC?
Un asse servo continuo può essere utilizzato per saldare un giunto quando un giunto circonferenziale di tubi o un recipiente con un raccordo continuo deve ruotare per mantenere un bagno di saldatura piatto 1G. Scegliere un posizionatore indicizzato da PLC quando si saldano giunzioni rettilinee in posizione statica dopo un'indicizzazione di 90 o 180 gradi.
Le staffe strutturali piatte, i telai dei rimorchi e i sottoassiemi rettangolari raramente richiedono servomotori ausiliari OEM a pagamento e cinematiche multigruppo. Un blocco pneumatico a perno può essere utilizzato per creare posizioni ripetibili e indicizzate e un finecorsa di posizione può fornire un feedback a un PLC, che può controllare un sistema di posizionamento per la saldatura.
Sistemi di tracciamento della cucitura e cicli di controllo adattivo: rilevamento tattile, passaggio attraverso l'arco e visione laser.
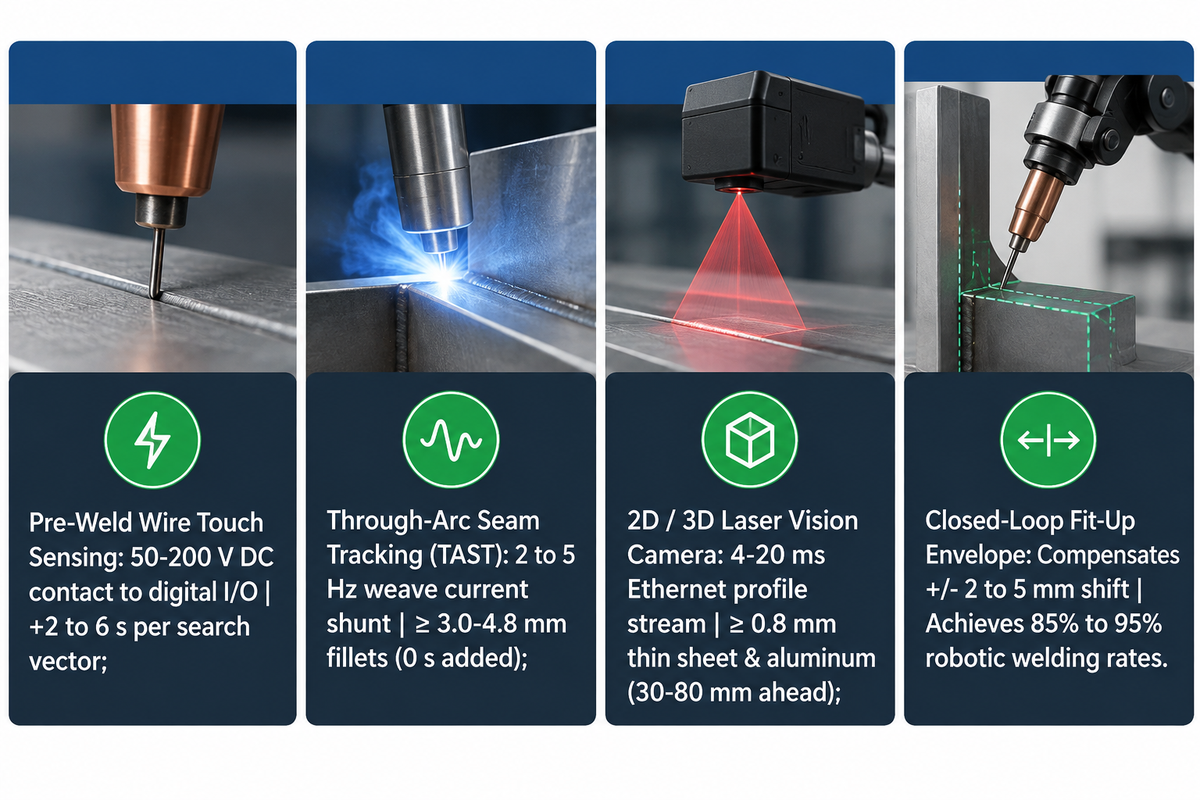
I robot per la saldatura ad arco industriale possono correggere gli spostamenti delle giunzioni utilizzando tre circuiti di feedback. Il primo è un sensore tattile in corrente continua che rileva la saldatura da 50 a 200 V e impiega da 2 a 6 secondi per ogni ricerca. Il sistema di tracciamento della saldatura in tempo reale (Through-Arc Seam Tracking) guida i cordoni di saldatura da 3 a 4.8 mm e oltre, mentre le telecamere laser 3D tracciano lamiere sottili e alluminio.
“Prima della saldatura, i sistemi di visione consentono di individuare e localizzare il giunto, eliminando la programmazione manuale che richiede molto tempo. Durante la saldatura, il tracciamento in tempo reale del giunto permette ai robot di compensare le variazioni e mantenere una posizione ottimale del filo. Dopo la saldatura, gli stessi sensori ispezionano il cordone di saldatura finito, misurandone dimensioni, forma, posizione e la presenza di difetti.”
Ciascun metodo di rilevamento entra nel controller attraverso un diverso canale hardware. Il rilevamento del contatto del filo o dell'ugello utilizza una tensione di ricerca CC a bassa corrente proveniente dalla saldatrice o dal modulo touch. Il braccio si muove finché il filo tagliato non tocca l'acciaio e memorizza un offset iniziale 3D. Il sistema Through-Arc Seam Tracking (TAST) funziona in tempo reale durante la tessitura a una frequenza compresa tra 2 e 5 Hz. Il controller misura la corrente sulle pareti della scanalatura sinistra e destra. La posizione della linea centrale viene regolata per uniformare la sporgenza. Un'architettura a circuito chiuso, come quella descritta nel brevetto USPTO US11623294B2 , utilizza sensori di posizione assoluta della punta della torcia e sensori di posizione relativa delle giunzioni per regolare la traiettoria del robot.
L'adattamento della fisica dei sensori alla geometria del giunto previene le interruzioni di tracciamento nella visione laser e nel tracciamento della saldatura attraverso l'arco per i robot di saldatura . La scaglia di laminazione e le sfere di filo di silice non tagliate impediscono il contatto di contatto in corrente continua, che viene ripristinato solo se un tagliafilo automatico taglia la punta a ogni ciclo. Poiché TAST misura le variazioni di corrente sulla parete laterale, perde il tracciamento su lamiere inferiori a 3 mm, giunti di testa stretti e alluminio. Questi giunti vengono gestiti utilizzando laser di visione artificiale 3D, che sono temprati e montati 30-80 mm davanti all'arco. Celle di saldatura a guida visiva progettate correttamente raggiungono tassi di saldatura robotizzata dall'85% al 95%, a condizione che gli operatori eseguano controlli periodici del puntatore TCP per rilevare la deriva graduale del collo o della punta.
Un sistema di controllo per la saldatura robotizzata è in grado di compensare le variazioni di allineamento dei pezzi?
Sì. Il rilevamento tattile abbinato a TAST o alla visione laser 3D compensa uno spostamento della posizione del giunto di +/- 2-5 mm e una crescita moderata dello spazio tra le radici, modificando il percorso e adattando la larghezza dell'intreccio. I sensori non possono correggere serraggi allentati e spazi eccessivi dovuti al taglio a fiamma.
Le linee guida tecniche del Welding Institute (TWI) stabiliscono che le celle automatizzate richiedono una preparazione dei bordi ripetibile e dispositivi di bloccaggio rigidi. Se gli spazi tra i rinforzi superano l'apertura di radice di saldatura qualificata, l'alimentazione adattiva del filo non può impedire la perforazione senza un controllo di accoppiamento a monte.
| Metodo di rilevamento | Percorso di feedback del controllore | Geometria minima della parete/giunto | Impatto sul tempo di ciclo | Limite del negozio principale |
|---|---|---|---|---|
| Rilevamento tattile del filo/ugello di pre-saldatura | Ingresso di contatto CC da 50–200 V per I/O digitali del robot | Sovrapposizione, raccordo a T o scanalatura con pareti in acciaio pulito | Da +2 a 6 secondi per vettore di ricerca prima dell'inizio dell'arco | Bloccato da scaglie di laminazione pesanti o sfere di filo non tagliate; tracciamento a metà saldatura nullo |
| Tracciamento della saldatura attraverso l'arco (TAST) | Parola ciclica di shunt o bus di campo in tempo reale per corrente d'arco. | Raccordi in acciaio ≥ 3.0–4.8 mm e scanalature a V con intreccio | 0 s aggiunti prima della saldatura; tracce attive durante la tessitura | Perde il bloccaggio su lamiere più sottili di 3 mm, giunzioni a testa quadrata o giunzioni a cordone. |
| Triangolazione con visione laser 2D/3D | Flusso di profilo Ethernet ad alta velocità (offset 4–20 ms) | Lamiera sottile (≥ 0.8 mm), testa a testa, sovrapposta, a filetto e alluminio | Pre-saldatura a 0 s con tracciamento anticipato | L'alloggiamento della fotocamera limita l'accesso agli angoli ristretti; richiede la cura dell'obiettivo con getto d'aria compressa. |
Interfacce di programmazione e tracciabilità delle saldature: apprendimento di pannelli di controllo, sistemi di guida e CAD offline.
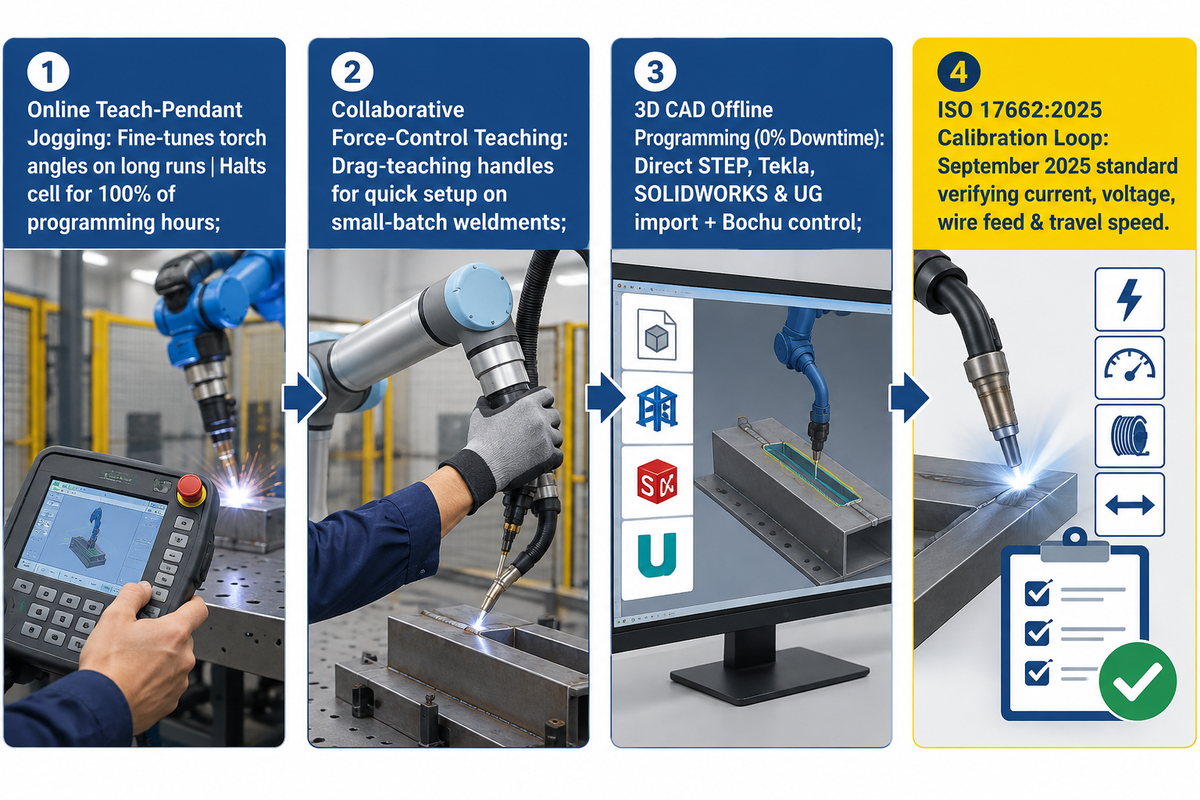
La programmazione offline del robot CAD-to-path crea traiettorie di saldatura senza collisioni su un PC da ufficio con tempi di inattività della cella di produzione pari allo 0%, mentre la programmazione online tramite teach-pendant interrompe l'emissione dell'arco per il 100% delle ore di programmazione. A livello di stazione, la norma ISO 17662:2025 disciplina la calibrazione, la verifica e la validazione in officina delle apparecchiature di controllo del processo di saldatura.
Nelle officine di carpenteria metallica ad alta varietà, l'automazione delle operazioni di saldatura ripetitive viene solitamente ritardata a causa del tempo necessario per allineare manualmente 50 giunzioni di fazzoletti con un sistema di sollevamento a sospensione. Come riportato nella guida di programmazione offline di The Fabricator , oltre la metà dei punti programmati nella saldatura sono movimenti d'aria non di saldatura attorno ai morsetti. Il software di saldatura offline simula una copia cinematica 3D del braccio e del posizionatore, generando percorsi privi di collisioni, mentre in officina vengono eseguite le applicazioni di produzione.
Tre interfacce di programmazione coprono le moderne esigenze di fabbricazione: i pannelli di controllo standard consentono di regolare con precisione gli angoli della torcia su lunghe serie; e i cobot di saldatura collaborativi aggiungono maniglie a controllo di forza per un rapido apprendimento della resistenza su piccoli lotti. Per l'acciaio pesante, i modelli CAD 3D vengono importati direttamente da STEP, Tekla, SOLIDWORKS e UG, e le stazioni a sbalzo integrano un sistema di controllo intelligente Bochu per la generazione del percorso.
Per il controllo qualità delle saldature, la norma ISO 17662:2025 (che sostituirà l'edizione 2016 ritirata a settembre 2025) definisce gli intervalli di calibrazione e verifica per gli strumenti di misura che controllano corrente, tensione, avanzamento del filo e velocità di traslazione. La calibrazione dei display e degli shunt dei controllori secondo la norma ISO 17662:2025 garantisce la ripetibilità dell'apporto termico erogato durante i turni di produzione.
Costo, tempi di consegna e supplementi per le opzioni del controller delle celle di saldatura robotizzate nel 2026
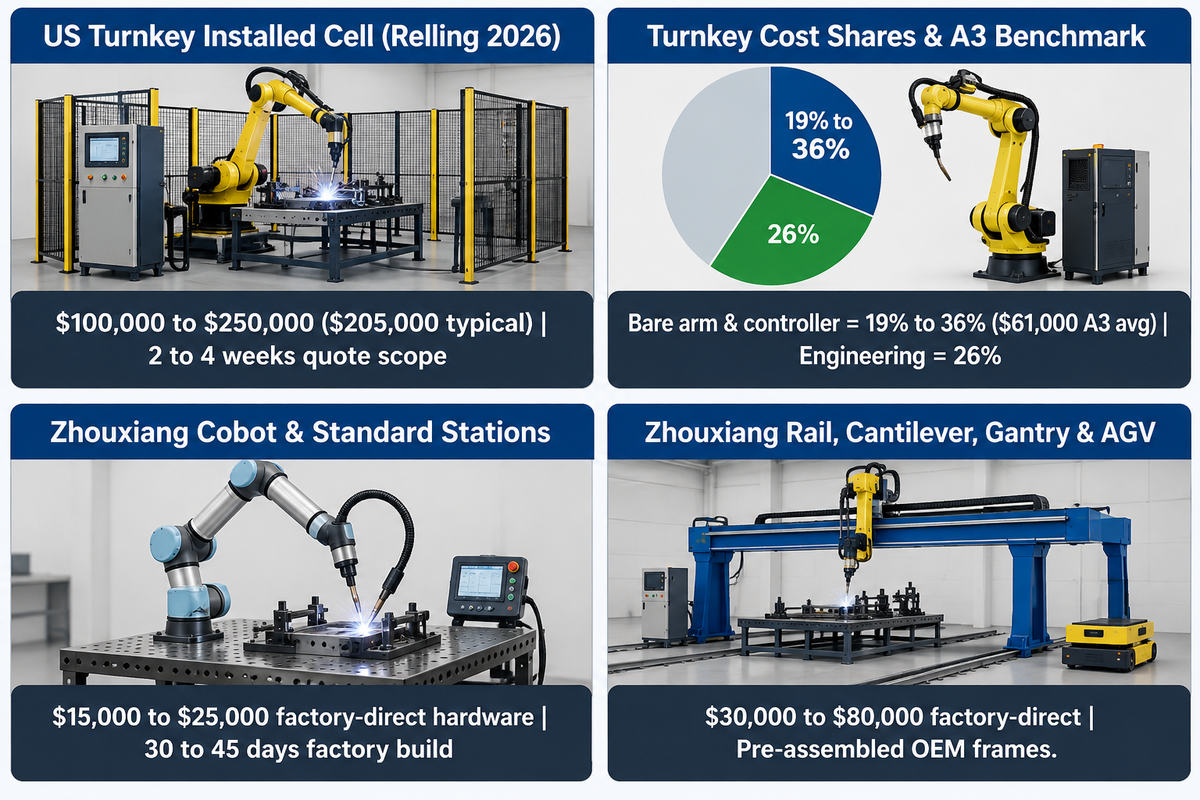
Le opzioni software, l'ambito di calibrazione e la manodopera per l'integrazione determinano i budget delle celle di saldatura nel 2026: un integratore statunitense propone celle di saldatura a robot singolo chiavi in mano installate a prezzi compresi tra 100,000 e 250,000 dollari (205,000 dollari in genere). Le postazioni di lavoro fornite direttamente dalla fabbrica di Wuxi Zhouxiang hanno un costo compreso tra 15,000 e 25,000 dollari per le stazioni cobot o compatte e tra 30,000 e 80,000 dollari per i modelli su rotaia, a sbalzo, a portale o AGV (30-45 giorni di costruzione).
Perché i preventivi "chiavi in mano" per i sistemi che utilizzano manipolatori sono da due a cinque volte superiori al costo del solo manipolatore? Nei piani di Relling Systems per il 2026 negli Stati Uniti, il braccio robotico e il controller rappresentano solo dal 19% al 36% della cella installata. A titolo di confronto, i dati sugli ordini nordamericani di A3 per il 2025 indicano un costo medio di 61,000 dollari per robot. Ingegneria, cablaggio, programmazione e messa in servizio in loco rappresentano il 26% di una tipica cella di saldatura da 205,000 dollari (dal 22% al 33% a seconda del tipo di cella), mentre utensili, sistemi di visione, posizionatori e dispositivi di sicurezza costituiscono la parte restante. Le soluzioni di saldatura standardizzate con fornitura diretta dalla fabbrica prevedono telai preassemblati direttamente dallo stabilimento OEM, lasciando al personale dell'officina il compito di effettuare gli allacciamenti alle utenze locali.
I team che confrontano la produttività della saldatura robotizzata con quella della saldatura manuale devono anche verificare cosa include effettivamente la dicitura "interfaccia di posizionamento". In molti preventivi per i controller, questa si riferisce a un connettore per armadio o a un driver software, anziché a una piattaforma girevole a vite senza fine e a delle barriere di sicurezza. L'aggiunta di una testa servoassistita, di una telecamera laser 3D e di un software a pagamento per la gestione del processo di saldatura rappresenta un investimento significativamente maggiore rispetto a un semplice braccio robotico per la saldatura ad arco. Una stima accurata del ritorno sull'investimento in termini di produttività di saldatura dipende dalla valutazione dei costi reali delle opzioni offerte per la saldatura robotizzata.
Quanto costa una cella di saldatura robotizzata completa con interfaccia di posizionamento?
Valutare i vantaggi della saldatura robotizzata rispetto ai prezzi reali delle opzioni consente di mantenere accurate le previsioni di ritorno sull'investimento in termini di produttività. Una cella di saldatura completa "chiavi in mano" con un singolo robot, comprensiva di protezioni, utensili e integrazione del posizionatore, per il Nord America, ha un costo stimato tra i 100,000 e i 250,000 dollari, con installazione prevista nel 2026 (i preventivi degli integratori richiedono dalle 2 alle 4 settimane per la fase di valutazione). Le postazioni di lavoro modulari fornite direttamente dalla fabbrica di Wuxi Zhouxiang hanno un costo stimato tra i 15,000 e gli 80,000 dollari per pezzo, con tempi di produzione in fabbrica di 30-45 giorni.
Un'interfaccia personalizzata per il posizionatore dell'operatore di un robot di saldatura include solo la spina interna del quadro elettrico o il driver software. I clienti devono comunque acquistare una tavola rotante, un amplificatore servo ausiliario e barriere fotoelettriche per la baia di carico.
Ecosistemi di controllori OEM e specifica delle postazioni di lavoro per la fabbricazione di strutture
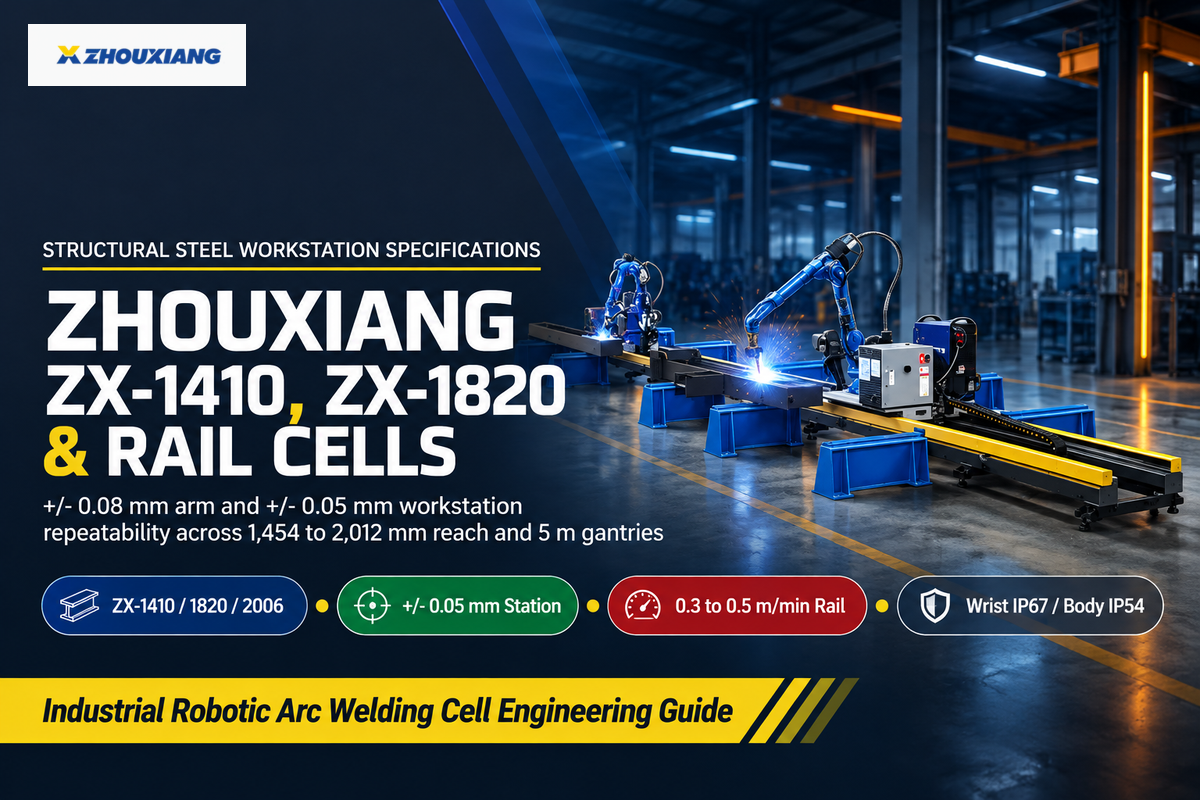
Gli acquirenti si riforniscono di automazione per la saldatura robotizzata da tre livelli di fornitori: OEM globali di robotica (FANUC, Yaskawa, ABB, KUKA), OEM di processi di saldatura (Lincoln Electric, Fronius, Miller) e costruttori di postazioni di lavoro strutturali come Wuxi Zhouxiang. La ripetibilità dei bracci robotici ZX-1410, ZX-1820 e ZX-2006 di Zhouxiang è di +/- 0.08 mm per il braccio e di +/- 0.05 mm per la postazione di lavoro.
Le installazioni robotizzate negli stabilimenti di tutto il mondo continuano ad espandersi nel settore della saldatura e in più ampie applicazioni manifatturiere. Secondo il rapporto World Robotics 2025 della Federazione Internazionale di Robotica (IFR) , nel 2024 sono stati installati 542,000 robot industriali a livello globale in tutti i settori, portando lo stock attivo a 4,664,000 unità (incluse 34,200 nuove unità negli Stati Uniti). Per le comuni applicazioni di saldatura robotizzata in ambito industriale, i produttori di robot a livello mondiale sono leader nelle linee di produzione ad alta velocità per il settore automobilistico. I produttori di robot per processi di saldatura si concentrano su pacchetti di saldatura robotizzata avanzati per la saldatura MIG di leghe sottili e per le applicazioni di saldatura ad arco in ambito aerospaziale.
Gli impianti di carpenteria metallica e di produzione di macchinari pesanti si trovano ad affrontare un problema di spazio maggiore. Le travi da sei a quindici metri superano la portata standard di un robot di 1.4-2.0 metri, a meno che il robot saldatore non si muova su una rotaia a terra, a sbalzo o su un portale aereo. Fondata nel 1991 con oltre 400 dipendenti e certificazioni ISO9001:2008 e CE, Wuxi Zhouxiang produce postazioni di lavoro robotizzate industriali a 6 assi e collaborative per la saldatura di lamiere e travi di grandi dimensioni. La sua gamma a 6 assi comprende i modelli ZX-1410 (carico di 10 kg, portata di 1,454 mm, 170 kg), ZX-1820 (carico di 20 kg, portata di 1,730 mm, 285 kg) e ZX-2006 (carico di 6 kg, portata di 2,012 mm, 291 kg). Ogni braccio è dotato di protezione IP67 per i polsi e IP54 per il corpo, ed è compatibile con stazioni mobili AGV da 50 kVA e 2,500 kg. Per le applicazioni di saldatura ad arco sommerso ad alta deposizione su travi dritte e pesanti, le linee dedicate di assemblaggio di travi a H e saldatura ad arco sommerso superano le celle articolate e le soluzioni di saldatura robotizzata multiasse.
| Modello / Configurazione della cella | Carico utile / Portata / Apertura alare | Ripetibilità e contenimento | Punti salienti del controllo e del rilevamento | Prezzo pubblicato / Ambito di realizzazione |
|---|---|---|---|---|
| Braccio a 6 assi Zhouxiang ZX-1410 | Portata massima 10 kg / Sbraccio 1,454 mm (170 kg) | ± 0.08 mm; Polso IP67 / Corpo IP54 | Manipolatore compatto a 6 assi per celle di saldatura standard | Stazione da 20,000 a 25,000 dollari (30-45 giorni) |
| Braccio a 6 assi Zhouxiang ZX-1820 | Portata massima 20 kg / Sbraccio 1,730 mm (285 kg) | ± 0.08 mm; Polso IP67 / Corpo IP54 | Elevata capacità della torcia per saldatura GMAW tandem/raffreddata ad acqua | Integrazione diretta della postazione di lavoro in fabbrica |
| Braccio esteso Zhouxiang ZX-2006 | Portata massima 6 kg / Sbraccio 2,012 mm (291 kg) | ± 0.08 mm; Polso IP67 / Corpo IP54 | Ingombro esteso di 2 m per telai strutturali di grandi dimensioni | Integrazione diretta della postazione di lavoro in fabbrica |
| Stazione collaborativa di cobot di Zhouxiang | Ingombro ridotto di tavolo/carrello mobile | Ripetibilità della postazione di lavoro di ± 0.05 mm | Apprendimento del controllo della forza di trascinamento + intelligenza artificiale e tracciamento laser | Componenti hardware acquistabili direttamente dal produttore: da 15,000 a 20,000 dollari. |
| Stazione di saldatura standard di Zhouxiang | Configurazione a base fissa a cella singola | Ripetibilità della postazione di lavoro di ± 0.05 mm | Robot a 6 assi + attrezzatura di saldatura + base di fissaggio | Componenti hardware acquistabili direttamente dal produttore: da 20,000 a 25,000 dollari. |
| Postazione di lavoro mobile AGV di Zhouxiang | Unità da 2,500 kg / velocità di percorrenza fino a 2.2 km/h | ± 0.05 mm; potenza nominale 50 kVA | Navigazione autonoma sul pavimento verso strutture saldate di grandi dimensioni | Componenti hardware acquistabili direttamente dal produttore: da 30,000 a 40,000 dollari. |
| Stazione di lavoro Ground-Rail di Zhouxiang | Velocità di percorrenza lineare della rotaia: 0.3–0.5 m/min | ± 0.05 mm; azionamento su rotaia da 4.5 kVA | Importazione di file CAD STEP, Tekla, SOLIDWORKS e UG 3D | Componenti hardware acquistabili direttamente dal produttore: da 30,000 a 80,000 dollari. |
| Stazione a sbalzo/cavalcavia di Zhouxiang | Il portale ha una campata fino a 5 m per travi a cassone/a H. | Ripetibilità della postazione di lavoro di ± 0.05 mm | Controllo Bochu, nuvola di punti 3D, sonda a ultrasuoni e pulitore per torcia | Da 40,000 a 80,000 dollari (a sbalzo) / Da 70,000 a 80,000 dollari (a portale) |
| Cella di saldatura per l'integrazione chiavi in mano tra Stati Uniti ed Europa. | Cella a braccio singolo + apparecchio e recinzione personalizzati | Approvazione ISO 10218-2:2025 / R15.06-2025 | PLC FANUC / ABB / Yaskawa + EtherNet/IP o PROFINET | Da 100,000 a 250,000 dollari, installazione inclusa (205,000 dollari in genere, secondo Relling). |
Prima di emettere un ordine di acquisto, compilate la matrice di interfaccia a sei punti riportata di seguito e allegatela alla vostra richiesta di preventivo. Questo passaggio assegna a un unico team di ingegneri la responsabilità di ogni interazione elettrica e software prima del collaudo di accettazione in fabbrica:
Matrice di piedinatura dell'interfaccia cellulare a 6 punti: copiala nella tua richiesta di offerta per la saldatura robotizzata.
| Parametro | Gamma consigliata | Perché è importante | Come verificare |
|---|---|---|---|
| 1. Scheda di protocollo di alimentazione | 4–8 ms EtherNet/IP, PROFINET, EtherCAT o 24 V + 0–10 V | Previene la mancata corrispondenza dei protocolli RJ45 tra braccio e saldatrice | Corrispondenza tra i file EDS dello scanner/adattatore e la tabella di richiamo del lavoro prima del FAT |
| 2. Circuito di sicurezza funzionale | Doppio canale Cat. 3 PL d; ≤ 250 mm/s capacità di apprendimento manuale | Conforme alle norme ISO 10218-2:2025, ANSI/A3 R15.06-2025 e all'audit EHS dello stabilimento. | Test di iniezione di guasto singolo su interblocco cancello, arresto di emergenza e STO |
| 3. Azionamento e ritorno del posizionatore | Sincronizzazione cinematica del servo da 1 a 4 ms o indice PLC a 4 bit + collettore rotante | Mantiene costante l'apporto di calore in kJ/mm e arresta le correnti parassite del cuscinetto. | Test di rotazione continua del tubo + controllo della resistenza in megohm sul supporto del servomotore |
| 4. Ciclo di feedback del sensore di cucitura | 50–200 V touch + TAST (≥ 3 mm) o laser 3D 4–20 ms | Adatta la fisica del sensore allo spessore della piastra e alla distanza tra le giunzioni | Spostare il pezzo di prova di ± 3 mm sul dispositivo FAT e ispezionare la coscia del filetto |
| 5. CAD / OLP e calibrazione | Importazione STEP / Tekla / SOLIDWORKS + registro ISO 17662:2025 | Elimina i tempi di inattività dei dispositivi di sospensione in officina per la lavorazione di acciaio ad alta varietà. | Importare un campione del cliente per l'assemblaggio STEP e verificare la precisione del misuratore V/A. |
| 6. Involucro, alesatore e messa a terra | Polso IP67 / Corpo IP54; ≤ 100 V OCV; messa a terra a stella | Blocca l'ingresso di schizzi, le interferenze elettromagnetiche HF-GTAW e i guasti OSHA 1910.254 | Ispezionare il ciclo automatico di taglio/alesatura dei fili e il collegamento di terra dedicato. |
Specificare ogni sistema di controllo della saldatura robotizzata su quattro livelli. Abbinare una scheda saldatrice analogica o fieldbus da 4 a 8 ms, arresti di sicurezza PL d a doppio canale (tappo di apprendimento ≤ 250 mm/s), posizionatori servoassistiti o indicizzati e sensori di saldatura con spessore corrispondente.
Configurare una postazione di lavoro robotizzata per la saldatura di strutture in acciaio o lamiere pesanti.
La vostra fabbrica sta valutando l'installazione di sistemi a portale, binari di guida o postazioni di lavoro collaborative per sottogruppi pesanti? Inviate i vostri disegni STEP, Tekla, SOLIDWORKS o UG e i requisiti di interfaccia per l'alimentazione elettrica agli ingegneri di Wuxi Zhouxiang.
Domande frequenti sui sistemi di controllo per la saldatura robotizzata
Qual è la differenza tra un controllore per robot di saldatura e un PLC per celle di lavoro?
Il controllore di movimento del robot di saldatura implementa la cinematica inversa per sei assi, nonché la velocità della torcia e i modelli di oscillazione ogni 1-8 ms. Nel frattempo, un PLC di cella sequenzia da 12 a 32 canali I/O discreti per stazione. Questo PLC di stazione controlla morsetti pneumatici, interruttori di presenza parziale, trasferimenti a navetta, alesatori per ugelli e HMI senza calcolare traiettorie continue del braccio.
Tutti gli alimentatori per la saldatura robotizzata richiedono una scheda di bus di campo Ethernet?
No. La saldatura ad arco con gas a tensione costante, con la velocità di avanzamento del filo e le impostazioni di tensione salvate, funziona senza problemi con i pin di avvio/stato discreti cablati e le due uscite analogiche da 0 a 10 V. I bus di campo Ethernet industriali come EtherNet/IP, PROFINET o EtherCAT diventano necessari per la regolazione sinergica pulsata, il tracciamento del cordone di saldatura attraverso l'arco e la registrazione dei dati di saldatura.
Quali sono le cause di un errore di timeout all'avvio dell'arco in un sistema di controllo per la saldatura robotizzata?
Si verifica un timeout di avvio dell'arco quando il controllore del robot invia il segnale di avvio della saldatura al punto di innesco e, entro 0.5-1.5 secondi, non si riceve alcun feedback di corrente per confermare l'instaurazione dell'arco. Le cause più comuni in officina includono scaglie di laminazione eccessive, morsetti di massa del pezzo in lavorazione sporchi di spruzzi, grovigli di filo di rivestimento, sfere di filo di silice non fissate correttamente o una bombola di gas di protezione vuota.
Perché gli avviamenti TIG ad alta frequenza interferiscono con i sistemi di controllo della saldatura robotizzata?
Il rumore a radiofrequenza generato dagli impulsi GTAW ad alta frequenza può indurre interferenze nei circuiti analogici non schermati e nei loop di massa. L'utilizzo di bus di campo digitali schermati, masse a stella e spinterometri calibrati può prevenire i reset del controller.
In che modo i sistemi di controllo per robot di saldatura collaborativa si differenziano dai sistemi di controllo per robot industriali recintati?
I robot collaborativi utilizzano controllori di coppia con limitazione della forza e maniglie guidate manualmente per addestrare rapidamente il robot alla saldatura collaborativa, mentre i controllori industriali con recinzione azionano servomotori multigruppo ad alta velocità. I quadri industriali sincronizzano posizionatori da diverse tonnellate o binari a portale da 5 m in applicazioni di saldatura pesante su più turni. Secondo la norma ISO 10218-2:2025, entrambi i tipi di controllore richiedono comunque schermatura contro l'abbagliamento dell'arco, aspirazione dei fumi e protezione contro i cavi caldi.
È possibile installare un moderno alimentatore per saldatura su un vecchio sistema di controllo per robot?
Sì. Schede DeviceNet, EtherNet/IP o PROFINET compatibili, oppure una scatola di interfaccia robotica universale discreta e analogica, consentono di collegare le moderne fonti di alimentazione ai controllori robotici più datati.
La norma ISO 17662 certifica che un sistema di controllo per la saldatura robotizzata produce saldature conformi alle normative?
La norma ISO 17662:2025 stabilisce le verifiche di precisione in officina per gli strumenti che controllano la corrente di saldatura, la tensione dell'arco, la velocità di avanzamento del filo e la velocità di traslazione durante i turni. L'accettazione da parte del codice delle saldature finite di acciaio strutturale o a pressione richiede comunque una specifica di procedura di saldatura qualificata, un corretto accoppiamento dei giunti e un esame visivo o non distruttivo post-saldatura secondo il codice di saldatura strutturale vigente.
Riferimenti e fonti
- ANSI/A3 R15.06-2025 (Parti 1, 2 e 3) Requisiti di sicurezza per robot industriali e sistemi robotici (armonizzato con ISO 10218-1:2025 e ISO 10218-2:2025) American National Standards Institute (ANSI)
- Manuale tecnico OSHA (OTM) Sezione IV: Capitolo 4, Sistemi di robot industriali e sicurezza dei sistemi di robot industriali Dipartimento del Lavoro degli Stati Uniti, Amministrazione per la Sicurezza e la Salute sul Lavoro (OSHA)
- 29 CFR § 1910.254 Saldatura e taglio ad arco Dipartimento del Lavoro degli Stati Uniti, Amministrazione per la Sicurezza e la Salute sul Lavoro (OSHA)
- Andare sul sicuro con la saldatura robotizzata: valutazione del rischio della cella di lavoro, interblocchi e dispositivi di protezione. Il fabbricante / Il saldatore (Associazione dei fabbricanti e produttori)
- Un approccio innovativo all'analisi dell'affidabilità dell'operatore del robot di saldatura utilizzando i metodi TESEO e HEART estesi (PMCID: PMC12595067) Istituti Nazionali di Sanità degli Stati Uniti / Biblioteca Nazionale di Medicina
- La prossima evoluzione dell'automazione e dell'ispezione della saldatura (Jeff Noruk) Tendenze di ispezione della American Welding Society (AWS)
- Brevetto statunitense US11623294B2: Metodi e sistemi che utilizzano una torcia intelligente con tracciamento posizionale nella saldatura robotizzata Ufficio brevetti e marchi degli Stati Uniti (USPTO / Google Patents)
- ISO 17662 Saldatura, calibrazione, verifica e validazione delle apparecchiature utilizzate per la saldatura (aggiornamento del ciclo di vita alla norma ISO 17662:2025) Organizzazione internazionale per la standardizzazione (ISO)
- Programmazione offline di robot di saldatura: simulazione, calibrazione e riduzione dei tempi di ciclo. L'Associazione dei Fabbricanti (Fabbricanti e Produttori)
- Rapporto World Robotics 2025 sui robot industriali: domanda globale di robot nelle fabbriche Federazione Internazionale di Robotica (IFR)
Informazioni su questa analisi dell'architettura di controllo
Questa guida raccoglie le regole relative all'interfaccia elettrica, alla sicurezza funzionale, al posizionamento cinematico, al tracciamento della saldatura e alla calibrazione, in conformità con le norme ISO 10218-1/2:2025, ANSI/A3 R15.06-2025, OSHA 29 CFR § 1910.254, OSHA Technical Manual Section IV Chapter 4 e ISO 17662:2025. Inoltre, abbina i costi di integrazione nordamericani del 2026 ai dati di interfaccia robot OEM. Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd. produce robot di saldatura a 6 assi (ZX-1410, ZX-1820, ZX-2006), postazioni di lavoro a rotaia, a sbalzo, a portale, AGV e cobot, posizionatori di saldatura e linee di saldatura a trave a H. Schede opzionali fieldbus specifiche e interfacce PLC per la sicurezza dell'impianto vengono configurate in base all'ordine di progetto. Revisionato dal team tecnico della Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd.









