
Actualizat în noiembrie 2026 · Ghid de inginerie și integrare a celulelor de sudare cu arc robotizat industrial
Un sistem de control al sudării cu robot industrial împarte execuția în timp real pe patru dulapuri hardware în loc de un computer central. Controlerul robotului cu șase axe calculează interpolarea traseului la fiecare 1 până la 8 ms. O sursă de alimentare dedicată pentru sudură reglează tensiunea arcului și curentul de sudură la viteze de invertor de ordinul microsecundelor. Între timp, un PLC de siguranță cu două canale monitorizează porțile celulelor în conformitate cu ISO 10218-2:2025 și ANSI/A3 R15.06-2025 . O a patra acționare rotește piesa de lucru pe poziționere de sudură.
Cei care cumpără pentru prima dată sisteme de automatizare robotică presupun adesea că dulapul brațului acționează direct amperajul, perdelele de lumină și platourile rotative. Practicile inginerești nedisciplinate, cum ar fi utilizarea cablurilor analogice neecranate sau a releelor cu un singur canal, cauzează întârzieri la punerea în funcțiune. Consecvența ridicată a sudării și productivitatea puternică încep prin maparea proprietății semnalului și a pinilor pe fiecare dulap înainte de a comanda echipamentul.
Specificații rapide: Temporizare, interfețe și praguri de siguranță pentru sistemul de control al sudării robotizate
| Patru niveluri de control hardware | Controler de robot cu 6 axe, sursă de alimentare pentru sudură cu invertor, PLC de siguranță cu două canale și PLC cu poziționare/celulă |
| Bugetul de strângere de mână inter-controler | Schimb ciclic de magistrală de câmp de la 4 la 8 ms; timeout de pornire-menținere stabilit prin arc electric de la 0.5 la 1.5 s |
| Niveluri de interfață sursă de alimentare | Canale de tensiune discrete + analogice de 24 V cablate fix vs. EtherNet/IP, PROFINET, EtherCAT sau magistrală de sudură OEM |
| Limitator de viteză manual cu pandantiv de învățare | ≤ 250 mm/s (10 in./s) cu comutator de activare cu 3 poziții (OSHA OTM Secțiunea IV Cap. 4 și ISO 10218-1:2025) |
| Reguli electrice și de calibrare a arcului | ≤ 100 V condensator automat cu circuit deschis și revenire prin lipire (OSHA 29 CFR 1910.254); calibrare conform ISO 17662:2025 |
| Bugetul și ferestrele de construire a celulelor pentru 2026 | Stații de lucru directe din fabrică între 15,000 și 80,000 de dolari (30 până la 45 de zile, Zhouxiang) față de celule la cheie în SUA, între 100,000 și 250,000 de dolari (Relling 2026) |
Ce este un sistem de control al sudării robotizate? Proprietatea semnalului cu 4 subsisteme
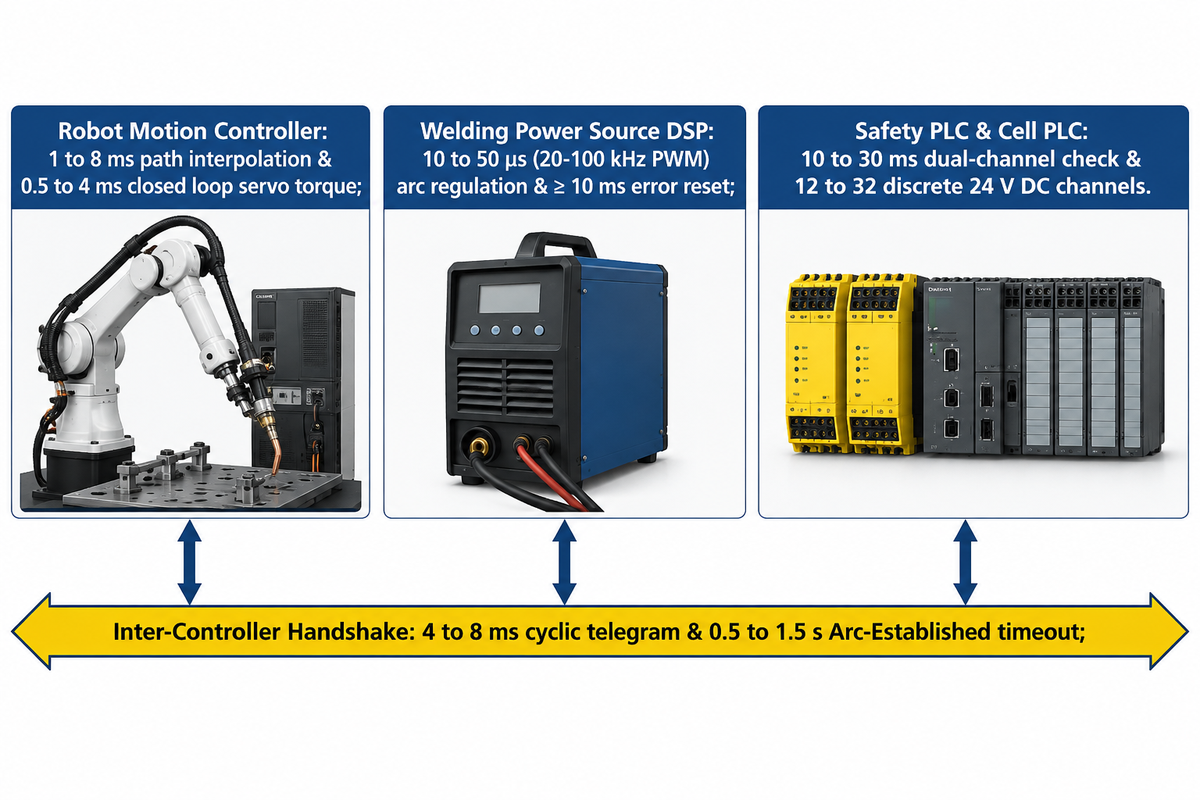
Un sistem robotizat de sudare împarte execuția în patru domenii de control: reglarea arcului cu invertor în microsecunde, bucle de interpolare a traseului robotului și poziționerului coordonat de la 1 ms, verificări pe două canale cu PLC de siguranță de la 10 la 30 ms și secvențe auxiliare cu celulă-PLC de la 50 la 250 ms. Strângerile de mână între controlere au loc într-un interval de 4 până la 8 ms, iar un timeout este setat la 0.5 până la 1.5 secunde pentru a declara arcul stabilit.
Luați în considerare o celulă de sudură robotizată mai degrabă ca o echipă chirurgicală decât ca un singur chirurg. Controlerul robotului direcționează torța de sudură de-a lungul unei traiectorii de sudură tridimensionale. Între timp, invertorul, acționând ca o sursă de alimentare, permite transferul picăturilor de metal mai rapid decât poate reacționa cea mai rapidă articulație mecanică a brațului. Conform Manualului Tehnic OSHA Secțiunea IV, Capitolul 4 , sistemele de control industrial leagă manipulatorul, panoul de învățare, efectorul final și echipamentele periferice. Intrările live nesincronizate de la controlerele periferice pot duce la mișcare neprevăzută a robotului atunci când proprietatea semnalului este neclară.
Toate trecerile automate de sudare trec printr-o strângere de mână în șase pași pentru a controla secvența de sudare. În primul rând, brațul parchează vârful sârmei în punctul de pornire și declanșează pre-fluxul de gaz timp de 0.2 până la 0.5 s. În al doilea pas, controlerul de sudură activează ieșirea de pornire, menținând brațul nemișcat. În al treilea rând, sudorul aprinde arcul și returnează bitul de stare Arc stabilit. Lipsa confirmării, dincolo de 0.5 până la 1.5 s, provoacă o eroare de pornire a arcului și întrerupe procesul. În al patrulea rând, brațul accelerează la viteza de sudare programată de-a lungul îmbinării. În al cincilea pas, la capătul îmbinării, controlerul execută umplerea craterului pentru a atenua fisurile prin contracție. În al șaselea rând, invertorul emite un impuls de ardere inversă de milisecunde și o verificare a lipirii sârmei înainte ca torța să se retragă într-o stație de alezare.
Când își configurează primul robot de sudură, clienții omit de obicei cablajul stației auxiliare din schemele lor electrice. Clemele pneumatice de fixare, senzorii de proximitate cu prezență parțială, clapetele de extracție a fumului și alezoarele de duze necesită 12 până la 32 de canale discrete de 24 V CC. Descărcarea acestor sarcini către un PLC compact cu celulă permite procesorului robotului să se concentreze pe sincronizarea traseului.
Ce tip de sistem de control este utilizat pentru a controla procesul de sudare robotizată?
Sudarea robotizată industrială constă dintr-un sistem de control distribuit ierarhic, în buclă închisă. Acesta integrează un controler de mișcare servo cu șase axe, un regulator de sursă de alimentare cu invertor de înaltă frecvență și un PLC de siguranță cu două canale. Buclele de mișcare sunt actualizate în milisecunde, iar buclele de curent ale invertorului sunt comutate în microsecunde.
Un sistem de control distribuit este utilizat pentru a aborda multe tipuri de sudare și o gamă largă de procese de sudare. Aceeași ierarhie de controlere este utilizată pentru sudarea cu arc metalic, sudarea TIG, sudarea cu plasmă, tăierea robotizată cu plasmă, sudarea prin rezistență și sudarea prin puncte și cu laser. Într-o celulă de sudură cu laser sau de sudură cu fascicul, un laser cu fibră înlocuiește invertorul cu arc, păstrând în același timp aceeași sincronizare a mișcării de 4 până la 8 ms.
| Cluster de semnale | Cabinetul de origine | Hardware de recepție | Mediu de semnal tipic | Ciclu / Fereastră de expirare |
|---|---|---|---|---|
| 1. Servomotor cu 6 axe și encoder | Controler de mișcare robot | Amplificatoare și encodere servo Arm AC | Magistrală servo proprietară de mare viteză | Buclă închisă de la 0.5 la 4 ms |
| 2. Pornire sudură și comandă lucrare / punct de referință | Controler de mișcare robot | Interfața sursei de alimentare pentru sudură | 24 V CC + 0–10 V analogic sau magistrală de câmp | Telegramă ciclică de 4 până la 8 ms |
| 3. Arcul stabilit și starea curentului principal | Sursa de energie de sudare | Controler de mișcare robot | Intrare digitală de 24 V sau bit Fieldbus | Poartă de menținere a mișcării de 0.5 până la 1.5 s |
| 4. Forma de undă PWM a invertorului și alimentarea sârmei | Sursă de alimentare pentru sudură DSP | Punte IGBT și alimentator de sârmă cu 4 role | Bus invertor intern / LocalNet | 10 până la 50 μs (20–100 kHz PWM) |
| 5. Resetare eroare sursă și verificare fir electromagnetic | Controler de mișcare robot | Sursa de energie de sudare | Impuls de 24 V sau bit de resetare Fieldbus | Impuls de resetare ≥ 10 ms (specificații Fronius) |
| 6. Oprire de urgență, interblocare poartă și barieră luminoasă | PLC de siguranță / Releu de siguranță | Contactor de siguranță pentru robot STO și sudură | OSSD de 24 V cu două canale sau CIP/PROFIsafe | Verificare pe două canale de la 10 la 30 ms |
| 7. Axe coordonate ale poziționerelor 7/8 | Rezolvator de grupuri multiple de roboți | Servomotor auxiliar și angrenaj | magistrală servo OEM / CIP Motion / EtherCAT | Sincronizare cinematică de la 1 la 4 ms |
| 8. Vector de decalaj pentru urmărirea cusăturii | Cameră laser 2D/3D sau placă TAST | Registrul de corecție a traiectoriei robotului | Ethernet industrial / Ethernet senzor | Schimbare de cale în timp real de la 4 la 20 ms |
| 9. Alezor cu torță, tăietor de sârmă și cleme | PLC de celulă (sau I/O auxiliară pentru robot) | Electrovalve și stație de alezare | I/O discrete de 24 V CC cu alimentare/sprijin | Secvență de stații de la 50 la 250 ms |
Interfețe sursă de alimentare pentru sudură: magistrală de câmp analogică vs. digitală 0–10V cablată
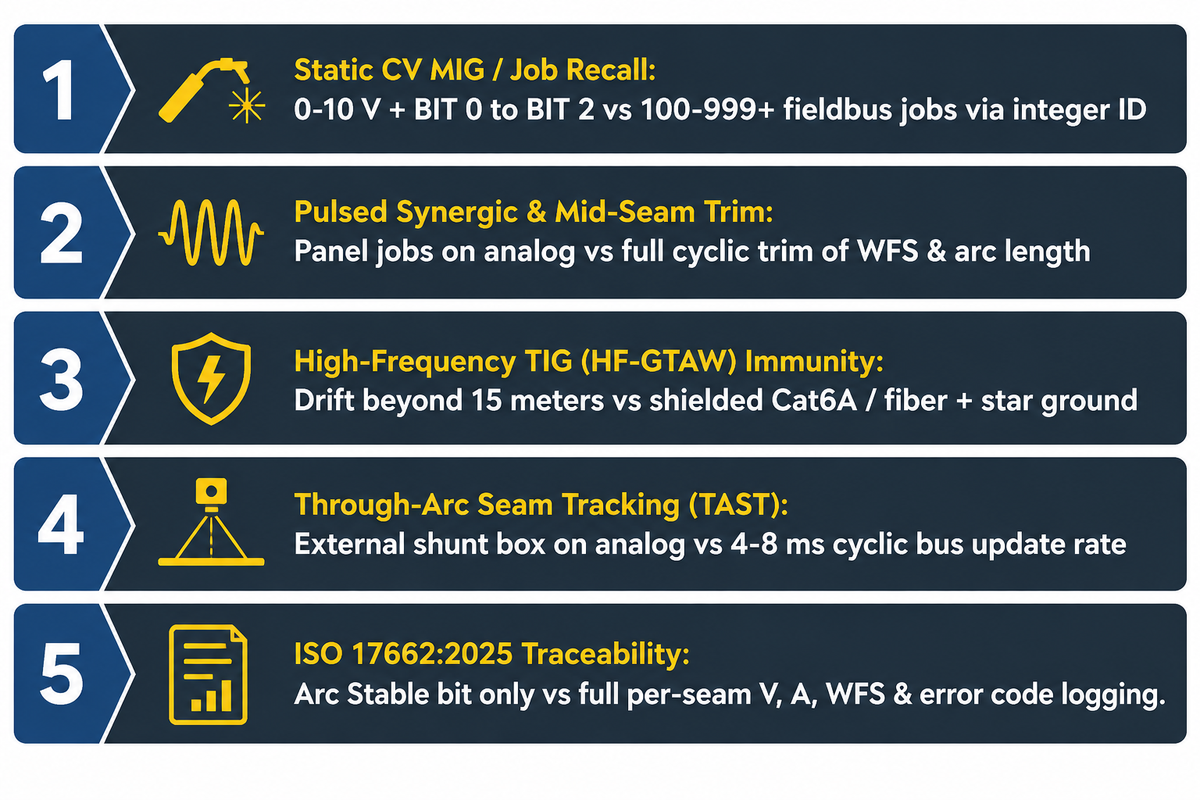
Pentru funcțiile de bază, conectați intrări discrete de 24 V și ieșiri analogice de la 0 la 10 V pentru valori de referință MIG la tensiune constantă și reapelare binară a comenzilor. Alegeți în schimb o magistrală de câmp digitală de 4 la 8 ms pentru sudură avansată, cu programe sinergice pulsate de la 100 la peste 999, urmărire în timp real a cusăturii prin arc și înregistrare a datelor de sudură per cusătură.
Este un mit des întâlnit în atelier că interfețele analogice cablate pot rula doar un singur program static. Cu toate acestea, manualele hardware principale ale producătorilor de echipamente originale infirmă acest mit. Documentația interfețelor Fronius ROB 4000 și ROB 5000 infirmă acest mit: ROB 4000 de bază trimite comenzi analogice de curent de sudură de la 0 la 10 V, păstrând în același timp selecția modului pe panoul aparatului de sudură. ROB 5000 are funcții suplimentare, cum ar fi biți binari discreți (BIT 0 la BIT 2) și reapelarea modului Job declanșată de robot. De asemenea, dispune de detectare tactilă, feedback activ al procesului și un impuls de resetare a erorii sursei de 10 ms fără cablare Ethernet.
În procesele cu toleranțe strânse, cum ar fi tăierea sinergică pulsată și urmărirea cusăturilor, magistralele de câmp digitale sunt esențiale. Legăturile magistralelor de câmp digitale acceptă, de asemenea, jurnale automate de calitate a sudurii. Inginerii care auditează ferestrele parametrilor de sudură robotizată și trasabilitatea punctelor de referință citesc tensiunea, curentul și viteza de alimentare a sârmei reale prin cuvinte ciclice ale magistralei. Fabricile nord-americane utilizează predominant EtherNet/IP sau DeviceNet. Fabricile europene utilizează predominant PROFINET sau EtherCAT. Magistralele de sudură OEM, cum ar fi ArcLink XT, încarcă meniurile direct pe panoul de comandă al robotului.
Cablurile lungi și pornirile arcului de înaltă frecvență creează o a doua linie de demarcație. Dincolo de 15 metri de cabluri gantry, conductoarele analogice de joasă tensiune încep să sufere căderi de rezistență și creează inegalități în viteza de alimentare a sârmei. Pornirile arcului de înaltă frecvență AC GTAW radiază zgomot de radiofrecvență în cablurile analogice neprotejate. Această interferență poate distruge plăcile de controler în stare solidă fără împământare în stea, eclatoare calibrate și linii de magistrală de câmp ecranate. Mufele RJ-45 potrivite de pe un braț robotic și de pe o mașină de sudură blochează în continuare comunicarea atunci când protocoalele diferă. Un adaptor PROFINET nu poate comunica cu un scaner EtherNet/IP, decât dacă se utilizează un gateway sau o placă opțională.
| Cerința semnalului de proces | 24 V discret + 0–10 V analogic | Magistrală de câmp standard (EtherNet/IP, PROFINET, DeviceNet) | Magistrală nativă pentru sudori OEM (de exemplu, ArcLink XT) |
|---|---|---|---|
| 1. CV static MIG / Rechemare de bază a postului | Suficient (valori de referință 0–10 V + biți binari Job) | Acceptate (100–999+ joburi stocate prin ID întreg) | Suportat cu grafică completă în formă de undă cu pandantiv |
| 2. Pulsat sinergică și tăiere la mijlocul cusăturii | Limitat la lucrări de panou de sudură salvate în prealabil | Ajustare ciclică completă a WFS, lungimii arcului și inductanței | Comutare în timp real a formei de undă și a modului puls |
| 3. Imunitate la sudarea TIG de înaltă frecvență (HF-GTAW) | Risc ridicat de deviație EMI pe cabluri neecranate de 0–10 V | Imunitate ridicată cu ecranare Cat6A / fibră + împământare în stea | Ansamblu de cablu ecranat proiectat + transceiver izolat |
| 4. Urmărirea cusăturii prin arc (TAST) | Necesită o cutie externă pentru senzorul de curent shunt | Rată de actualizare ciclică a magistralei acceptată în limita a 4–8 ms | Bucla de feedback deterministă nativă de curent arc |
| 5. ISO 17662:2025 / Trasabilitatea datelor de sudură | Bitul Arc Stabil Pass/Fail este valabil doar fără înregistrator extern | Înregistrează codurile reale de V, A, WFS, erori de gaz și coduri de eroare per cusătură | Monitorizare completă a producției și înregistrare a scorurilor de sudură |
Arhitectura PLC-urilor de siguranță și interblocări ale celulelor conform ISO 10218-2
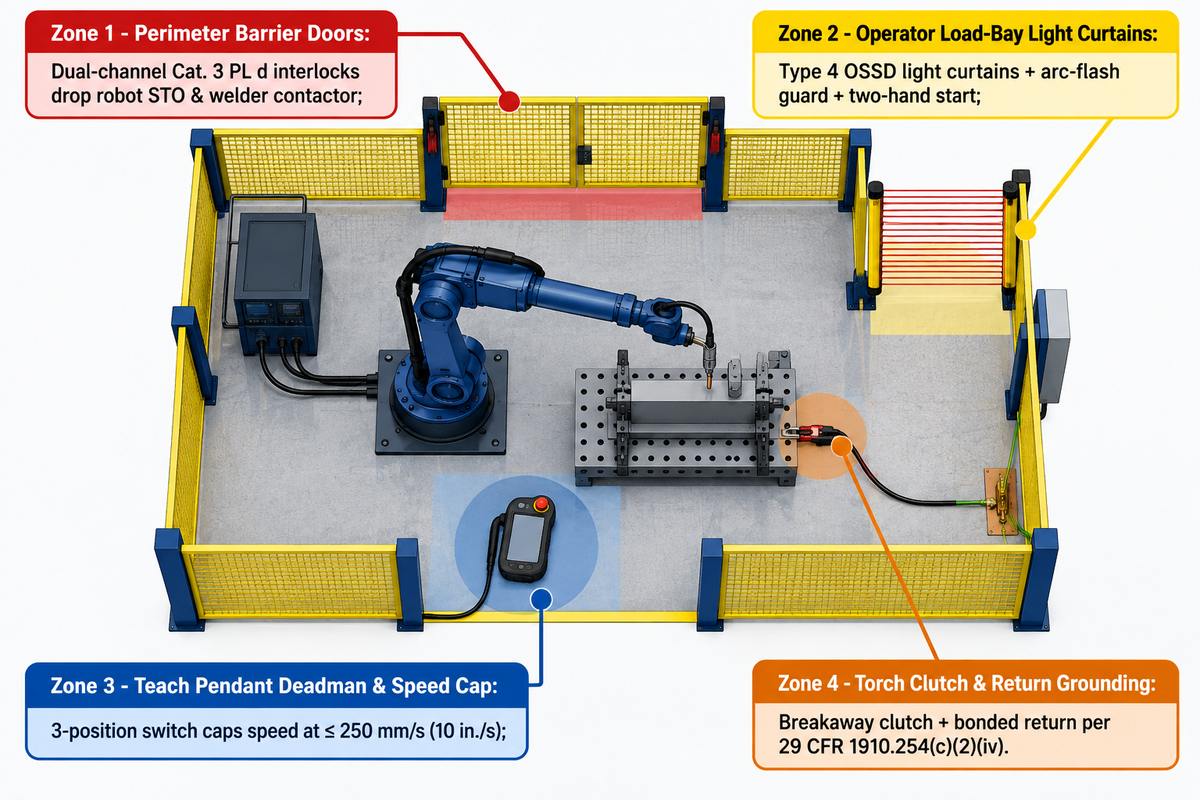
Conform standardelor ISO 10218-1/2:2025 și ANSI/A3 R15.06-2025, celulele de sudură robotizate necesită circuite de siguranță cu două canale (ISO 13849-1 Categoria 3, PL d) și o limită de viteză de învățare manuală de 250 mm/s (10 in./s) sau mai puțin. Echipamentele de sudură defecte trebuie, de asemenea, blocate imediat conform OSHA 29 CFR 1910.254(d)(9) . Ieșirile PLC standard nu se califică niciodată pentru opriri de siguranță.
„Din acest motiv, vitezele roboților ar trebui setate la o viteză redusă de 250 mm/secundă sau mai puțin, în orice parte a aplicației în timpul procesului de învățare, pentru a reduce probabilitatea de contact și a minimiza potențialul de rănire.”
De ce inginerii de siguranță a instalațiilor resping logica standard a PLC-urilor la porțile perimetrale? Un contact de releu sudat sau un tranzistor scurtcircuitat în interiorul unui PLC standard anulează silențios circuitul de oprire. PLC-urile de siguranță (care rulează CIP Safety, PROFIsafe sau FailSafe peste EtherCAT) verifică încrucișat două canale redundante folosind semnale de test pulsate. Așa cum este descris în ghidul de protecție a sudării robotizate The Fabricator , poarta interblochează firul direct prin contactoarele de siguranță. Deschiderea ușii unei celule în timpul lucrărilor de sudură întrerupe alimentarea atât a servomotoarelor brațului, cât și a contactoarelor de putere pentru sudură.
Două descoperiri privind siguranța din 2025 remodelează noile instalații de sudură robotizată. Publicat în octombrie 2025, standardul ANSI/A3 R15.06-2025, cu 403 de pagini, aliniază regulile SUA cu ISO 10218-1:2025 și ISO 10218-2:2025. Acesta reglementează aplicațiile colaborative, în loc să trateze orice braț de cobot ca fiind automat sigur în jurul firului cald și al arcului electric. Între timp, un studiu de fiabilitate evaluat de colegi, publicat în NIH PubMed Central (PMCID: PMC12595067), a măsurat ratele de eroare ale operatorilor la stațiile de sudură robotizată. Designul HMI deficitar și documentația slabă au crescut probabilitățile de eroare de la 13%–23% la 28%–46%, confirmând că instruirea singură nu poate înlocui interblocările hardware.
Lista de verificare a interblocării celulei de sudură în 4 zone
- Zona 1 — Uși cu barieră perimetrală: Conectați fiecare poartă de întreținere cu comutatoare de interblocare cu două canale pentru a deconecta robotul în modul Safe Torque Off (STO) și alimentarea contactorului sudurii. Folosiți o blocare a protecției dacă timpul de rotire în inerție este mai mare decât raza de acțiune a operatorului.
- Zona 2 – Cortine luminoase pentru zona de încărcare a operatorului: Protejați stațiile de încărcare cu platan rotativ și cu microunde folosind perdele luminoase OSSD de tip 4 și protecție la arc electric și folosiți un buton de pornire cu două mâini.
- Zona 3 – Panou de programare cu senzor de siguranță și limitator de viteză: Folosiți un comutator cu trei poziții pentru a limita viteza sistemului de mișcare la 250 mm/s sau mai puțin. Zona 3, comutator de tip „deadman” și limitare a vitezei la butonul de programare: Aplicați punctul unic de control OSHA în timpul programării manuale, astfel încât PLC-urile externe să nu poată declanșa mișcarea.
- Zona 4 – Împământare cu ambreiajul torței și retur: Folosiți un ambreiaj de detașare a torței pentru a opri servomotorul la impact. Conform 29 CFR 1910.254(c)(2)(iv), legați căile de retur ale dispozitivului de fixare fără a utiliza lanțuri de palan și blocați cablurile deteriorate conform 1910.254(d)(9)(i).
Controlul poziționerului: Axe cinematice coordonate vs. tabele indexate PLC
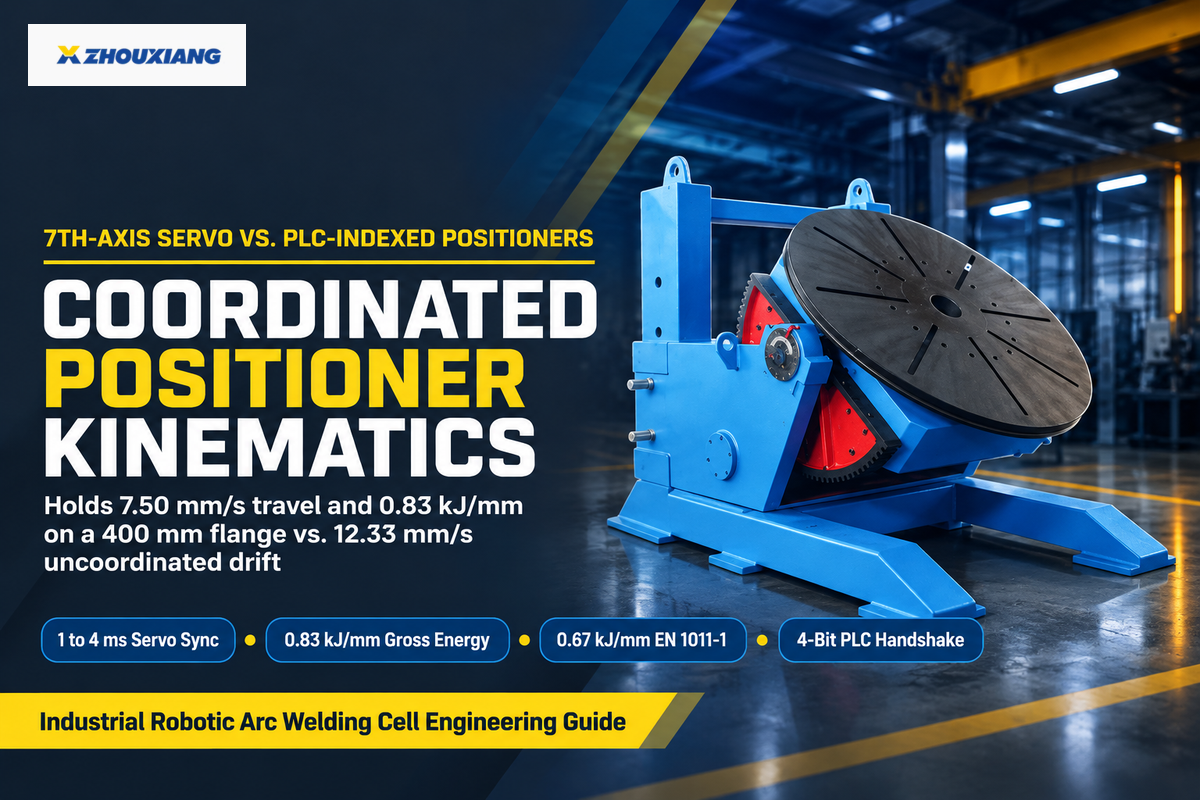
Un poziționer cu axă externă coordonată funcționează în interiorul solverului cinematic al controlerului robotului pentru a menține o viteză de suprafață de 7.50 mm/s (0.45 m/min) pe o flanșă rotativă de 400 mm. Această viteză menține o energie brută a arcului de 0.83 kJ/mm (0.67 kJ/mm EN 1011-1 aport de căldură), în timp ce rotația necompensată atinge 12.33 mm/s și scade energia arcului la 0.51 kJ/mm (0.40 kJ/mm net).
- Acționat de servoamplificatoare OEM corespunzătoare în interiorul dulapului controlerului robotului
- Solverul cinematic menține constantă viteza relativă a torței față de suprafață în timpul rotației
- Menține baia de sudură topită într-o poziție plană 1G, cu mâna în jos, pe țevi și recipiente
- Necesită software plătit pentru mișcare multi-grup și cadre calibrate pentru lider-următor
- Acționat de un acționare vectorială CA independentă prin intermediul intrărilor/ieșirilor PLC discrete
- Se rotește doar când torța de sudură se află într-o poziție de blocare sigură la punctul de pornire
- Schimbează 4 biți de handshake discreți: Ștergere Acasă, Index, În Poziție, Frână Blocată
- Economisește costurile de licențiere a servomotoarelor OEM pentru corpurile de fixare plate cu mai multe fețe
Cumpărătorii achiziționează adesea o placă rotativă motorizată independentă, așteptându-se ca orice braț robotic cu șase axe să sudeze continuu în timp ce platanul se rotește. Două controlere separate, conectate printr-un releu, nu pot sincroniza viteza suprafeței 3D pe razele schimbătoare. Exemplu: Intrările presupuse sunt o flanșă de țeavă cu diametrul exterior de 400 mm care se rotește la 0.35 rpm sub 240 A și 26 V GMAW (factor termic de 0.8 conform EN 1011-1). Viteza suprafeței piesei este egală cu π × 400 mm × 0.35 rpm ÷ 60 = 7.33 mm/s (0.44 m/min). Sub cinematica coordonată pe axa a 7-a, solverul scade acel vector de 7.33 mm/s, astfel încât deplasarea netă rămâne la 7.50 mm/s. Energia brută a arcului se menține la 26 V × 240 A ÷ (1,000 × 7.50 mm/s) = 0.83 kJ/mm, rezultând un aport termic net de 0.67 kJ/mm conform EN 1011-1. Deplasarea unui unghi necoordonat al torței în poziție de contrarotație la o setare de deplasare a torței de 5.00 mm/s crește viteza combinată a suprafeței la 12.33 mm/s și reduce energia brută la 0.51 kJ/mm (0.40 kJ/mm net).
Izolarea curentului de retur este la fel de importantă pentru poziționerele de sudură rotative și înclinabile . Sursele de alimentare moderne cu invertoare rulează bucle de feedback de tensiune sensibile care se defectează atunci când rezistența la masă rotativă crește brusc. Integratorii montează inele glisante rotative din alamă sau grafit acționate cu arc alături de izolația dielectrică între servomotorul, cutia de viteze melcată și platan, astfel încât curentul vagabond să nu atingă niciodată lagărele. Pe grinzile structurale de 6 până la 15 m, poziționerele de sudură pentru capătul frontal și capătul posterior al grinzilor lungi sincronizează rotația la ambele capete pentru a opri răsucirea prin torsiune.
Când ar trebui să alegeți o axă externă coordonată în locul unui poziționer indexat de PLC?
O axă servo continuă poate fi utilizată pentru sudarea unei îmbinări atunci când o îmbinare circumferențială a unei țevi sau un vas cu o racordare continuă trebuie să se rotească pentru a menține o baie de sudură plană 1G. Alegeți un poziționer indexat PLC atunci când îmbinările drepte sunt sudate staționar după o indexare de 90 de grade sau 180 de grade.
Suporturile structurale plate, cadrele de remorcă și subansamblurile dreptunghiulare necesită rareori servomotoare auxiliare OEM plătite și cinematică multi-grup. O blocare pneumatică cu știft poate fi utilizată pentru a crea poziții indexate repetabile, iar un comutator de limită în poziție poate oferi feedback unui PLC, care poate controla un sistem de poziționare a sudurii.
Bucle de urmărire a cusăturilor și control adaptiv: senzor tactil, prin arc și vedere laser
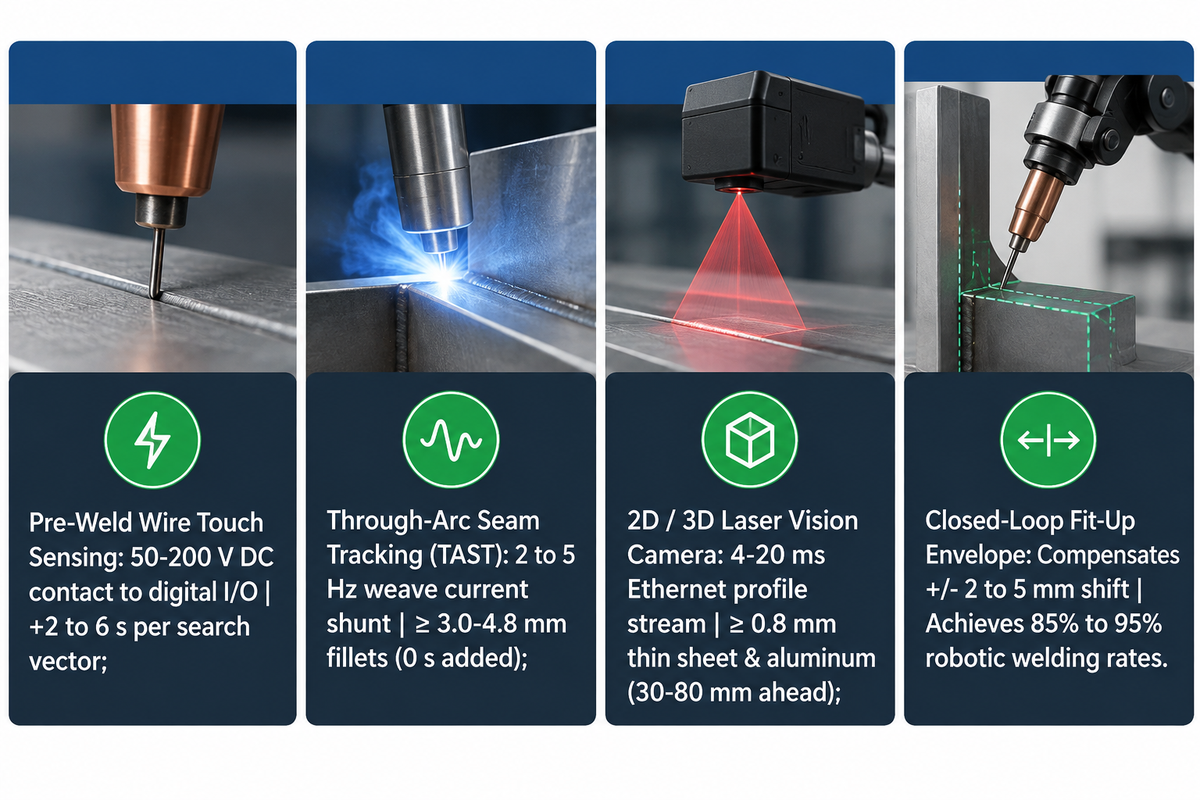
Roboții industriali de sudură cu arc pot corecta deplasările îmbinărilor folosind trei bucle de feedback. Prima este un senzor tactil de curent continuu care caută o îmbinare de la 50 la 200 V și durează între 2 și 6 secunde per căutare. Urmărirea în timp real a îmbinării prin arc ghidează fileturile de 3 până la 4.8 mm și mai groase, în timp ce camerele laser 3D urmăresc tabla subțire și aluminiul.
„Înainte de sudare, sistemele de viziune permit găsirea și localizarea îmbinării, eliminând programarea manuală consumatoare de timp. În timpul sudării, urmărirea în timp real a îmbinării permite roboților să compenseze variațiile îmbinării și să mențină poziția optimă a sârmei. După sudare, aceiași senzori inspectează cordonul de sudură finit, măsurând dimensiunea, forma, locația și defectele.”
Fiecare metodă de detectare intră în controler printr-un canal hardware diferit. Detectarea tactilă a sârmei sau a duzei utilizează o tensiune de căutare continuă de curent scăzut de la aparatul de sudură sau de la modulul tactil. Brațul se mișcă până când sârma tăiată atinge oțelul și stochează un offset de pornire 3D. Urmărirea cusăturii prin arc (TAST) funcționează sub tensiune în timpul țeserii la 2 până la 5 Hz. Controlerul măsoară curentul pe pereții canelurii din stânga și din dreapta. Poziția liniei centrale este ajustată pentru a uniformiza proeminența. O arhitectură cu buclă închisă, cum ar fi cea din brevetul USPTO US11623294B2 , utilizează senzori de poziție absolută a vârfului torței și senzori de poziție relativă a articulației pentru a ajusta traiectoria robotului.
Potrivirea fizicii senzorilor cu geometria îmbinării previne întreruperile de urmărire în viziunea laser și în urmărirea cusăturii prin arc pentru roboții de sudură . Crusta de laminare și bilele de sârmă de silice neclipsate previn contactul tactil în curent continuu, care este restabilit numai dacă un tăietor automat de sârmă taie vârful la fiecare ciclu. Deoarece TAST măsoară modificările curentului pe peretele lateral, acesta pierde fixarea pe table mai mici de 3 mm, îmbinări cap la cap strânse și aluminiu. Aceste îmbinări sunt rezolvate folosind lasere de viziune artificială 3D, care sunt călite și montate cu 30-80 mm înaintea arcului. Celulele ghidate vizual, proiectate corespunzător, ating rate de sudare robotizată de 85% până la 95%, cu condiția ca echipele să efectueze verificări de rutină ale indicatorului TCP pentru a detecta deviația treptată a gâtului sau a vârfului.
Poate un sistem de control al sudării robotizate să compenseze variația ajustării piesei?
Da. Senzorul tactil asociat cu TAST sau vederea laser 3D compensează pentru +/- 2 până la 5 mm de deplasare a poziției articulației și creșterea moderată a spațiului dintre rădăcini prin schimbarea traiectoriei și adaptarea lățimii țesăturii. Senzorii nu pot remedia prinderile slăbite și golurile excesive tăiate prin flacără.
Îndrumările tehnice ale Institutului de Sudură (TWI) precizează că celulele automate necesită pregătire repetabilă a marginilor și dispozitive de prindere rigide. Dacă golurile dintre gușeu depășesc deschiderea calificată a rădăcinii sudurii, alimentarea adaptivă a sârmei nu poate preveni arderea fără un control al ajustării în amonte.
| Metoda de detectare | Calea de feedback a controlerului | Geometrie minimă a peretelui / îmbinării | Impactul asupra timpului de ciclu | Limitarea magazinului principal |
|---|---|---|---|---|
| Detecție tactilă a sârmei / duzei pre-sudură | Intrare contact 50–200 V CC către I/O digitală a robotului | Suprapunere, racordare în T sau canelură cu pereți de oțel curați | +2 până la 6 s per vector de căutare înainte de începerea arcului | Blocat de crustă de laminare sau bilă de sârmă neclipsată; urmărire zero la mijlocul sudurii |
| Urmărirea cusăturii prin arc (TAST) | Cuvânt ciclic de curent de arc în timp real sau cuvânt shunt de magistrală de câmp | Filete de oțel ≥ 3.0–4.8 mm și caneluri în V cu țesătură | 0 s adăugată pre-sudură; pistele sunt în direct în timpul țeserii | Își pierde fixarea pe table subțiri de 3 mm, îmbinări pătrate cap la cap sau borduri de șanț |
| Triangulație laser 2D / 3D | Flux de profil Ethernet de mare viteză (decalaj 4–20 ms) | Tablă subțire (≥ 0.8 mm), cu suprapunere, cu fileu și aluminiu | Menținere pre-sudură de 0 s cu urmărire anticipată | Carcasa camerei limitează accesul la colțurile înguste; necesită îngrijire cu lentila cu lamă de aer |
Interfețe de programare și trasabilitatea sudurilor: Panou de comandă, Lead-Through și CAD offline
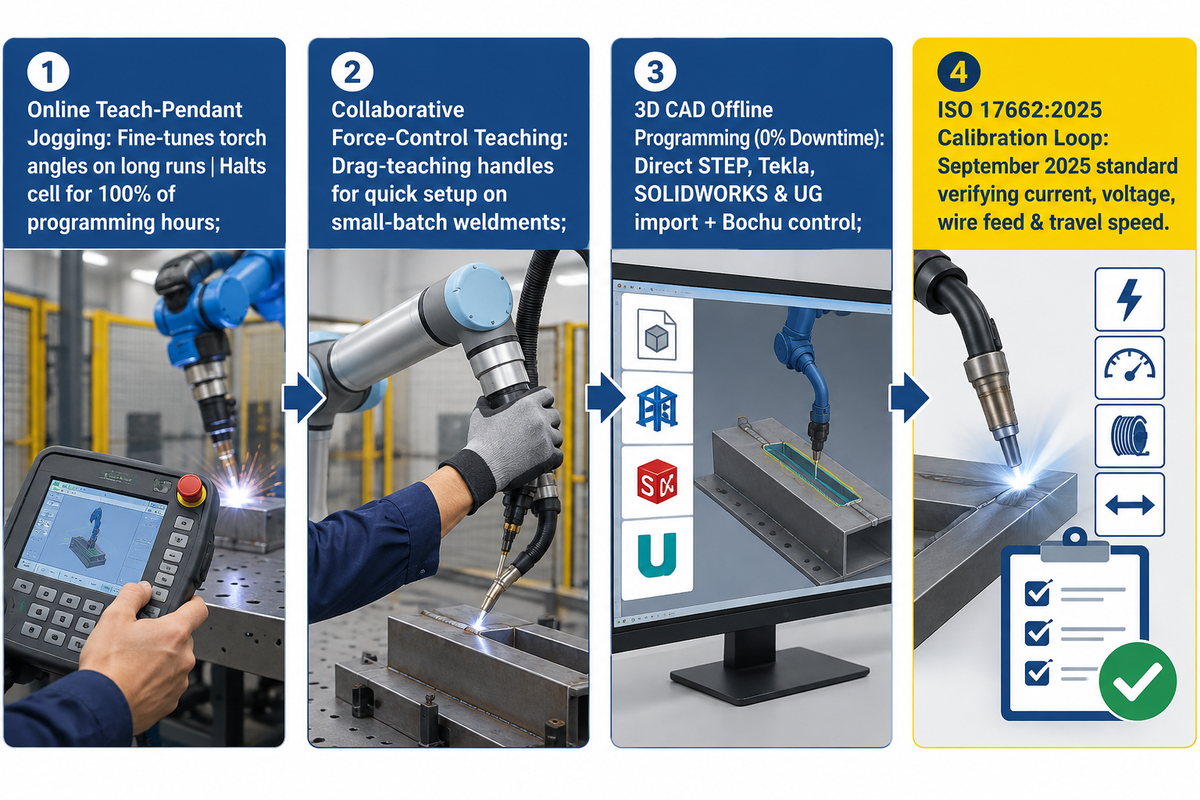
Programarea offline a roboților CAD-to-path construiește traiectorii de sudură fără coliziuni pe un PC de birou cu 0% timp de nefuncționare a celulei de producție, în timp ce mișcarea rapidă a dispozitivului de învățare online oprește ieșirea arcului timp de 100% din orele de programare. La nivel de stație, ISO 17662:2025 reglementează calibrarea, verificarea și validarea în atelier a echipamentelor de control al procesului de sudare.
Atelierele de structuri metalice cu o gamă largă de materiale întârzie de obicei automatizarea sarcinilor repetitive de sudare din cauza timpului necesar pentru a avansa 50 de cusături de gușeu prin mișcarea pandantivă. După cum se arată în ghidul de inginerie pentru programare offline al The Fabricator , mai mult de jumătate din punctele programate în sudare sunt mișcări de aer care nu sunt legate de sudură în jurul clemelor. Software-ul de sudare offline simulează o copie cinematică 3D a brațului și a poziționerului, generând traiectorii fără coliziuni, în timp ce atelierul rulează aplicații de producție.
Trei interfețe de programare acoperă nevoile moderne ale fabricației: pandantivele standard reglează fin unghiurile torței pe serii lungi; iar roboții colaborativi de sudură adaugă mânere controlate de forță pentru o învățare rapidă a rezistenței la tragere pe loturi mici. Pentru oțelul greu, modelele CAD 3D sunt importate direct din STEP, Tekla, SOLIDWORKS și UG, iar stațiile în consolă integrează un sistem inteligent de control Bochu pentru generarea traseelor.
Pentru controlul calității sudurilor, standardul ISO 17662:2025 (care înlocuiește ediția retrasă din 2016 în septembrie 2025) stabilește intervale de calibrare și verificare pentru contoarele care controlează curentul, tensiunea, alimentarea sârmei și viteza de deplasare. Calibrarea afișajelor și a șunturilor controlerului conform standardului ISO 17662:2025 menține repetabil aportul de căldură livrat pe parcursul turelor de producție.
Costul, timpul de livrare și suprataxele pentru opțiunile de controler pentru celulele de sudură robotizate din 2026
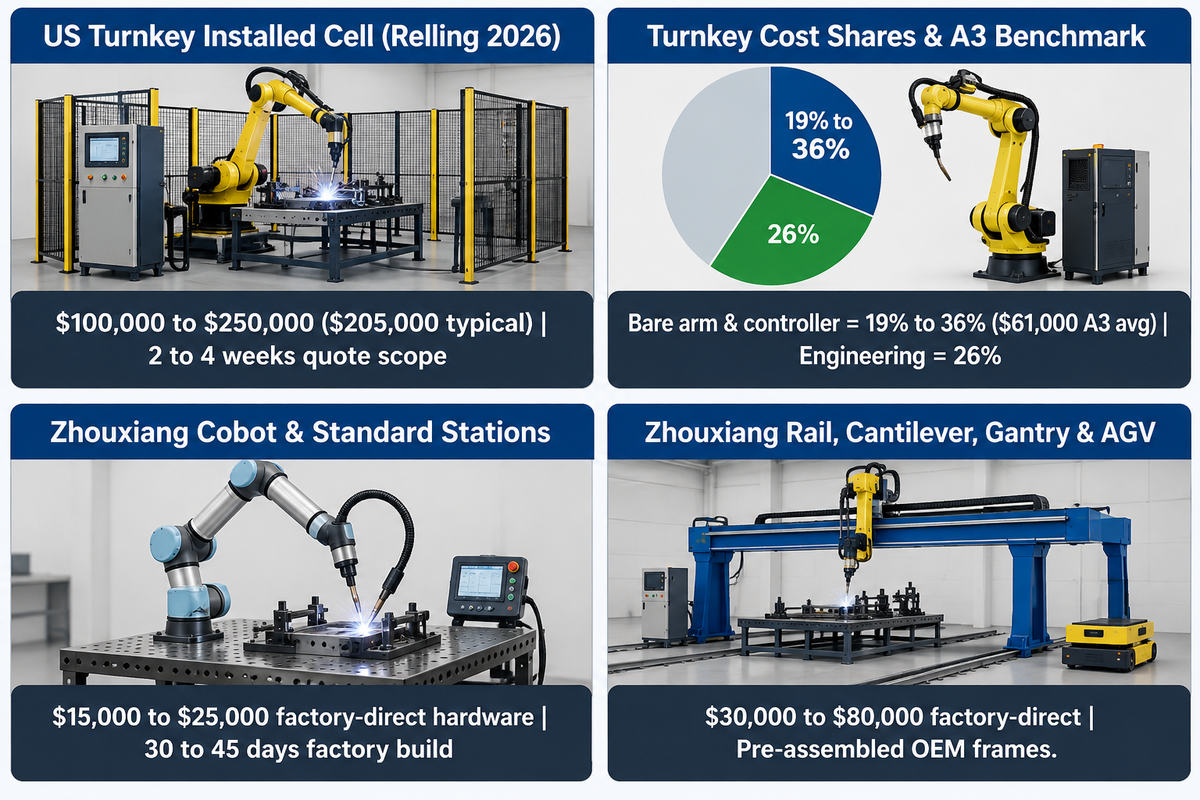
Opțiunile software, domeniul de calibrare și forța de muncă pentru integrare determină bugetele celulelor pentru 2026: Integratorul american oferă prețuri pentru celule de sudură cu un singur robot instalate la cheie, între 100,000 și 250,000 de dolari (205,000 de dolari în mod tipic). Stațiile de lucru directe din fabrică de la Wuxi Zhouxiang costă între 15,000 și 25,000 de dolari pentru stațiile cobot sau compacte și între 30,000 și 80,000 de dolari pentru modelele pe șină, în consolă, gantry sau AGV (construcție în 30 până la 45 de zile).
De ce costul manipulatorului simplu este de două până la cinci ori mai mare decât cel al unui manipulator? În planurile de planificare din SUA din 2026 de la Relling Systems, brațul robotic și controlerul reprezintă doar 19% până la 36% din celula instalată. Pentru referință, datele comenzilor nord-americane ale A3 din 2025 sunt în medie de 61,000 USD per robot. Ingineria, cablarea, programarea și punerea în funcțiune la fața locului reprezintă 26% dintr-o celulă de sudură tipică de 205,000 USD (22% până la 33% pentru toate tipurile de celule), în timp ce sculele, sistemul de inspecție vizuală, poziționerele și controalele de siguranță reprezintă restul. Soluțiile standardizate de sudură direct din fabrică livrează cadre preasamblate de la uzina OEM, lăsând conexiunile locale la utilități echipei din atelier.
Echipele care compară randamentul sudării robotizate cu cel al sudării manuale trebuie să verifice și ce se achiziționează de fapt cu „interfața poziționerului inclusă”. Pentru multe oferte de produse pentru controlere, aceasta reprezintă un conector pentru dulap sau un driver software, spre deosebire de o placă rotativă cu angrenaj melcat și perdele de siguranță. Adăugarea unui cap servo fizic, a unei camere laser 3D și a unui software de proces de sudare plătit reprezintă o posibilitate semnificativ mai mare în comparație cu un braț robotizat de sudură cu arc. Estimarea cu exactitate a rentabilității productivității sudării depinde de stabilirea prețurilor la ofertele reale pentru sudarea robotizată.
Cât costă o celulă de sudură robotizată completă cu interfață de poziționare?
Evaluarea avantajelor sudării robotizate în raport cu prețurile reale ale opțiunilor menține precizia previziunilor privind rentabilitatea productivității sudării. O celulă de sudare completă nord-americană cu un singur robot, la cheie, cu protecție, scule și integrare a poziționerelor, va costa între 100,000 și 250,000 de dolari, instalată în 2026 (ofertele de la integratorii firmei necesită între 2 și 4 săptămâni pentru a fi elaborate). Stațiile de lucru modulare directe din fabrică de la Wuxi Zhouxiang au un buget de între 15,000 și 80,000 de dolari pe bucată, cu o fereastră de producție în fabrică de 30 până la 45 de zile.
O interfață personalizată pentru poziționarea operatorului de sudură robotizată include doar mufa internă a tabloului sau driverul software. Clienții trebuie să achiziționeze în continuare o masă rotativă, un servoamplificator auxiliar și perdele luminoase pentru zona de încărcare.
Ecosisteme de controlere OEM și specificarea stațiilor de lucru pentru fabricarea structurală
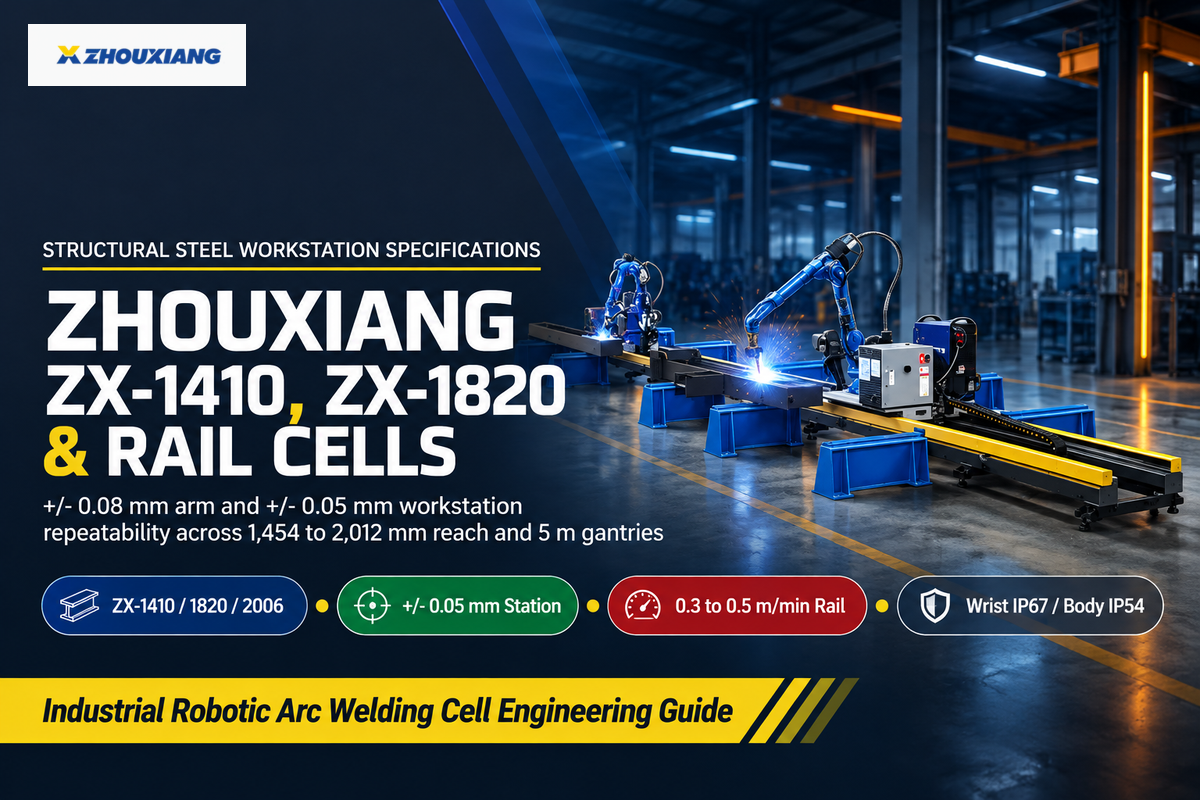
Cumpărătorii se aprovizionează cu sisteme de automatizare a sudării robotizate de la trei niveluri de furnizori: producători globali de echipamente originale de robotică (FANUC, Yaskawa, ABB, KUKA), producători de echipamente originale de procese de sudare (Lincoln Electric, Fronius, Miller) și constructori de stații de lucru structurale precum Wuxi Zhouxiang. Repetabilitatea brațelor robotice ZX-1410, ZX-1820 și ZX-2006 de la Zhouxiang este de +/- 0.08 mm pentru o repetabilitate a brațului și de +/- 0.05 mm pentru o stație de lucru.
Instalațiile de fabrici la nivel global continuă să se extindă în industria sudării și în aplicații de producție mai largi. Conform raportului World Robotics 2025 al Federației Internaționale de Robotică (IFR) , fabricile au instalat 542,000 de roboți industriali la nivel global în 2024 în toate sectoarele, crescând stocul activ cu 9%, la 4,664,000 de unități (inclusiv 34,200 de unități noi din SUA). Pentru utilizările comune ale sudării robotizate în sudarea industrială, producătorii globali de echipamente originale de roboți sunt lideri în liniile de producție auto de mare viteză. Producătorii globali de echipamente originale de procese de sudare se concentrează pe pachete avansate de sudare robotizată pentru sudarea MIG cu aliaje subțiri și aplicații de sudare cu arc aerospațial.
Fabricile de oțel structural și utilaje grele se confruntă cu o problemă mai mare a anvelopei. Grinzile de șase până la cincisprezece metri depășesc o rază de acțiune standard a robotului de 1.4 până la 2.0 m, cu excepția cazului în care robotul sudor se deplasează pe o șină la sol, o consolă sau un portal suspendat. Fondată în 1991, cu peste 400 de angajați și certificare ISO9001:2008 plus CE, Wuxi Zhouxiang construiește stații de lucru robotizate industriale cu 6 axe și colaborative pentru fabricarea de tablă groasă și grinzi. Gama sa de 6 axe cuprinde ZX-1410 (sarcină de 10 kg, rază de acțiune de 1,454 mm, 170 kg), ZX-1820 (sarcină de 20 kg, rază de acțiune de 1,730 mm, 285 kg) și ZX-2006 (sarcină de 6 kg, rază de acțiune de 2,012 mm, 291 kg). Fiecare braț are protecție IP67 pentru încheietura mâinii și IP54 pentru corp, fiind asociate cu stații mobile AGV de 50 kVA și 2,500 kg. Pentru grinzi drepte grele și utilizări ale sudării cu arc scufundat cu depunere înaltă, liniile dedicate de asamblare a grinzilor H și de sudare cu arc scufundat depășesc celulele articulate și soluțiile de sudare robotizată multiaxe.
| Configurația modelului / celulei | Sarcină utilă / Rază de acțiune / Întindere | Repetabilitate și etanșare | Control și detectare importante | Preț publicat / Domeniu de construcție |
|---|---|---|---|---|
| Braț cu 6 axe Zhouxiang ZX-1410 | Sarcină de 10 kg / rază de acțiune de 1,454 mm (170 kg) | ± 0.08 mm; Încheietură IP67 / Corp IP54 | Manipulator compact cu 6 axe pentru celule de sudură standard | Stație 20,000–25,000 USD (30–45 zile) |
| Braț cu 6 axe Zhouxiang ZX-1820 | Sarcină de 20 kg / rază de acțiune de 1,730 mm (285 kg) | ± 0.08 mm; Încheietură IP67 / Corp IP54 | Capacitate mare a torței pentru GMAW în tandem/răcit cu apă | Integrare directă a stațiilor de lucru din fabrică |
| Braț extins Zhouxiang ZX-2006 | Sarcină de 6 kg / rază de acțiune de 2,012 mm (291 kg) | ± 0.08 mm; Încheietură IP67 / Corp IP54 | Anvelopă extinsă de 2 m pentru cadre structurale late | Integrare directă a stațiilor de lucru din fabrică |
| Stația colaborativă Zhouxiang pentru roboți colaborativi | Amprentă compactă pentru masă / cărucior mobil | Repetabilitate la stația de lucru ± 0.05 mm | Predare prin controlul forței de tragere + urmărire cu inteligență artificială și laser | Hardware direct din fabrică între 15,000 și 20,000 de dolari |
| Stația de sudură standard Zhouxiang | Configurație cu bază fixă cu o singură celulă | Repetabilitate la stația de lucru ± 0.05 mm | Robot cu 6 axe + echipament de sudură + bază de fixare | Hardware direct din fabrică între 20,000 și 25,000 de dolari |
| Stație de lucru mobilă Zhouxiang AGV | Unitate de 2,500 kg / deplasare până la 2.2 km/h | ± 0.05 mm; putere nominală 50 kVA | Navigare autonomă la nivelul podelei către suduri supradimensionate | Hardware direct din fabrică între 30,000 și 40,000 de dolari |
| Stația de lucru sol-feroviar Zhouxiang | Cursă liniară a șinei 0.3–0.5 m/min | ± 0.05 mm; acționare pe șină de 4.5 kVA | Import CAD 3D STEP, Tekla, SOLIDWORKS și UG | Hardware direct din fabrică între 30,000 și 80,000 de dolari |
| Stație de consolă/portier Zhouxiang | Deschideri ale portalului de până la 5 m pentru grinzi casetate/H | Repetabilitate la stația de lucru ± 0.05 mm | Control Bochu, nor de puncte 3D, sondă cu ultrasunete și curățare cu torță | 40,000–80,000 USD (consolă) / 70,000–80,000 USD (portier) |
| Celulă de sudură integratoare la cheie SUA / UE | Celulă cu un singur braț + fixare personalizată și gard | Aprobare ISO 10218-2:2025 / R15.06-2025 | FANUC / ABB / Yaskawa + EtherNet/IP sau PROFINET PLC | 100,000–250,000 USD instalat (205,000 USD tipic, Relling) |
Înainte de a emite o comandă de achiziție, completați matricea de interfață în șase puncte de mai jos și atașați-o la Cererea de Ofertă. Acest pas pune o echipă de ingineri responsabilă de fiecare proces de handshake electric și software înainte de testarea de acceptare în fabrică:
Matricea de pinizare a interfeței celulei în 6 puncte — Copiați în cererea dvs. de ofertă pentru sudarea robotizată:
| Parametru | Interval recomandat | De ce contează | Cum se verifică |
|---|---|---|---|
| 1. Placă de protocol pentru sursa de alimentare | 4–8 ms EtherNet/IP, PROFINET, EtherCAT sau 24 V + 0–10 V | Previne protocoalele RJ45 nepotrivite între braț și aparatul de sudură | Potriviți fișierele EDS ale scanerului/adaptorului și tabelul de reapelare a lucrărilor înainte de FAT |
| 2. Circuit de siguranță funcțională | Capac de învățare manuală cu două canale Cat. 3 PL d; ≤ 250 mm/s | Respectă standardele ISO 10218-2:2025, ANSI/A3 R15.06-2025 și auditul EHS al instalației | Test de injecție cu un singur defect la interblocarea porții, oprire de urgență și STO |
| 3. Acționare și retur poziționer | Sincronizare cinematică servo 1–4 ms sau index PLC pe 4 biți + inel alunecător | Menține un aport termic constant în kJ/mm și oprește curentul vagabond din rulment | Test de rotație continuă a țevii + verificare a megaohmilor pe suportul servo |
| 4. Bucla de feedback a senzorului de cusătură | 50–200 V tactil + TAST (≥ 3 mm) sau laser 3D 4–20 ms | Potrivește fizica senzorilor cu grosimea plăcii și spațiul dintre îmbinări | Deplasați epruveta cu ± 3 mm pe dispozitivul de fixare FAT și inspectați piciorul de racordare |
| 5. CAD / OLP și calibrare | Import STEP / Tekla / SOLIDWORKS + jurnal ISO 17662:2025 | Elimină timpul de nefuncționare a pandantivelor din atelier la oțelul cu conținut ridicat de amestecuri | Importați ansamblul STEP eșantion al clientului și verificați precizia contorului V/A |
| 6. Carcasă, alezor și măcinare | Protecție la încheietura mâinii IP67 / Corp IP54; ≤ 100 V OCV; împământare în stea | Blochează pătrunderea stropilor, defecțiunile HF-GTAW EMI și OSHA 1910.254 | Verificați ciclul mașinii de tăiat/alezor automate și legarea la pământ dedicată |
Specificați fiecare sistem de control al sudării robotizate pe patru niveluri. Combinați o placă de sudură analogică sau de câmp cu o durată de 4 până la 8 ms, opritoare de siguranță PL d cu două canale (capacitate de învățare ≤ 250 mm/s), poziționere servo sau indexate și senzori de cusătură adaptați la grosime.
Configurați o stație de lucru robotizată pentru sudură din oțel structural sau tablă groasă
Fabrica dumneavoastră se gândește la structuri gantry, șine de sol sau stații de lucru colaborative pentru subansambluri grele? Trimiteți desenele pieselor STEP, Tekla, SOLIDWORKS sau UG și cerințele de interfață pentru sursa de alimentare inginerilor de la Wuxi Zhouxiang.
Explorați stațiile de lucru robotizate pentru sudură Zhouxiang și solicitați design gratuit →
Întrebări frecvente despre sistemele de control al sudării robotizate
Care este diferența dintre un controler de robot de sudură și un PLC de celulă?
Controlerul de mișcare al robotului de sudură implementează cinematică inversă pentru șase axe, precum și viteza torței și modelele de țesătură la fiecare 1 până la 8 ms. Între timp, un PLC de celulă secvențiază 12 până la 32 de canale I/O discrete per stație. Acest PLC de stație controlează clemele pneumatice, comutatoarele de prezență a pieselor, transferurile de tip navetă, alezoarele de duze și HMI-ul fără a calcula traiectoriile continue ale brațului.
Toate sursele de alimentare pentru sudură robotizată necesită o placă Ethernet fieldbus?
Nu. Sudarea cu arc metalic cu gaz la tensiune constantă, cu viteza de alimentare a sârmei salvată și setările de tensiune, se execută fără probleme cu pinii de pornire/stare discreti cablați și cele două ieșiri analogice de la 0 la 10 V. Magistralele de câmp Ethernet industriale, cum ar fi EtherNet/IP, PROFINET sau EtherCAT, devin necesare pentru tăierea sinergică pulsată, urmărirea cusăturii prin arc și înregistrarea datelor de sudură.
Ce cauzează o eroare de timeout la pornirea arcului electric într-un sistem de control al sudării robotizate?
O depășire a timpului de pornire a arcului apare atunci când controlerul robotului trimite semnalul de pornire a sudurii la punctul de aprindere și, în decurs de 0.5 până la 1.5 secunde, nu există feedback de curent care să confirme stabilirea unui arc. Cauzele frecvente într-un atelier includ crusta de laminare mare, clemele de împământare murdare de stropi, cuiburile de păsări pe căptușeala sârmei, bile de sârmă de silice neacoperite sau o butelie de gaz protector goală.
De ce interferează pornirile TIG de înaltă frecvență cu controlerele robotizate de sudură?
Zgomotul de radiofrecvență generat de impulsurile GTAW de înaltă frecvență poate induce interferențe în circuitele analogice neecranate și în buclele de masă. Utilizarea magistralelor de câmp digitale ecranate, a împământărilor în stea și a eclatoarelor calibrate poate preveni resetarea controlerului.
Cum diferă controlerele roboților de sudură colaborativi de controlerele roboților industriali cu împrejmuire?
Roboții colaborativi utilizează regulatoare de cuplu cu limitare a forței și mânere ghidate manual pentru a învăța rapid robotul să sudeze în regim de cobot, în timp ce regulatoarele industriale cu împrejmuire controlează servomotoare multi-grup de mare viteză. Dulapurile industriale sincronizează poziționere de mai multe tone sau șine gantry de 5 m în aplicații de sudare grea în mai multe schimburi. Conform standardului ISO 10218-2:2025, ambele tipuri de regulatoare necesită în continuare ecranare împotriva strălucirii arcului electric, extracție a fumului și protecție cu fir cald.
Poți moderniza o sursă de sudură modernă pe un controler de robot mai vechi?
Da. Plăcile DeviceNet, EtherNet/IP sau PROFINET potrivite – sau o cutie universală de interfață pentru robot discretă și analogică – conectează surse de alimentare moderne la controlere de roboți mai vechi.
Certifică ISO 17662 că un sistem robotizat de control al sudării produce suduri conforme cu codul?
Nu. ISO 17662:2025 stabilește verificări de precizie în atelier pentru instrumentele care controlează curentul de sudare, tensiunea arcului, viteza de alimentare a sârmei și viteza de deplasare pe parcursul turelor. Acceptarea conform codului pentru oțelul structural finit sau sudurile sub presiune necesită în continuare o specificație calificată a procedurii de sudare, o ajustare solidă a îmbinării și o examinare vizuală sau nedistructivă post-sudură, conform codului de sudură structurală în vigoare.
Referințe și surse
- ANSI/A3 R15.06-2025 (Părțile 1, 2 și 3) Cerințe de siguranță pentru roboți industriali și sisteme robotizate (armonizate cu ISO 10218-1:2025 și ISO 10218-2:2025) Institutul Național de Standardizare American (ANSI)
- Manualul Tehnic OSHA (OTM) Secțiunea IV: Capitolul 4, Sisteme Robotizate Industriale și Siguranța Sistemelor Robotizate Industriale Departamentul Muncii din SUA, Administrația pentru Securitate și Sănătate în Muncă (OSHA)
- 29 CFR § 1910.254 Sudare și tăiere cu arc Departamentul Muncii din SUA, Administrația pentru Securitate și Sănătate în Muncă (OSHA)
- Mergând în siguranță cu sudarea robotizată: Evaluarea riscurilor Workcell, interblocări și măsuri de protecție Fabricatorul / Sudorul (Asociația Fabricanților și Producătorilor)
- O abordare inovatoare a analizei fiabilității operatorilor de roboți de sudură utilizând metodele TESEO și HEART extinse (PMCID: PMC12595067) Institutele Naționale de Sănătate din SUA / Biblioteca Națională de Medicină
- Următoarea evoluție a automatizării și inspecției sudării (Jeff Noruk) Tendințe în inspecția Societății Americane de Sudură (AWS)
- Brevetul Statelor Unite US11623294B2: Metode și sisteme care utilizează o torță inteligentă cu urmărire pozițională în sudarea robotizată Oficiul pentru Brevete și Mărci al Statelor Unite (USPTO / Google Patents)
- ISO 17662 Sudare, calibrare, verificare și validare a echipamentelor utilizate pentru sudare (actualizare a ciclului de viață la ISO 17662:2025) Organizația Internațională de Standardizare (ISO)
- Programarea offline a roboților de sudură: simulare, calibrare și reducerea timpului de ciclu Fabricatorul (Asociația Fabricatorilor și Producătorilor)
- Raportul Mondial privind Robotica 2025 privind Roboții Industriali: Cererea Globală de Roboți în Fabrici Federația Internațională de Robotică (IFR)
Despre această analiză a arhitecturii de control
Acest ghid compilează regulile de interfață electrică, siguranță funcțională, poziționare cinematică, urmărire a cusăturilor și calibrare conform standardelor ISO 10218-1/2:2025, ANSI/A3 R15.06-2025, OSHA 29 CFR § 1910.254, Manualul Tehnic OSHA Secțiunea IV Capitolul 4 și ISO 17662:2025. De asemenea, combină seturile de costuri ale integratorilor nord-americani din 2026 cu datele OEM privind interfața robotului. Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd. produce roboți de sudură cu 6 axe (ZX-1410, ZX-1820, ZX-2006), stații de lucru cu șină la sol, în consolă, gantry, AGV și cobot, poziționere de sudură și linii de sudură cu fascicul H. Plăcile opționale specifice fieldbus și interfețele PLC pentru siguranța instalației sunt configurate în funcție de comanda proiectului. Revizuit de echipa tehnică Wuxi Zhouxiang Complete Set of Welding Equipment Co., Ltd.









