

يمكن أن يكون موضع الدعامة غير مركزي في أداة التثبيت ومع ذلك ينتج عنه وصلة مستقيمة. قد يبدأ اللحام الطويل من الموضع الصحيح ويتحرك مع ارتفاع درجة حرارة القطعة. في كلتا الحالتين، يمكن إبعاد الشعلة عن الوصلة، وقد يتطلب كل منهما قياسًا مختلفًا. تتبع اللحام الآلي هو استخدام بيانات المستشعرات لضبط مسار الشعلة أثناء اللحام.
يستخدم نظام تتبع اللحام الآلي بيانات المستشعرات لضبط مسار الشعلة أثناء اللحام. جرّب خاصية استشعار اللمس قبل اللحام للحصول على إزاحة متكررة للجزء، أو اختبر تتبع القوس الكهربائي أو تحديد ملامح الليزر المباشر أثناء اللحام عندما تحدد الإشارة الوصلة بدقة.
المواصفات سريعة
- قبل القوس
- المس نقاط مرجعية محددة أو امسح خط التماس لتحديد موقع المفصل.
- أثناء اللحام
- استخدم التغذية الراجعة القوسية أو مستشعر الرؤية الليزرية إذا استمرت الإشارة عبر مسار الإنتاج.
- مخرجات التجربة
- قارن موضع اللحام، وتصحيح المسار، واللحامات التي تم فحصها، والثواني لكل جزء مقبول.
الوجبات الرئيسية
- يمكن للروبوت أن يتبع الوصلة ومع ذلك يقدم لحامًا يفشل في الفحص.
- قد لا يحتاج الجزء المزاح إلا إلى دورة لمس قصيرة. أما اللحام الذي يتحرك أثناء اللحام فيتطلب مراقبة مباشرة.
- قارن الخيارات المثبتة على نفس الأجزاء، بما في ذلك وضعية المشبك غير المريحة والجزء الأخير من اللحام.
ما هي مقاييس تتبع اللحام في اللحام الآلي؟
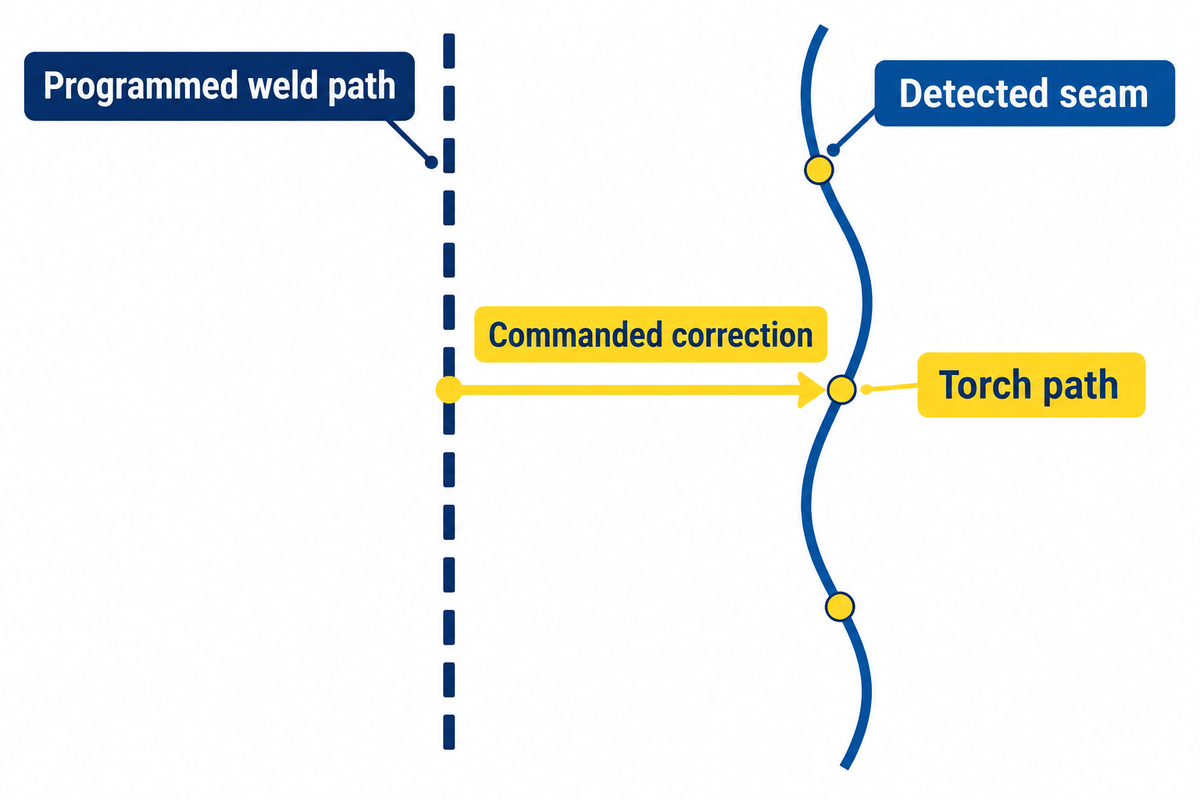
يبدأ تتبع اللحام في اللحام الروبوتي بموضعين. يقارن نظام تتبع اللحام مسار اللحام المبرمج مع تقدير لموقع الوصلة. يحدد نظام تحديد موقع اللحام القطعة أو الوصلة قبل بدء اللحام. يستخدم التتبع في الوقت الفعلي إشارة يتم الحصول عليها أثناء التشغيل. يمكن لعملية اللحام الآلية استخدام كلتا الطريقتين بالتتابع.
اطلب من المورّد توضيح الأجهزة المسؤولة عن الكشف عن اللحامات وتتبعها، ومتى يبدأ الروبوت بإجراء التصحيحات. تشير شركة ياسكاوا في دليلها الخاص بالكشف عن اللحامات وتتبعها إلى استخدام نقاط معروفة على القطعة لضبط البرنامج قبل بدء اللحام.
كيف يتتبع الروبوت خط اللحام في الوقت الفعلي؟
يستقبل جهاز التحكم إشارةً تتعلق بموضع اللحام، ويُقدّر موضع تحريك الشعلة. في تقنية تتبع القوس الكهربائي، تكون الإشارة عبارة عن تيار اللحام. أما في تقنية تحديد ملامح الليزر، فتُستمد الإشارة من شكل شريط مُسقط على صورة الكاميرا. ويُطبّق نظام التحكم التصحيح اللازم على مسار الروبوت أثناء عملية اللحام.
لإجراء تجربة، ضع الموضع المُبرمج، والوصلة المكتشفة، والتصحيح المطلوب على نفس الخط الزمني أو مقياس الموضع. قارنها بمرجع مستقل كلما أمكنك إجراء القياس. تُمكّنك هذه السجلات من تحديد ما إذا كان الخطأ قد بدأ باكتشاف الوصلة، أو تحويل الإحداثيات، أو الحركة نفسها. ساهمت المعايرة والتدريب وتحديد الموضع في الاختلاف بين المسار المرجعي والمسار المقاس في النظام التجريبي الذي درسه مو وزملاؤه.
متى يكون استشعار اللمس كافياً
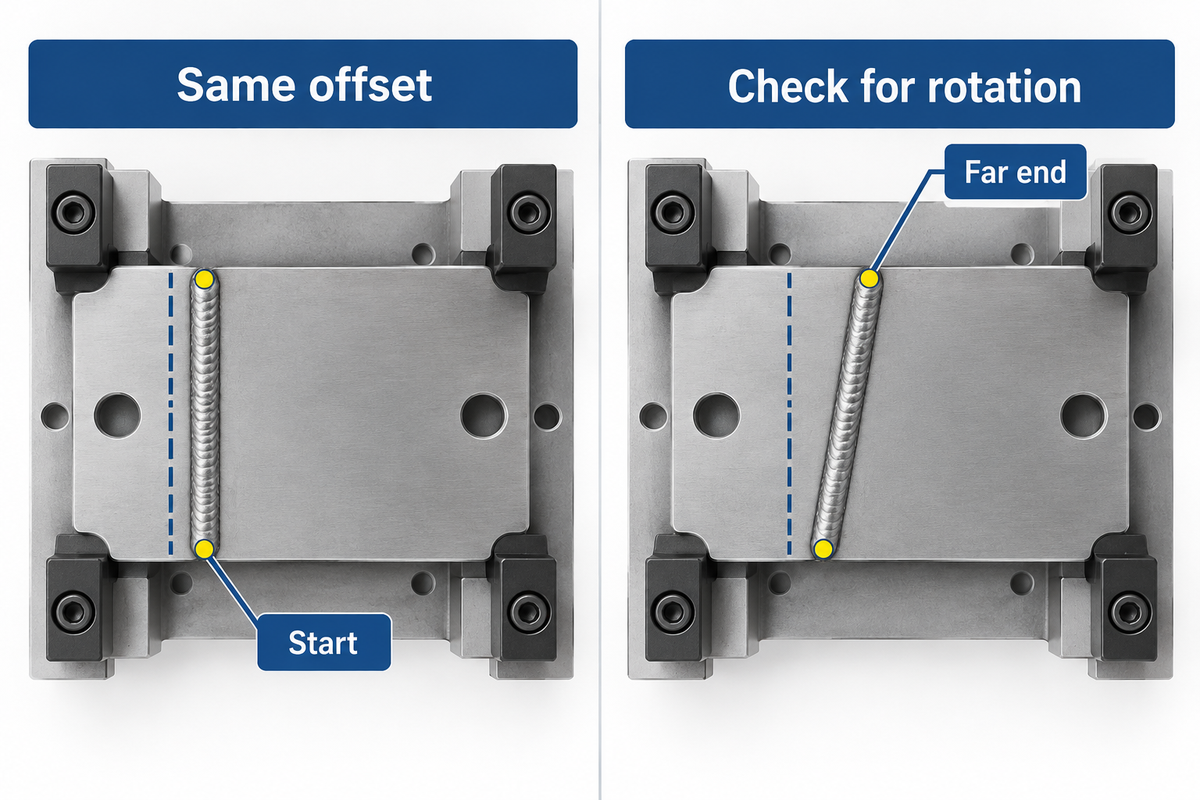
تُستخدم تقنية استشعار اللمس لتحديد خط اللحام قبل اللحام عندما يتحرك المفصل مع القطعة ويستطيع الروبوت الوصول إلى الأسطح الموصلة المعروفة. في دورة التلامس السلكي، يكتشف المتحكم التلامس في مواقع محددة. ويساهم التحرك المتسق في هذه المواقع في تصحيح المسار المبرمج لتلك القطعة. وصف تقنية التلامس السلكي من ياسكاوا
تخيل دعامة تنزلق جانبياً مقابل محدد موضع مهترئ. افحص قرب بداية اللحام ونهايته. إذا ظهر نفس الانحراف عند كلا الطرفين، فقد تكون الدعامة قد تحركت. أما إذا كانت النتيجة مختلفة عند النهاية، فهذا يستدعي فحص الميل أو التشوه الموضعي. قِس في مواقع إضافية للتمييز بين الحالتين قبل طلب تعديل مسار اللحام بالكامل من فني متخصص.
قدّرت شركة ABICOR BINZEL في عام 2020 أن استشعار اللمس بواسطة السلك أو الفوهة قد يُضيف من 6 إلى 10 ثوانٍ إلى دورة اللحام على قطعة ثنائية الأبعاد. بالنسبة للحامات القصيرة ذات البدايات المتعددة، يجب تضمين وقت الفحص في تقييم دورة اللحام. يجب قياس وقت الاقتراب والتراجع وإعادة محاولات التلامس على أداة التثبيت الفعلية. قد تُخفي لوحة الاختبار النظيفة مشكلة تلامس تظهر على أسطح الإنتاج. يجب تقييم أنظمة تتبع اللحام اللمسية التي تتحرك على طول الوصلة أثناء اللحام بشكل منفصل من حيث الوصول والتلامس. في هذا المثال، يُعتبر لمس السلك قياسًا قبل اللحام. إذا كان الانزياح ناتجًا عن مُحدد موقع مُستهلك، فيجب مراعاة النتيجة المُلاحظة مع أداة تثبيت مُصلحة أثناء التقييم.
متى يكون تتبع القوس الكهربائي مناسبًا للحام
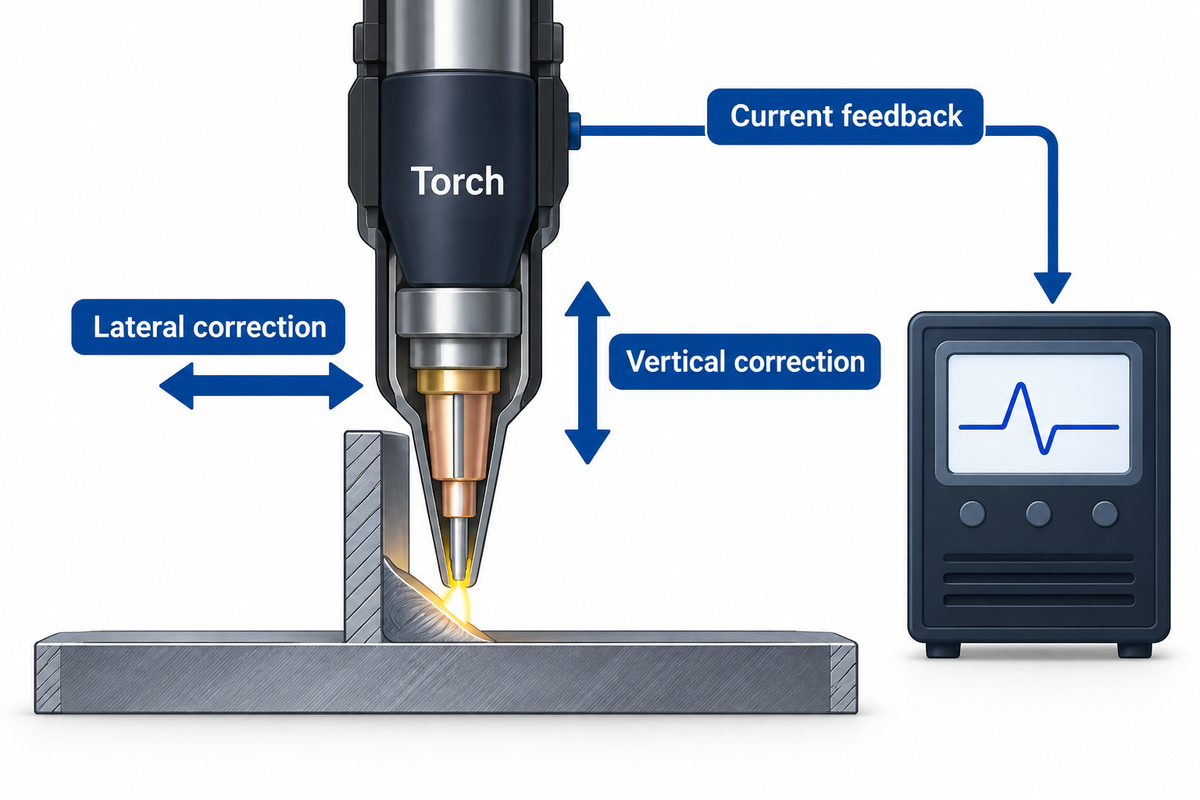
يُعدّ تتبع مسار اللحام عبر القوس خيارًا متاحًا إذا تغيرت إشارة اللحام بالقوس بطريقة قابلة للتكرار مع حركة شعلة اللحام بالنسبة للوصلة. وتصف شركة FANUC خيار تتبع مسار اللحام عبر القوس بأنه يستخدم التغذية الراجعة للتيار لضبط المسار أفقيًا وعموديًا. وتشير FANUC إلى أن خيار التتبع يُستخدم غالبًا مع استشعار اللمس لتحديد نقطة بداية اللحام. لمزيد من المعلومات، يُرجى مراجعة وثائق FANUC الخاصة بتتبع مسار اللحام عبر القوس.
تخيل لحامًا طويلًا يتغير موضعه مع ارتفاع درجة حرارة التجميع أثناء اللحام القوسي الآلي. يجب أن تستخدم تجربة تتبع اللحام عبر القوس نفس الوصلة والمصدر ووصفة العمل المعتمدة التي سيستخدمها المصنع. إذا كانت تقنية تتبع اللحام المقترحة تتطلب تداخلًا، فاطلب من مُكامل الأنظمة إثبات أن هذا التداخل يتوافق مع العملية المعتمدة. إن تشغيل العملية بوصفة مختلفة يترك إشارة الإنتاج دون اختبار.
راقب ما يحدث عندما يصل الشعلة إلى نقطة توقف أو أي انقطاع آخر، فتصبح التغذية الراجعة غير موثوقة. سجّل ما إذا كان الخيار المقترح يُوقف العمل مؤقتًا، أو يُعلّم الجزء، أو يتبع استجابة مُعدّة مسبقًا. تصف دراسة حالة نشرتها جمعية تطوير الأتمتة خلية KUKA في شركة Trützschler، والتي استخدمت استشعار اللمس قبل اللحام واستشعار القوس الكهربائي أثناء التشغيل. وتُقدّم للمشترين مثالًا على كيفية تقسيم هذه المهام على خلية واحدة. وتصف جمعية تطوير الأتمتة تركيب Trützschler.
تحقق من عمليات اللحام المحددة التي يدعمها خيار استشعار القوس المقترح.
متى يثبت التنميط بالليزر مكانته
تتيح تقنية تتبع اللحام بالليزر تحديد هندسة اللحام التي لا يمكن تحديدها بدقة باستخدام نقاط تلامس قليلة. في رأس التشكيل، يشكل شعاع الليزر خطًا عبر المفصل. ترصد الكاميرا تغيرات هذا الخط، ثم تُحدد معالجة الصور الحافة أو الأخدود. أما في التثليث الليزري، فترصد الكاميرا الخط من زاوية معلومة.
تصف شركة داي هين شريطًا مُسقطًا وكاميرا في نظام FD-QT الخاص بها لوحدة التحكم من سلسلة FD. وتُدرج داي هين 12 شكلًا هندسيًا مدمجًا للمفاصل في هذا الطراز. قارن هذه الأشكال الهندسية مع المفصل الموضح في الرسم التخطيطي الخاص بك. راجع وثائق مستشعرات الروبوت من داي هين.
في اللحام الليزري الآلي، يختلف دور شعاع الليزر المستخدم في تشكيل اللحام عن دور الخط المسقط الذي يستخدمه مستشعر الملامح لتوجيه عملية اللحام. اطلب من المورد تحديد كلا النظامين البصريين في العرض المقدم إذا كانت الخلية تستخدمهما.
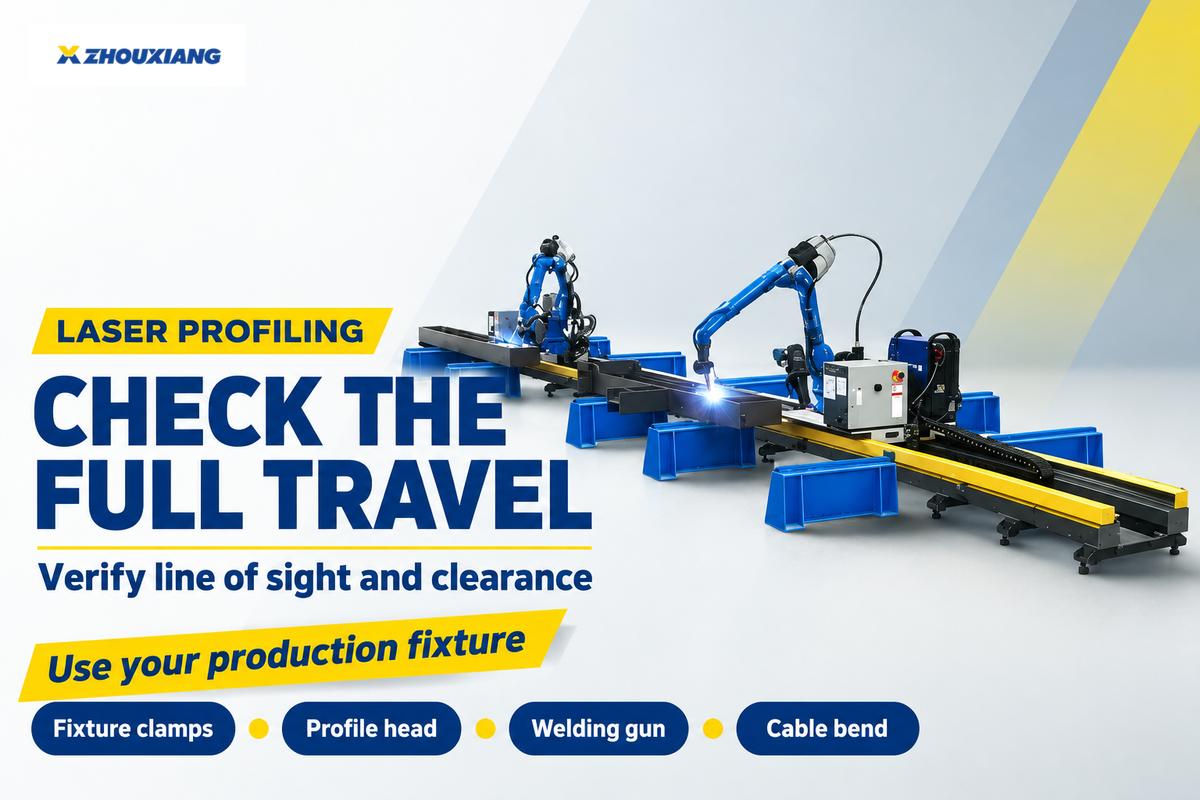
تقوم عملية مسح مسبقة مُخزّنة برسم خريطة للوصلة قبل بدء عملية اللحام. أثناء لحام الروبوت، يقوم جهاز تحديد ملامح الوصلة، الموجود أمام الشعلة، بأخذ عينة من الوصلة على مسافة قصيرة، ثم يقوم جهاز التحكم بمطابقة الملامح مع المسار. جرّب تحريك رأس اللحام خلال كامل نطاق حركته. يمكن استخدام مشبك لإخفاء خط الليزر. تأكد من وجود مساحة كافية لرأس تحديد الملامح حتى في الأماكن التي يمكن لمسدس اللحام المرور منها. اطلب من المورّد تزويدك بالأبعاد المُجمّعة لحامل المستشعر ورأس اللحام، بما في ذلك انحناء الكابل. راجع دليل تتبع اللحام البصري من ABICOR BINZEL.
أظهرت تجربةٌ أجرتها شركة Sensors انحرافاتٍ متوسطةً لنقاط الميزات أقل من 0.5 مم في كل اتجاهٍ مُقاس، X وZ، بعد تحديد المواقع بدقةٍ على الأخاديد المستقيمة والمنحنية التي تم اختبارها. كيف قاس المورّد دقة التتبع لأنواع الوصلات لديكم؟ إذا كان اختبارُه يُبلغ فقط عن موضع اللحام المُكتشف، فاطلب قياسًا ثانيًا عند الشعلة. لمقارنة دقة اللحام، اربط كل موضعٍ مُكتشف بموضع الشعلة المُقاس على نفس مقياس الإحداثيات. يجب أن يشمل اختبار البصريات الحالات التي قد تؤدي إلى فقدان المظهر الجانبي. سجلت تجربةٌ أخرى فقدان ميزات اللحام القابلة للكشف عندما أدى تداخل القوس الشديد إلى تعريض الصورة بشكلٍ مفرط. تُظهر ورقة تحديد موضع الميزات نتائج كلا أخدودي الاختبار . تُظهر ورقة تداخل القوس حالات فشل استخراج الميزات.
اختر حسب كيفية حركة المفصل
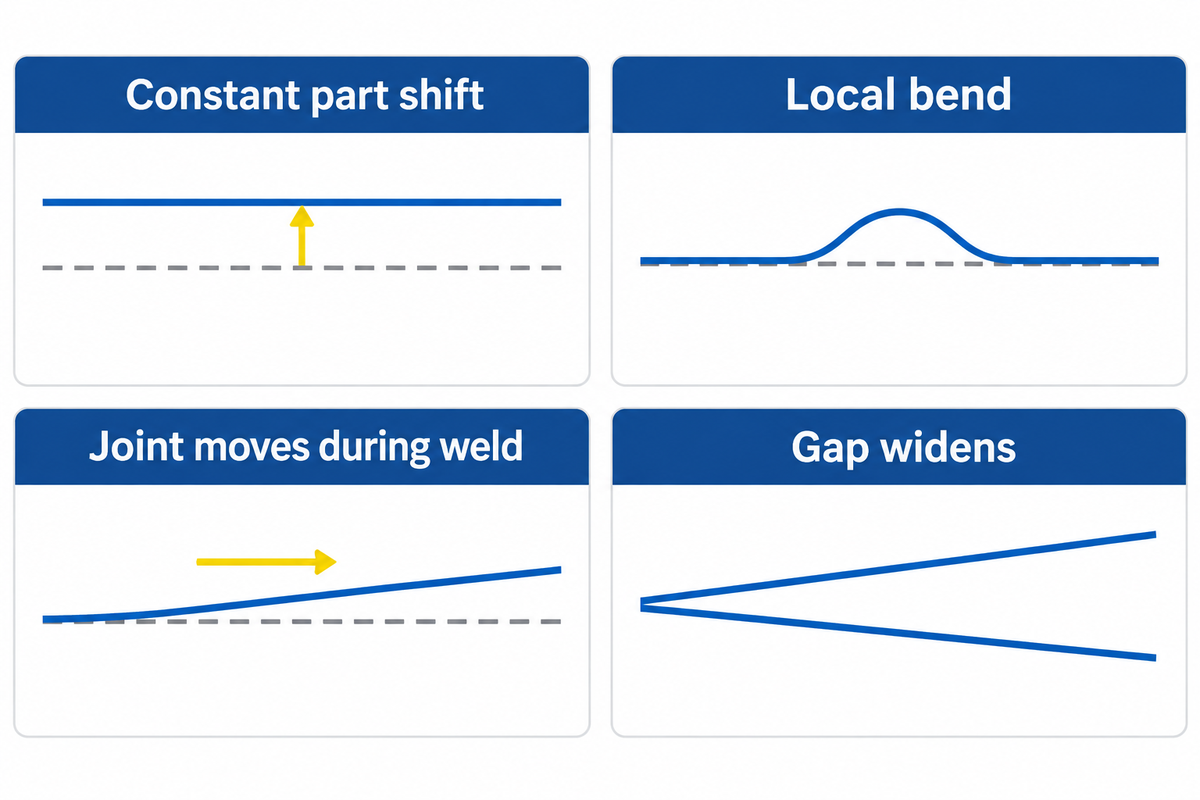
قِس الفرق بين اللحام المُبرمج واللحام الفعلي في بداية ومنتصف ونهاية عدة أجزاء. ثم حدد وقت حدوث هذا الفرق. تُجرى اختبارات مختلفة بناءً على ما إذا كان الفرق ثابتًا، أو كان هناك انحناء موجود مسبقًا، أو كان هناك انحراف يحدث أثناء اللحام. قارن تقنية اللحام المقترحة بالنمط الملاحظ.
إذا وعد مقدم العطاء بتتبع دقيق للدرزات، فزوّده بتلك الأجزاء ليتمكن من إثبات هذه الدقة. استخدم الجدول لتحويل النمط المرصود إلى موجز تجريبي.
| نوع التباين الملاحظ في التجربة | المرشح للاختبار | ما الذي يجب التحقق منه |
|---|---|---|
| إزاحة جزئية ثابتة | افحص التركيبات وجرّب توصيل الأسلاك في المواقع المعروفة. | قم بقياس الباقي عند الطرف البعيد بعد تطبيق الإزاحة. |
| يدور الجزء في مكانه | مواقع المجسات التي تكشف عن الدوران. | تحقق مما إذا كان تصحيح الجزء المدعوم يترك خط التماس ضمن نطاق التفاوت المسموح به عند كلا الطرفين. |
| يوجد انحناء موضعي قبل اللحام | جرب إجراء مسح ليزري مسبق حيث يبقى المظهر الجانبي مرئيًا. | قارن المسار المخزن بالنقاط المقاسة بشكل مستقل حول المنعطف. |
| تتحرك الوصلة مع تقدم عملية اللحام. | قارن بين تتبع الليزر عبر القوس وتتبع الليزر المباشر في وصفة الإنتاج. | قارن موضع الشعلة عند السرعة المخطط لها وقرب نهاية اللحام. |
| إشارة قوس غير متسقة | اختبر وضع استشعار آخر مدعوم على نفس المفصل. | سجل متى تصبح الإشارة غير موثوقة في الوصفة المعتمدة. |
| الرؤية البصرية المحجوبة | جرب تركيبًا آخر أو طريقة استشعار أخرى. | أعد فحص الخلوص وخط الرؤية عند المشابك والزوايا. |
| يقوم جهاز تحديد الموضع بتحريك المفصل عبر منطقة التداخل | جرب وضع التتبع المقترح مع تشغيل جهاز تحديد المواقع. | سجل متى يبدأ التصحيح وكيف يتصرف خلال فترة التداخل. |
| تتسع الفجوة لتتجاوز النطاق المعتمد | اطلب التوقف المقترح أو الإشارة أو التعديل المعتمد. | تحقق من الحالة المسجلة ومصير الجزء. |
| لا يوجد انحراف ذو دلالة | احتفظ بالإعداد الحالي كحالة مقارنة. | تأكد من الإنتاج والفحص عبر مزيج الأجزاء التمثيلي. |
يُضيف اكتشاف الفجوة خطوةً ثانيةً لاتخاذ القرار. قد يتتبع نظام تتبع اللحام مركز أخدودٍ متسعٍ بينما تتجاوز فجوة اللحام النطاق المقبول لتلك المهمة. استخدمت دراسةٌ للحام التكيفي قياسات الفجوة قبل اللحام لحساب ظروف اللحام أثناء عملية اللحام. إذا اقترح أحد الموردين تعديلًا على معايير اللحام، فاسأل عن المدخلات التي يستخدمها وقارن تلك الاستجابة بالحدود المعتمدة لديك، مستعينًا بدليل نافذة عملية لحام الروبوت كمرجع. (شريف وآخرون، المجلة الفصلية لجمعية اللحام اليابانية).
تتبع الاختبارات على أجزاء الإنتاج
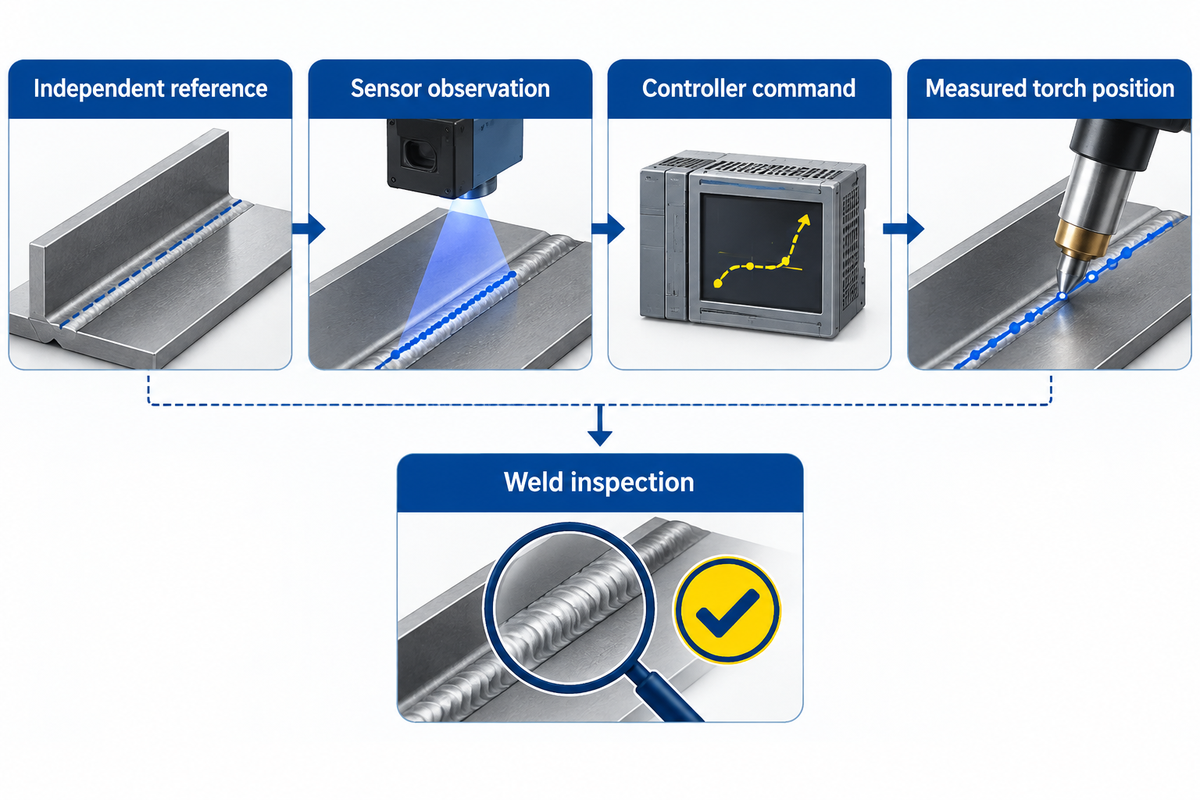
تتيح لنا تجربة قبول مفيدة تتبع كل لحام وصولاً إلى القطعة، والتركيب، ووصفة العمل، وبيانات التتبع. حدد التفاوتات مع فريق الجودة قبل العرض التوضيحي. شغّل نفس مجموعة القطع على كلا الإعدادين. أدرج موضع التركيب ذي أقل خلوص، والنطاق الطبيعي للتركيب، وأي حالة متكررة تعيق الاستشعار.
| القيد | ماذا يجب التقاطه | القرار الذي يدعمه |
|---|---|---|
| جزء وتركيب | معرف الجزء، ومعرف التركيبة، وترتيب التشغيل. | اربط سجل وحدة التحكم بالجزء الذي تم فحصه. |
| حالة مشتركة | نوع الخياطة، والمقاس، ومكان محدودية الوصول. | حدد ما إذا كان الخطأ يتركز في أجزاء معينة. |
| الوصفة والسرعة | وصفة العمل المعتمدة وسرعة السفر المخططة. | تأكد من أن الخيارين نفذا نفس المهمة. |
| مرجع مستقل للدرزة | تم قياس المرجع في البداية والمنتصف والنهاية. | قم بتوفير أساس للمقارنة مع قراءة المستشعر. |
| مراقبة المستشعر | تم الكشف عن موضع الدرزة ووقتها أو موضعها على طول المسار. | حدد النقطة التي ينحرف عندها التقدير عن المرجع لأول مرة. |
| أمر وحدة التحكم | تم طلب تصحيح المسار في نفس المواضع. | انظر متى بدأ المتحكم بتطبيق الإزاحة. |
| موضع الشعلة المقاس | مسار الشعلة المرصود في الإطار المرجعي المشترك. | قارن القيمة المتبقية الفعلية مع الحد المتفق عليه للجزء. |
| فقدان الإشارة والتصرف | موقع الحدث، والاستجابة المسجلة، ومصير الجزء. | تأكد من ظهور إشارة مفقودة في سجل التجربة. |
| وقت الدورة والفحص | الوقت المنقضي، والعدد المقبول، ونتائج الفحص، وإعادة العمل. | قارن عدد الثواني لكل قطعة مقبولة إلى جانب جودة اللحام. |
تُسجّل تجربة الأنبوب المحيطي الموقع الذي يُعيد فيه جهاز تحديد الموضع اللحام إلى نقطة البداية. ويُسجّل وقت أول تصحيح صحيح وأي مقاطع مفقودة في منطقة التداخل. يساعد هذا في تحديد وقت تغيّر موضع اللحام، قبل أو بعد انقطاع التغذية الراجعة.
تتطلب جودة اللحام أدلةً خاصة بها. تُظهر بيانات التتبع مكان رصد النظام للوصلة وكيفية استجابته. قد يُبقي المستشعر الشعلة مُتمركزة فوق حوض اللحام بينما لا يزال اللحام النهائي بحاجة إلى فحص. استخدم طريقة الفحص المُتفق عليها، وتحقق من عدم اكتمال اختراق اللحام إذا لزم الأمر. يتناول معيار ISO 17662:2025 معايرة معدات إنتاج اللحام والتحقق من صحتها والتحقق من صحتها، ولكنه لا يشمل متطلبات فحص مطابقة المنتج النهائي.
قارن تكلفة تركيب نظام التتبع
يمكن لنظامي تتبع خط اللحام استخدام أجهزة متشابهة، ومع ذلك يتطلبان إجراءات مختلفة للتواصل مع الروبوت ومصدر الطاقة. تتطلب مقارنة العروض من كلا المتنافسين تسعير نفس تجربة الإنتاج واستخدام نفس نطاق العمل. يُحدد المعهد الوطني للمعايير والتكنولوجيا (NIST) واجهات الأجهزة والمستشعرات كمصدر للتكامل المخصص. (انظر برنامج تكامل أنظمة الروبوتات التابع للمعهد الوطني للمعايير والتكنولوجيا ).
ما الذي يؤثر على سعر عملية التحديث لتتبع اللحامات؟
يؤثر نوع المستشعر، وخيارات وحدة التحكم المدعومة، والأعمال الميكانيكية، ووقت التشغيل على سعر تركيب خلية اللحام الصناعية. تأكد من أن عروض أسعار نظام اللحام تشمل التركيب، والكابلات، والبرمجيات، والتجارب المتكررة. اطلب بنودًا منفصلة لوقت التوقف المخطط له والصيانة حتى تتمكن من مقارنة العرضين.
| اقتباس | يشمل نطاق التأكيد |
|---|---|
| الأجهزة والخيارات | خيارات نظام الاستشعار، والحامل، والكابلات، ووحدة التحكم حسب الإصدار. |
| تكامل الخلية | تغييرات التركيب أو التثبيت، والمعايرة، وواجهة المصدر، وبرمجة المهام. |
| قبول الإنتاج | الأجزاء المتبقية، والفحص، وتسليم المهمة للمشغل، وأي عملية تشغيل متكررة بعد التصحيح. |
| وقت الزراعة والصيانة | وقت التوقف أثناء التركيب، والتنظيف، وقطع الغيار، والدعم بعد التسليم. |
في هذا المثال العملي، قارن بين الناتج المقبول ووقت اللحام المستغرق لخيارين يبدآن بنفس حجم الدفعة ويستخدمان نفس قاعدة الفحص. يستغرق الخيار (أ) 72 دقيقة وينتج 92 قطعة مقبولة، أي 46.96 ثانية لكل قطعة مقبولة. بينما يستغرق الخيار (ب) 78 دقيقة وينتج 97 قطعة مقبولة، أي 48.25 ثانية لكل قطعة مقبولة. يستخدم الخيار (أ) وقتًا أقل لكل قطعة مقبولة. بينما يوفر الخيار (ب) خمس قطع مقبولة إضافية من نفس الدفعة ويستغرق ست دقائق إضافية. استخدم المقياس الذي يعكس القيود الفعلية للمصنع.
تحقق من توافق وحدة التحكم والمورد
قيّم مدى توافق الروبوت، وإصدار وحدة التحكم، ومصدر طاقة اللحام، ووضع التصحيح المدعوم. بالنسبة لروبوتات اللحام التقليدية ذات وحدات التحكم القديمة: حدد مدى توفر الخيارات في إصدار البرنامج باستخدام رمز الخيار أو وثيقة واجهة المستخدم. بالنسبة للحام TIG، تحقق من تحديد الخيار المناسب للعملية ومصدر الطاقة. أدرج اختبار القبول في عرض السعر.
حدد الجهة المسؤولة عن المعايرة، وسلوك الإشارة المفقودة، والدعم الفني، والتي يمكنها التحقق من الاستجابة وإعادة اختبار القبول بعد تغيير وحدة التحكم أو مصدر الطاقة. حدد جهة الاتصال التي يجب على قسم الصيانة استخدامها عند تأثير تغيير في ماكينة اللحام على مدخلات المستشعر. بالنسبة لخلية تُشغّل عدة تطبيقات لحام، حدد المهام التي تتطلب إعدادًا أو معايرة خاصة بالمستشعر.
أرسل رسمًا توضيحيًا مشتركًا، وصورًا للتجهيزات، وسرعة الحركة المُخطط لها إلى مُورّد الخلية. حدد المنطقة الأقل سهولة في الوصول إليها، واشرح كيفية فحص الإنتاج للحام. تتضمن عائلة روبوتات اللحام التعاونية من Zhouxiang تقنية تتبع الرؤية بالليزر. أحضر سجل التجربة عند الاستفسار عن تكوين روبوت اللحام من Zhouxiang حتى يُحدد العرض المُقترح وحدة التحكم، والمستشعر، وظروف الوصلة التي يُغطيها.
الأسئلة الشائعة
متى يكون تتبع اللحام ضرورياً في خلية اللحام الآلية؟
تُصبح خاصية التتبع المباشر مفيدةً عندما ينحرف المفصل عن المسار المُبرمج أثناء التشغيل، حيث يُمكن لنظام التغذية الراجعة المُقترح رصد هذا التغيير. يجب فحص تجهيزات التثبيت ودرزات أجزاء الإنتاج أولاً. إذا تحرك المفصل بأكمله معًا قبل بدء القوس، فقد يُؤدي تصحيح موقع الجزء إلى حل المشكلة بدورة استشعار أقصر.
هل يمكن استخدام تقنية تتبع اللحام في لحام الأنابيب الروبوتي؟
نعم، طالما أن المستشعر قادر على رؤية الوصلة حول الأنبوب، وأن الروبوت وجهاز تحديد المواقع يعملان بتناسق. أفاد أحد مشغلي الأنابيب من مجتمع ABB للروبوتات أن القوس الكهربائي بدأ من الموضع الصحيح. ثم تحركت الشعلة لفترة وجيزة بعيدًا عن الوصلة. وقام نظام التتبع بتصحيح المسار. إذا كان النظام المقترح يستخدم آلية تسليم مماثلة، فاطلب تشغيله على جهاز التثبيت الخاص بك. وثّق كلا جانبي الانتقال وأي تداخل. (نقاش في مجتمع ABB للروبوتات).
هل يمكن تحديث روبوت اللحام الحالي ليتضمن خاصية تتبع اللحام؟
قد يكون التحديث ممكنًا إذا كان جهاز التحكم يدعم المدخلات المقترحة ويمكنه تطبيق تصحيح المسار المطلوب. يجب أيضًا توفير مساحة كافية لتركيب الأجهزة وتمديد كابلاتها على امتداد نطاق الحركة الكامل. استفسر عن إصدار جهاز التحكم ومصدر الطاقة وتفاصيل الخيارات، ثم اختبر التركيبة من جانبك بالسرعة المخطط لها.
هل يمكن لجهاز تتبع اللحام بالليزر التحقق من الاختراق؟
لا. يقوم جهاز تتبع اللحام بالليزر بالإبلاغ عن هندسة أو موضع الوصلة. تحقق من اختراق اللحام باستخدام الطريقة المحددة للجزء.
هل يُصلح تتبع اللحام فجوة الوصلة التي تتسع على طول اللحام؟
لا. يمكن للتتبع أن يحافظ على مركزية الشعلة مع اتساع الفتحة. قارن الفجوة المقاسة بالنطاق المقبول للعمل قبل اختيار نقطة التوقف أو العلامة أو التعديل المعتمد.
المراجع والمصادر
- دراسة مو وآخرون حول المسارات المرجعية والمقاسة في تتبع اللحام الروبوتي.
- دراسة حالة من جمعية تطوير الأتمتة حول أجهزة استشعار اللمس والقوس
- دراسة أجهزة الاستشعار حول تحديد المواقع الدقيقة للميزات في الأخاديد المستقيمة والمنحنية
- تجربة أجهزة الاستشعار على الكشف في ظل تداخل القوس الكهربائي
- دراسة أجرتها المجلة الفصلية لجمعية اللحام اليابانية حول ظروف اللحام القائمة على الفجوة
- نطاق معيار ISO 17662:2025 لمعدات اللحام الإنتاجية
- أبحاث المعهد الوطني للمعايير والتكنولوجيا (NIST) حول قابلية التشغيل البيني والتكامل بين الأنظمة الروبوتية









